当前位置:首页>自动驾驶>产品系列:自动驾驶教学实验平台

产品系列:自动驾驶教学实验平台

  • 2026-10-29 05:40:46
产品系列:自动驾驶教学实验平台

前言//

为紧扣交通强国、制造强国、科技强国建设战略,聚焦智能网联汽车与自动驾驶国家战略性新兴产业方向,响应国家多部委政策导向,针对院校实验设备不足、场景不完整、算法验证难、产学研脱节等痛点,北京彦圣科技有限公司推出自动驾驶教学实验平台。

核心设备

01

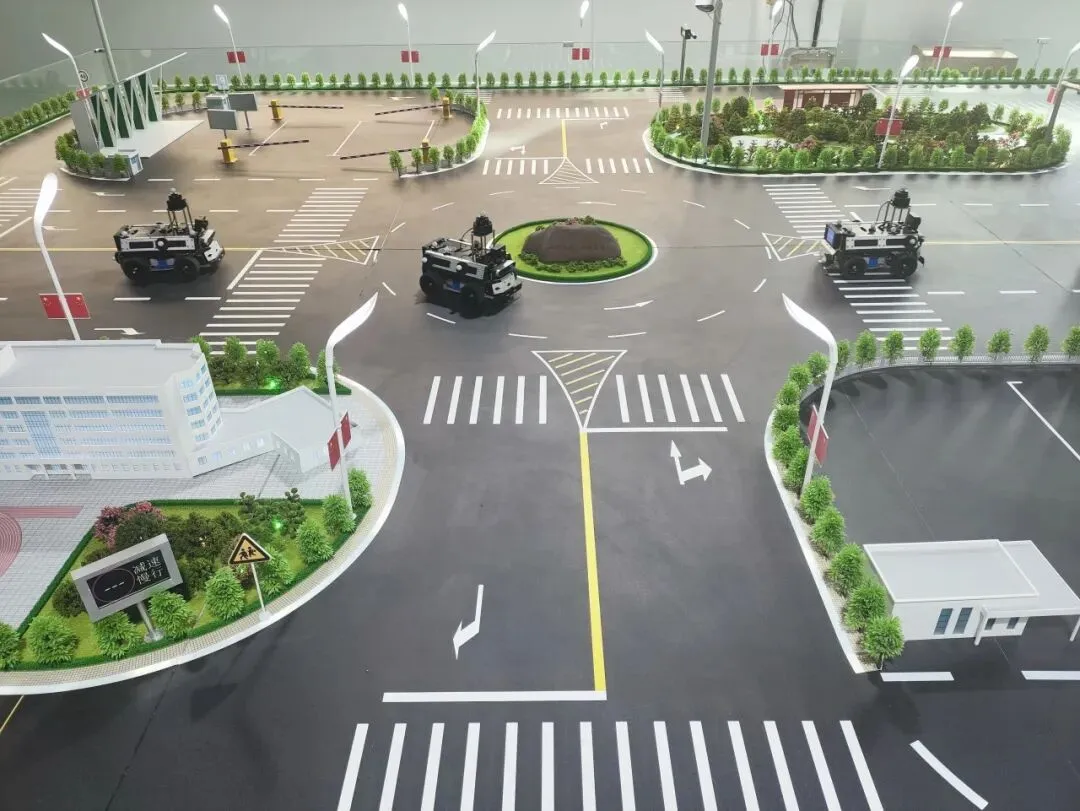
针对教学演示、算法验证、实景测试等不同需求,平台推出四款差异化设备,从小型仿真到实车验证,层层递进覆盖全场景,兼顾便捷性与专业性。

PART 01

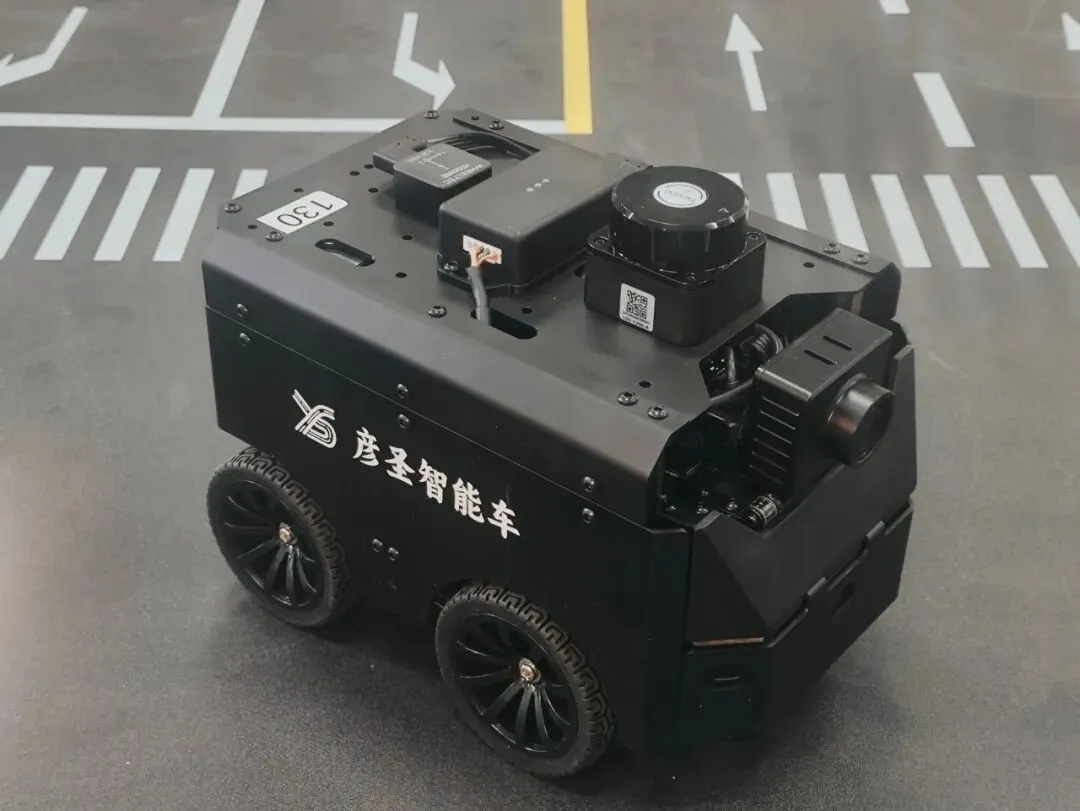
1:18智能驾驶小车

小巧灵活,操作便捷,适合基础教学演示,让学生快速掌握自动驾驶基本原理。

PART 02

1:12智能驾驶小车

搭载感知与决策系统,可完成路径规划、避障等基础任务。

PART 03

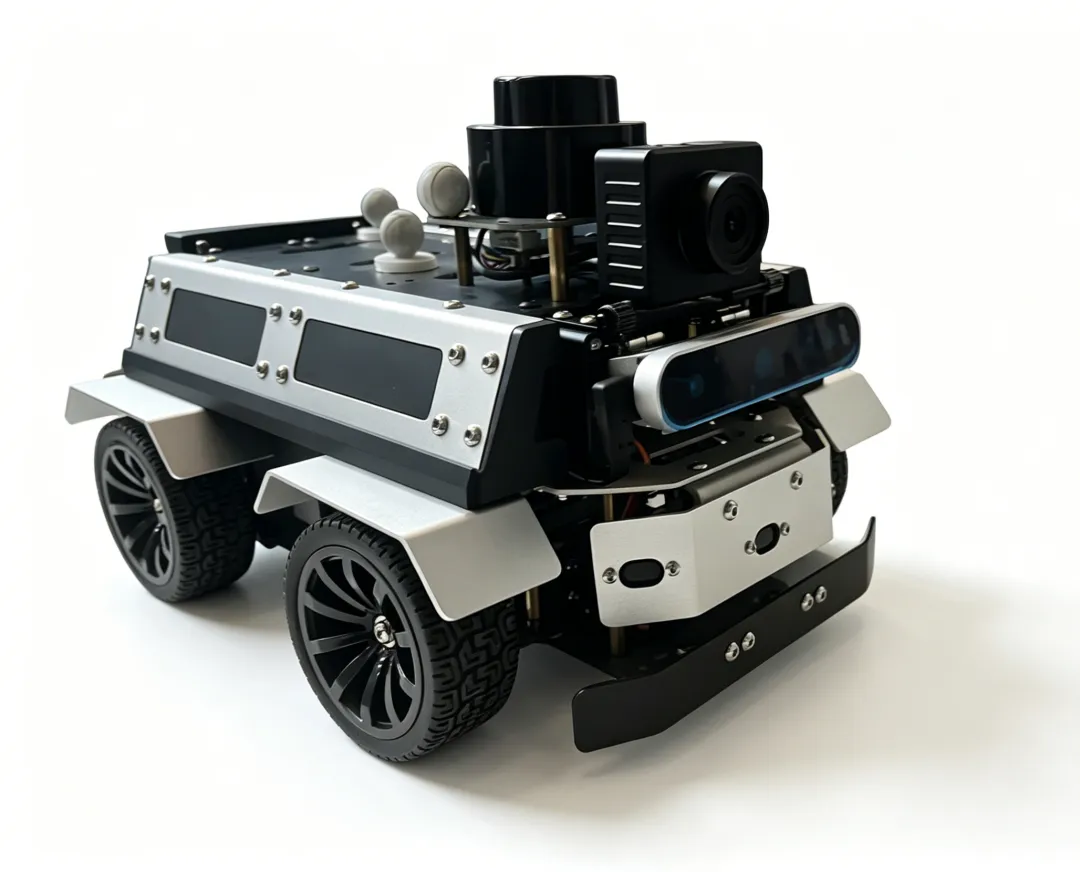
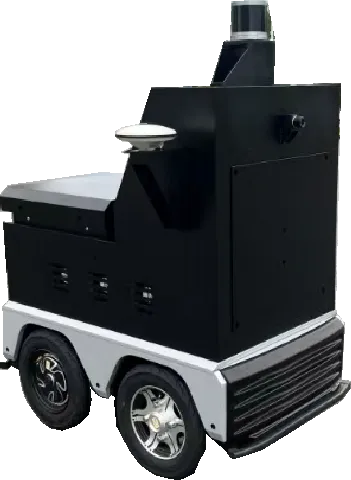
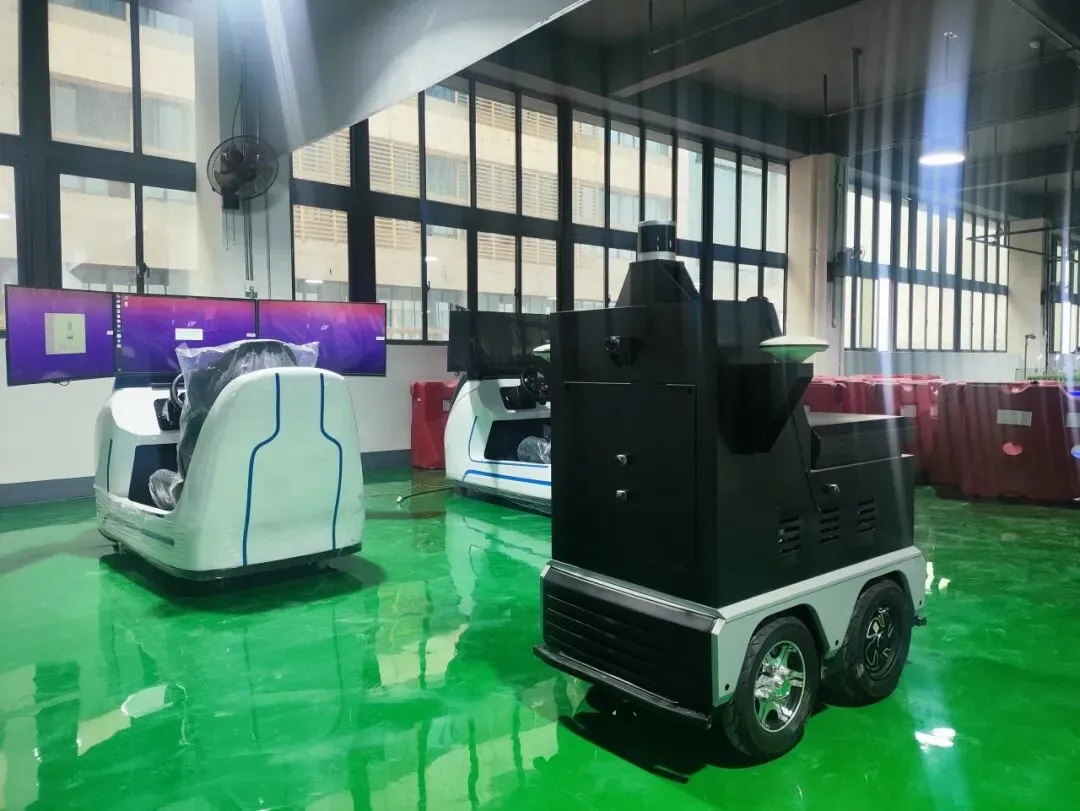
1:5智能驾驶小车

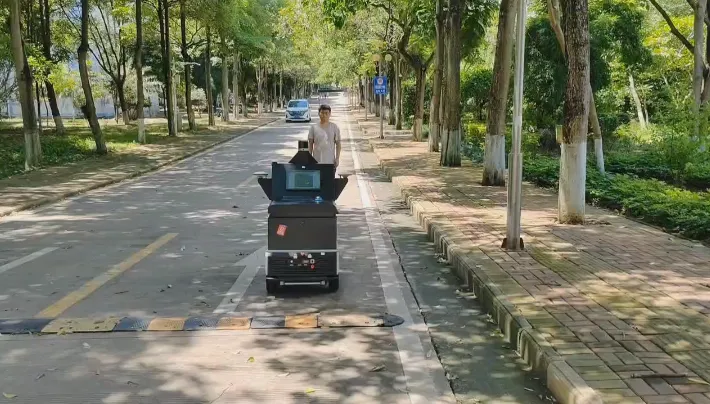
接近实车比例,搭载完整多模态感知设备,支持复杂算法验证、多车协同实验。

PART 04

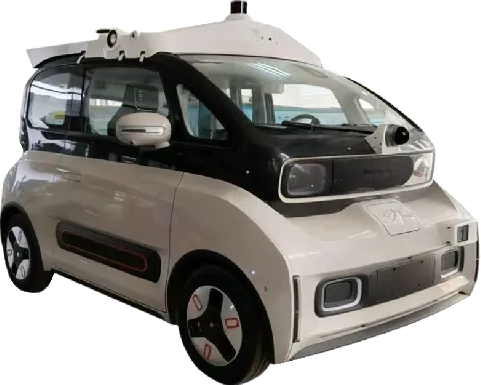
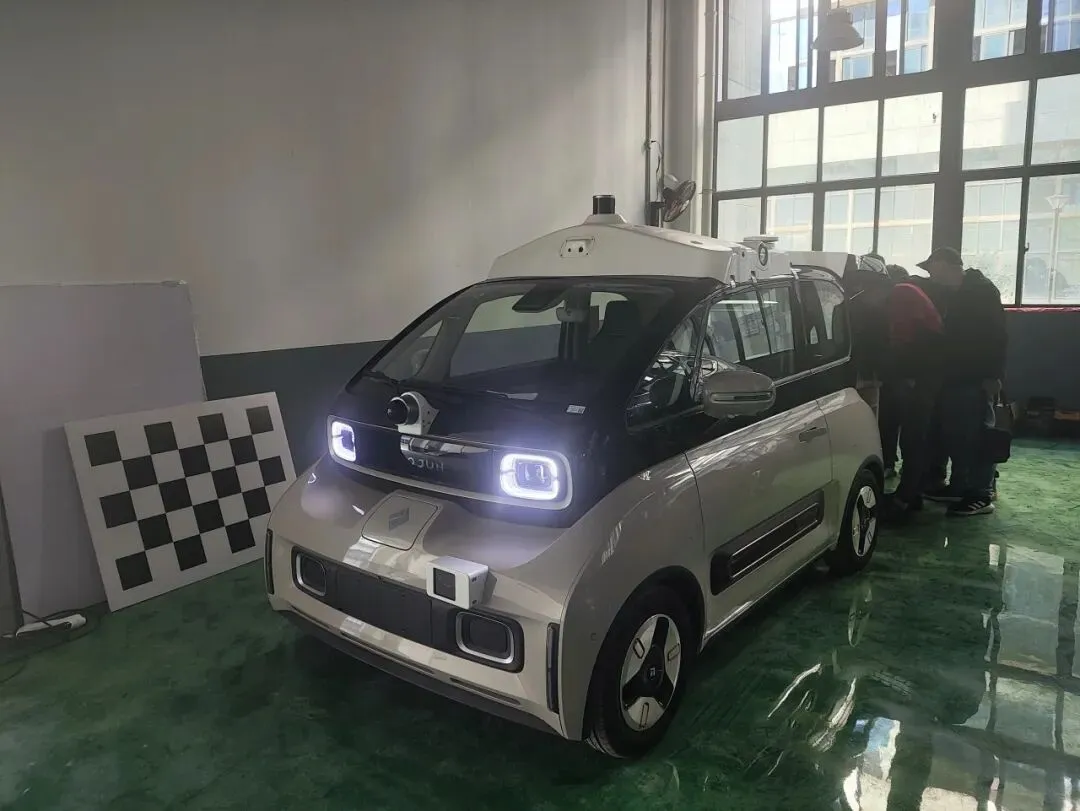
自动驾驶乘用车

全尺寸实车平台,搭载全套感知、决策、执行系统,可实现自动驾驶任务,适配科研团队技术攻关。

主要功能

02

功能覆盖“感知-建图-导航-决策-验证”全流程,每一项都贴合教学与科研痛点,兼顾实用性与前沿性,让实验更高效、更精准。

01

双模式车辆导航功能

车辆内置两种自动驾驶模式,可由用户自主切换,完美适配不同实验场景:自主定位导航模式,依托平台自研高精度定位算法,实现自主定位与路径规划;外部高精度定位导航模式,搭配外部定位设备,进一步提升定位精度。两种模式协同,可确保隧道、弯道、遮挡等复杂场景下的轨迹稳定性,解决复杂场景定位难题。

02

SLAM自主建图功能

基于车载激光雷达、编码器、IMU多设备协同,实现实时高精度建图,无需人工干预即可完成环境地图构建。支持至少三种建图算法,可满足不同科研需求,让学生直观理解SLAM技术原理,助力科研团队开展建图算法优化与创新研究,为自动驾驶定位导航提供坚实基础。

03

环境感知与通信功能

搭载视觉传感器、激光雷达等多模态感知设备,可自主识别红绿灯、锥桶、车道线、行人及周边车辆等交通设施,自动生成避障策略,实现自主避障。同时支持Wi-Fi/5G与路侧单元互联,融合多源交通信息,打破单车感知盲区,模拟真实车路协同场景,适配车路协同相关教学与科研需求。

04

智能决策与执行功能

采用环境感知、路径规划、决策控制的多分层智能决策机制,涵盖中央协同调度、基础驾驶(自主跟车、车道保持)及高阶驾驶功能,是智能车完成复杂驾驶任务的核心支撑。可快速规划最优行驶路径,动态调整避障策略,驱动线控底盘精准执行指令,兼顾技术先进性与教学适配性,让学生清晰掌握决策与执行的逻辑的流程。

05

多车协同与算法验证功能

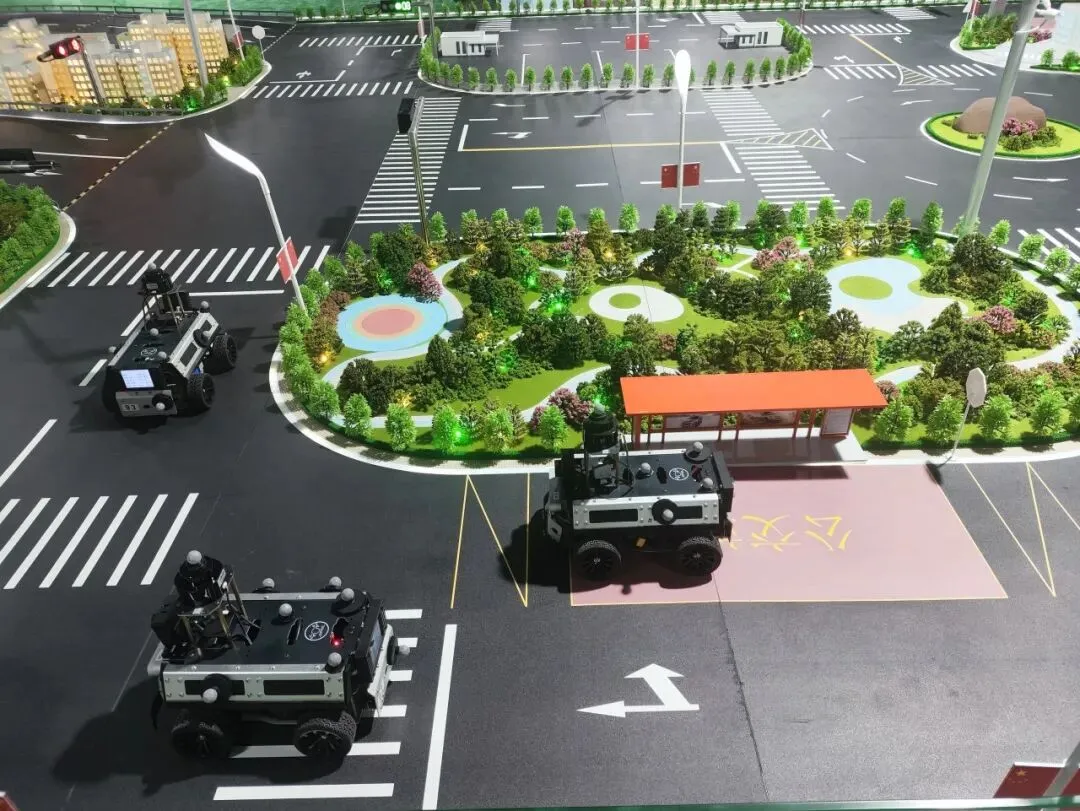
内置ROS、Autoware、PyTorch等主流开发框架,支持嵌入Python脚本二次开发,灵活适配不同算法研发需求。可同时支持6+车辆开展自动驾驶编队实验,实现多车协同行驶、路径协同规划等复杂场景实验,为算法验证、多车协同技术研究提供高效载体,助力科研团队快速推进技术迭代。
已关注
关注
重播 分享 赞

产品亮点

03

    区别于传统实验平台,这款自动驾驶实验平台以“产学研一体化”为核心,亮点直击教学与科研痛点.

多模态感知融合

整合视觉、激光雷达等多类传感器,打破单一传感器“数据孤岛”问题,实现跨模态互补,构建全方位感知矩阵,提升复杂场景下的感知可靠性,贴合产业前沿技术趋势,同时让学生直观理解多模态融合的核心原理与应用价值。

产学研深度适配

兼顾教学入门、进阶实训与科研攻关,从小型小车到实车平台,从基础功能到高阶实验,完美衔接院校教学、科研机构研发与企业技术验证,实现“课堂所学即产业所用”,助力产学研协同创新。

多重适配+自主研发

适配不同尺寸产品、不同专业需求、不同实验场景,支持二次开发,灵活满足个性化教学与科研需求;核心高精度定位算法自主研发,突破复杂场景定位局限,为科研创新提供技术支撑。

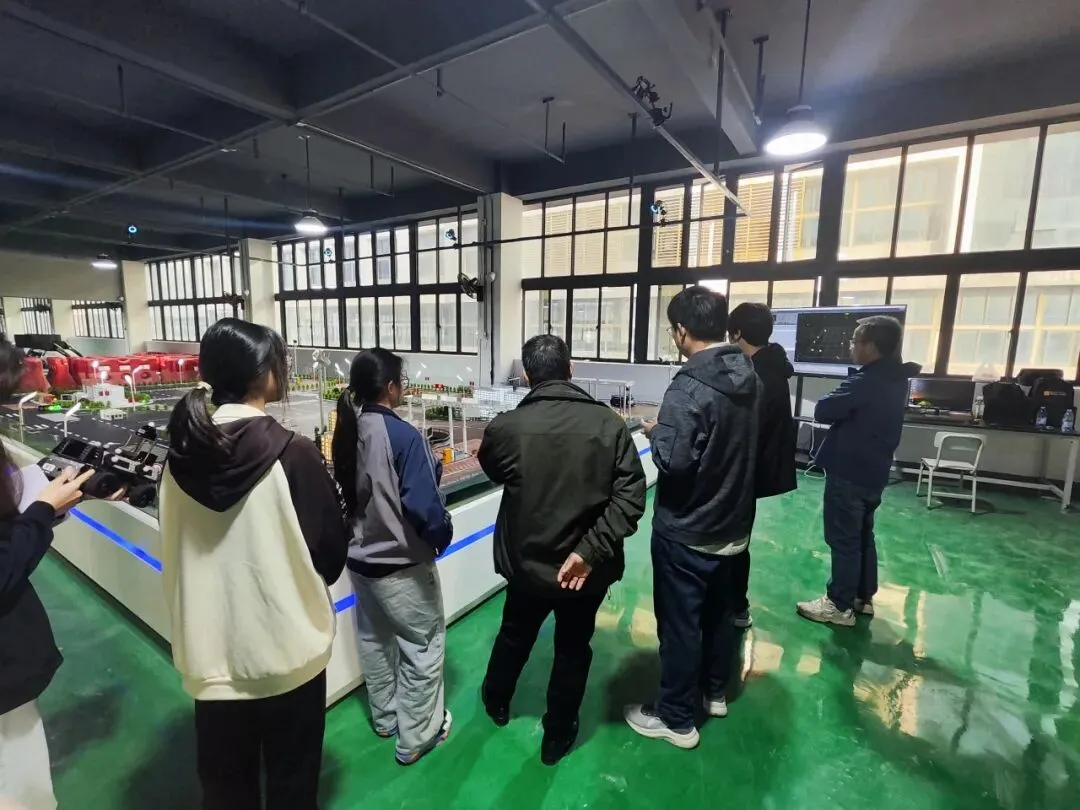
经典案例

04

点击蓝字

关注我们

最新文章

随机文章