重构干线物流:自动驾驶卡车编队技术的演进与安全冗余设计
- 2026-10-20 11:12:19

一、 引言:从单车智能到系统协同
在物流运输行业面临司机老龄化、人力成本攀升及安全管控压力的背景下,自动驾驶技术被视为破局的关键。然而,全无人(L4/L5)的“究极形态”在面临复杂开放道路环境时,仍存在技术长尾问题难以攻克的现实困境。
在此背景下,“混合编队”(Mixed Platooning)模式应运而生。这是一种务实的渐进式发展路径,即利用一名人类驾驶员引领多辆自动驾驶卡车组成的队列。这种模式既保留了人类驾驶员处理极端复杂场景(Corner Cases)的能力,又通过技术手段释放了后车的生产力,实现了从“少人化”向“无人化”的平稳过渡。
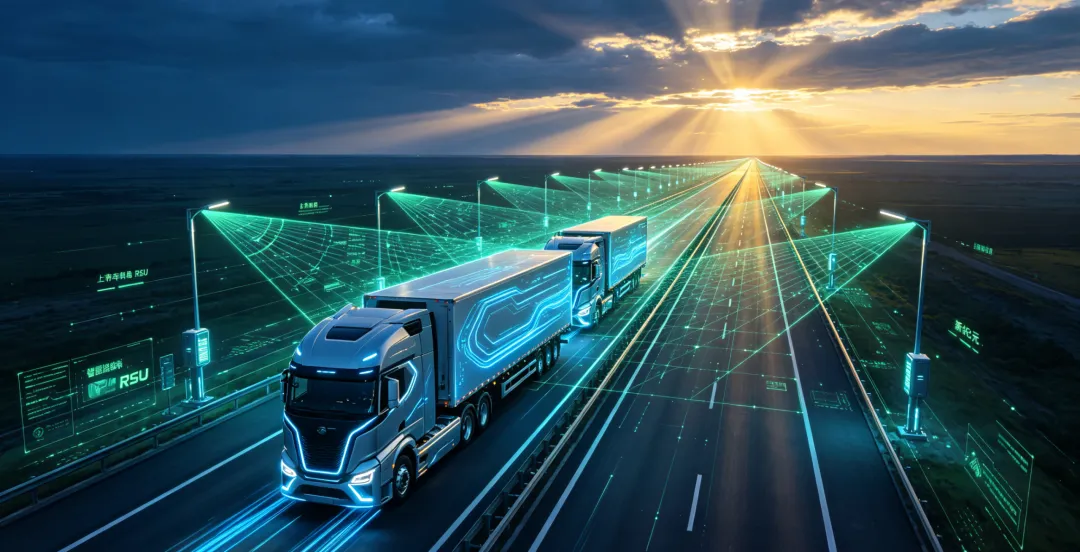
根据最新的行业实践与标准发布,自动驾驶卡车编队技术正在经历从“单车道自适应巡航”向“车路云协同控制”的深刻变革。
二、 技术架构与标准演进
1. 标准化进程的里程碑
技术的规模化应用离不开标准的引领。2024年11月,由中国公路学会批准发布的《高速公路货车队列运行系统功能要求》(T/CHTS 10174-2024)正式实施。这一标准由主线科技牵头主编,填补了国内在高速公路货车队列运行技术标准方面的空白。
该标准从系统架构层面,规范了货车列队管理、云平台部署、数据交互及信息安全等方面的技术要求。其核心意义在于将原本由各家企业自行定义的“私有协议”,上升为行业通用的“技术语言”,确保了不同品牌、不同系统之间的互联互通,为跨区域的编队运营奠定了制度基础。
2. 核心技术栈:Trunk CAFC与感知融合
目前的编队技术已不仅仅是传统的ACC(自适应巡航),而是融合了L4级自动驾驶技术的高级形态。以主线科技的Trunk CAFC(Connected Autonomous Freight Cluster)技术为例,其核心特征包括:
低间距控制: 通过毫秒级的通信响应,将车间距压缩至10-15米级别(远低于人工驾驶的安全距离)。 多源感知融合: 编队车辆通常搭载激光雷达、毫米波雷达及高清摄像头,构建360度全方位感知系统。 车路云协作: 不仅依赖车车通信(V2V),还引入了车路通信(V2I),利用路侧感知设备弥补单车视角的盲区。
这种技术架构使得编队能够实现“头车转向,后车随动”的丝滑效果,后车能精准复刻头车的轨迹,甚至在头车驾驶员轻点刹车时,后车已在同步制动,极大地平滑了交通流的波动。
三、 混合编队模式:L2与L4的现实妥协
在当前的技术发展阶段,纯粹的全无人卡车编队在开放道路运营中仍面临巨大的法规与安全压力。因此,行业普遍采用“1+N”混合智能编队模式,即“1辆有人领航车 + N辆L4级自动驾驶卡车”。
1. 运营逻辑的转变
这种模式打破了传统“单车智能”的局限,将安全责任进行了重新分配:
头车(领航车): 承担主要的驾驶决策责任。头车驾驶员不仅是司机,更是整个编队的“安全员”和“指挥官”。当遇到系统无法处理的异常场景(如交警临检、道路施工、极端天气)时,头车驾驶员负责接管或指挥编队进行解散、避让等操作。 跟车(自动驾驶车): 承担执行责任。跟车通过V2V网络实时接收头车的加减速指令,保持队形稳定。由于去除了驾驶室的人力需求,跟车可以实现真正的“无人化”值守。
2. 京雄高速的实践案例
京雄高速(河北段)作为国内智慧高速的标杆,进行了大量的“1拖2”编队测试。测试中,一辆L2级自动驾驶领航车带领两辆L4级自动驾驶重卡,在车速80km/h的情况下,后车能根据头车轨迹进行毫秒级的微调。
场景验证: 在模拟施工路障或前车急刹场景下,编队展现了极低的延迟响应。 技术痛点: 尽管直线行驶已较为成熟,但在匝道汇入、汇出以及复杂变道场景中,仍需依赖车路协同(V2X)技术来提供“上帝视角”,以解决单车感知视距不足的问题。
四、 硬件配置与成本博弈
自动驾驶卡车编队的落地,本质上是一场关于成本与安全的博弈。不同的技术路线在算力、传感器配置上有着截然不同的选择。
1. 算力与传感器的配置策略
目前行业内存在两种主要的硬件配置思路:
全栈冗余派(高配): 追求单车的极致安全,配备多颗激光雷达、高算力芯片(如NVIDIA Orin,算力达1000TOPS以上),并设计了转向、制动、通信的多重冗余系统。这种方案安全性极高,但硬件成本高昂。 场景聚焦派(高性价比): 以DeepWay为代表的“卡车新势力”采取了更务实的策略。他们采用“感知AI化+规划控制工程化”的混合架构,硬件配置相对精简(如仅配置3个激光雷达,算力约256TOPS),并将成本控制在极低水平。
2. 典型编队车辆硬件参数对比
为了直观展示不同技术路线的差异,以下选取了典型的技术方案进行对比(注:数据基于公开技术描述整理,非实测数据):
| 核心算力 (TOPS) | |||
| 激光雷达数量 | |||
| 毫米波雷达 | |||
| 摄像头 | |||
| 主要芯片平台 | |||
| V2X通信 | |||
| 预期硬件成本 | |||
| 适用场景 |
从上表可见,为了实现商业化落地,行业正在从“堆砌硬件”向“软硬协同”转变。通过算法优化和场景聚焦,用较低的硬件成本实现特定场景下的L4功能,已成为主流趋势。
五、 安全预警与冗余设计:从“赌概率”到“做冗余”
作为交通安全预警方案提供商,我们最关注的不是“系统正常时的表现”,而是“系统失效时的兜底”。在与行业专家的共识中,L4级自动驾驶的本质不是算法的“赌概率”,而是系统的冗余保障。
1. 为什么L4需要冗余?
重卡由于其质量大、惯性大、制动距离长的物理特性,一旦失控造成的后果是灾难性的。单纯依赖单一传感器或单一计算单元的“单车智能”,本质上是将安全寄托在“系统永不失效”的概率上,这在工程学上是不可接受的。
真正的L4系统必须引入“非相似性冗余”设计,即构建多套独立的、不同原理的观测源和决策源。例如,当主视觉系统失效时,独立的毫米波雷达系统和V2X路侧感知系统必须能够接管决策,确保“一个好汉三个帮”。
2. 分层防御的安全预警体系
针对编队技术,我们建议构建以下三层安全预警体系:
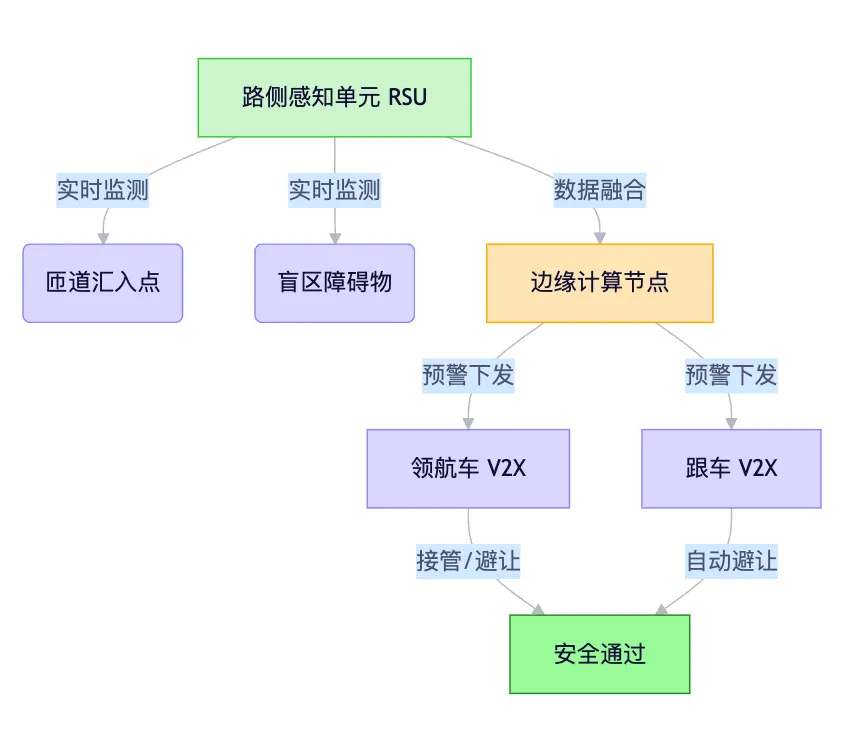
感知层冗余(第一道防线): 不依赖单一传感器。例如,DeepWay的方案中,即使前向激光雷达失效,侧向补盲雷达和V2X信息依然能构建环境模型。 网络与通信冗余(第二道防线): 编队控制依赖V2V通信,必须采用多链路备份(如C-V2X + 5G双链路),确保指令传输的时延低于10毫秒,丢包率趋近于零。 远程与路侧协同冗余(第三道防线): 当单车系统遇到无法解决的长尾场景(Corner Cases)时,依赖“上帝视角”的路侧单元(RSU)或远程安全员介入。
3. “上帝视角”的车路协同
京雄高速的实践证明,路侧感知设备是解决匝道汇入、盲区变道等高危场景的关键。通过在路侧部署高清摄像头和毫米波雷达,可以实时监测未来500米内的交通流状态,并将预警信息提前下发给编队车辆。
六、 商业化落地场景:资源性运输 vs. 商业化运输
根据行业专家分析,全国范围的L4无人重卡可能难以实现,未来更可能是以区域性玩家为主。这对于我们理解编队技术的落地场景至关重要。
1. 资源性运输(易落地场景)
定义: 生产资料(如煤炭、矿石)从原产地到加工地的转运。 特征: 路线固定、对时效要求低、封闭/半封闭道路多。 案例: 内蒙古的煤炭运输走廊(如甘其毛都口岸至乌海/鄂尔多斯)。卡尔动力在此区域实现了“一证通行”和跨盟市运营。由于场景收敛,系统失效概率低,是目前编队技术最适合的落地土壤。
2. 商业化运输(难落地场景)
定义: 快递快运(如“三通一达”),商品从工厂到消费者。 特征: 对时效要求极高(次日达)、路线随机、混行交通复杂。 挑战: 高速行驶下的突发状况处理难度大,且无法容忍任何接管延迟。目前仍需依赖“1+N”模式中的人类驾驶员进行复杂决策。
七、 结论与展望
自动驾驶卡车编队技术正处于从“技术验证”向“商业运营”的关键转折期。对于交通安全预警行业而言,未来的机遇在于:
标准统一化: 随着《高速公路货车队列运行系统功能要求》的实施,不同品牌车辆的互联互通将成为常态,预警系统必须具备跨平台兼容能力。 车路云一体化: 单纯的车载预警将升级为“端-边-云”协同预警。路侧单元(RSU)将承担越来越重要的“上帝视角”监控职责。 安全冗余前置: 行业将从追求“算法无限好”转向“系统有兜底”,预警机制将从“事后报警”转变为“失效前干预”。
虽然完全无人的L4重卡在全开放道路的普及仍需时日,但在特定的资源性运输走廊和智慧高速路段,基于混合编队和车路协同的自动驾驶技术,已经开启了干线物流的新纪元。
随机文章
-
 10个月宝宝每天需要喝多少奶粉?
- 10万预算买燃油SUV,这两台国产车比合资香太多了
- 15-20万,4款中大型轿车太受欢迎了,空间大,配置高
- 广西惨痛事故:与半挂车凌晨相撞,酒驾轿车5人死亡!6名公职人员被追责问责
- 手握15万买混动轿车,星耀8远航家系列和风云A9L到底怎么选?
- 【关注】张家口坝上一辆铲土车与轿车相撞...
- 喀什乾盛轿车全国托运
- 张家口一轿车突发事故!
- 引领中国燃油SUV智能新突破,上市限时价11.99万元!
- 新货上架开售东风本田缤智SuV五座客车,2016年6月份入户排量1.5自波舒适板车况小精品国五排放安全行驶12万多公里数价不高,电子手刹,倒
- 哈弗全新“方盒子”SUV官图发布!现已开启征名,4月10日见分晓!