在今年的智能电动汽车发展高层论坛上,一场关于L3自动驾驶存废的争论,将行业的路线分歧推到了聚光灯下。
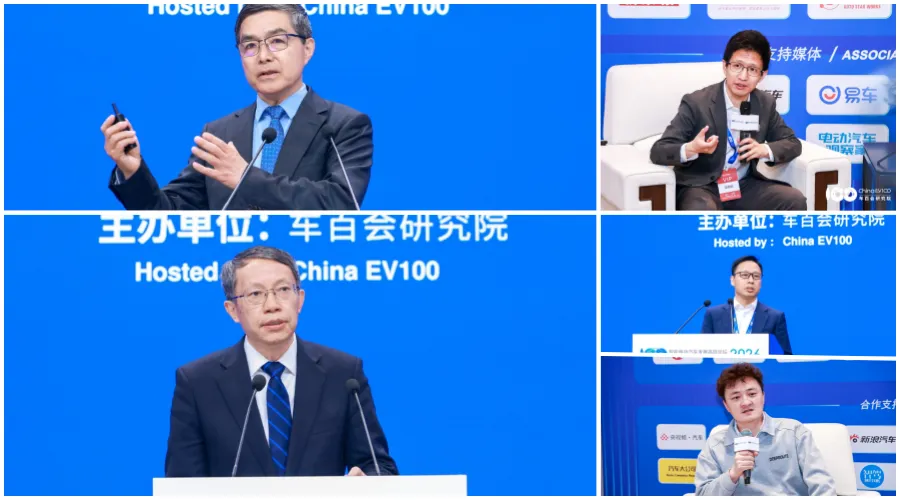
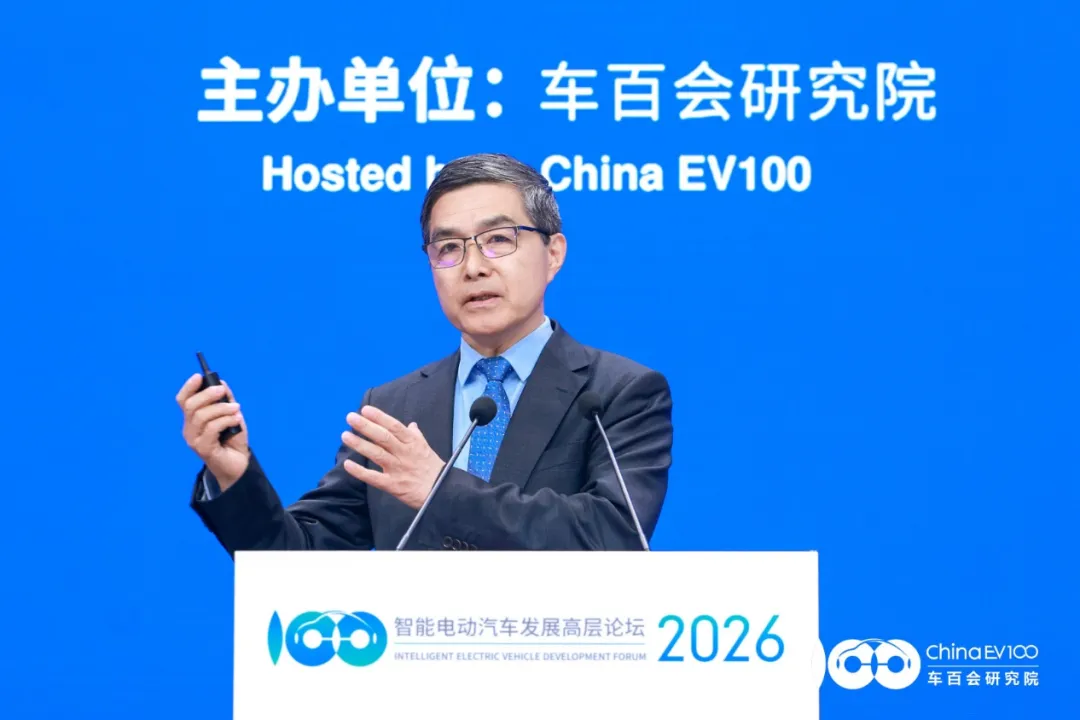
华为公司高级副总裁、引望公司首席执行官靳玉志公开表态:L3是走向完全自动驾驶L4和L5的必经阶段,L3没有办法跳过。而卓驭科技首席执行官沈劭劼则明确提出,“同意跳过L3”。
一边是渐进派坚守L3的不可逾越,另一边是跨越派主张绕开中间态直抵终点。那么问题就来了,L3究竟是被跳过的过渡品还是通向未来的必经阶梯?
要回答这个问题需要回到这套分级体系的源头看L3从何而来,再看它在当下的技术语境中是否仍然适用。
理解L3的地位,首先要理解自动驾驶分级体系从何而来。这套框架的源头是国际自动机工程师学会(SAE International)在2014年首次发布的J3016自动驾驶分级标准,将车辆驾驶自动化程度划分为L0至L5六个等级。
其中,明确了各级别中“人”与“系统”的责任划分、功能边界,后续经2016版、2018版、2021版迭代完善,成为全球应用最广泛的分级依据。
从原始设计来看,分级的标准并非单纯的自动化程度高低,而是动态驾驶任务(DDT)由谁执行,以及责任主体是谁。
L0至L2统称为“驾驶员辅助系统”,驾驶主体是人,事故责任由驾驶员承担;L3至L5则是“自动驾驶系统”,责任开始向系统转移。
L3恰好站在了这道分水岭上,它被定义为有条件自动驾驶,即在特定条件下由系统完成全部驾驶操作,驾驶员可以脱手、脱眼,但必须保持接管能力,在系统发出请求后及时恢复控制。
这套分级体系在设计之初确实起到了统一行业术语、降低沟通成本的重要作用。然而,经过十余年的技术演进,这套在2014年框架内设计的线性分级逻辑正在被实践所挑战。
尤其是在端到端大模型、多模态感知等新技术范式下,L2、L3和L4的技术栈正在趋于同源,这使得原始设计中以“责任归属”为核心的分类逻辑,开始与实际的技术演进路径产生脱节。
一场关于“要不要跳级”的争论正是这套体系与现实之间张力的一次集中爆发。
L3之所以引发如此剧烈的争论,根源在于它从设计之初就处于一个两头不靠的尴尬位置。
按照SAE定义,L3允许驾驶员脱手脱眼,却要求其随时准备接管。有人将此形容为“猴子搬来的救兵——添乱”,认为这种设计本身就不具备可操作性。
美国NHTSA等机构的研究表明,驾驶员从分心状态回到有效驾驶状态往往需要至少五秒甚至十多秒,而多数事故根本不会给予这几秒的缓冲。
这种“人机接管悖论”构成了L3最大的系统性隐患。更棘手的是责任归属,L3激活期间责任由系统承担,一旦进入接管请求阶段,责任边界便陷入模糊:系统是否预留了足够的反应时间?驾驶员是否处于可响应状态?一次事故可能演变成驾驶员、车企与供应商之间的三方拉锯。
成本与收益的严重失衡是另一重掣肘。奔驰Drive Pilot在德国的选装价高达5000至9000欧元,但使用场景极为狭窄,仅限特定高速路段、天气晴好、无道路施工时启用。高价换来低频使用,用户需求难以被激活。
而L3的技术架构需为“人机接管”妥协设计,研发投入接近L4,商业上却只能以L3的限定场景运营。
因此,商业理性正在对技术路线进行重新校准,越来越多的企业认为,与其在责任模糊地带耗费资源,不如转向成本更低、责任边界更清晰的L2+方案,用更务实的方式覆盖高频驾驶场景。
跨越派的底气首先来自技术范式的迭代。端到端大模型的兴起正在深刻改变自动驾驶的底层逻辑。
传统模块化架构中,L2、L3、L4采用不同的技术方案,各等级之间存在明显的技术断层。但端到端模型将感知、预测、规划融合为一个神经网络模型,直接从传感器输入映射到车辆控制输出,使得不同级别的技术栈趋向同源。
然而,技术的突破并不意味着规则可以同步跨越。渐进派的逻辑基石在于,L3不仅是技术问题,更是一整套社会系统的构建过程。
靳玉志在论坛上指出,达到L4级安全性需要达到“十倍的人驾安全性”量级,而L3阶段所涉及的环境感知冗余、决策控制安全、接管逻辑闭环、故障应急响应等技术体系,正是L4高阶自动驾驶的“基础底座”。跳过L3意味着跳过了一整套安全验证体系的积累。
安全底线的敬畏也是渐进派的重要论据。清华大学车辆与运载学院教授、国家智能网联汽车创新中心首席科学家李克强强调,行业应正视单车智能驾驶技术瓶颈,摒弃急功近利的噱头,时刻敬畏技术局限,回归安全本源。
也就是说,在跨越派看来,技术已就绪;在渐进派看来,安全和社会治理体系还没有准备好。
回到分级体系本身,这一在2014年设计的线性框架,在技术范式迭代的冲击下正在面临现实适用性的挑战。
当端到端大模型使得L2、L3、L4技术栈趋向同源,当L2+辅助驾驶的体验边界已经逼近甚至超越了传统L3的定义范畴,这套以“责任归属”为核心的分类体系是否仍然足够精确地描述技术现实,已经成为一个值得行业深思的问题。
有观察者指出,尽管SAE分级标准被部分玩家认为“落后于时代”,但它依然发挥着管理认知风险的作用。至少在当下,行业还找不到一套比它更通用的技术语言。
然而,L3是否应该被跳过,最终并非一个能用是或否回答的技术判断题。应允许两条路线并行推进,最终由市场选择,这个选择过程不会太久。
渐进派的路径有其合理性,它符合复杂社会系统演进的规律,安全验证、法规体系和用户信任的培养无法一蹴而就,而L3恰好为此构建提供了一个可控的过渡试验场。
跨越派的路径同样有其技术逻辑,当端到端大模型突破了传统架构的瓶颈,当L2级辅助驾驶的安全冗余设计已经在事实上接近甚至超越了L3级的技术门槛,用一套10年前的线性框架来约束技术演进的自由度,本身可能就是一种认知滞后。
因此,对于传统车企与部分科技企业而言,L3仍是不可或缺的过渡阶段。依托L3的量产落地,可积累真实道路数据、培育用户信任、完善法规体系,为L4的无人化落地奠定基础,这种“渐进式”路径更稳妥,符合其产业链布局与风险控制需求。
对于具备技术优势的造车新势力与科技企业而言,跳过L3、直攻L4的“跨越式”路径,可依托技术同源性突破瓶颈抢占高阶智驾赛道的先发优势。尤其在全球产业竞速的背景下,这种路径更有利于实现“弯道超车”。
但需注意的是,跳过L3并非意味着忽视安全与法规,仍需通过限定场景试点、完善安全冗余技术、推动法规适配,确保L4落地的安全性与合规性,避免盲目追求速度而忽视风险。

 10个月宝宝每天需要喝多少奶粉?