当前位置:首页>自动驾驶>2026自动驾驶关键节点:技术路线之争与产业趋势研究

2026自动驾驶关键节点:技术路线之争与产业趋势研究

  • 2026-10-19 17:52:52
2026自动驾驶关键节点:技术路线之争与产业趋势研究

技术路线之争与产业趋势研究

自动驾驶关键节点

技术路线博弈演进

2026

KEY MILESTONES IN AUTONOMOUS DRIVING

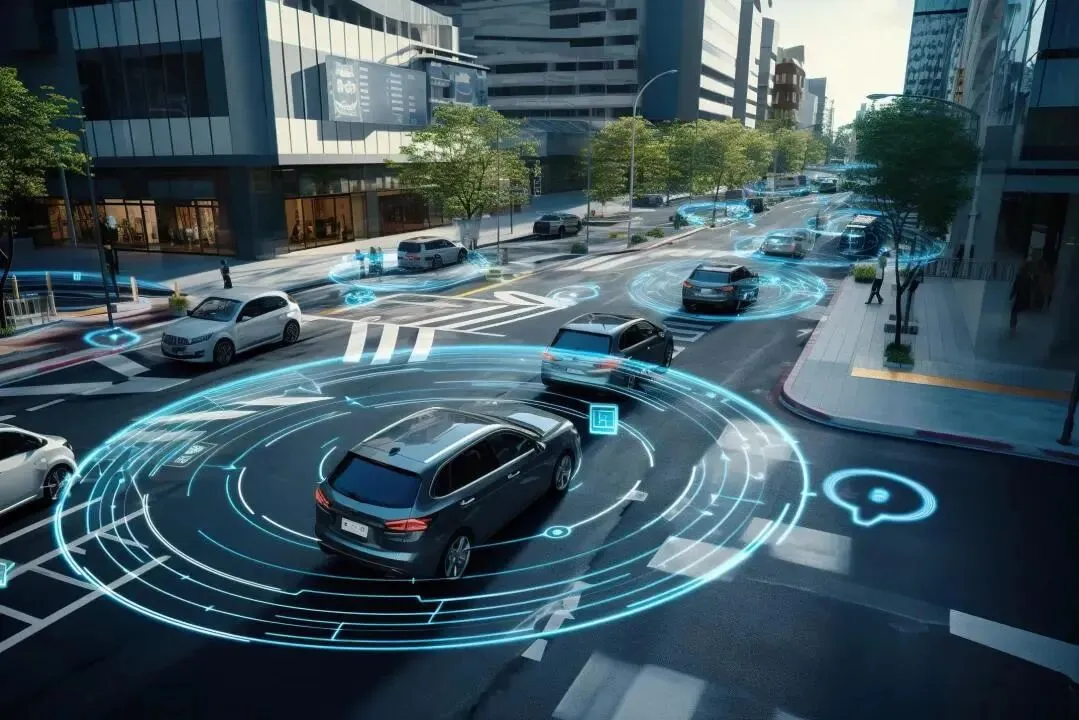
进入2026 年,自动驾驶产业正站在关键分水岭。一方面,高等级自动驾驶在特定区域内加速迈向规模化商业运营,技术“能不能跑起来”已逐步得到验证;另一方面,围绕感知方案、系统架构与智能决策范式的技术路线之争却愈发凸显[1],并未因商业化推进而自然收敛。纯视觉与多传感器融合、模块化与端到端、世界模型与VLA等不同路径,分别代表着对性能上限、安全边界与工程可控性的不同取舍。

在这一背景下,产业发展正从“技术突破驱动”转向“路线选择主导”的新阶段。不同技术路径的选择,将直接影响自动驾驶系统的安全形态、测试验证方式、监管协同成本以及规模化推广节奏[2-3]。如果缺乏系统性的梳理与理性研判,技术竞争可能被简化为单点性能对比,忽视其对公共安全和产业长期稳定发展的深层影响。

因此,有必要在2026年这一关键节点,对自动驾驶主要技术路线的演进逻辑、现实约束与产业影响进行系统研究。本报告旨在在商业化进展不断加速的背景下[4],梳理核心技术路线分歧,分析其对安全治理与产业发展的影响,为后续技术决策、测试验证体系建设及政策制定提供参考依据。

01

研究背景与问题提出

1.1 全球自动驾驶迈入规模化探索阶段

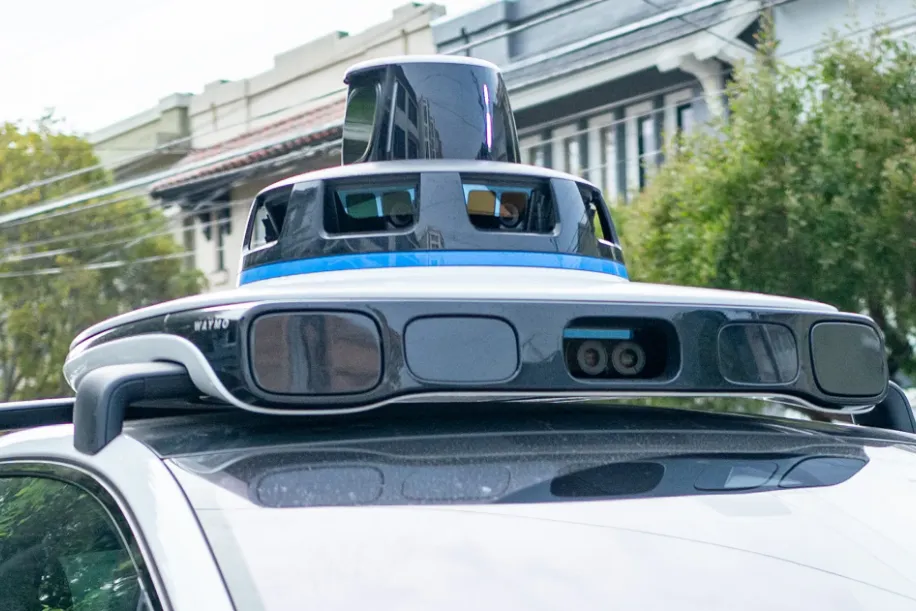
近年来,全球自动驾驶产业在技术验证与商业化探索上持续推进。以Waymo为代表的头部企业,已在旧金山湾区、洛杉矶、凤凰城、奥斯汀、亚特兰大等城市投放约2500辆 Robotaxi,实现跨城市、跨场景的常态化示范运营,标志着高等级自动驾驶在限定区域内初步具备规模化商业运行能力[5-7]。

在此背景下,中国自动驾驶产业也同步进入由“测试示范”向“规模应用”过渡的关键窗口期,自动驾驶不再停留于技术验证层面,而是开始深度嵌入城市交通体系与产业发展布局。

1.2 国内一线城市差异化发展路径

在国内实践中,北京、上海等重点城市率先推进自动驾驶示范应用与制度探索。

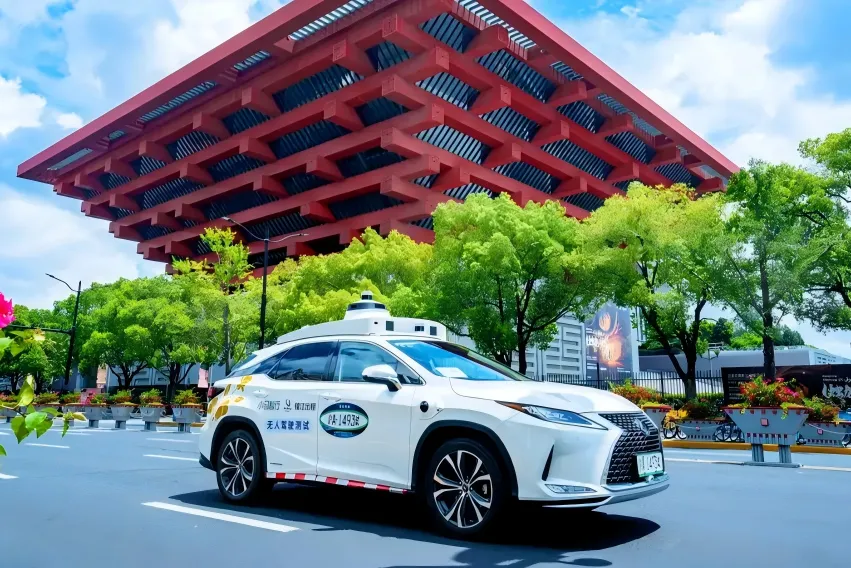
上海结合超大城市交通运行特征,聚焦智能网联汽车与城市交通系统协同发展,在测试验证、示范运营和公共服务融合方面不断深化探索,推动自动驾驶技术在真实复杂交通环境中的应用验证。

北京则依托高级别自动驾驶示范区建设,持续扩大开放道路范围,推动Robotaxi、无人配送等场景落地,在测试管理、运行规则和责任划分方面形成较为系统的实践经验。

总体来看,中国自动驾驶呈现出“多城并行、因城施策”的发展格局,不同城市在应用场景、技术路径和治理重点上形成差异化探索。

1.3 技术路线分歧与治理挑战同步显现

尽管国内外自动驾驶商业化进展不断加快,但技术路线分歧并未随之收敛,反而在规模推进过程中更加凸显。围绕感知方案、系统架构与智能决策范式,不同企业和城市在安全边界、工程可控性与性能上限之间作出了不同取舍。

在中国复杂多样的交通环境和高密度城市运行条件下,这些技术选择不仅是企业层面的技术问题,更直接关系到公共道路安全、测试验证体系构建以及监管协同成本。

在此背景下,系统梳理自动驾驶主要技术路线的演进逻辑,分析其在中国城市应用场景下的现实约束与潜在影响,已成为推进自动驾驶安全、有序、可持续发展的必要前提。

02

感知:纯视觉与多传感器融合

2.1 以视觉为核心的感知视觉路线

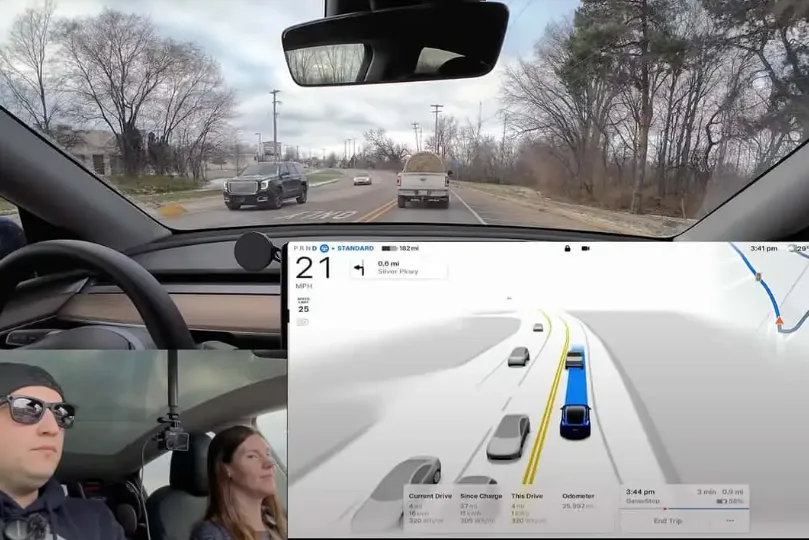
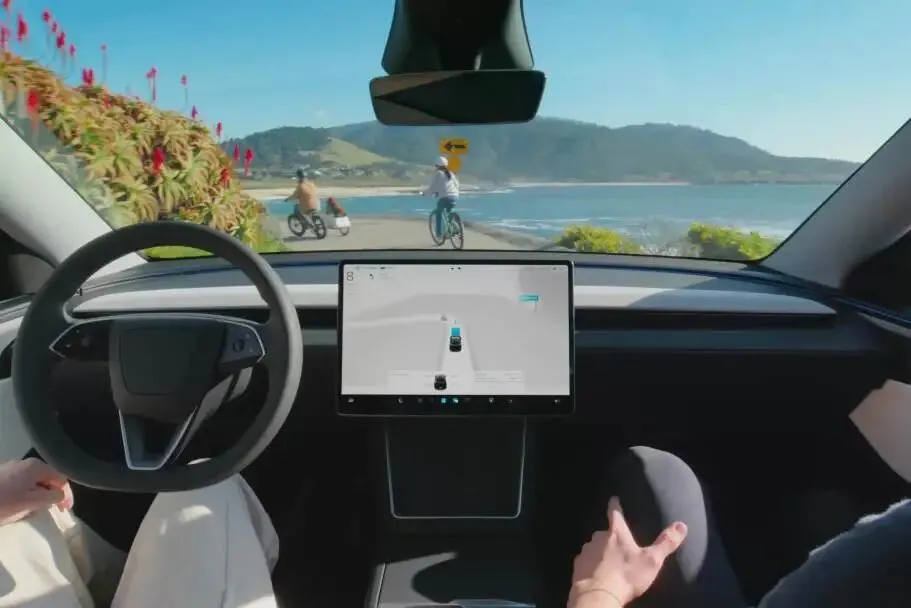
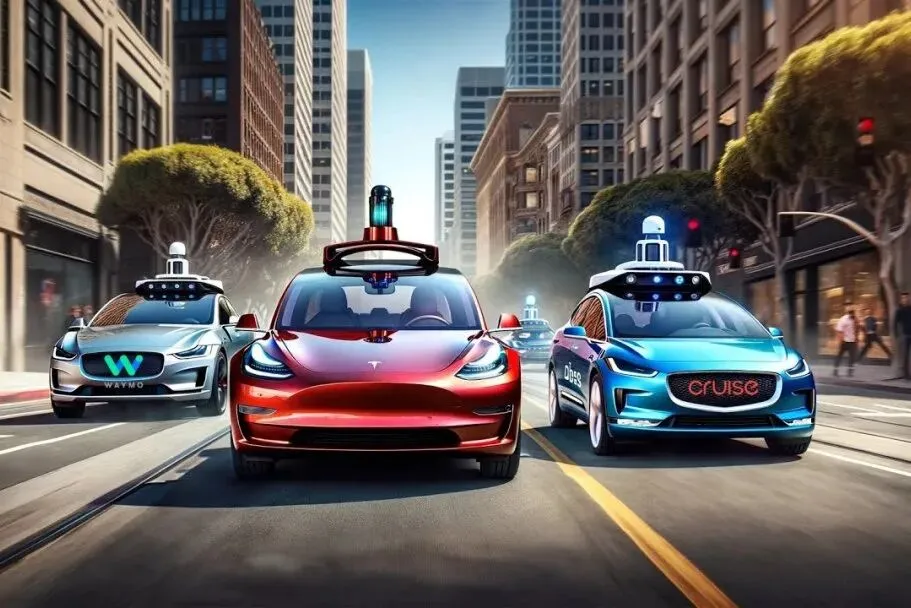
进入2026年,纯视觉路线在数据与算法层面继续积累趋势性优势,以摄像头为核心感知传感器,通过深度学习模型和海量真实道路数据,不断强化对交通环境的三维重建与语义理解能力,推动感知与决策体系由规则驱动向数据驱动转型。在强调规模化上车和持续迭代的产业实践中,Tesla依托FSD体系,通过OTA机制将车队运行数据持续反馈至模型训练环节[8-9],强化视觉感知与预测能力;同时,Mobileye等技术体系也在量产条件下推进视觉感知的稳定性与场景泛化能力。这一路线在硬件成本、量产复制性和数据飞轮构建方面具备明显优势,尤其适合L2+/L3级自动驾驶功能以及覆盖广泛用户群体的大规模车队部署。

2.2 多传感器融合路线支撑高等级应用

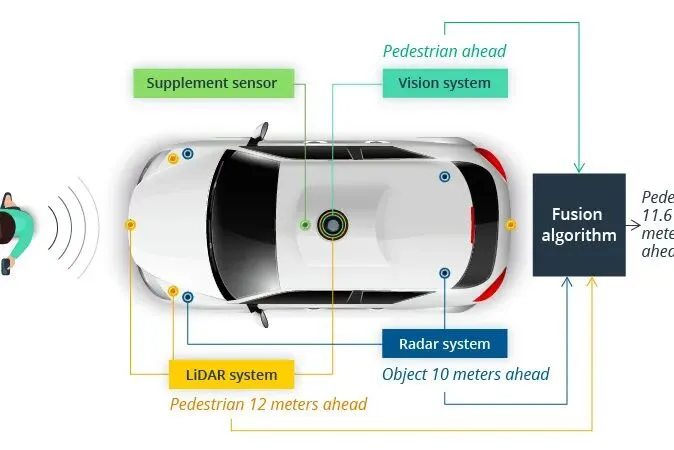
在复杂城市交通环境和高等级运行需求下,多传感器融合路线在2026 年仍是L4/L5自动驾驶的主流技术选择。该路线通过激光雷达、毫米波雷达与视觉系统的多源信息互补,在复杂结构道路、弱光环境及极端工况下显著提升感知稳定性和安全边界确定性。在示范运营实践中,这一技术取向尤为突出,例如Waymo长期坚持以激光雷达为核心的融合感知体系,并与高精地图和高精定位深度结合,支撑Robotaxi的跨区域、长周期运行;类似路径也体现在Cruise的城市自动驾驶实践中[10-11]。国内方面,小马智行(Pony.ai)、文远知行(WeRide)等企业在示范区测试中同样采用融合感知方案,强调通过工程冗余保障系统可控性。

2.3 感知由“路线分化”向“多模态协同”

从整体技术演进趋势看,2026年感知系统的发展已逐步超越单一路线优劣之争,转向多模态协同与系统级能力整合。无论纯视觉还是多传感器融合方案,视觉算法在场景语义理解、目标关联和行为预测中的核心地位持续强化,即便在融合体系中亦承担“语义中枢”的关键角色;与此同时,高分辨率毫米波雷达、事件摄像头等补充型传感器不断成熟[12],为恶劣环境下的稳健感知提供有效支撑。在此基础上,基于场景理解的动态传感器权重分配、跨模态注意力机制和协同推理模型逐渐成为研究与工程实践重点,推动感知能力在安全性、成本效益与泛化能力之间取得更优平衡。

03

架构:模块化与端到端的博弈

3.1 模块化架构以工程可控性为核心

长期以来,自动驾驶系统普遍采用“感知—预测—规划—控制”的模块化架构,通过功能分解实现系统级解耦,将目标检测、目标跟踪、多目标预测、轨迹规划与车辆控制等关键能力分别建模和优化。这一架构强调确定性逻辑、接口清晰和状态可观测,便于引入规则约束、冗余校验与故障隔离机制,在ISO 26262功能安全和SOTIF框架下具有较强适配性。在高等级自动驾驶示范运营中,模块化架构仍是主流选择,其优势在于可通过场景覆盖率、失效率和接管频次等指标进行量化评估,并支持基于测试验证的持续优化,这一工程取向在以Waymo为代表的 Robotaxi 系统中体现得较为典型。

3.2 多传感器融合路线支撑高等级应用

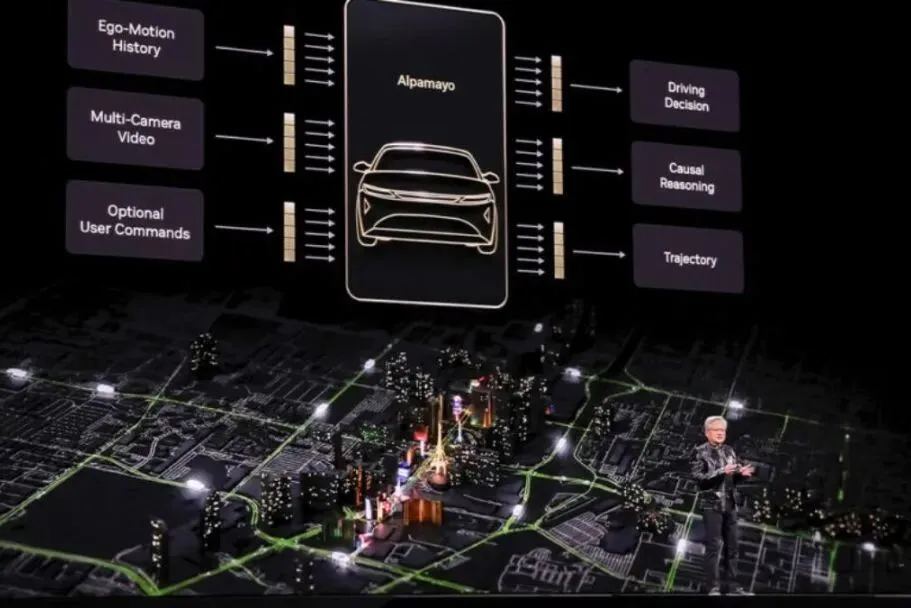
随着深度神经网络、Transformer架构和大规模算力平台的成熟,端到端架构在2026年持续受到关注。该路径通过单一或少量模型,将多模态感知输入直接映射为轨迹或控制输出,减少传统模块间的信息抽象和误差传递,理论上具备更高的全局最优能力。端到端模型通常依赖大规模“感知—行为”配对数据进行监督或模仿学习,并通过持续在线或离线训练提升泛化能力。在部分整车企业的实践中,端到端架构已从感知和预测阶段逐步向规划决策层渗透,例如Tesla在其自动驾驶系统中不断提高端到端模型占比,但其内部决策机理的可解释性与可验证性仍是工程和监管层面关注的重点。

3.3 端到端与混合架构成为现实路径

在实际工程落地中,模块化与端到端并未形成非此即彼的对立关系,而是逐步向混合架构演进。2026年,越来越多系统采用“显式端到端”或“端到端+约束规划”的架构形态,即在端到端模型输出中保留可行驶区域、目标轨迹、风险评分等中间表征,并通过规则或优化器进行二次约束,从而提升系统可解释性与可控性。这类架构在保证模型表达能力的同时,支持故障诊断、责任溯源和安全验证,更适合在复杂城市环境和公共道路场景中部署。从产业趋势看,系统架构演进的核心并非追求范式替代,而是在不同自动驾驶等级和应用场景下,形成数据驱动能力与工程安全体系协同的最优解。

04

模型:VLA与世界模型的差异

4.1 VLA范式推动智能决策一体化

随着多模态大模型快速发展,VLA(Vision-Language-Action)范式在2026年成为自动驾驶智能层的重要探索方向。该范式通过统一模型同时处理视觉感知、语言语义与动作决策,试图以规模化训练实现从感知到执行的端到端映射,减少人工规则设计和中间建模环节。VLA通常基于Transformer架构和大规模多模态预训练,依赖“视频—指令—行为”数据进行监督或模仿学习,强调能力的自然涌现。在这一趋势下,以OpenAI等为代表的通用大模型研究路径,正在为自动驾驶提供新的智能构建思路,但其可解释性、可验证性与安全约束仍是工程落地的核心挑战。

4.2 世界模型更契合工程可控需求

与VLA的一体化决策不同,世界模型(World Model)范式强调先对外部环境进行显式建模,再在内部进行状态预测与策略推演。该路径通常结合感知模型、状态空间表示和预测网络,构建可用于“想象”和仿真的内部世界,通过多步rollout评估不同行为的潜在后果,从而辅助决策生成。世界模型在因果一致性、决策可解释性和闭环验证方面具有天然优势,便于与传统规划算法和规则约束结合。在当前自动驾驶工程实践中,该范式更易与模块化体系、仿真测试和安全验证流程衔接,因而在高等级自动驾驶和公共道路应用中具备更强的现实适配性。

4.3 规划式智能与混合范式并行发展

从整体趋势看,2026年自动驾驶智能形态并未向单一范式收敛,而是呈现多路径并行演进特征。一方面,基于优化理论和约束求解的规划式智能仍在复杂交通博弈、规则约束和安全边界控制中发挥关键作用;另一方面,学习型模型在感知理解和策略生成中的比重持续提升。越来越多系统采用“学习感知+世界模型推演+规划约束”的混合智能范式,通过将数据驱动能力嵌入可控决策框架,实现性能与安全的平衡。总体而言,智能范式的演进方向并非追求完全替代,而是在不同自动驾驶等级和应用阶段,形成可验证、可演进的组合式智能路径。

05

综合研判与产业趋势判断

5.1 测试验证是安全的前置条件

当前Robotaxi的规模化运营成果,更多建立在限定区域、限定场景、严格测试和强监管约束之上,并不意味着自动驾驶技术已具备普遍适用性。自动驾驶系统本质上属于高复杂度的“系统级风险载体”,其运行结果受感知不确定性、模型泛化能力、数据分布偏移以及系统协同状态等多重因素共同影响,难以通过单次验证或实验室测试充分覆盖。尤其在开放道路环境中,Corner Cases的随机性和组合性显著放大系统风险。只有通过持续、系统、分阶段的道路测试与闭环评估,结合场景覆盖率、失效率、接管频次等关键指标,才能逐步明确系统能力边界、失效条件和风险暴露路径。因此,测试验证不是商业化进程中的“合规步骤”,而是智能网联车辆进入公共道路运行不可替代的安全前置条件。

5.2 多技术路线并存将成为长期形态

在感知方案、系统架构和智能范式高度分化的背景下,自动驾驶技术难以沿单一路径线性收敛,不同企业基于数据规模、算力条件和工程经验选择差异化技术组合已成为常态。纯视觉与多传感器融合在感知层并行演进,模块化与端到端在系统架构层相互渗透,世界模型、规划式智能与学习型决策在智能层形成组合应用。这种多路径并存的技术形态,使系统能力表现呈现出显著差异性,也放大了模型泛化能力、异常场景响应和系统稳定性之间的技术分歧。随着自动驾驶运行场景不断扩展,技术演进的关键不在于路线选择本身,而在于各类技术路径是否具备明确、可验证的能力边界,并能在复杂场景下保持一致、可预测的系统行为。

5.3 技术演进“融合推进、分级落地”

综合前述分析可以判断,自动驾驶技术演进不会沿单一路线线性收敛,而将长期呈现多路径并行、逐步融合的发展态势。在感知层,多模态协同将替代单一传感器依赖;在系统架构层,模块化与端到端将通过混合架构实现性能与可解释性的平衡;在智能层,世界模型、规划式智能与学习型模型将形成组合式决策体系。不同技术范式将在不同自动驾驶等级、应用场景和风险约束条件下分级落地,并通过持续测试验证不断调整和优化。技术演进的核心不在于“路线胜负”,而在于在安全可控前提下,实现能力边界的稳步扩展,这也将成为自动驾驶产业可持续发展的长期主线。

06

结语:在技术蝶变的关键节点

站在技术蝶变的关键节点上,自动驾驶在 2026 年所呈现的,并非单一路线加速胜出的确定性图景,而是多技术路径并行演进、相互博弈并逐步融合的复杂进程。从感知层的纯视觉与多传感器融合之争,到系统架构层模块化与端到端的取舍,再到智能层VLA、世界模型与规划式智能的分化,不同技术选择背后折射的,并不仅是性能取向的差异,更是对安全边界、工程可控性与规模化可持续性的不同理解。商业化进程的加快并未消解这些分歧,反而在真实道路与复杂场景中进一步放大了技术路线之间的能力差异与风险特征。

面向2026年,行业的核心期待已不再局限于单点技术突破,而在于人工智能能否在真实交通环境中持续展现稳定、可验证且可扩展的系统能力。在AIGC深度赋能的背景下,自动驾驶将不断吸收通用智能的发展成果,但其演进路径必然受到安全责任、工程约束与现实复杂性的深度牵引。未来的自动驾驶,不是对AI技术的简单“移植”,而是一项人工智能与工程体系深度融合的长期实践。在这一过程中,如何在推动智能持续进化的同时保持系统可控,将成为自动驾驶与人工智能共同面对的时代命题。

参考文献(REFERENCES)

[1] 中国汽车工程学会. 中国自动驾驶技术与产业发展白皮书(2024)RRR. 北京: 中国汽车工程学会, 2024.

[2] 国家智能网联汽车创新中心. 智能网联汽车测试评价技术体系研究报告RRR. 北京: 国家智能网联汽车创新中心, 2023.

[3] 王飞跃, 李力, 刘成林. 自动驾驶技术发展现状与趋势分析JJJ. 智能系统学报, 2023, 18(6): 897-908.

[4] 刘经南, 冯士杰. 自动驾驶车辆安全风险与测试验证关键问题研究. 中国公路学报, 2024, 37(5): 1-12.

[5] Schwarting W, Alonso-Mora J, Rus D. Planning and decision-making for autonomous vehiclesJJJ. Annual Review of Control, Robotics, and Autonomous Systems, 2023, 6: 187-212.

[6] Kuutti S, Bowden R, Jin Y, et al. A survey of deep learning applications to autonomous vehicle controlJJJ. IEEE Transactions on Intelligent Transportation Systems, 2023, 24(4): 3464-3487.

[7] Koopman P, Wagner M. Autonomous vehicle safety: An interdisciplinary challengeJJJ. IEEE Computer, 2023, 56(2): 24-33.

[8] Liu H X, Feng S. Curse of rarity for autonomous vehicles: Challenges in real-world incident learningJJJ. Nature Communications, 2024, 15: 3362.

[9] Abdel-Aty M, Ding S. A matched case-control analysis of autonomous versus human-driven vehicle crashesJJJ. Nature Communications, 2024, 15: 4931.

[10] Waymo LLC. Waymo safety framework and validation methodologyRRR. Mountain View: Waymo LLC, 2023.

[11] Tesla, Inc. Vehicle safety report: Autopilot and full self-driving statisticsRRR. Palo Alto: Tesla, Inc., 2024.

[12] ISO. ISO 21448:2022 Road vehicles—Safety of the intended functionality (SOTIF)SSS. Geneva: International Organization for Standardization, 2022.
最新文章

随机文章