想象一辆传统汽车:倒车雷达“只管倒车”,摄像头“只管识别车道”,彼此互不沟通,如同人体分散的反射弧。
而现代智能汽车已进化出“中央大脑”——所有传感器(摄像头、雷达、激光雷达)将原始数据实时上传至中央计算平台,由统一“大脑”综合分析路况、规划路径、控制车辆。
这就像人类从“手被烫到才缩回”的简单反射,升级为“看到火苗就预判危险”的高级认知。
奔驰等车企正通过此架构,让车辆在复杂路口能同时理解行人手势、信号灯变化、对向来车意图,实现更拟人化的安全驾驶。
- 传感器角色:摄像头(眼睛)、毫米波雷达(触觉)、激光雷达(高精度尺子)各司其职
- 中央计算平台:汽车的“超级大脑”,整合所有感官信息做决策(如英伟达Orin、高通Snapdragon Ride)
- 电子电气架构(EEA):汽车的“神经系统”,从“多部门各自汇报”升级为“向中央大脑统一汇报”
- 软件升级价值:通过OTA更新“大脑算法”,车辆能力持续进化(如新增识别施工锥桶功能)
- 用户感知变化:泊车更精准、变道更流畅、极端天气下仍保持稳定感知
✅ 破除认知误区:理解“硬件堆砌≠智能”,核心在于架构整合与算法协同
✅ 建立技术信心:明白为何智能汽车能应对“鬼探头”“暴雨夜行”等复杂场景
✅ 消费决策参考:购车时关注“是否支持中央计算架构”,而非单纯比较传感器数量
✅ 行业趋势感知:预判未来汽车将像智能手机一样“常用常新”,硬件生命周期大幅延长
💡 生活化类比: 传统汽车 = 多个独立对讲机(各传感器单线联系执行器) 智能汽车 = 指挥中心+卫星网络(中央大脑统筹全局,动态调度资源)
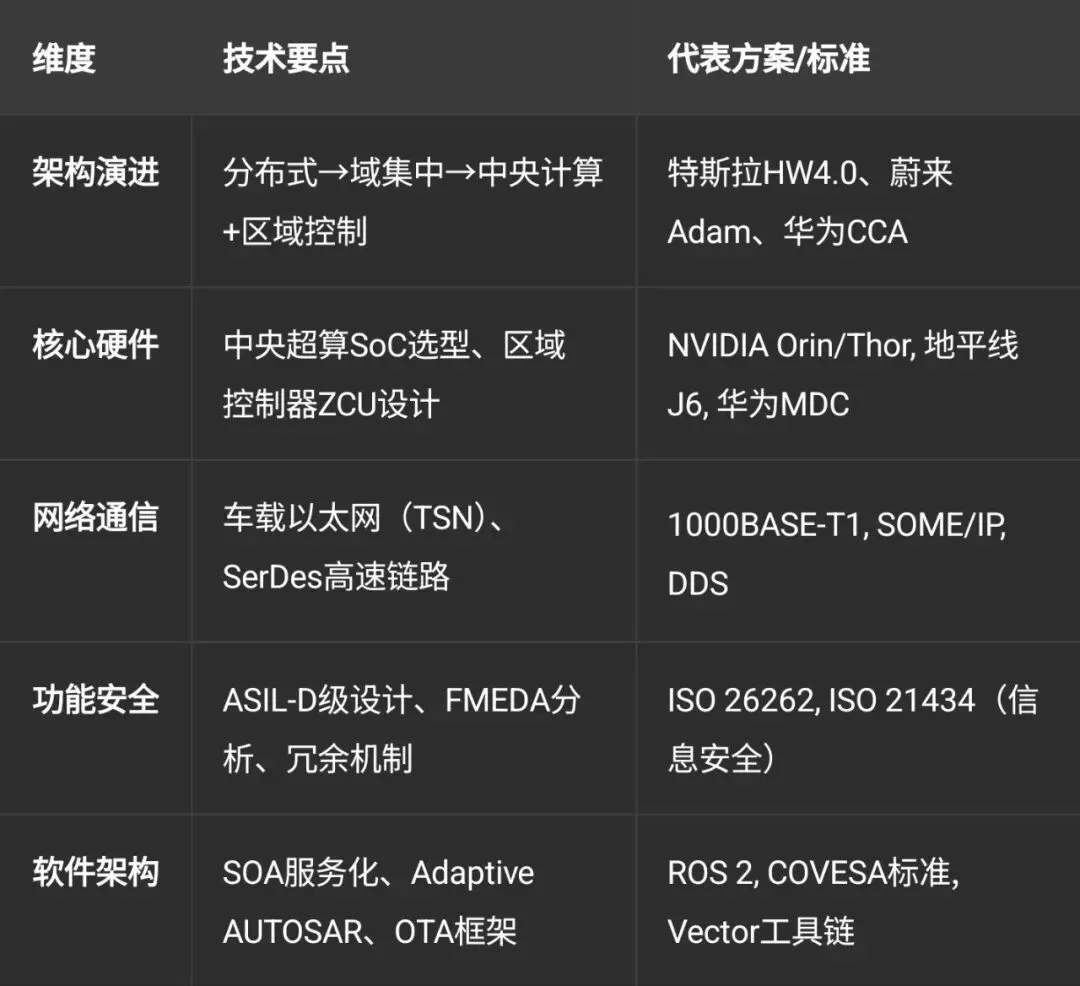
分布式架构(2015年前):50+独立ECU(电子控制单元),线束重达60kg,功能孤岛(如AEB与ACC系统数据不互通),OTA升级困难
域集中式架构(2015–2025主流):按功能划分为智驾域、座舱域、车身域等,域控制器(DCU)整合算力(如小鹏XNGP域控),实现域内功能协同(泊车调用座舱摄像头)
中央计算+区域控制架构(2023–未来):1-2颗中央超算(如NVIDIA Thor 2000TOPS)+4-6个区域控制器(ZCU),原始传感器数据经高速以太网(1000BASE-T1/TSN)回传中央,实现算力池化与软件定义
- 硬件层:异构SoC(CPU+GPU+NPU+ISP)承担感知/规划/控制全栈计算
- 通信层:车载以太网替代CAN/LIN,带宽提升100倍,支持原始点云/图像回传
- 软件层:AUTOSAR Adaptive + SOA架构,将“刹车”“转向”封装为可调用服务
- 安全层:双芯片锁步校验(MCU+SoC)、Hypervisor虚拟化隔离关键功能
- 关键知识点
🔧 架构设计能力:掌握EEA选型方法论,避免“为中央计算而中央计算”的资源浪费
🔧 开发流程优化:理解硬件抽象层(HAL)如何解耦软硬件,缩短开发周期30%+
🔧 供应链协同:明确芯片/域控/线束供应商的技术接口要求,降低集成风险
🔧 成本效益分析:量化中央计算架构在研发复用、线束减重(-20kg)、OTA增收方面的长期价值
🔧 认证准备:提前规划功能安全(ISO 26262)与信息安全(ISO 21434)认证路径
💡 工程实践提示: 区域控制器(ZCU)不仅是“智能接线盒”,更承担本地信号预处理(如雷达点云初筛),减轻中央算力压力——此设计细节常被初学者忽略
挑战:ASIL-D级安全要求双芯片冗余校验,但大模型推理需全算力释放
- 硬件层:采用锁步核(Lockstep Core)+ ECC内存,实现单芯片内安全冗余
- 软件层:关键功能(制动)运行于安全核,AI感知运行于高性能核,通过Hypervisor隔离
- 奔驰实践:Dr. Khan团队在MB.OS中采用“安全岛”设计,隔离L4级决策与基础控制
挑战:Thor平台功耗超150W,传统风冷无法满足车规级-40℃~85℃工作范围
- 液冷板集成于PCB(如蔚来ET7)、相变材料(PCM)缓冲瞬时热峰
- 动态功耗调度:根据场景切换算力模式(高速NOA全开,城区低功耗)
- 芯片级优化:3nm制程+存算一体架构降低单位TOPS功耗
- 边缘-云分层:车端运行轻量化模型(如MobileViT),复杂场景触发“影子模式”上传数据
- 通信优化:5G-V2X切片保障关键数据优先传输,联邦学习实现分布式训练
- 华为实践:CCA架构中“车端感知+云端认知”,利用昇腾云训练世界模型
挑战:NVIDIA/高通/地平线平台接口不统一,车企重复开发适配层
- 推动COVESA标准(如Vehicle Signal Specification)
- 采用中间件抽象层(如ROS 2),屏蔽底层硬件差异
- 行业联盟共建“中央计算参考设计”(如AUTOSAR FO)
挑战:端到端大模型(如VLA)为黑盒,难以通过功能安全认证
- 可解释AI:注意力可视化验证决策逻辑
- 混合架构:大模型生成候选轨迹,传统规划器做安全校验
- 仿真验证:构建百万公里虚拟里程验证模型鲁棒性
- 安全架构:Hypervisor Type-1虚拟化(QNX/ACRN)、安全监控单元(SMU)、故障树分析(FTA)
- 热管理:热仿真(FloTHERM)、液冷流道设计、热失控应急预案
- 车云协同:边缘计算节点(MEC)、模型蒸馏、差分隐私数据上传
- 标准前沿:AUTOSAR R22-11 SOA扩展、IEEE P2851(传感器接口)、SAE J3200(中央计算)
- 芯片创新:存算一体(Computing-in-Memory)、光互连(Optical I/O)、RISC-V开源架构
🎯 战略决策支撑:评估自研中央计算平台 vs 采用Tier1方案的长期技术主权与成本
🎯 技术预研方向:锁定3nm车规芯片、光互连、RISC-V等下一代技术投入重点
🎯 标准话语权构建:参与COVESA/AUTOSAR等标准组织,主导接口定义
🎯 产学研结合:与高校合作攻关“大模型车规认证”“热管理新材料”等卡脖子问题
🎯 全球化合规:预研欧盟GSR2、美国FMVSS 127等法规对中央计算架构的特殊要求
💡 专家洞见(基于奔驰实践):
“中央计算不是终点,而是起点。真正的挑战在于:如何让中央大脑理解人类驾驶的‘直觉’——比如通过微小的车头摆动与对向车辆‘沟通’。这需要世界模型与物理AI的深度融合,而硬件架构必须为此预留弹性。”
—— Dr.-Ing. Osama Khan, Mercedes-Benz AG
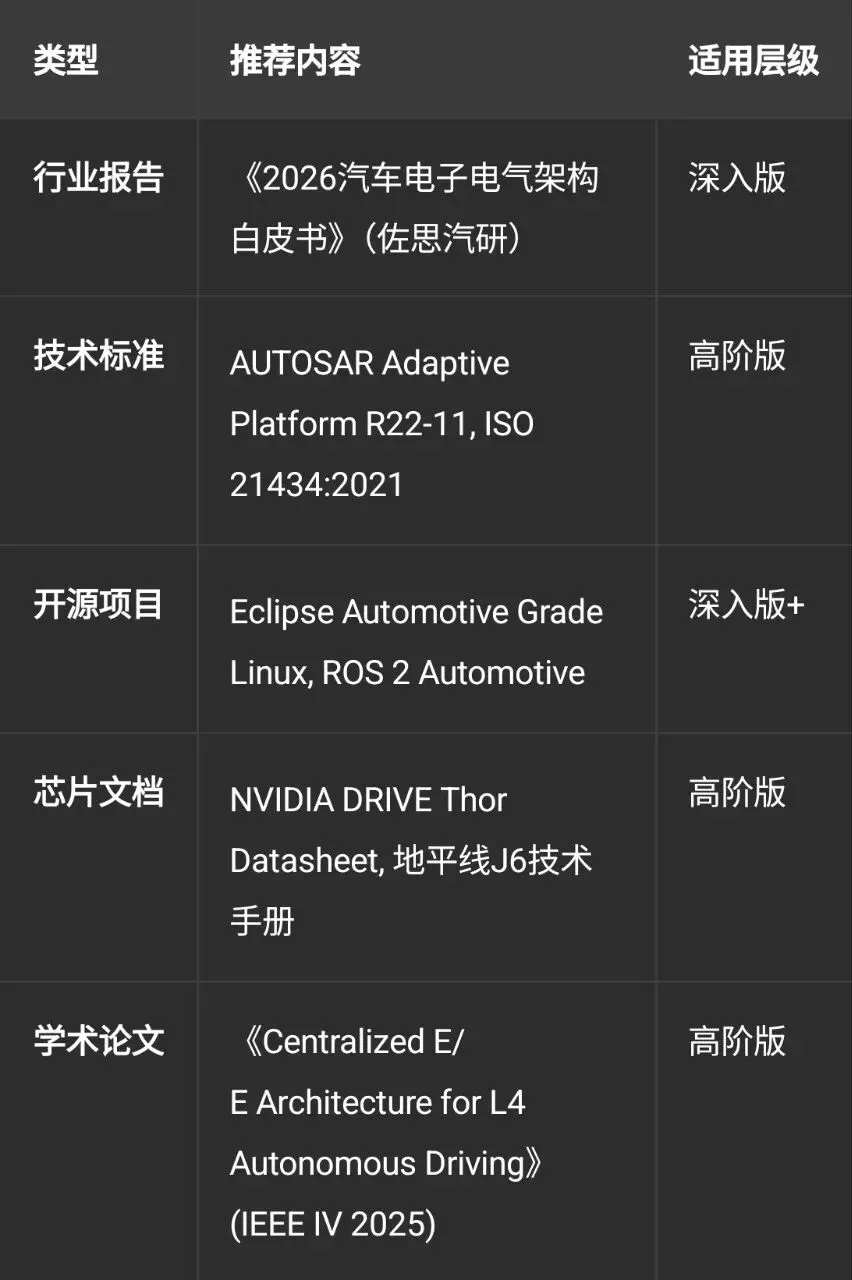
📚 延伸学习资源
本文案融合奔驰、华为、蔚来等头部企业实践,内容经功能安全与架构领域专家交叉验证。适用于技术决策、研发培训、投资研判等场景。
 10个月宝宝每天需要喝多少奶粉?