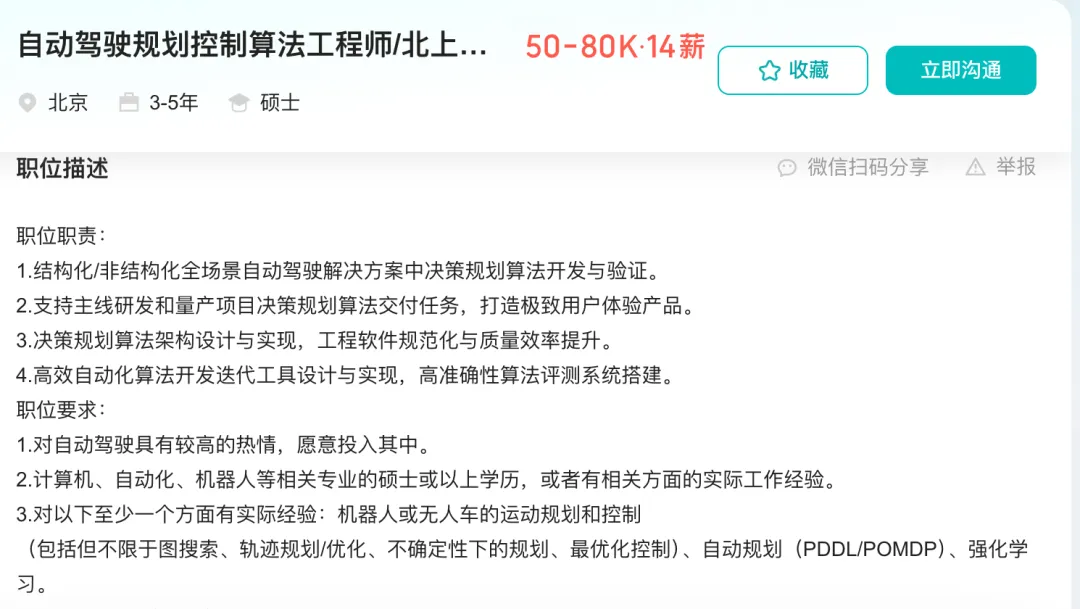
要成为自动驾驶规划控制算法工程师,核心是建立“扎实的数学与编程基础”到“精通核心算法与工程实践”的知识体系,并通过项目与实习完成能力闭环。
知识准备与技能提升
你可以按以下路径,系统性地构建自己的知识体系:
第一阶段:夯实数理与编程基础这是算法的根基,招聘要求中频繁出现的“扎实的数学基础”正源于此。
数学:重点掌握线性代数(矩阵运算、特征值)、微积分(梯度、泰勒展开)、优化理论(凸优化、非线性优化)和概率论(贝叶斯、马尔可夫过程)。这些是理解后续高级算法(如MPC、LQR)的必备工具。
编程:必须精通 C++ ,因为它是车端部署和性能要求高的模块的主流语言。同时,熟练使用 Python 进行算法仿真、数据处理和快速原型验证。
工具:熟悉 Linux 开发环境、Git 版本控制和 ROS(机器人操作系统)是进行算法开发的基本条件。
第二阶段:精通规划控制核心算法
这是专业能力的直接体现。
路径规划:从掌握A、Dijkstra、RRT 等经典搜索算法开始,进而学习考虑车辆运动学的Lattice Planner、EM Planner等高级规划器。
运动控制:重点学习 PID、LQR、MPC(模型预测控制)等反馈与优化控制算法。理解如何将规划的轨迹转化为精确的车辆控制指令。
行为决策:了解基于规则的有限状态机,以及处理不确定性的POMDP(部分可观测马尔可夫决策过程)和强化学习的基本思想。
第三阶段:深入工程实践与前沿
这决定了你能否解决真实问题。
仿真与实车:使用 CARLA、MATLAB/Simulink 等工具搭建仿真环境,验证算法。理解如何将算法部署到车端,并参与实车调试,这是将代码转化为可靠产品的关键一步。
车辆与系统工程:了解车辆动力学基础,知道算法如何与刹车、转向等执行机构交互。同时,建立对功能安全、车载网络等汽车软件开发特点的认知。
关注前沿:目前行业正探索端到端规划和数据驱动的方法。主动学习相关论文和技术动态,保持竞争力。
求职准备与面试建议
当你的知识储备达到一定程度后,就可以通过以下方式将能力转化为录用通知:
打造高质量项目经历
课程/个人项目:在仿真中实现一个完整的“感知-规划-控制”链路,例如让车辆在CARLA中自动循迹或避障。将代码开源到GitHub,并附上详细的说明文档。
竞赛:参加如Waymo开放数据集挑战赛、Apollo自动驾驶竞赛等,优秀的竞赛成绩是能力的强力证明。
科研与论文:如果是在校生,争取在实验室参与相关项目。在ICRA、IROS等机器人顶会发表论文是极大的加分项。
积极寻找实习实习是进入行业的最佳捷径。针对你感兴趣的科技公司(如百度Apollo、小马智行、华为车BU等)或整车厂及供应商(如比亚迪、法雷奥等),密切关注其招聘官网和实习生计划。
针对性准备面试
算法题:常考C++实现和数据结构,可通过LeetCode等平台练习。
技术问答:深入理解简历项目中的每个技术细节,并能清晰阐述核心算法原理。
场景题:准备回答如“十字路口无保护左转如何决策”等实际场景问题,展现你的问题解决思路。
最后的小建议
自动驾驶技术迭代迅速,持续学习的能力比当前掌握的知识更重要。初期可以从深入理解一个开源框架(如百度Apollo)的规划控制模块源码开始,这是最贴近工业实践的学习方式之一。