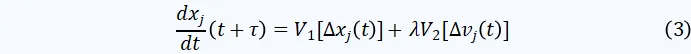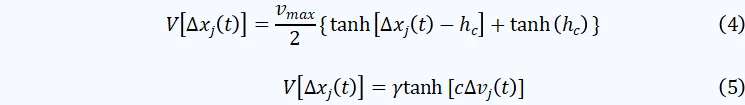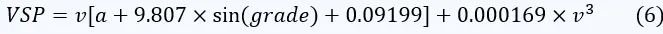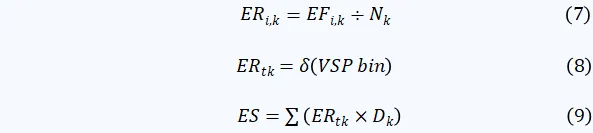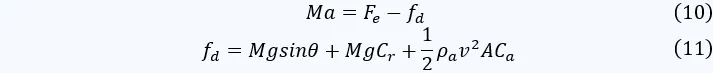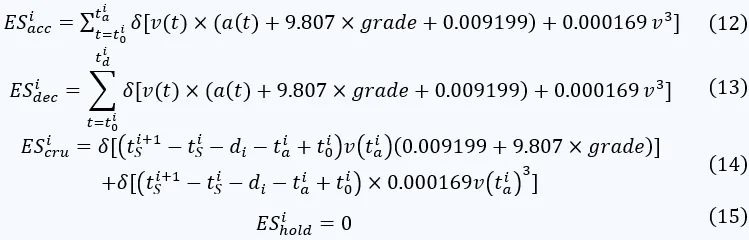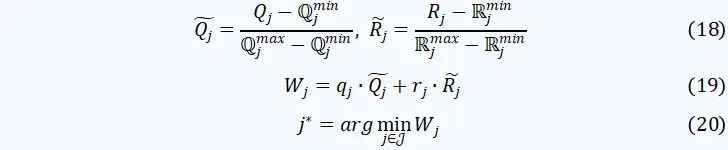当前位置:首页>自动驾驶>能源环境效率提升|基于MPC的自动驾驶公交轨迹优化

能源环境效率提升|基于MPC的自动驾驶公交轨迹优化

  • 2026-11-03 03:32:35
能源环境效率提升|基于MPC的自动驾驶公交轨迹优化
摘  要

近年来,节能减排意识持续提升,公共交通领域对降本增效及能源环境效率(Energy-Environmental Efficiency, EEE)的关注不断增加。然而,针对自动驾驶巴士(Autonomous Buses, AB)全路线轨迹优化、且纳入公交特有运行特性(如乘客上下车、车辆启停约束等)的相关研究仍较为匮乏。本研究首先引入一种改进的Newell跟驰模型以生成固定行驶工况下AB初始轨迹,并基于车辆比功率(Vehicle Specific Power, VSP)的EEE量化模型,精准测算其能耗与排放。在此基础上,构建基于非线性模型预测控制(Nonlinear Model Predictive Control, NMPC)的滚动优化模型,融合动力学与运动学原理,提升EEE并缩短车辆运行时长。本研究基于中国成都快速公交的实际运营数据开展数值仿真,结果显示:优化后的AB轨迹较同行驶工况的初始轨迹,CO2排放和能耗分别降低8.7%和12.3%;相较于传统巴士,CO2排放和能耗分别降低13.2%和17.6%。同时,车辆运行稳定性显著改善,这充分体现了所提方法在构建可持续城市公共交通体系中的应用潜力。

图片来源:https://lovepik.com/image-400992132/autopilot-bus.html

推文作者:江世玉

●北京交通大学交通运输学院

●CJSRC 2022级硕士研究生

一、原文信息

论文题目

提升自动驾驶公交能源环境效率:基于模型预测控制的轨迹优化模型

论文作者

Shiyu Jiang, Xumei Chen, Yuqing Wang, Yixin Zhang, Yifan Zhu & Lei Yu

论文期刊

Transportation Letters

获取网址

https://www.tandfonline.com/doi/full/10.1080/19427867.2025.2548544 

论文关键词

城市公共交通;自动驾驶巴士;模型预测控制MPC;轨迹优化;能源环境效率;多目标优化

二、主要内容
1、研究背景

公共交通机构对能源环境效率(EEE)的重视度持续提升,以期实现降本增效与可持续发展。相关研究证实优化车辆微观轨迹参数可有效提升EEE。随着V2I、V2V及CAV技术的发展,自动驾驶巴士(AB)的运营调控能力大幅提升,其在系统层面提升EEE、实现轨迹精细化优化方面具备显著潜力。

尽管在自动驾驶汽车和机器人轨迹优化方面已经取得了显著进展,并发展出模型预测控制(MPC)等稳健先进的求解框架,但针对整个公交路线的轨迹优化方面仍存在以下的研究空白:

①现有轨迹优化研究未兼顾公交频繁停靠、乘客乘降等独有运行特性;

②现有轨迹优化多聚焦交叉口、车道变更等局部场景,少量全局优化研究,但多针对5公里内短路线,难以适配城市公交的实际线路长度;

③现有MPC/NMPC在AB领域的应用度低,现有相关研究仅针对短路线优化电量,未考虑排放问题,也忽略了公交站点停靠、乘客乘降等核心特征。

因此,本研究基于非线性模型预测控制(NMPC)框架,融合微观动态与动力学特性,构建涵盖公交停靠、加速、巡航、减速的全运行循环的面向AB的轨迹优化模型;此外面向更长且贴合实际的市区快速公交线路(Bus Rapid Transit,BRT)并聚焦自动驾驶混合动力公交车(Hybrid Electric Bus,HEB),基于车辆比功率(Vehicle Specific Power, VSP)整合排放数据,以提升EEE及公交整体运行性能。

2、模型建立
2.1 AB初始轨迹生成模型

本文基于改进的Newell 模型,构建了传统公交(Conventional Bus,CB)和AB的轨迹生成模型。经典Newell模型是一个简单且被广泛应用的跟驰模型,可用如式(1)的微分方程描述。
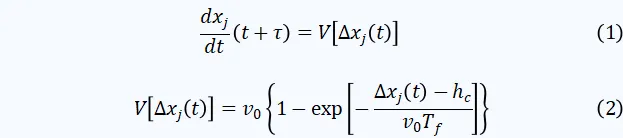
式(1)中,V(·)表示关于∆xj(t)函数,如式(2),v0表示驾驶员的期望速度,hc是车辆间的安全距离,Tf是在高密度交通情况下跟驰行为的安全时间间隔。但在经典Newell模型中,当车辆刚从停车模式起步时,可能会由于前车车距∆xj(t)无穷大,车辆速度瞬时变为v0,与实际行驶规律相悖。为此,本文参考相关论文,考虑跟驰过程中车辆与前车的车间距、速度差,以及自身加减速性能约束,对该模型进行改进。从相关文献数据中可以获得传统公交模型的参数取值,自动驾驶公交的参数由道路测试数据标定。

式(3)中λ为速度差项的权系数,∆xj(t)表示第j辆车与前车的车间距,V1[∆xj(t)]和 V2[∆vj(t)]分别是关于车间距和速度差的函数,具有如下形式:

其中,vmax为设定的最大速度,γ,c 为待定常数。

2.2 基于VSP的能耗排放量化模型

VSP是机动车能耗与排放计算预测模型中的核心参数,该概念于1999年由国外学者提出,指单位质量机动车的瞬时功率,即驱动单位质量车辆行驶所需的功率。VSP可通过车辆行驶速度与加速度计算得到,结合相关研究的典型参数可推导得到简化计算式,当前公交车辆领域公认的VSP计算公式如式(6)所示。

因此,获取车辆某一时刻的行驶速度、加速度及道路坡度,即可计算该时刻的VSP 值。但基于逐秒排放数据得到的VSP对应排放数据离散性显著,为明晰VSP与排放的关联规律,现有研究提出两种VSP聚类方法,即MOVES聚类法与等间隔VSP划分法。为贴合BRT实际运行工况(限速≤50km/h)、准确反映HEB的运行性能,本文参考MOVES聚类法,定义11个VSP间隔区间,取值范围为-20.5~20.5kW/t。各VSP区间内HEB的能耗与排放率ERi,k,由便携式排放监测系统(PEMS)对特定车辆在特定道路工况下的监测数据得到EFi,k后,通过式(7)计算获得。针对车辆行驶轨迹的每个时间步,先通过式(6)计算对应VSP值,HEB的能耗与排放率ERi,k未采用VSP的连续函数建模,而是依据前述定义的VSP区间进行离散化分配;该映射关系通过式(8)中的δ(∙)函数实现,该函数为区间查找函数,可将VSP值匹配至对应区间。车辆行驶的总能耗与总排放量,由各轨迹点的ERi,k积分计算得到,计算公式如式(9)所示。

式中:

ERi,k——第k个VSP区间内第i项评价指标的能耗或排放率(单位:g/s);

EFi,k——第k个VSP区间内第i项评价指标的总能耗或总排放量(单位:g);

Nk——第k个VSP区间的累计时长(单位:s)。

ERtk——第k个VSP区间在时间t时刻的能耗或排放率(单位:g/s);

ES——研究范围内公交的总能耗或排放量(单位:g);

Dk——第k个VSP区间的整体运行时间(单位:s)

2.3 基于NMPC的AB轨迹优化模型

MPC的核心是构建预测模型,针对自动驾驶公交的轨迹优化,其预测模型需充分融合车辆动力学与运动学特性。式(10)为车辆动力学的牛顿第二定律公式,其中Fe为驱动力,行驶阻力fd包含坡度阻力、滚动阻力与空气阻力,具体如式(11)所示。

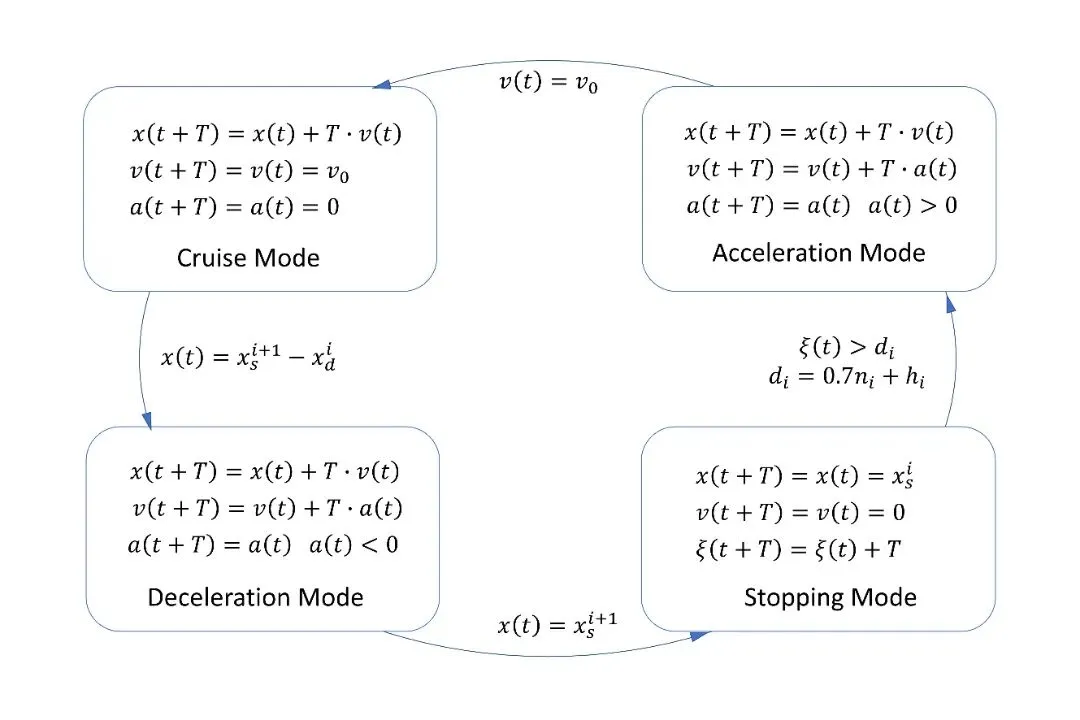
运动学模型则结合自动驾驶公交的实际运行特征构建,由于公交运行会因站点停靠、乘客乘降产生间断性,本文构建离散型混合动力学模型表征其运动状态,贴合公交“停车—加速—巡航—减速—停车”的典型运行循环,其模式切换规律如图1所示,各模式间的转换关系由箭头旁公式表征。该模型通过实时监测公交的速度与位置状态,判断其是否满足模式保持或切换的约束条件;其离散模式机制基于预设的转换条件与操作序列实现动态调整,更契合快速公交的实际运行响应特征。从加速、巡航到减速模式中,x(t),v(t),a(t)分别表示在时间t时的距离、速度、加速度。停车模式时当公交车在站点停下时,乘客上下车。记表示第i站的位置坐标,ξ(t)为累计停车时间,di为公交在站点i的停靠时长,ni为站点i的乘客乘降数,hi为站点i的最小停靠时长,且需满足约束条件di>0.7ni+hi。当累计停车时间满足ξ(t)>di时,公交完成乘降并退出停车模式、切换至加速模式。

图1 离散循环运动学模型

基于公交能源环境效率(EEE)量化模型,站点i至i+1区间内,离散循环运动模型的总能耗与排放量由式(12-15)表征,其中、、、依次为加速、减速、巡航、停车模式下的总能耗与排放量,函数δ(∙)的定义同式(8)。

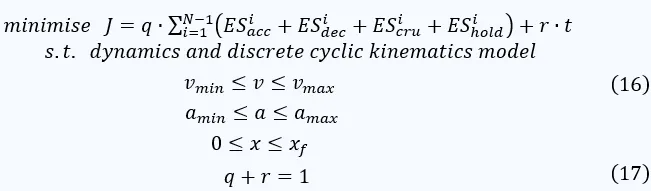
本研究以动力学模型、离散循环运动模型及加速度、速度、行驶距离的取值范围为约束,在全程路线[0,xf](xf为路线总里程)内最小化能耗排放与行驶时间t的综合指数J,如式(16);式中q、r分别为EEE与运行时长权重系数,关联关系由式(17)定义。

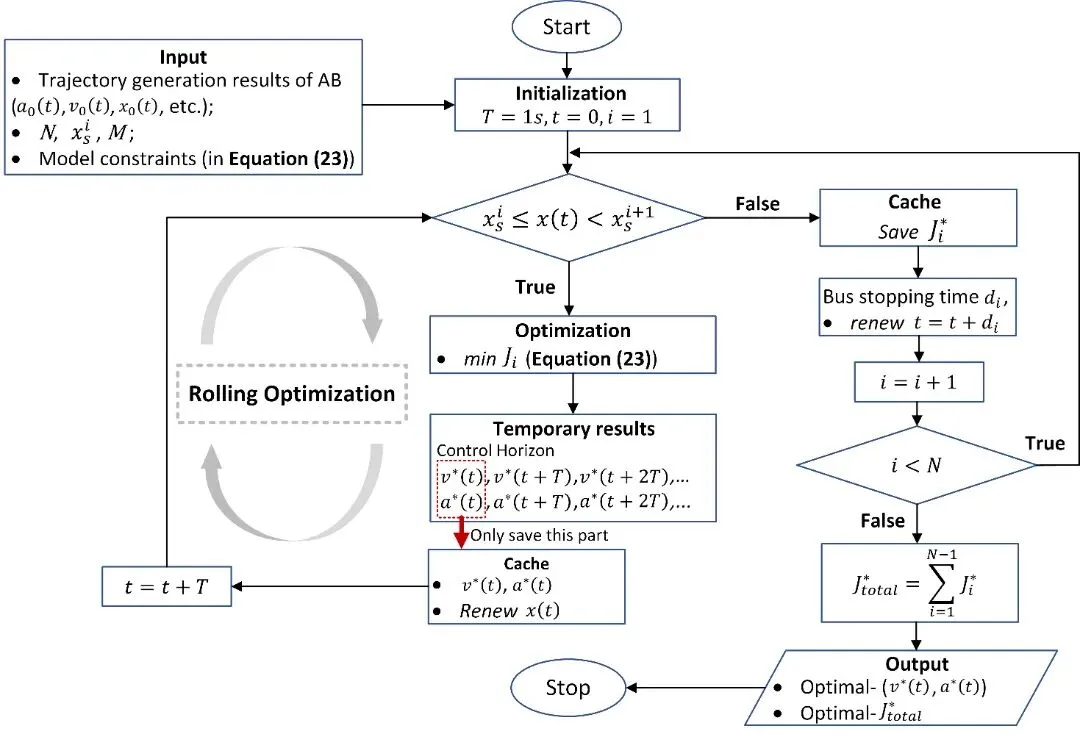
优化模型的求解算法结合NMPC滚动优化的核心,考虑BRT相邻站点路段独立性及公交离散循环运动模型,本研究将站点i至i+1路段设为可变优化区间,控制周期与时间步长均为1秒,每一步采用MATLAB内点算法,迭代优化当前区间轨迹后依次推进至下一区间。优化算法步骤简化如图2。

图2 MPC优化算法流程图

EEE和行驶时间的权重系数q与r通过多目标优化经典加权求和法定义,需经敏感性分析调整以实现帕累托最优;采用归一化综合评估法,通过式(18)标准化权重对应最优能耗与行程时间,式(19)计算综合得分,最终由式(20)确定帕累托最优权重。
3、仿真实验
3.1 案例数据

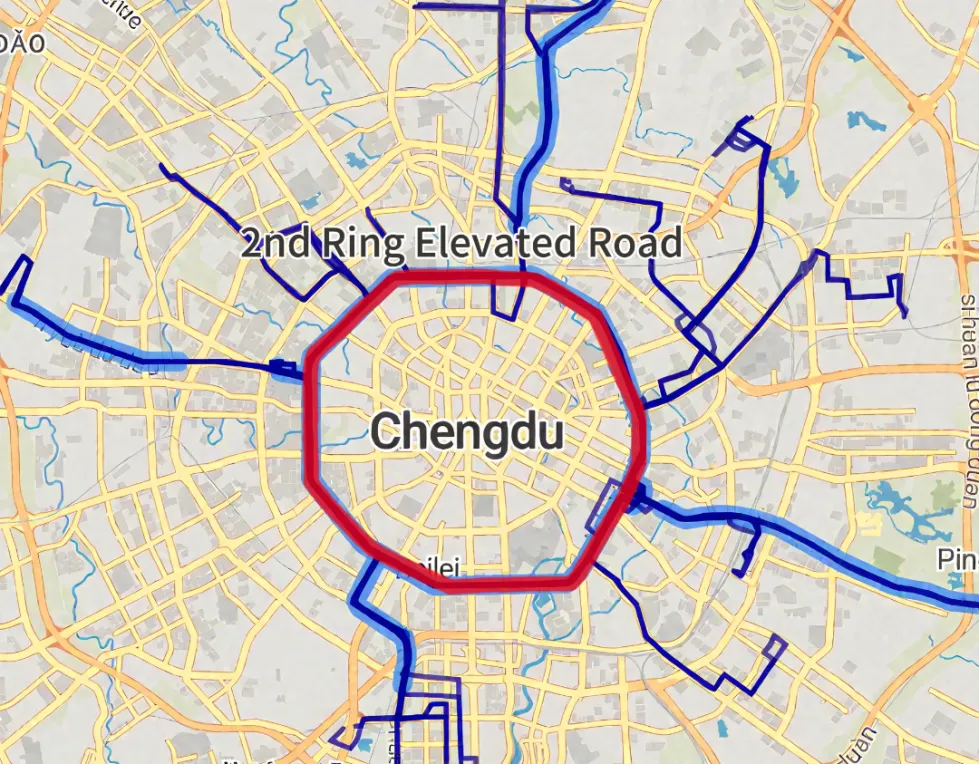
研究以成都第二环高架路专用车道的BRT-K1A线路的公交路线为案例进行仿真分析,案例示意图如图3所示。该线路长30.4公里,设有30个站点,以闭环形式从起点站返回,从科华北路站出发,沿二环高架路顺时针行驶。通过实地调查,收集了车辆型号、排放标准、道路几何数据(车道宽度、长度等)以及平均发车间隔、密度等动态数据。此外,通过GPS仪器记录了沿途车辆行驶数据(瞬时速度、加速度、坡度等)记录了每个站点的停靠时间以及乘客上下车人数。所有数据收集均在非高峰时段进行,以尽量减少变化。为确保数据的可靠性,剔除了异常数据并采用线性插值法消除不连续数据。

图3 案例线路(红线所示)

3.2 案例数据

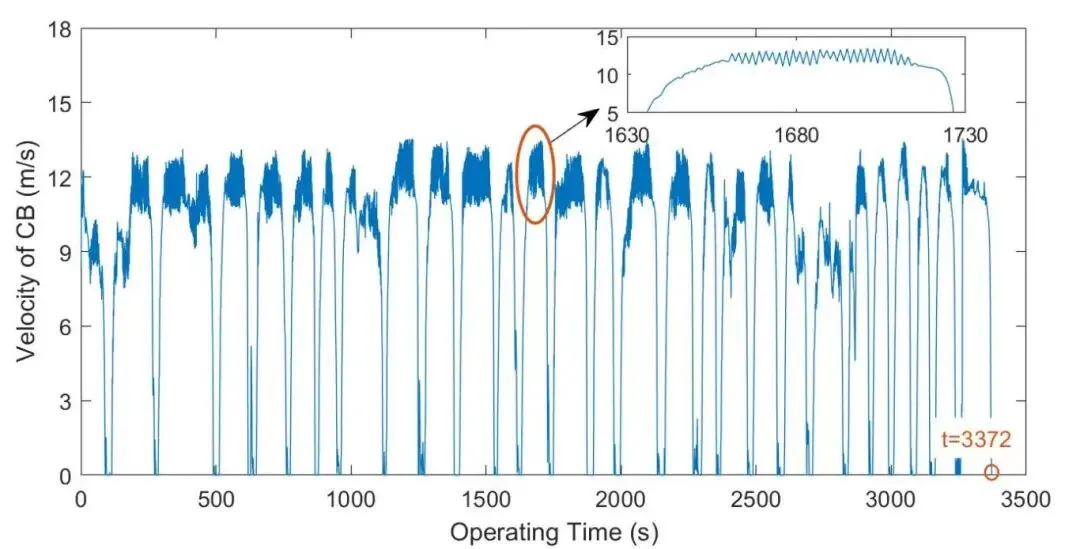
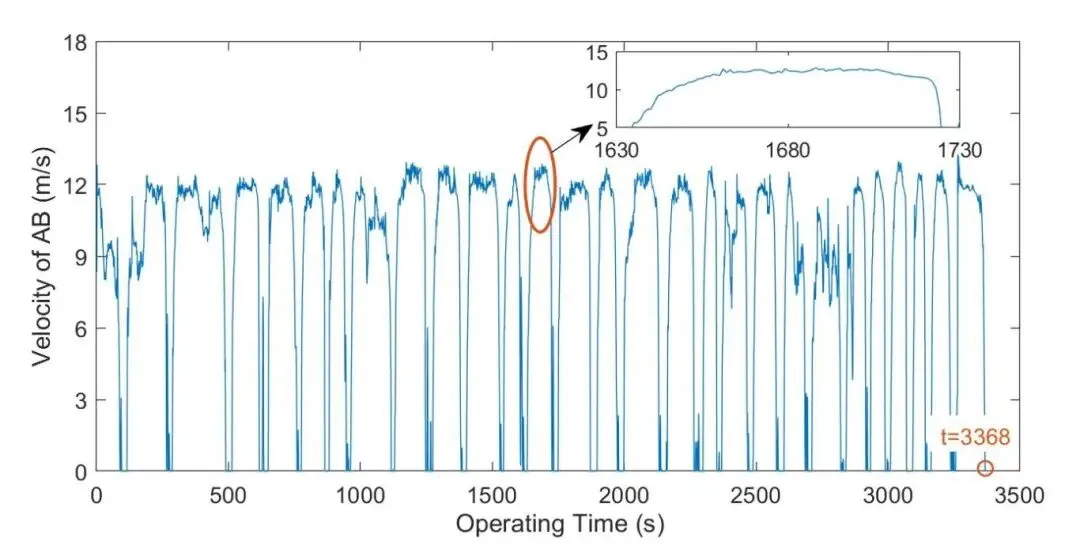
为确保CB与AB在相同工况下测试、为后续能耗与排放评估提供统一基准,本研究模拟CB和AB两车均基于真实数据跟随相同领车轨迹行驶,且在同站点停靠以隔离外部因素。图4展示了未优化条件下CB与AB初始轨迹的全程及局部速度-时间关系,该初始轨迹作为两车基础性能基准。由于手动驾驶踏板控制不精准,CB初始轨迹速度波动剧烈,尤其接近预期速度时;AB初始轨迹速度更平滑,凸显自动驾驶速度控制优势,但仍需优化。两车停靠次数一致,而AB跟车距离更短、响应更灵敏,上述结果明确了两车固有差异,为后续优化提供参考。

图4 CB和AB初始轨迹生成结果

3.3 帕累托最优权重系数结果

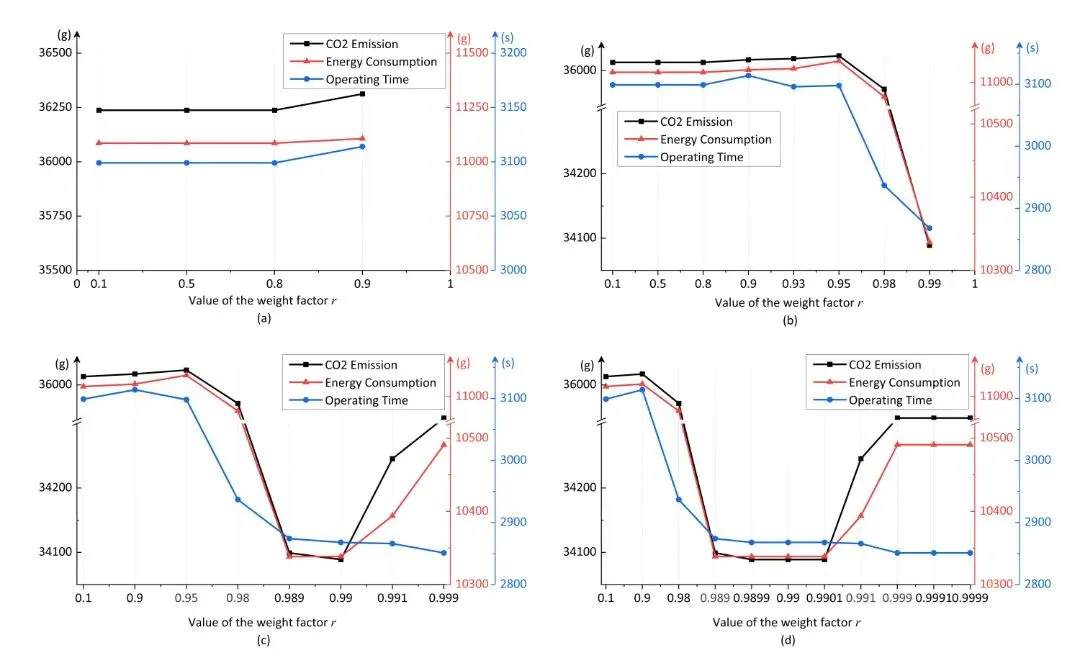
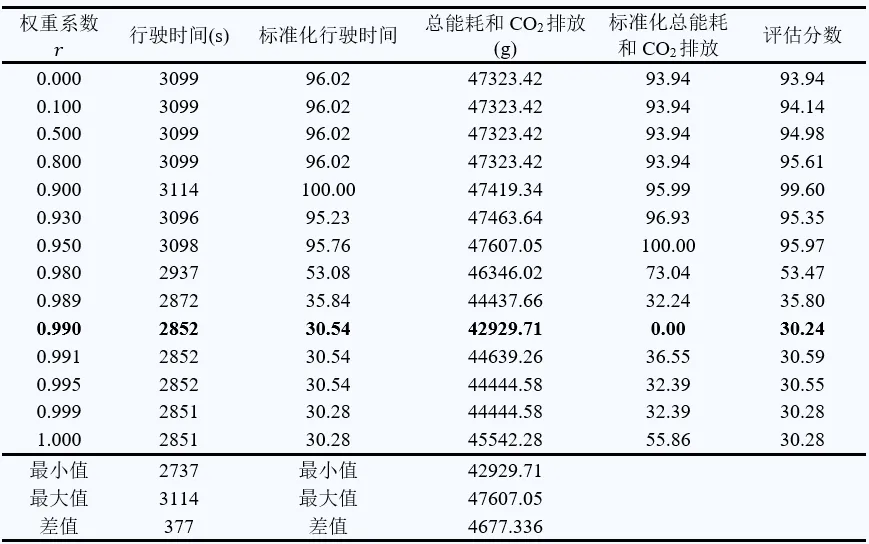
为求解能耗与行程时间多目标优化的帕累托最优解,本研究通过调整行程时间权重系数r分析优化结果变化。图5通过逐步细化步长绘制帕累托前沿,验证帕累托最优权重系数的存在性并确定适宜步长。0.1步长初始扫描下指标变化微弱,优化敏感性较低;步长细化至0.01后,r在0.91~0.99区间内提升时,能耗、CO₂排放及行程时间均降低,敏感性显著增强;步长进一步细化至0.001后,r在0.99~0.999区间内提升时,能耗与排放上升,同时验证了r在[0,1]区间内帕累托最优解的收敛性与存在性。而0.0001步长下指标无明显变化,表明优化精度已达上限,故确定适宜步长为0.001。以0.001为步长,结合标准化综合评估法量化权重系数优化性能,并以最大加速度轨迹模拟结果为最小行程时间基准,如表1结果显示,多目标优化的帕累托最优能耗排放权重组合为r=0.99、q=0.01。

图5 不同参数步长下的帕累托最优边界

表1 标准化综合评估量化结果

3.4 优化结果讨论

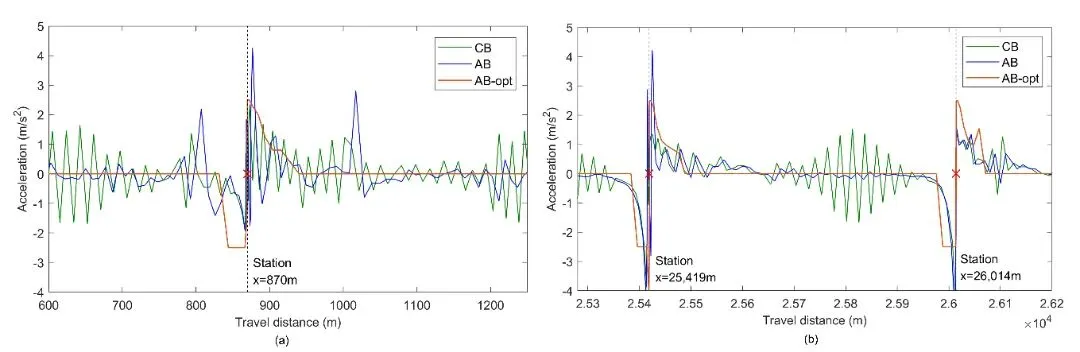
确定行程时间权重系数r=0.99为能耗与行程时间的最优平衡值后,将优化后AB轨迹(AB-opt)与CB、AB初始轨迹展开对比。如图6所示,优化后AB轨迹加速度曲线更平滑可控;CB轨迹因手动驾驶存在显著加速度波动,初始AB轨迹整体波动较小但偶尔出现高加速度峰值,与CB特征相近。巡航阶段,CB手动控制难以匀速、波动显著,初始AB轨迹可稳定巡航但存在轻微波动。综上,优化后AB显著降低加速度波动、优化过渡过程,有效提升乘车舒适性与运营效率。

图6 CB、初始AB和优化后AB的加速度轨迹对比

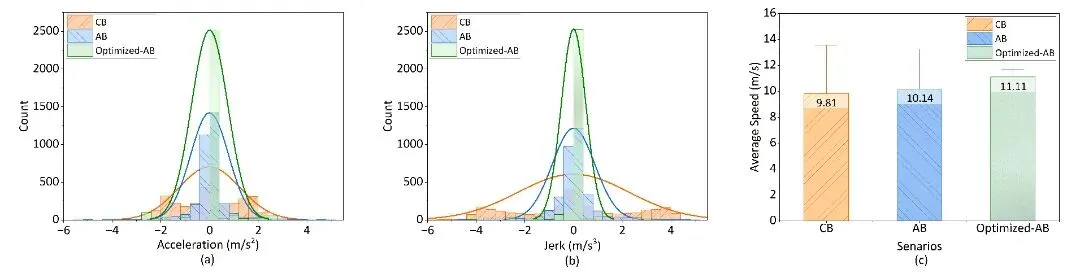
图7从加速度、加加速度(jerk)统计分布及平均行驶速度维度,进一步对比分析CB、AB初始轨迹与优化后AB轨迹的运行特性。Jerk越平缓的轨迹通常能耗与舒适性更优,[-1,1]m/s³为驾乘舒适的适宜区间,反映轨迹稳定性。图7(a)(b)显示,优化后AB轨迹的加速度与jerk分布更集中,主要处于[-0.4,0.4]m/s³,加减速变化平缓、行驶状态稳定;AB初始轨迹分布区间为[-1.2,1.2]m/s³,稳定性较CB轨迹显著提升,但仍不及优化后轨迹;CB轨迹分布则离散于[-4,4] m/s³,加减速变化剧烈。图7(c)为剔除停车模式后三者的平均速度及速度分布误差棒图,结果显示:CB轨迹平均速度9.81m/s,误差棒最长,受人工驾驶影响速度波动显著;AB初始轨迹平均速度提升至10.14m/s,误差范围略缩,提升了运行效率;优化后AB轨迹平均速度进一步增至11.11m/s,且误差范围显著缩短,表明轨迹优化在提升行驶速度的同时大幅增强速度稳定性,有效降低波动并提升驾乘舒适性。

图7 CB、初始AB和优化后AB的微观运行特征对比

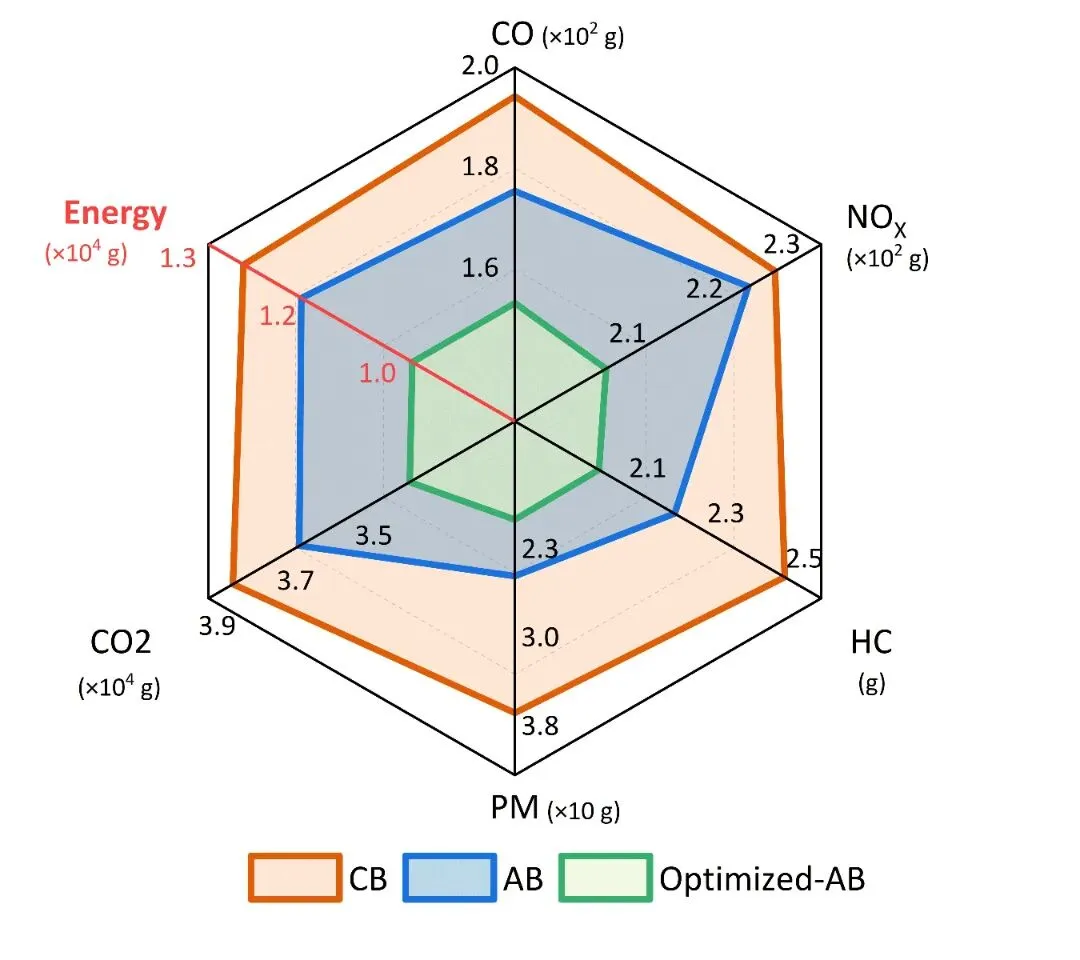
图8对比了优化后AB与CB、AB初始轨迹的总能耗和排放量。优化后AB轨迹显示出最低的能耗排放水平,从而验证了优化过程在提升EEE方面的有效性。通过统计优化后AB轨迹相对CB、AB初始轨迹在能耗及各污染物排放上的平均削减率,结果表明经NMPC轨迹优化可显著降低能耗与排放量:相较于CB轨迹,优化后AB的CO₂排放、能耗分别削减13.2%、17.6%;相较于AB初始轨迹,二者则分别削减8.7%、12.3%。各指标中PM削减幅度最大,NOₓ最小仅1.3%,CO与HC削减率一致。该差异源于VSP分区与排放率的非线性关系及污染物自身特性,优化后轨迹虽改变VSP分布、缩短高VSP分区停留时间,但可能未覆盖NOₓ排放率的敏感区间,因此限制了其减排效果。

图8 EEE优化提升效果对比

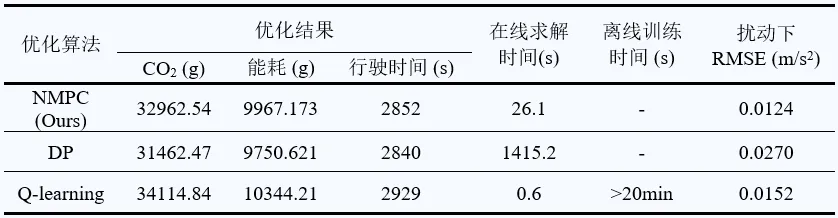
为验证所提NMPC方法的有效性,选取动态规划(Dynamic Planning,DP)、Q学习为基准方法开展对比测试,此外为评估鲁棒性,引入标称加速度1.5%的高斯噪声作为输入扰动,通过扰动RMSE量化偏差。表2对比了各方法的优化效果、在线求解时间与离线训练时间,结果表明,DP优化成本较NMPC略低约3%,但维度问题导致计算时间显著增加;Q学习求解速度较快,但需大量离线训练,且性能较NMPC下降达6%。相比之下,NMPC在优化质量与计算效率间实现良好平衡,且扰动下RMSE最小,鲁棒性更优。

表2 NMPC、DP和Q学习优化对比

4、结论
(1)本研究开发基于NMPC的轨迹优化方法整合离散循环运动学模型与动态模型,结合VSP模型实现HEB的微观能耗与排放的逐秒量化,完成全路线公交运行优化。
(2)本研究通过真实公交数据仿真验证了所提出基于NMPC优化模型的有效性,优化后AB轨迹速度相比传统CB和初始AB轨迹控制更优,能耗及CO₂、颗粒物排放显著降低。研究结果还显示该模型有效提升了AB微观行驶特性,运行效率、成本效益及乘客舒适度均有提升。
(3)未来研究可扩展至多路线、AB 队列及复杂城市环境(含可变信号、车辆交互、随机客流),开发更复杂动态模型及自适应模式切换规则,纳入预期速度弹性区间以提升模型适应性。

供稿|江世玉

排版|张馨艺

校验|王   洲

审核 | CJSRC公众号运行组

关注我们
CJSRC

最新文章

随机文章