当前位置:首页>自动驾驶>(CVPR 2026) 自动驾驶规划新思路:MeanFuser 如何实现高效多模态决策

(CVPR 2026) 自动驾驶规划新思路:MeanFuser 如何实现高效多模态决策

  • 2026-11-02 13:13:57
(CVPR 2026) 自动驾驶规划新思路:MeanFuser 如何实现高效多模态决策

论文题目:MeanFuser: Fast One-Step Multi-Modal Trajectory Generation and Adaptive Reconstruction via MeanFlow for End-to-End Autonomous Driving

论文链接:https://arxiv.org/pdf/2602.20060

扫描下方二维码,即可获取更多即插即用模块

点击下方名片,关注「文献分析」公众号

  • 连续化的多模态轨迹建模
    论文提出了 Gaussian Mixture Noise,用连续的混合噪声分布替代以往依赖离散锚点或候选词表的方法。这样做可以更自然地覆盖复杂驾驶轨迹的多样性,减少对人工设计锚点集合的依赖,也缓解了词表规模和模型性能之间的矛盾。
  • 一步式高效轨迹生成
    论文将 MeanFlow 的思想引入端到端自动驾驶规划,不再像传统 flow matching 那样建模瞬时速度场,而是转为建模平均速度场。这样可以避免数值求解过程带来的误差,同时显著提升推理效率,使模型能够用一步采样完成多模态轨迹生成。
  • 自适应轨迹重建机制
    论文设计了一个轻量级的 Adaptive Reconstruction Module。该模块不是简单地从已有候选轨迹中硬选择一条,而是能够结合场景特征对多个候选进行综合判断,并在必要时重建出更合适的最终规划轨迹,因此提升了模型在复杂场景下的灵活性和鲁棒性。
  • 兼顾性能与部署效率的整体设计
    这篇论文的创新并不只在于提出新模块,而是在生成方式、噪声建模和轨迹重建三个环节形成了一套统一方案。实验表明,这种设计在闭环规划性能和推理速度之间取得了更好的平衡,使多模态规划更适合实际部署。

总结:

     这篇论文最核心的创新,就是把“连续多模态建模、一步式生成、结果自适应重建”结合起来,解决了以往方法在锚点依赖强、采样慢和候选利用不充分这几个方面的问题。

整体结构:

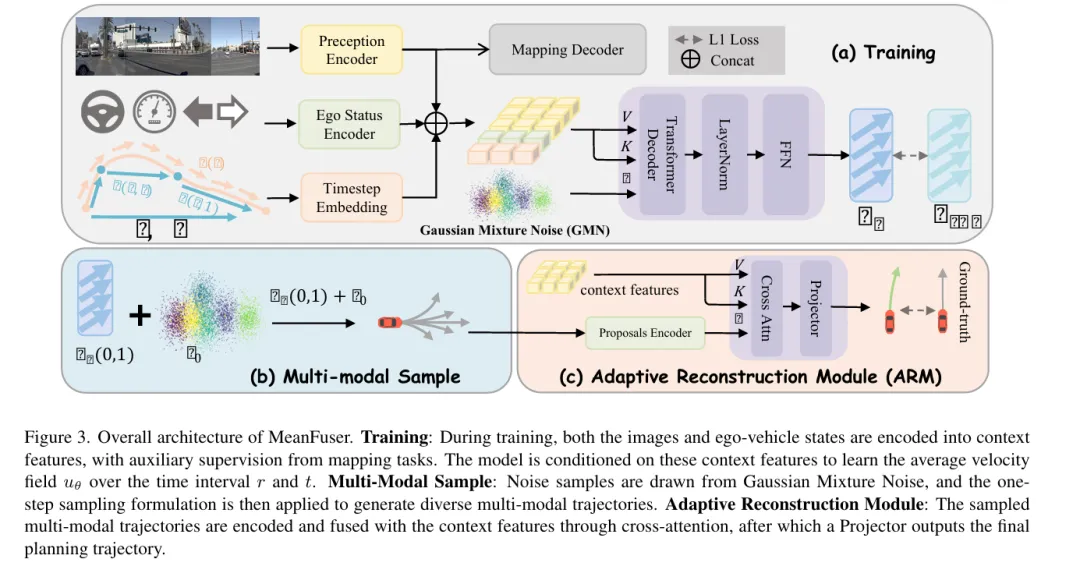
     这个模型先对驾驶场景进行编码,再高效生成多条候选轨迹,最后通过自适应重建模块输出一条更合理的最终规划轨迹。

  • 场景上下文编码
    模型首先利用感知编码器提取场景图像特征,同时利用自车状态编码器提取车辆自身状态信息。两部分信息会被融合成统一的场景上下文特征,作为后续轨迹生成与重建的条件输入。
  • 训练阶段的条件建模
    在训练时,模型以场景上下文特征为条件,学习从噪声分布到真实轨迹分布的平均速度场。与此同时,论文还加入了辅助地图解码分支,用额外的语义监督帮助编码器更快收敛,并增强场景理解能力。
  • 多模态轨迹采样
    在生成阶段,模型不是从单一高斯噪声出发,而是从 Gaussian Mixture Noise 中采样。随后结合一步式采样机制,直接生成多条候选轨迹,从而提升轨迹的多样性与推理效率。
  • 候选轨迹编码与融合
    生成出的多条候选轨迹不会直接作为最终输出,而是先经过轨迹编码,再与场景上下文特征通过交叉注意力进行融合。这个过程让模型能够结合当前驾驶环境,对候选轨迹进行更有针对性的判断。
  • 自适应重建输出
    在最后阶段,模型通过 Adaptive Reconstruction Module 对所有候选轨迹进行综合评估。它既可以从已有候选中隐式选择更合适的结果,也可以在候选都不够理想时进一步重建出一条新的最终规划轨迹。

一、核心模块消融分析

MeanFlow 替换基础解码器的收益

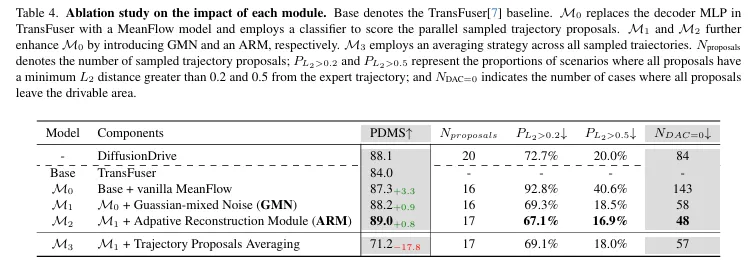
内容:表 4 显示,基线 TransFuser 的 PDMS 为 84.0,而将其解码器替换为 vanilla MeanFlow 后,M0 的 PDMS 提升到 87.3,说明一步式生成框架本身就能显著增强规划性能。不过,M0 在偏离专家轨迹和驶出可行驶区域的统计上仍然较差,这说明仅有 MeanFlow 还不足以稳定覆盖复杂场景中的多样轨迹。

二、进一步消融实验分析

Gaussian 组件数量并不是越多越好

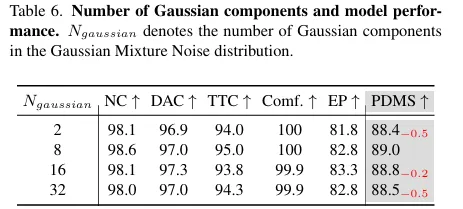
内容:表 6 对不同 Gaussian 组件数进行了对比,结果表明 8 个组件时模型整体表现最好。组件数过少时,模型难以充分建模轨迹分布;组件数继续增加后,性能没有继续提升,反而略有下降,这说明该方法需要的是合适的模态容量,而不是一味增加混合成分。

GMN 的生成方式具有较强灵活性

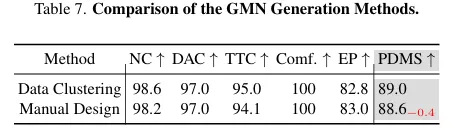
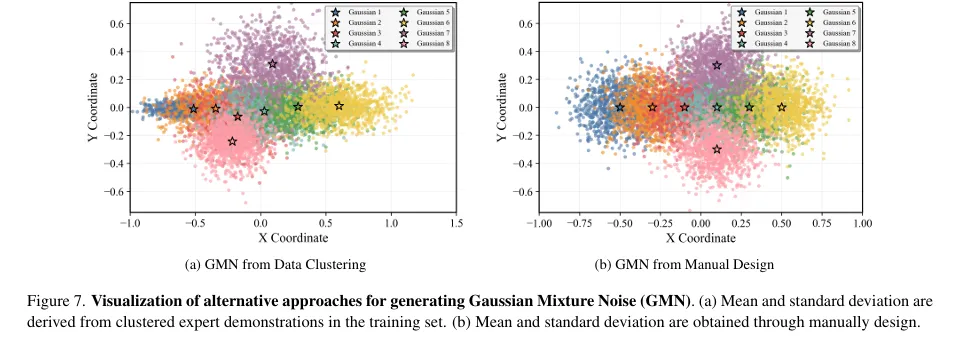
内容:表 7 比较了两种 GMN 构造方式,即基于专家轨迹聚类的数据驱动方法和人工设计方法。结果显示,人工设计方案只带来了很小的性能下降,这说明 MeanFuser 对特定数据集统计并不过度依赖,GMN 的核心价值在于提供连续且多模态的噪声先验,而不是严格依赖某一种固定构造方式。

GMN 同时增强性能与多样性

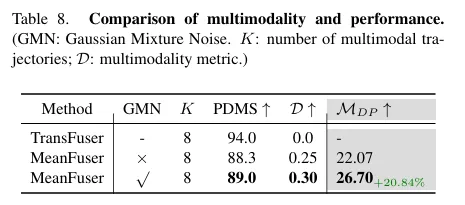
内容:表 8 显示,引入 GMN 后,模型不仅在 PDMS 上优于不使用 GMN 的版本,而且轨迹多样性指标也更高,最终综合指标 MDP 提升了 20.84%。这说明该方法不是以牺牲准确性来换取多样性,而是在规划质量和多模态表达之间取得了更好的平衡。

三、可视化分析

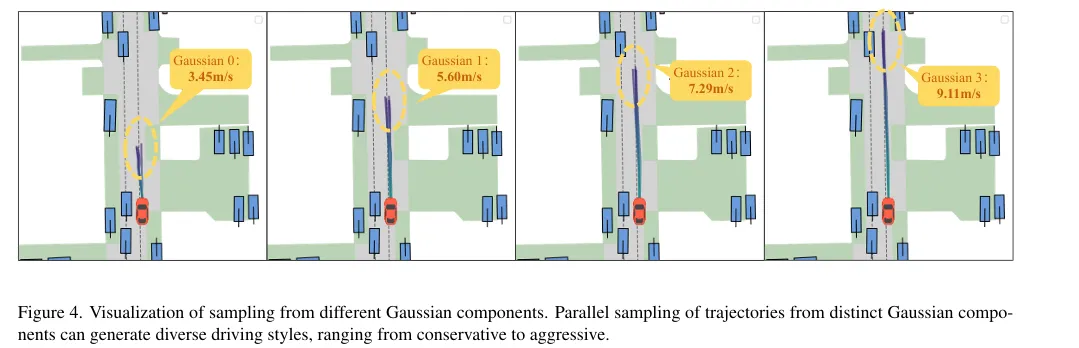
不同 Gaussian 组件对应不同驾驶风格

内容:图 4 展示了从不同 Gaussian 组件中采样得到的轨迹结果。随着组件均值增大,生成轨迹的速度从更保守逐渐过渡到更激进,说明 GMN 不只是提供多条候选轨迹,还在一定程度上将不同驾驶风格组织成了可区分的模态。

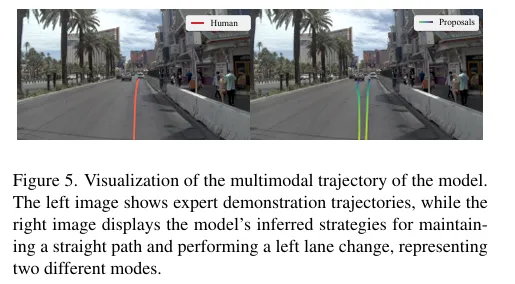
模型能够在同一场景下生成真实的多模态方案

内容:图 5 展示了同一驾驶场景中的两类可行策略,一类更贴近专家演示的直行方式,另一类则表现为左变道方案。这说明模型学到的不是单一路径回归,而是在同一环境下生成多种合理决策。

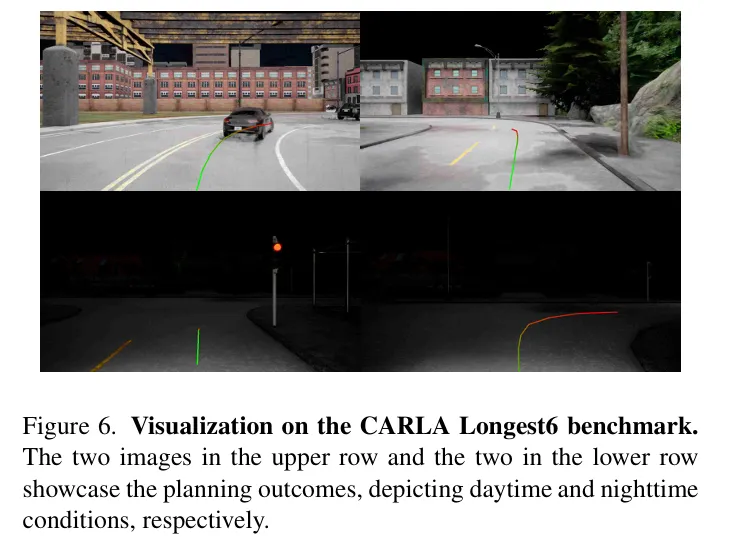
闭环规划结果在昼夜场景下都具有稳定性

内容:图 6 给出了 CARLA Longest6 基准上的闭环规划可视化,上下两排分别覆盖白天和夜晚场景。论文用这组结果说明,模型不仅在离线指标上有效,也能在不同光照条件和真实闭环执行中保持较稳定的规划表现。

两种 GMN 构造方式在分布形态上存在差异

内容:图 7 将数据聚类得到的 GMN 与人工设计的 GMN 做了直观对比。该图表明,两种方法虽然构造方式不同,但都能形成具有结构性的多峰分布,这也与表 7 中“性能差距较小”的结论相呼应。
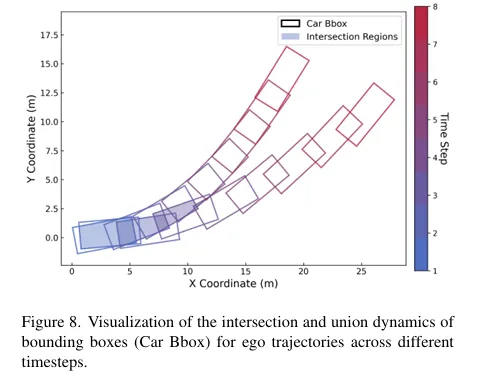
轨迹多样性指标具有清晰的几何含义

内容:图 8 可视化了不同时间步下多个轨迹包围框的交集与并集关系,用来解释论文中的多样性度量。这个图的意义在于,它说明论文并不是用主观方式描述“多样”,而是通过候选轨迹在空间占用上的差异来刻画多模态程度。

一、适用场景:

                            • 多候选轨迹生成的规划场景
                              当模型一次会生成多条候选轨迹时,自适应重建模块最适合接在这些候选结果之后使用。因为这类场景往往不仅需要“生成”,还需要进一步判断这些候选中哪一条更合理,或者是否需要在候选基础上继续优化。
                            • 复杂交通环境下存在次优提议的场景
                              在复杂道路场景中,模型生成的候选轨迹可能都不够理想,或者虽然可行但仍然偏次优。论文明确指出,这个模块就是为处理 suboptimal proposals 而设计的,因此特别适合用于交通参与者复杂、决策空间较大的驾驶场景。
                            • 不希望依赖人工规则打分的端到端规划场景
                              传统方法常常需要额外的规则或评分函数来筛选候选轨迹,而这个模块适合用于希望减少手工设计、让模型直接学习最终决策的场景。论文强调它能够替代直接的轨迹评估过程,让模型隐式完成选择或重建。
                            • 需要作为后处理单元接入现有规划框架的场景
                              由于它本质上位于候选轨迹生成之后,对多条候选进行融合和输出,因此很适合作为一个后端决策模块接入已有的多模态轨迹生成框架中。论文也将其作为轻量级模块来设计,说明它具有较强的可插接性。

                            二、主要作用:

                            • 对候选轨迹进行隐式筛选
                              这个模块可以在多条候选轨迹中,结合场景上下文信息,隐式判断哪些候选更值得保留。也就是说,它不只是被动接收候选,而是能够完成类似“选择器”的作用。
                            • 在候选都不理想时重建更优轨迹
                              论文特别强调,这个模块不仅能选,还能重建。也就是说,当已有候选轨迹都不够好时,它可以在候选基础上进一步生成一条新的、更合适的最终轨迹,而不是被迫从现有候选中硬选一条。
                            • 提升复杂场景下的鲁棒性
                              因为它能够处理次优候选,所以在复杂场景下可以减少由于单次采样不理想带来的性能下降。论文直接指出,这一模块能够增强模型在复杂场景中的 robustness 和 trajectory quality。
                            • 提高最终轨迹质量
                              该模块将所有候选轨迹与场景特征一起输入,通过交叉注意力和后续投影得到最终轨迹,因此它的核心价值就是让最终输出不局限于某个单独候选,而是形成质量更高、更符合当前环境的规划结果。

                            扫描下方二维码,即可获取更多即插即用模块

                            最新文章

                            随机文章