当前位置:首页>自动驾驶>卓越讲坛|交通仿真赋能自动驾驶技术发展

卓越讲坛|交通仿真赋能自动驾驶技术发展

  • 2026-09-09 09:24:48
卓越讲坛|交通仿真赋能自动驾驶技术发展

导读

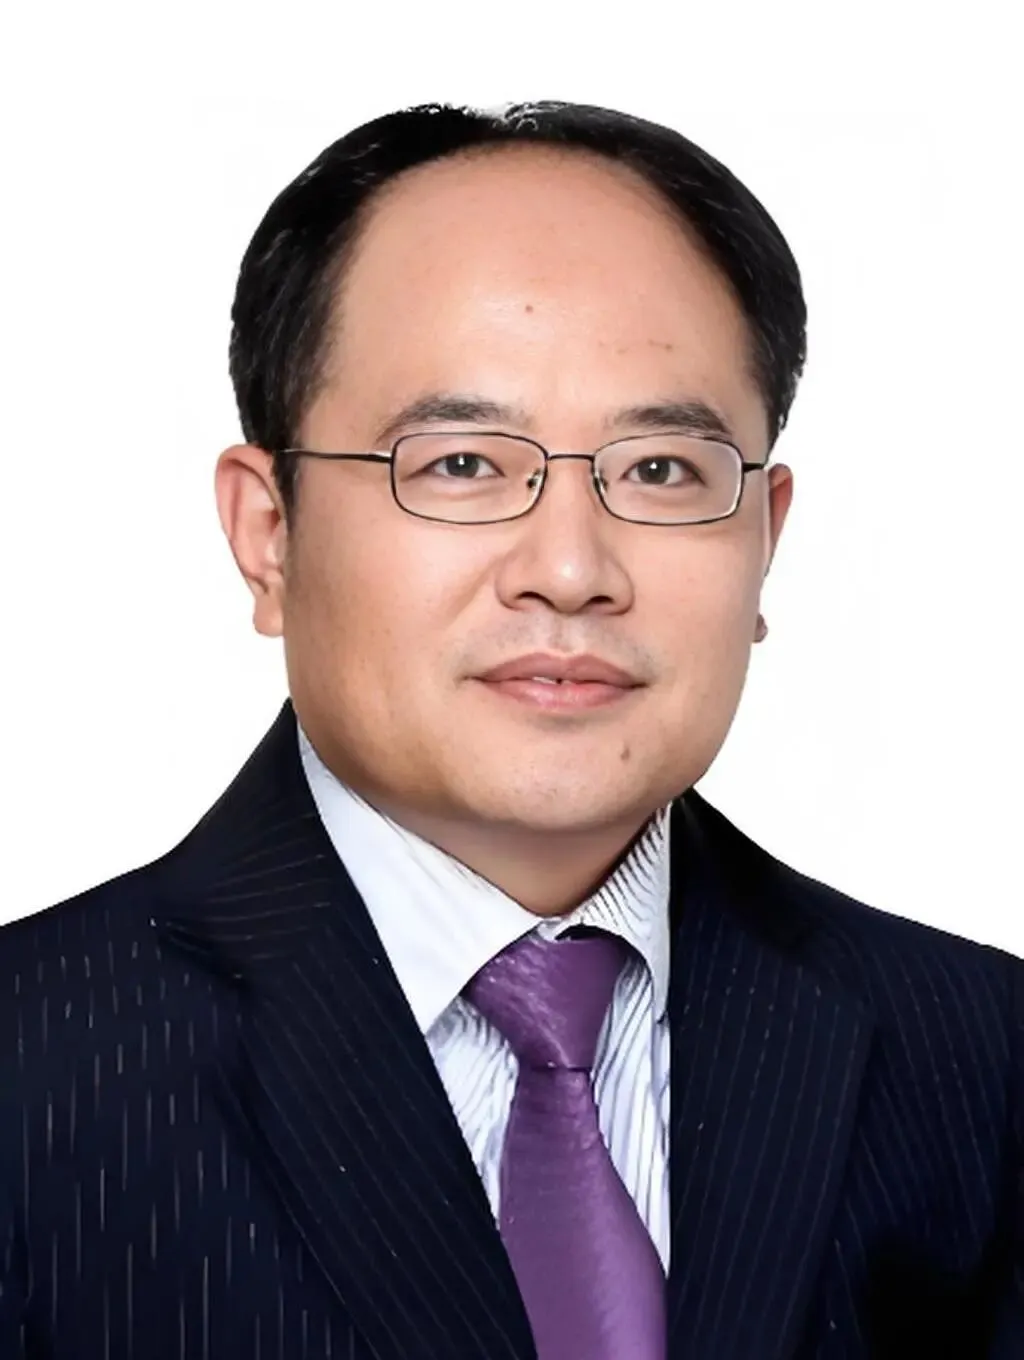
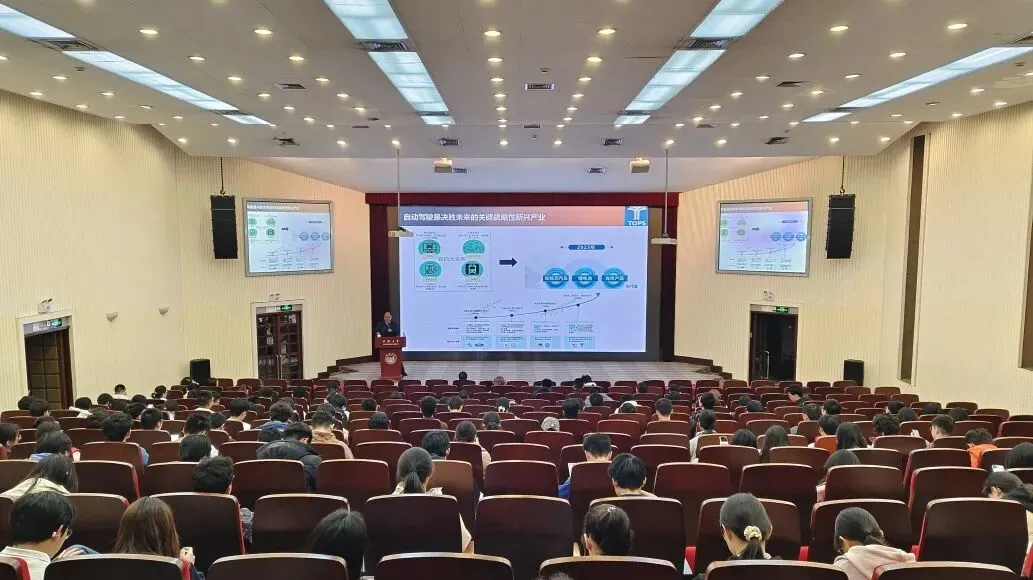
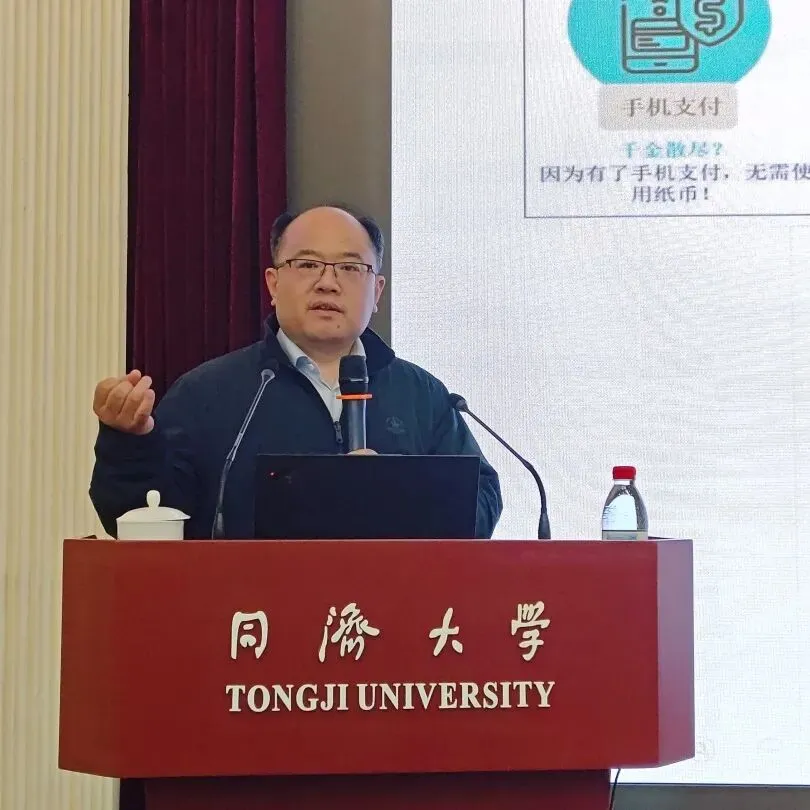
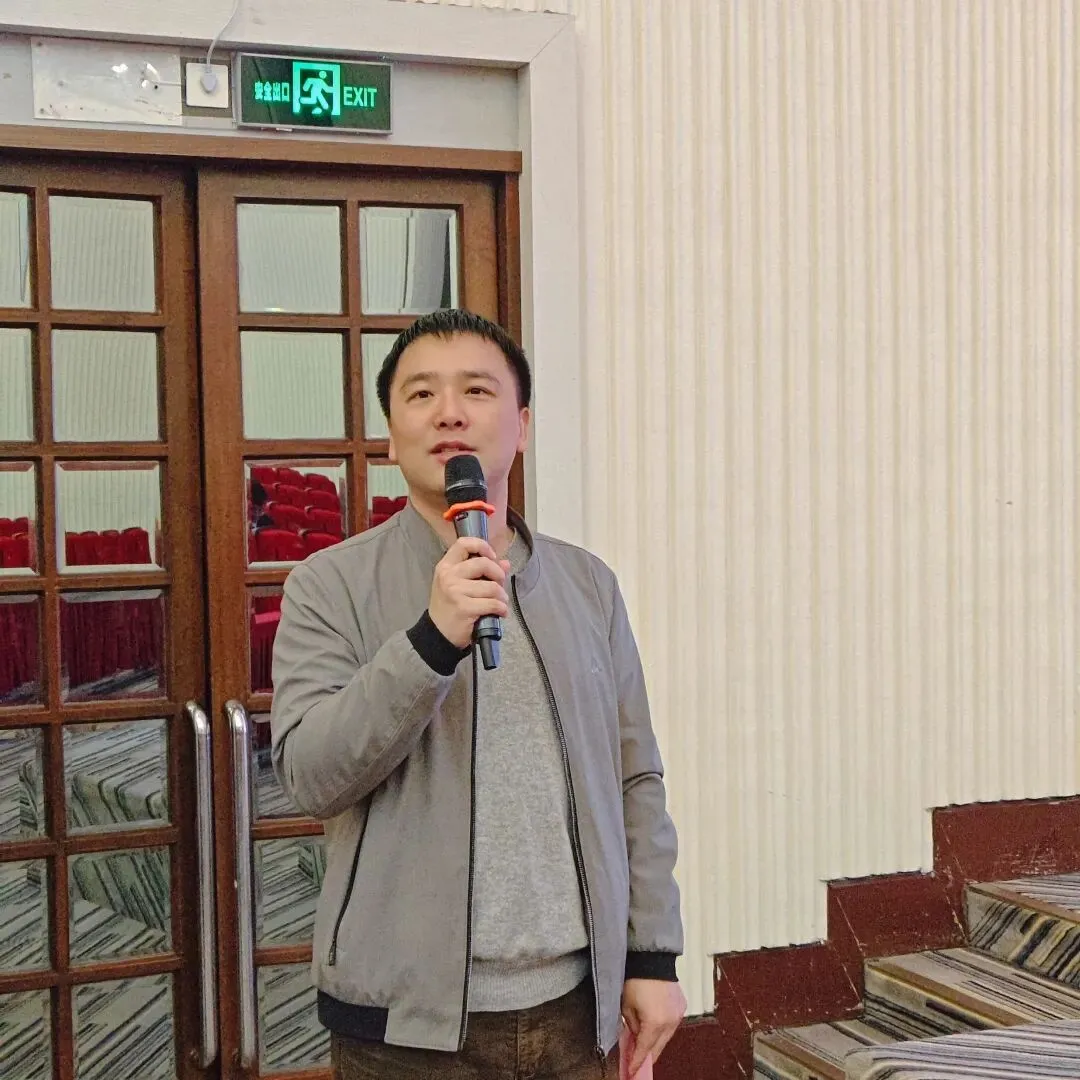
2026年3月31日晚,启迪书院卓越讲坛系列讲座邀请到国家杰出青年基金获得者、国家重点研发计划首席科学家孙剑教授,为师生带来题为“交通仿真赋能自动驾驶技术发展”的精彩讲座。孙教授系统阐述了微观交通仿真从打破国外垄断到赋能自动驾驶测试训练、再到构建开源生态平台的发展路径,并与现场同学展开了深入的互动交流。本次讲座由启迪书院副院长鲁正教授主持。

01 嘉宾介绍

孙剑,同济大学长聘特聘教授,国家杰出青年基金项目获得者,国家重点研发计划首席科学家。主要研究领域为自动驾驶、智能交通、交通仿真等。近年来,主持国家重点研发计划项目/课题2项,国家自然科学基金8项,华为、百度、上汽、广汽等头部自动驾驶企业产学研合作课题50余项。主持的研究成果获省部级科学技术一等奖3项,国际学术奖励8次。

02 精彩回顾

打破垄断:自主可控微观交通仿真软件研发

孙教授以2008年北京奥运会申办为切入点,回顾了交通仿真技术在国家重大工程中的关键作用。他指出,长期以来我国交通仿真软件严重依赖进口,面临“卡脖子”风险。为此,团队历经十余年持续攻关,成功研发出国内唯一自主可控的微观交通仿真系统——同济交通仿真系统(TESS NG)。该软件不仅在国内广泛应用,更在2022年北京冬奥会等重大活动中发挥关键作用,实现从“跟跑”到“并跑”的跨越,有力支撑了我国智能交通领域的自主可控发展。

仿真升级:仿真技术赋能自动驾驶测试训练

面对自动驾驶技术发展的迫切需求,孙教授指出,传统的道路测试难以满足安全性验证的统计学要求,仿真已成为不可或缺的技术路径。团队将交通仿真从“效率导向”升级为“安全导向”,构建高保真、强交互的交通场景生成能力,为自动驾驶算法提供低成本、高效率、高覆盖的测试与训练环境。通过注入复杂交通流、模拟极限场景,仿真平台可大幅缩短算法迭代周期,助力我国自动驾驶技术追赶国际先进水平。

生态打造:OnSite平台助力智驾技术发展

针对中美科技竞争背景下数据与算力受限的挑战,孙教授介绍了团队牵头打造的开源公共服务平台——OnSite。该平台涵盖学习中心、场景中心、工具中心、服务中心与比赛中心五大板块,面向全球开放,旨在构建自主可控的自动驾驶技术生态。平台已汇聚大量算法、数据集与开发工具,支持学生、研究人员与企业在线学习、打榜、验证与交易。孙教授鼓励在场同学积极参与平台建设和年度赛事,在真实问题中锤炼工程创新能力。
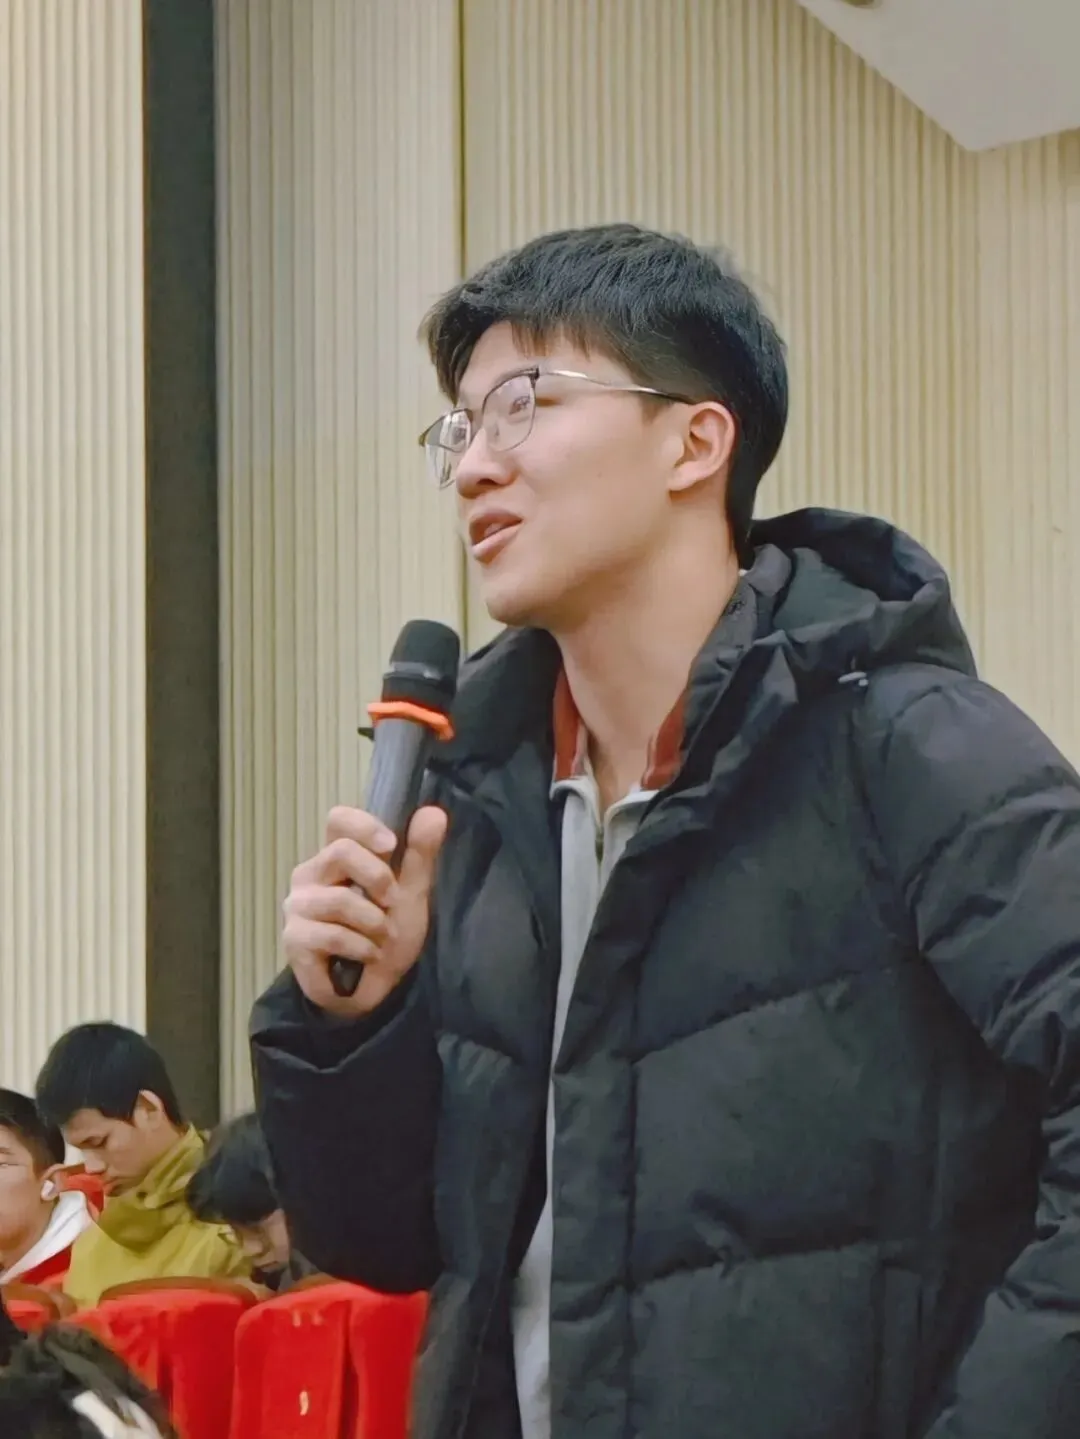
03 交流互动

Q1

国外的开源仿真软件SUMO,与TESS NG相比,核心区别在哪里?

开源软件确实有学习成本低、资源多的优势,TESS NG也配备了教材和视频帮助入门,但两者本质区别在于仿真软件的可信度和精度。SUMO起源于传统交通工程,是效率导向的,评价指标主要是行程时间、速度等,而自动驾驶的核心是安全导向,这对模型建模的精度提出了完全不同的要求。TESS NG有专门版本面向自动驾驶的测试与训练,传统效率导向的仿真软件无法满足这一精度需求。

A

在火星、月球的运行场景,如何通过仿真实现的?

Q2

它本质上是一个专门的仿真环境——建立火星表面的仿真模型,模拟岩石、沉降等地形特征。任务就是给定A点到B点,让算法在仿真中寻找安全、成本最小的路径。整个过程都在仿真环境里完成:先用大量任务训练算法,再用新的任务验证其泛化能力。火星车这类场景目前只做仿真测试,不涉及实车;而汽车领域则是仿真与实车相结合。

A

Q3

L4级别的自动驾驶,驾驶座上可以不用司机,还有多少年才能真正普及到我们的生活中?

首先纠正一个概念:驾驶座上完全不需要司机的其实是L5,L4是指在划定区域内实现完全自动驾驶。在封闭场景下的L4其实不难实现,但如果是老百姓天天开的乘用车,要达到可销售、甚至比人开得还好的水平,我觉得还得5到10年,甚至更长。

A

开通“启迪实验室”后对算法有什么要求?

Q4

如果两年前问这个问题,确实对基础有一定要求。但现在AI来了,情况是颠覆性的。我们现在的训练是数据驱动的,或者在仿真环境里进行,对建模和代码的要求已经没那么高了。关键是要有科研思维——知道怎么拆解问题、去哪里找解决方案。我们毕竟是工程科学,以应用为主,核心是能用技术解决问题,而不是数学层面的原始创新。

A

下期预告

主讲人:

袁烽 建筑与城市规划学院院长

主题:

物理AI赋能智慧空间设计

Physical AI empowered Digital FUTURES in Design

图文丨朱婧怡 耿芸倩

排版丨耿芸倩

责编丨孙洁

审核丨鲁正

最新文章

随机文章