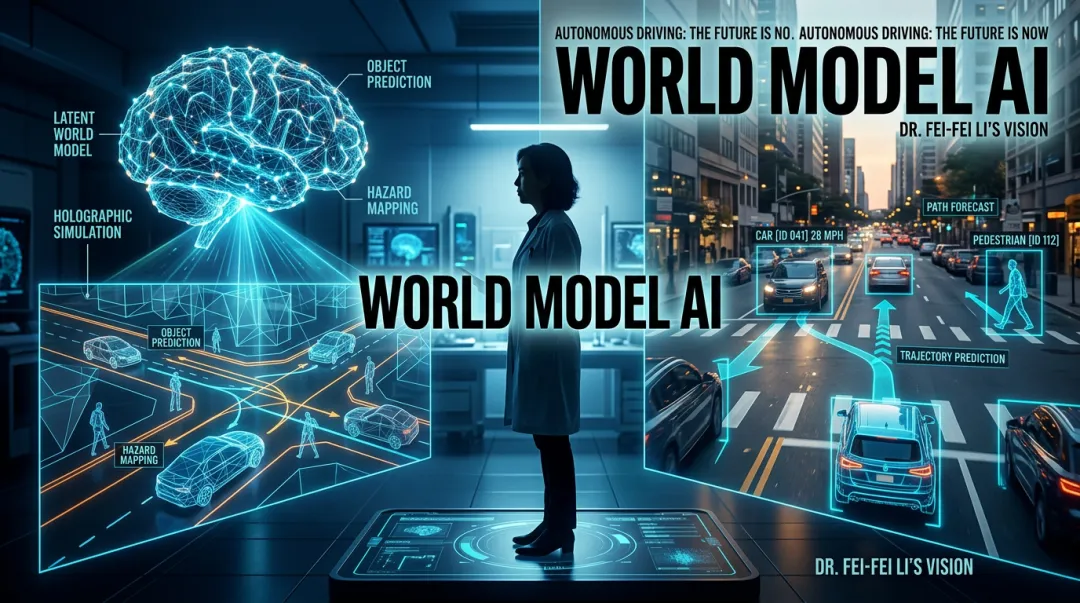
"我们不是在训练一个会开车的AI,而是在构建一个理解物理世界的智能体。"
当李飞飞在2024年底的NeurIPS上放出这句话时,整个自动驾驶圈子的神经都被挑动了。这位AI教母、ImageNet之母、斯坦福HAI联合主任,带着她的World Labs和最新的世界模型研究成果,正式向自动驾驶领域投下了一枚深水炸弹。
这不是又一个学术概念炒作。这是从计算机视觉的根基出发,对自动驾驶底层范式的一次重构尝试。
近日World Labs又一口气放出两款新模型:Marble 1.1和Marble 1.1-Plus。
作为在这个行业摸爬滚打多年的观察者,我必须说:这可能是自动驾驶从"感知-决策-控制"的模块化架构,走向真正端到端智能的关键一跃。但同时,这也是一条布满荆棘的路。
今天这篇文章,我会从技术底层、落地难点、行业格局三个维度,深度拆解李飞飞的世界模型与自动驾驶的碰撞。
— — —
一、什么是世界模型?它与自动驾驶的底层逻辑关联
1.1 世界模型的核心定义
世界模型(World Model)这个概念,最早可以追溯到2018年Ha和Schmidhuber的那篇经典论文《World Models》。其核心思想很简单:让AI建立一个对环境的内部表征,能够预测未来状态,并在这个"心理模拟"中进行规划和决策。
李飞飞团队的世界模型,基于的是V-JEPA(Video Joint Embedding Predictive Architecture)架构,这是Meta在2024年初提出的视频理解框架的进化版。
V-JEPA的核心技术特点:自监督预训练、潜空间预测、因果推理能力
这与Sora类生成式模型的根本区别在于:Sora是在"做梦",生成看起来合理的视频;V-JEPA是在"思考",预测物理上正确的未来。
1.2 自动驾驶为什么需要世界模型?
当前的自动驾驶系统,本质上是一个反应式系统。
特斯拉FSD V12的端到端神经网络、Waymo的模块化感知-预测-规划架构,本质上都是在做一件事:根据当前感知输入,输出下一步动作。它们缺乏对环境的深度理解,更缺乏对未来状态的预测能力。
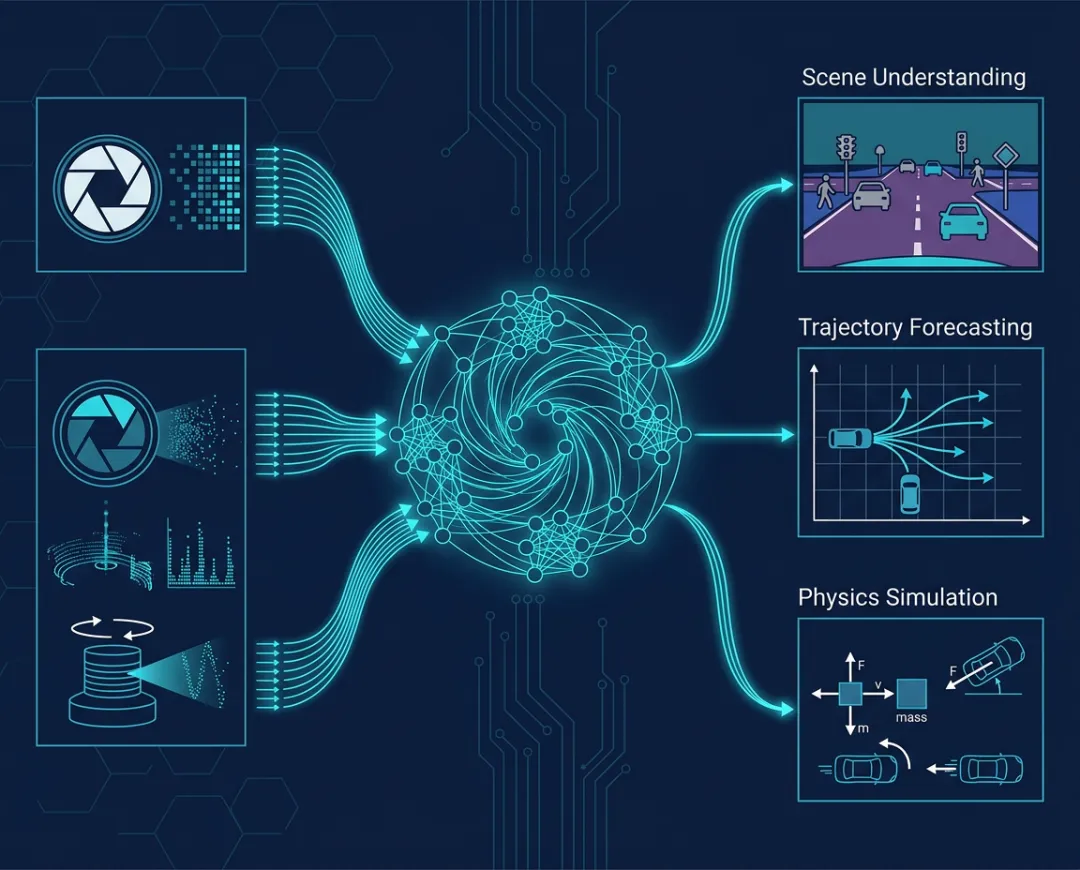
世界模型的价值在于:它让AI具备了"想象力"
就像人类驾驶员在复杂路口会提前预判"那辆自行车可能会突然变道",世界模型能够在潜空间中模拟多种可能的未来,并选择最优的应对策略。
— — —
二、世界模型+自动驾驶的技术优势:这不是锦上添花,是底层重构
2.1 预测能力的质变:从"反应"到"预判"
当前自动驾驶的预测模块(Prediction),大多基于轨迹预测网络(如TNT、DenseTNT)。这些方法的局限在于:短视(只预测3-5秒)、孤立(缺乏交互建模)、确定性(输出概率分布而非物理推演)。
世界模型带来的改变是物理一致性的长时程预测。在V-JEPA的潜空间中,模型可以推演数十秒后的场景状态,而且这种推演是物理一致的——不会出现"汽车穿墙"、"行人瞬移"这种荒谬结果。
2.2 泛化能力的跃升:从"记忆"到"理解"
这是世界模型最被低估的价值。当前的深度学习模型,本质上是在记忆训练数据中的统计规律。遇到分布外(Out-of-Distribution)的场景,性能断崖式下跌。
世界模型通过自监督学习物理规律,获得的是因果理解能力。这种组合泛化能力(Compositional Generalization),是突破Corner Case困境的关键。
2.3 数据效率的革命:从"堆数据"到"学规律"
自动驾驶公司每年烧掉数十亿美元买数据、标数据。Waymo的自动驾驶里程超过2000万英里,特斯拉的影子模式收集了上百亿英里的驾驶数据。
但数据越多,边际收益越低。长尾场景的出现频率太低,靠堆数据永远覆盖不完。
世界模型将数据闭环从"收集-标注-训练"变成了"想象-生成-训练"
— — —
三、落地自动驾驶的五大技术难点:理想很丰满,现实很骨感
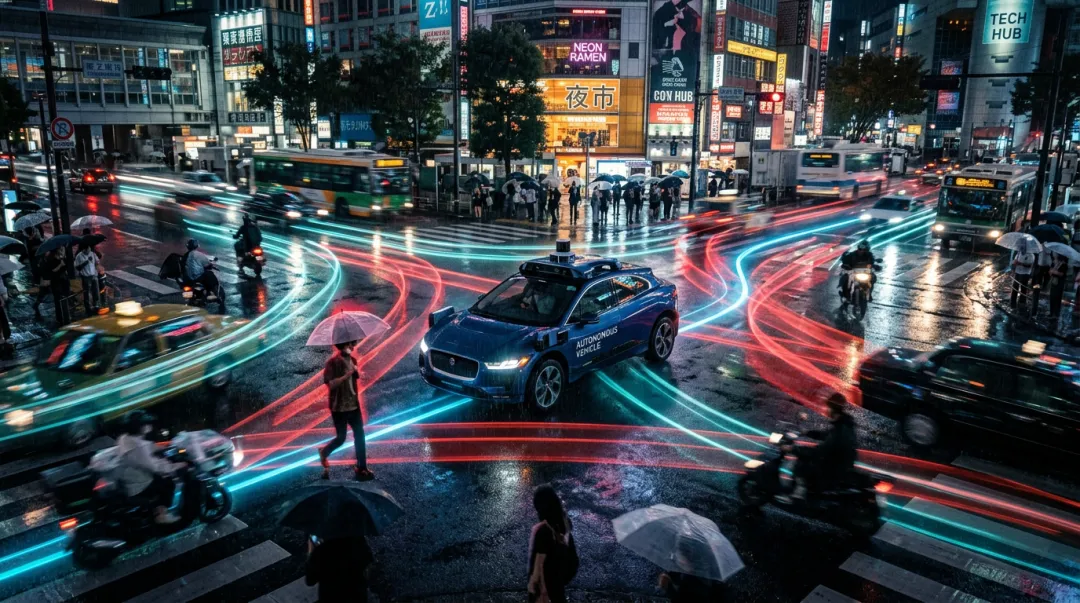
难点一:实时性瓶颈——从"实验室"到"车载"的距离
V-JEPA在论文中展示的性能,是在高性能GPU集群上跑出来的。而自动驾驶的车载计算平台,即便是英伟达最新的Thor,算力也只有数据中心的零头。
核心问题:潜空间预测的计算开销。世界模型需要在每个时间步编码当前观测、进行多步推演、解码结果,这个过程的计算复杂度远高于当前的BEV感知网络。如何在100ms的决策周期内完成,是工程上的巨大挑战。
难点二:安全性验证——"可解释"不等于"可验证"
世界模型带来了一个新问题:潜空间的安全性如何验证?
传统模块化架构中,每个模块的输入输出是可解释的:感知输出bounding box,预测输出轨迹,规划输出路径点。每个环节都可以单独测试、验证、兜底。
世界模型的决策过程发生在高维潜空间。如何证明这个潜空间表征在所有场景下都是安全可靠的?这是一个开放问题。
难点三:因果关系的幻觉——物理规律学习的边界
V-JEPA通过掩码预测学习因果关系,但这种学习是有局限的。
• 相关性与因果性的混淆:模型可能学到"看到红灯就停车"的强相关性,但未必真正理解"红灯是停止信号"的因果逻辑
• 反事实推理的缺失:人类驾驶员可以思考"如果我当时左转会怎样",当前的世界模型主要做前向预测,反事实推理能力有限
• 社会规范的隐含假设:交通规则是社会建构的规范,不是物理定律。世界模型从视频中学习,可能学到的是"大多数人怎么做",而非"应该怎么做"
难点四:多模态融合——从视频到全感知
李飞飞团队的世界模型,目前主要基于视频输入。但自动驾驶是多模态系统:LiDAR提供精确几何信息、Radar直接测量速度、高精地图提供先验道路结构、V2X提供车路协同信息。
不同传感器的时间分辨率、空间分辨率、噪声特性完全不同。如何在统一的潜空间中融合这些异构信息,同时保持物理一致性,是尚未解决的研究问题。
难点五:长尾场景的数据偏见——世界模型也会"坐井观天"
世界模型从数据中学习物理规律,但数据分布决定了它能学到什么。
YouTube视频、公开数据集,主要覆盖的是正常驾驶场景。极端天气、罕见事故、边缘交互,这些数据天然稀缺。
如果世界模型从未"见过"冰雪路面上的车辆侧滑,它在潜空间中推演这种状态时,可能会产生物理不一致的预测
— — —
四、行业格局变化与投资机会:谁将受益,谁将被颠覆?
4.1 技术路线的分化与收敛
世界模型的出现,会加速自动驾驶技术路线的分化:
• 特斯拉路线:坚持纯视觉端到端,但可能引入世界模型作为辅助预测模块
• Waymo路线:模块化架构难以快速转向世界模型,但可能在仿真和数据闭环中率先应用
• 中国玩家:小鹏、华为、百度等,技术路线相对灵活,可能最快跟进世界模型方案
4.2 产业链的投资机会
• 上游算力与芯片:世界模型对算力的需求是指数级增长的。英伟达Thor、高通Snapdragon Ride、地平线征程6,谁能最好地支持Transformer+世界模型的推理,谁就能占据下一代自动驾驶芯片的制高点
• 中游模型与算法:World Labs、DeepMind、OpenAI等基础研究机构的进展,会直接决定行业天花板
• 下游应用与运营:世界模型降低了对路测数据的依赖,这可能改变自动驾驶公司的竞争格局——数据壁垒被削弱,算法创新能力变得更加重要
— — —
五、结语:世界模型是自动驾驶的"圣杯",但路还很长
李飞飞的世界模型,为自动驾驶指明了一个激动人心的方向:从数据驱动的模式识别,走向物理理解的世界建模。
这不是简单的技术升级,是范式的跃迁。
但我们也必须清醒地认识到,从实验室到量产车,中间隔着实时性、安全性、验证方法论的重重关卡。世界模型不会在一夜之间改变自动驾驶的格局,但它会深刻地影响未来5-10年的技术演进方向。
对于投资人,这是布局下一代AI基础设施的机会;对于从业者,这是重新思考技术架构的契机;对于整个行业,这是从"自动驾驶"走向"自主智能"的必经之路。
— — —
互动问题:
1. 你认为世界模型能在几年内真正上车?是2026年、2028年,还是更远?
2. 特斯拉FSD和Waymo,谁更有可能率先应用世界模型?
3. 如果世界模型成熟,自动驾驶还需要激光雷达吗?
欢迎在评论区留下你的观点,点赞最高的三位读者,我会私信送出一份自动驾驶技术路线深度研报。
— — —
关注本号,每个工作日让我们一起AI硬科技辣评,带你看清技术背后的商业本质。觉得有收获?点个「在看」,转发给关注自动驾驶的朋友。 免责声明:本文仅代表个人观点,不构成投资建议。
 10个月宝宝每天需要喝多少奶粉?