论文信息
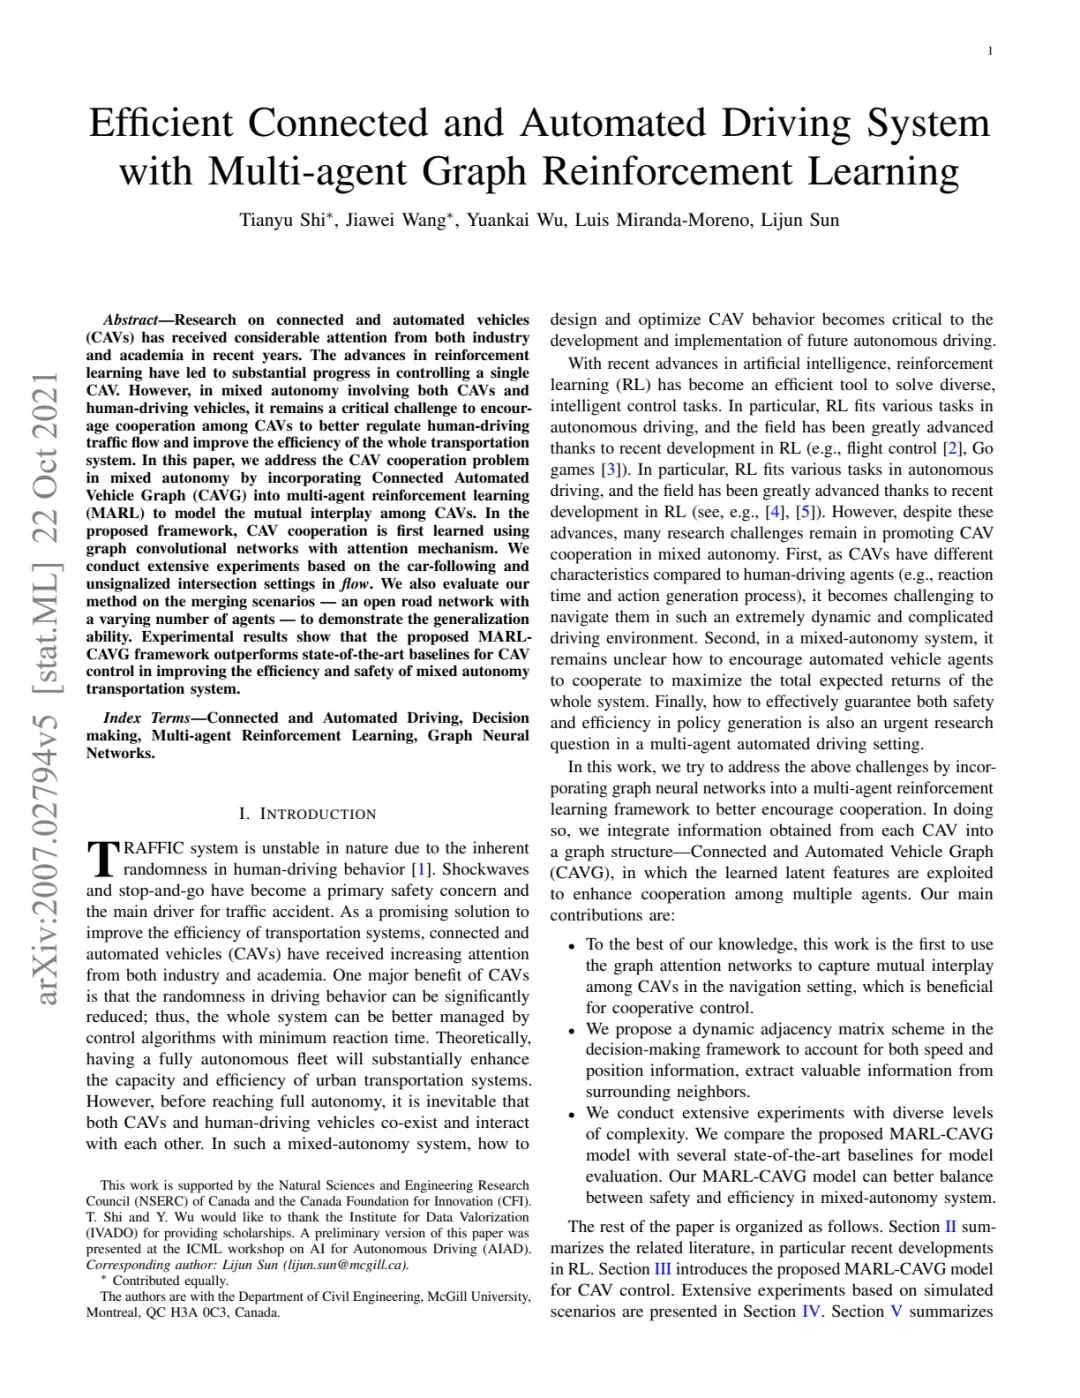
标题:Efficient Connected and Automated Driving System with Multi-agent Graph Reinforcement Learning
作者:Tianyu Shi*, Jiawei Wang*, Yuankai Wu, Luis Miranda-Moreno, Lijun Sun(*Equal Contribution)
单位:麦吉尔大学(McGill University)土木工程与应用力学系
文献地址:arXiv:2007.02794v5 [cs.AI]
研究背景
在混合自主交通场景(自动驾驶车辆CAV与人类驾驶车辆并行)中,如何让CAV协同配合、调节交通流、提升整体效率是一大难题。现有RL方法多聚焦于单智能体控制,难以建模CAV之间的动态交互。
核心方法
本文提出MARL-CAVG(Multi-Agent Reinforcement Learning with Connected Automated Vehicle Graph)框架,将CAV之间的互动关系建模为图(CAVG),并引入带注意力机制的图卷积网络(GAT)学习CAV间的协作策略。
核心亮点:
-
- 🚗 图建模车辆关系:以CAVG捕捉位置、速度等多维度邻居信息
-
- 🤝 协作学习:多智能体共享策略,鼓励CAV间协作而非自私驾驶
-
- 🏙️ 多场景验证:在跟车、无信号交叉口、匝道合并等多种场景中,MARL-CAVG均优于现有基线
-
- 🔢 可变智能体数量:合并场景中智能体数量动态变化,验证了框架的泛化能力
-
- 🛡️ 兼顾安全与效率:策略生成同时保证驾驶安全性与通行效率
-
总结
MARL-CAVG为网联自动驾驶的协同控制提供了一种高效的多智能体强化学习方案,图注意力机制有效建模了真实交通场景中的复杂交互。
关键词:网联自动驾驶 · 多智能体强化学习 · 图神经网络 · 混合自主交通
📎 论文链接
 10个月宝宝每天需要喝多少奶粉?