当前位置:首页>自动驾驶>自动驾驶高精度地图特征分析及发展展望

自动驾驶高精度地图特征分析及发展展望

  • 2026-10-21 02:07:26
自动驾驶高精度地图特征分析及发展展望
引用格式:
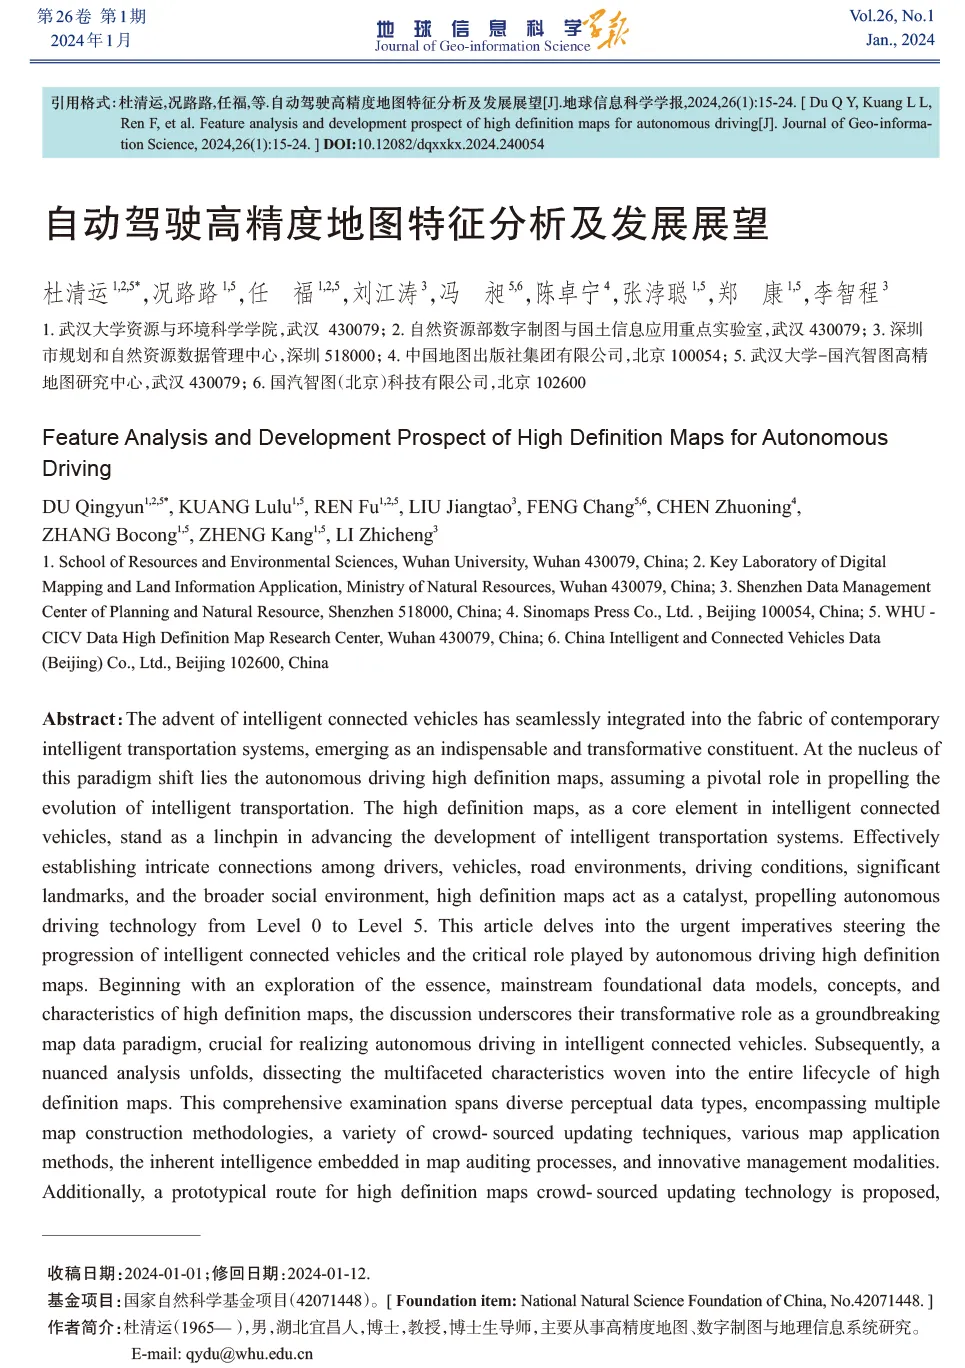
杜清运,况路路,任福,等.自动驾驶高精度地图特征分析及发展展望[J].地球信息科学学报,2024,26(1):15-24. [ Du Q Y, Kuang L L, Ren F, et al. Feature analysis and development prospect of high definition maps for autonomous driving[J]. Journal of Geo-information Science, 2024,26(1):15-24. ]
DOI:10.12082/dqxxkx.2024.240054
 引言  

智能网联汽车逐渐成为当代智能交通系统不可或缺的组成部分,而作为智能网联汽车核心要素的自动驾驶高精度地图在推动交通智能化发展方面扮演着至关重要的角色。高精度地图有效地建立了驾驶员、汽车、道路环境、驾驶环境、意义环境和社会环境之间的紧密联系,推动了自动驾驶技术从L0级别逐步演进至L5级别。

高精度地图作为更高几何精度、时间精度和语义精度的数据集合,既有空间信息产品的一般属性,又具有机器地图的特殊属性,连接着工业信息部门、测绘管理部门、汽车生产厂、地图生产/服务商以及汽车用户等多重参与者。随着自动驾驶技术发展和应用水平的不断提高,自动驾驶高精度地图的研究和发展正迅速提上议事日程。

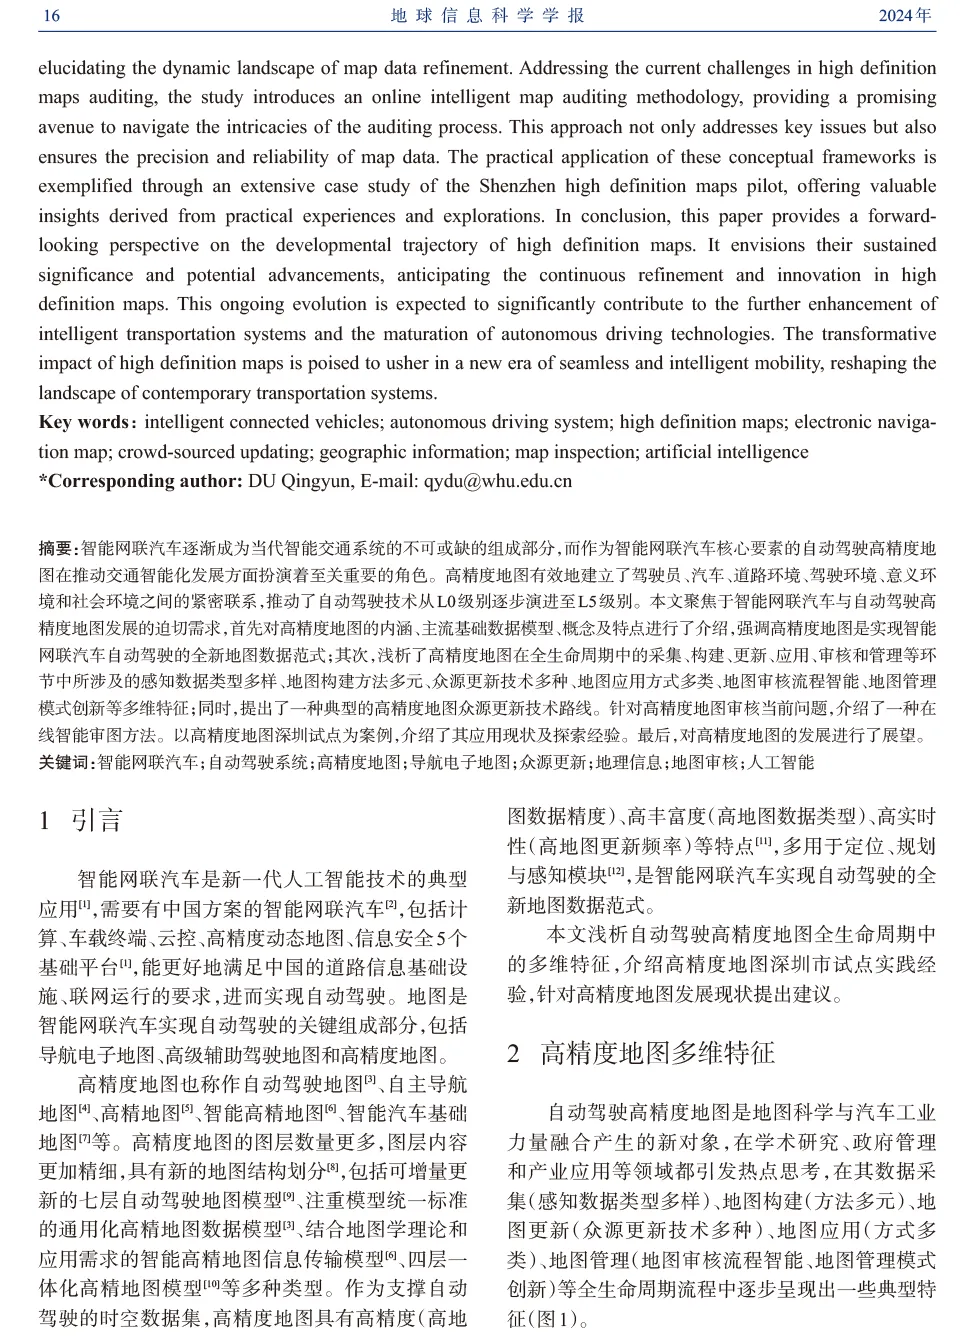
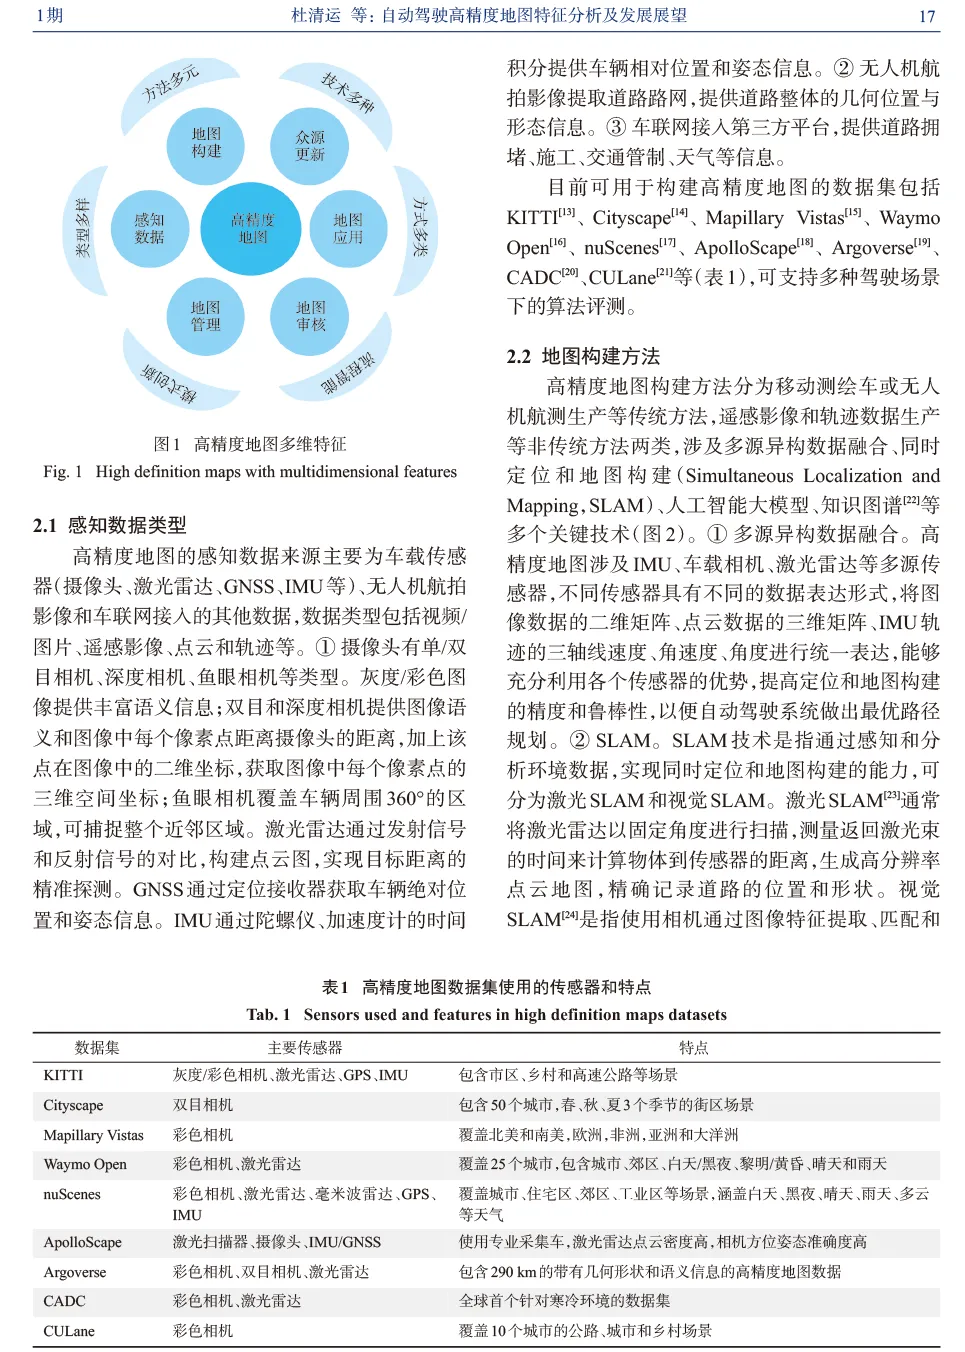
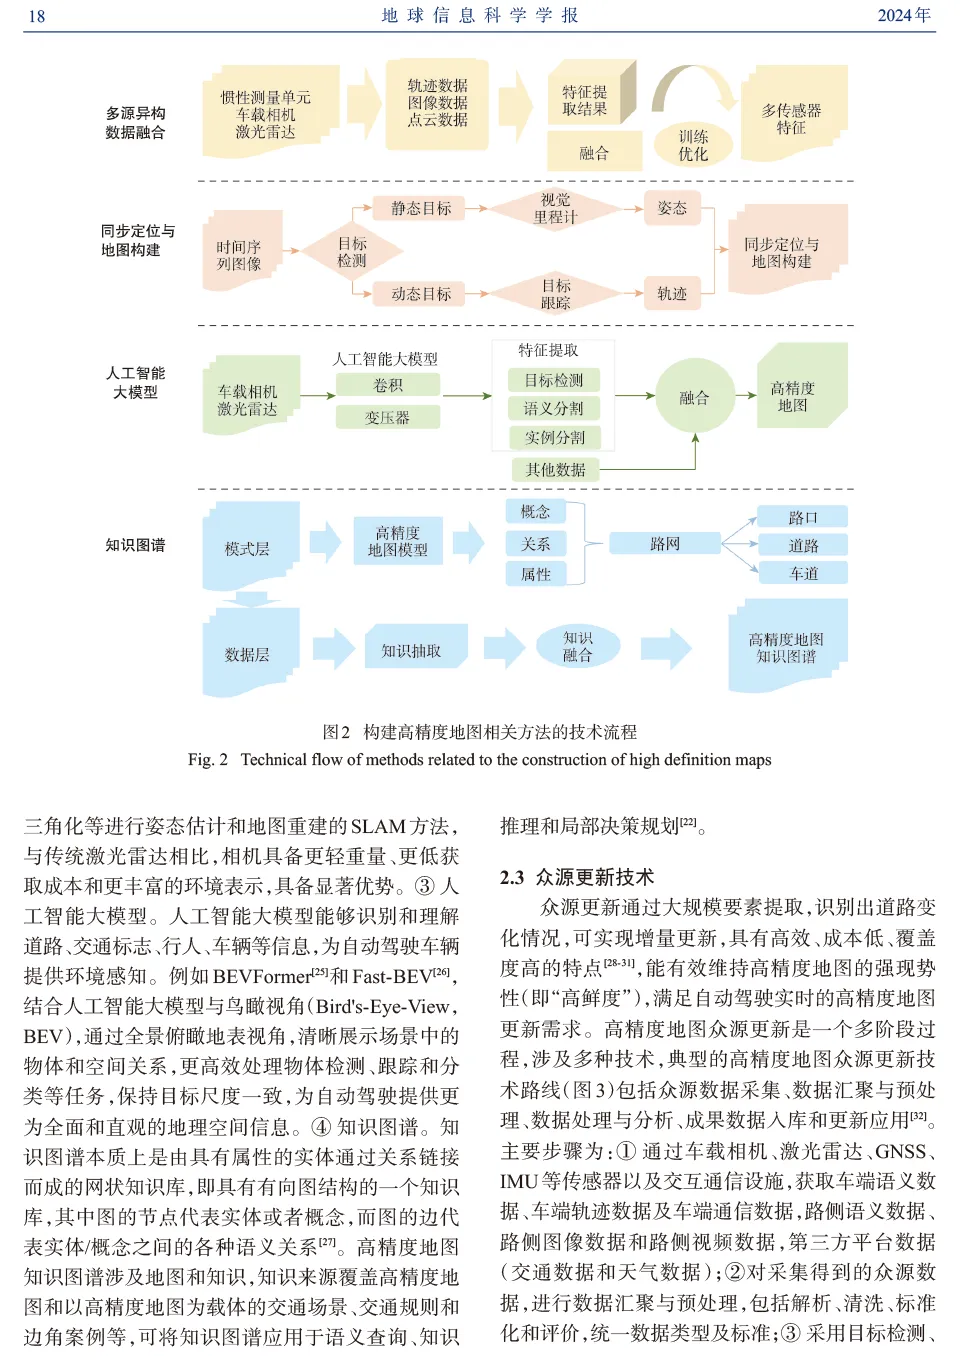
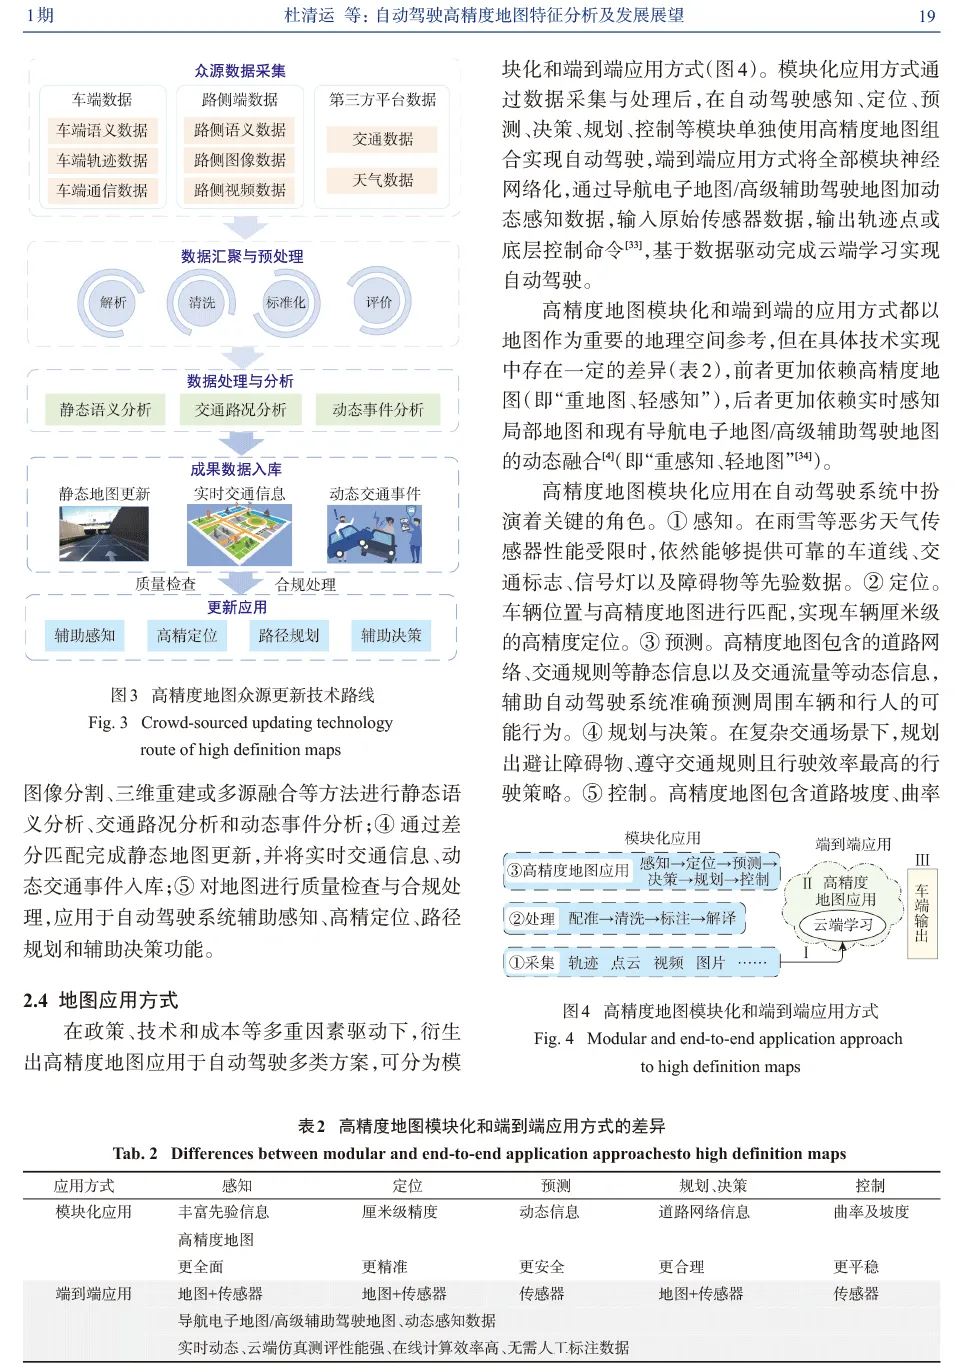
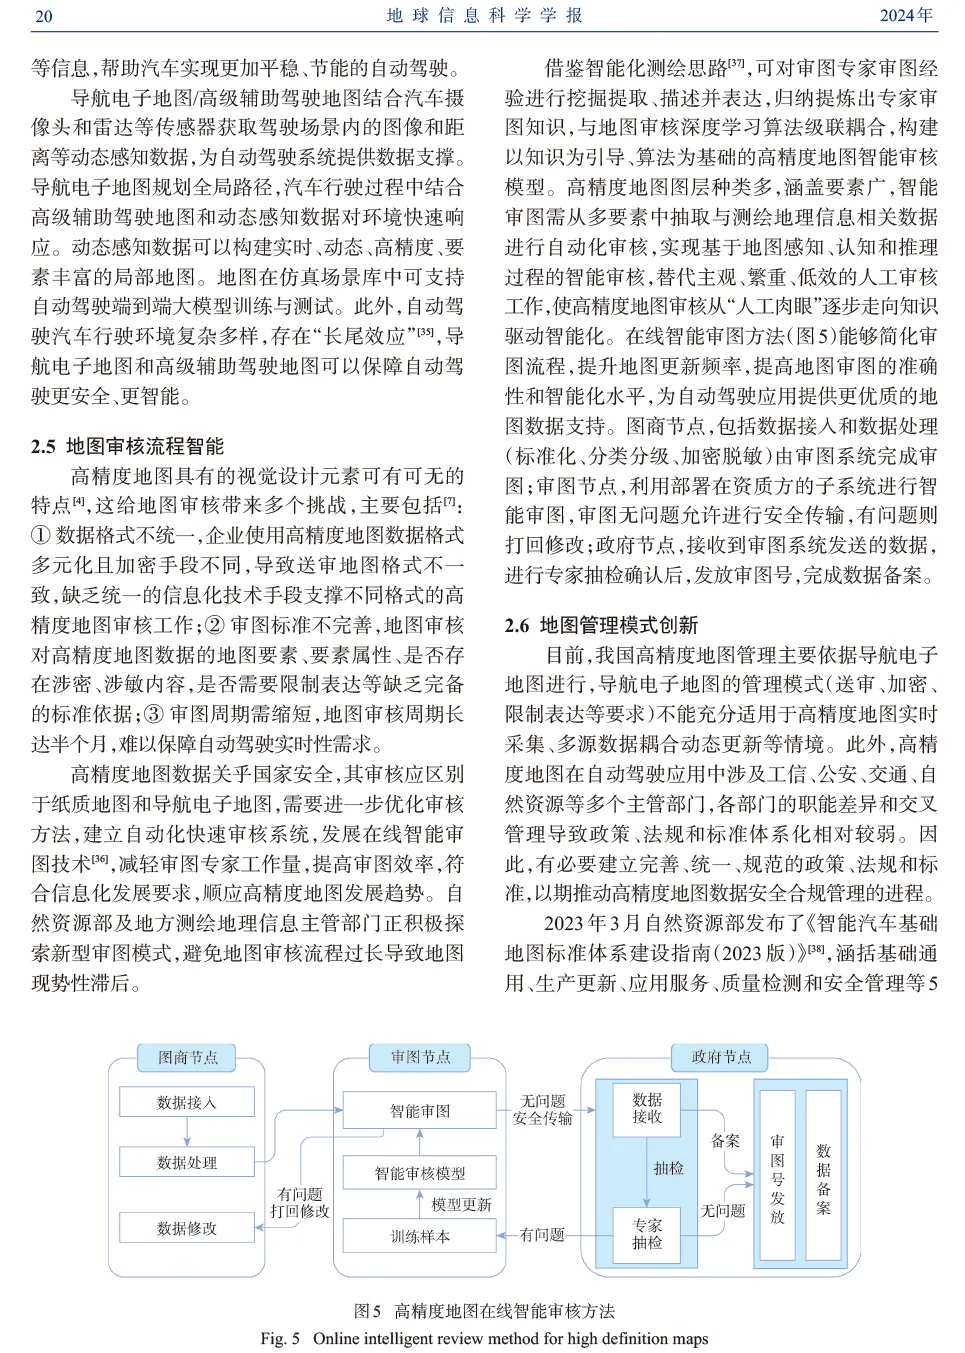
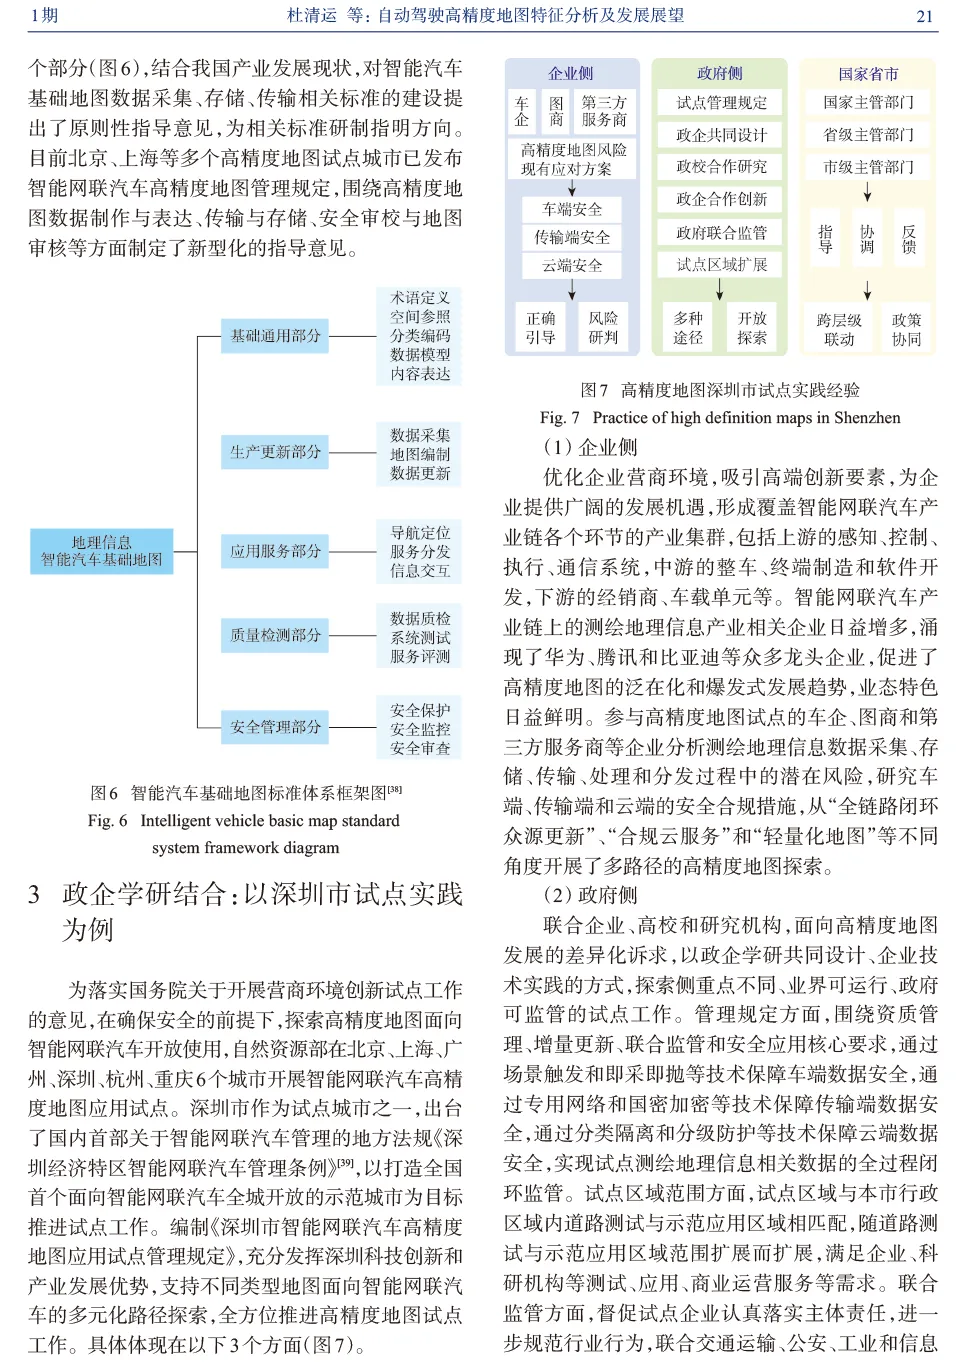
本文聚焦于智能网联汽车与自动驾驶高精度地图发展的迫切需求,首先对高精度地图的内涵、主流基础数据模型、概念及特点进行了介绍,强调高精度地图是实现智能网联汽车自动驾驶的全新地图数据范式;其次,浅析了高精度地图在全生命周期中的采集、构建、更新、应用、审核和管理等环节中所涉及的感知数据类型多样、地图构建方法多元、众源更新技术多种、地图应用方式多类、地图审核流程智能、地图管理模式创新等多维特征;同时,提出了一种典型的高精度地图众源更新技术路线。针对高精度地图审核当前问题,介绍了一种在线智能审图方法。以高精度地图深圳试点为案例,介绍了其应用现状及探索经验。最后,对高精度地图的发展进行了展望。

杜清运

作者简介

 杜清运  教授 

武汉大学教授、博士生导师。长期从事数字制图与地理信息系统研究工作,研究兴趣包括理论地图学、地理信息科学、新媒体地图和移动地理计算等。先后主持国家重点研发计划、国家863计划、国家自然科学基金等项目,获得国家级和省部级科技进步奖20余项,发表国际国内期刊论文300余篇。现任国际制图协会(ICA)高精地图委员会主席、中国地理信息产业协会地图工作委员会主任委员等。担任《测绘学报》《武汉大学学报(信息科学版)》等杂志编委。

全文请在中国知网或学报官网下载

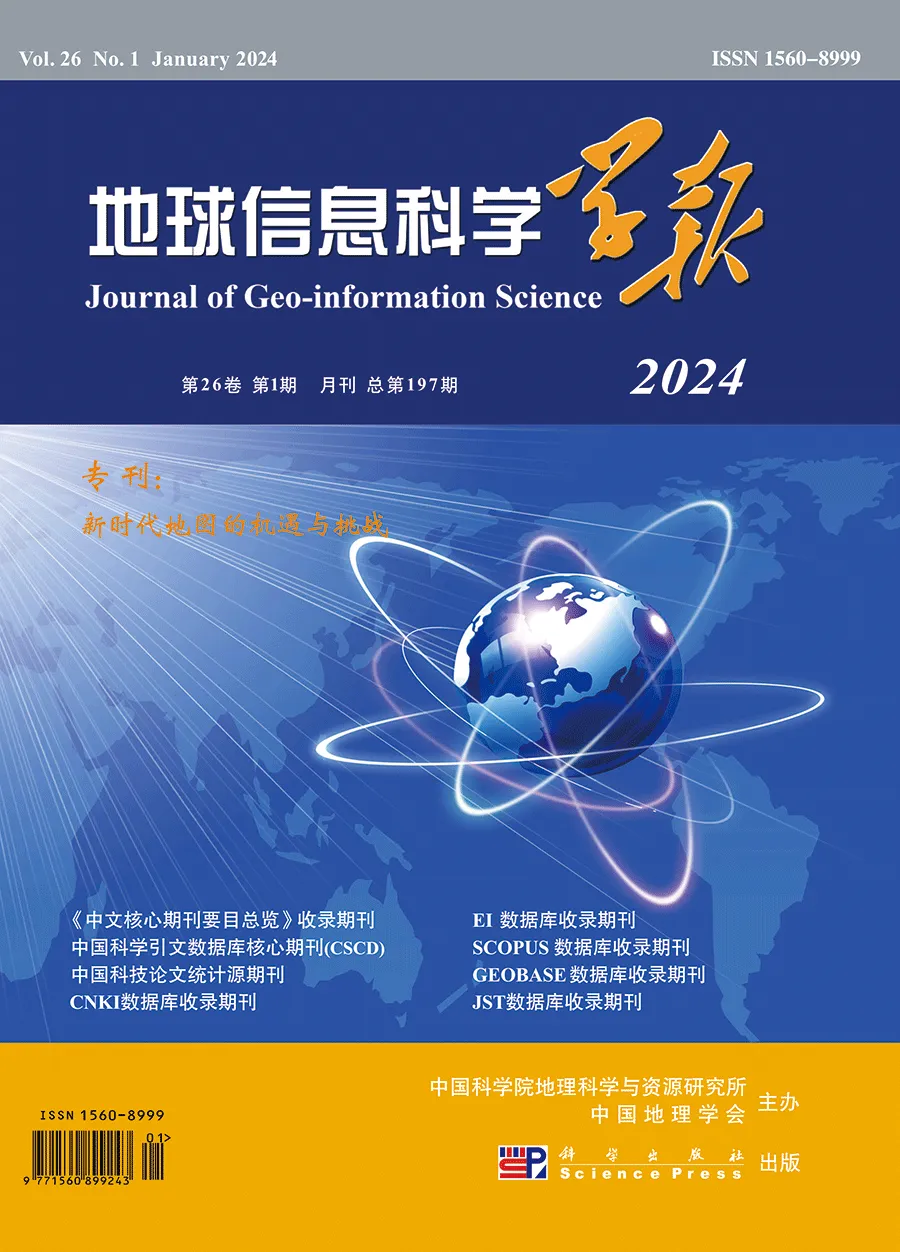
《地球信息科学学报》是中国科技核心期刊、全国中文核心期刊,同时被以下数据库收录:CSCD、EI、Geobase、Scopus、JST、CNKI。    

《地球信息科学学报》由中国科学院主管,由中国科学院地理科学与资源研究所、中国地理学会联合主办,由资源与环境信息系统国家重点实验室(中国科学院地理科学与资源研究所)、虚拟地理环境教育部重点实验室(南京师范大学)、三维信息获取与应用教育部重点实验室(首都师范大学)联合协办,月刊。学报创刊于1996年,创始人为陈述彭院士。学报现任主编徐冠华院士,执行主编陆锋研究员。

《地球信息科学学报》主要刊登以地理系统信息流为研究对象,以地理信息认知理论、地理时空大数据挖掘、地理空间智能分析、地球信息图谱、遥感信息提取、虚拟地理环境、地理空间综合分析等为研究主题的学术论文,以及相关评论与简讯,重点关注地球信息科学理论方法创新成果的报道。学报开办有地球信息科学理论与方法、地理空间分析综合应用、遥感科学与应用技术等栏目,并依托国家重大项目、面向国家战略需求,先后组织了多个专刊。欢迎国内外学者踊跃赐稿,欢迎国家重大科研项目、国内外学术会议组织专辑专栏。

官网网址

http://www.dqxxkx.cn/CN/1560-8999/home.shtml

联系电话

010-64889219(稿务)

010-64888891(编务,财务)

邮     箱

dqxxkx@igsnrr.ac.cn

扫码关注我们

策划创意/编辑:耿艳辉

制作:名人网络

封面背景图片来源:百度文心一言

最新文章

随机文章