| 关键词:多普勒效应、FMCW、静止物体滤除、4D雷达
上一讲我们聊了摄像头——这位“视力好但怕黑”的选手。今天来认识它的黄金搭档:毫米波雷达。它是目前量产车上最成熟、最普及的测距测速传感器,也是ACC和AEB功能的核心依赖。但它有个著名的“性格缺陷”:对静止物体识别能力很差。这是为什么?
今天我们从物理原理讲起,带大家看懂毫米波雷达的优势与局限。
📡 一、毫米波雷达是什么?——发射电磁波的“测速专家”
毫米波是指波长在1-10毫米之间的电磁波(频率30-300GHz)。车载毫米波雷达主要使用24GHz(短距,老产品)和77GHz(长距,主流)。77GHz波长更短,精度更高,体积更小。
工作原理(FMCW调频连续波)
这是最主流的雷达体制。用个比喻理解:
雷达像一个人不停吹哨子,同时听回声。哨子的音调持续变化(从低到高)。遇到前方车辆,回声回来,对比当前吹出的哨子音调,就知道回声在路上花了多少时间——从而算出距离。同时,根据回声音调的变化量(多普勒频移),还能算出目标的相对速度。
FMCW雷达可以同时输出:
· 距离(精度厘米级)
· 相对速度(精度0.1km/h级)
· 方位角(水平角度,精度约1-3°)
✅ 二、毫米波雷达的四大核心优势
1. 全天候
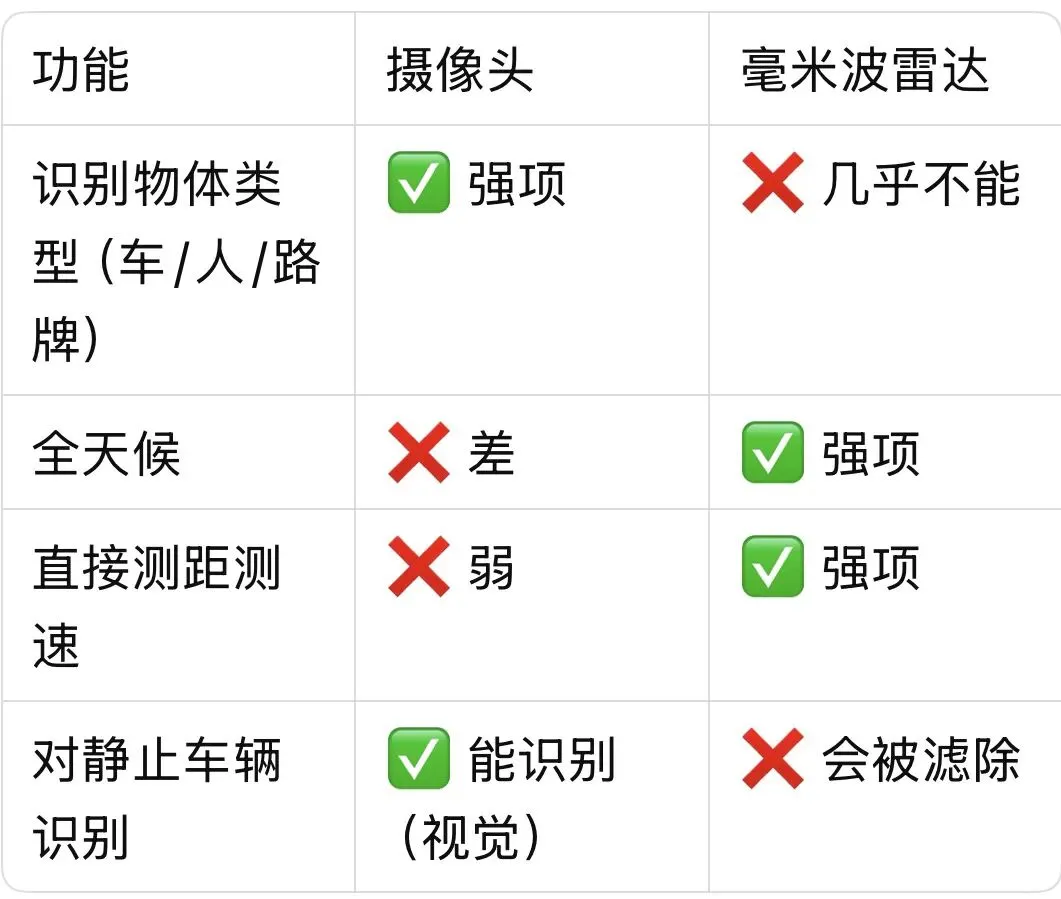
这是它相对于摄像头和激光雷达最大的优势。毫米波的波长比雨滴、雾滴、灰尘颗粒都大,可以轻松绕开它们。大雨、大雪、大雾、黑夜、强光,雷达基本不受影响。这对AEB这样的安全功能至关重要——你不能指望恶劣天气时刹车就不工作了。
2. 直接测速
基于多普勒效应,雷达可以直接测量目标的径向速度(朝你靠近或远离的速度)。不需要多帧计算,单次测量即可得。这使得ACC对前车急刹的反应极快。
3. 探测距离远
77GHz长距雷达探测距离可达200-250米,远超摄像头(有效测距约100-150米)和激光雷达(一般约150米,高端可达300米但贵)。
4. 成本适中
毫米波雷达已经大规模量产,单价约200-600元(77GHz)。相比之下,激光雷达仍在2000-5000元。所以20万以下的家用车也普遍标配前向毫米波雷达。
⚠️ 三、核心短板:为什么对静止车辆“视而不见”?
这是毫米波雷达被吐槽最多的地方,也是很多AEB无法识别高速上静止故障车的技术根源。
原因1:地面杂波过滤
雷达接收到的回波不仅来自目标车辆,还来自路面、护栏、井盖、桥墩等静态物体。为了剔除这些“杂波”,雷达处理芯片会使用静态物体滤除算法:凡是相对速度为零的目标(即与雷达本体相对速度为0),默认是背景,直接丢弃。
这个设计思路在高速巡航时是合理的——因为路上的车辆几乎都在运动。但当前方出现一辆完全静止的事故车时,由于它的相对速度也是0,雷达可能会把它当成护栏或路牌,直接过滤掉。不传给决策模块,AEB自然不触发。
💡 部分新款雷达和算法会保留一定强度的静止目标,但需要配合高置信度的距离和角度信息,且容易产生虚警(误把桥洞当墙)。取舍很困难。
原因2:角度分辨率低
普通3发4收的毫米波雷达,水平角度分辨率约5-10°,这意味着它在100米外看两个相距10米的物体,可能分不清是一个还是两个。它知道“前方某个方向有金属物体”,但无法像激光雷达那样精确勾勒出形状。结合静态滤除,就更难判断这个静止物体是“车”还是“路牌”。
原因3:缺乏高度信息(2D雷达)
传统毫米波雷达只能输出二维平面(距离+方位角),没有高度信息。它不知道前方那个回波是路面上的车,还是上方的天桥。所以很多天桥或路牌会被雷达检测为“前方有障碍”,产生虚警。为了过滤虚警,工程师进一步强化静态滤除——导致真正的静止车辆也被误杀。
🚀 四、演进方向:4D毫米波雷达
4D雷达在传统距离、速度、水平角之外,增加了垂直角度(高度)信息。它能分辨出前方回波来自地面(车辆)还是高处(天桥),从而减少虚警,同时可以保留部分高置信度的静止目标。
· 点云密度:4D雷达的点云密度可达到传统雷达的10倍以上(但仍远低于激光雷达)。
· 成本:约800-1500元,是激光雷达的1/3到1/2。
· 应用:理想L系列(部分车型前向雷达)、飞凡R7等已搭载。
4D雷达无法完全替代激光雷达,但能以更低成本补齐毫米波雷达的高度盲区。未来中低端车型可能普及“摄像头+4D毫米波雷达”方案,高端则“摄像头+4D雷达+激光雷达”。
🔗 五、知识连接:雷达与摄像头的融合
大家还记得第1天讲的摄像头弱点吗?怕逆光、怕黑夜、测距不准。毫米波雷达恰好能补这些短板:
融合策略示例:
· 白天良好天气:以摄像头为主,雷达提供距离校验。
· 夜间或恶劣天气:提升雷达权重,必要时雷达触发AEB。
· 静止车辆场景:摄像头负责确认“那是一辆车”,雷达不再滤除该位置的静止目标。
没有完美的传感器,只有聪明的融合。
📌 今日思考题
1. 为什么很多车型的自适应巡航(ACC)可以跟车到停下,但无法识别前方已经停稳的故障车?
2. 4D毫米波雷达为什么能改善静止车辆识别?它和激光雷达的核心差距在哪里?
关键词回顾
FMCW 多普勒效应 静态物体滤除 4D雷达 传感器融合
🎯 明天预告(第4天 / 动态篇)
结合今天毫米波雷达的知识,解读一则真实事故:某品牌车辆高速追尾静止作业车,AEB未触发。一起分析技术原因和行业争议。
本系列为100天深度学习计划,每日1篇。欢迎随时提问。
 10个月宝宝每天需要喝多少奶粉?