汽车自动驾驶分级及其核心模块
- 2026-09-09 13:35:23
汽车自动驾驶分级及其核心模块 汽车产业正在经历着日新月异的发展变革,它从"机械代步工具"被重新定义为"纯电驱动+AI 驾驶+中央算力+车路云协同"的移动智能终端,随着人工智能技术的不断革新,自动驾驶也迎来了长足的发展。 自动驾驶(Autonomous Driving,AD),就是车辆依靠车载传感器、算法、控制器等感知周边环境,由计算机完成环境理解、决策规划,控制车辆执行机构完成转向、加速、制动等操作,部分或全部替代驾驶员完成驾驶任务的一项现代汽车控制技术。 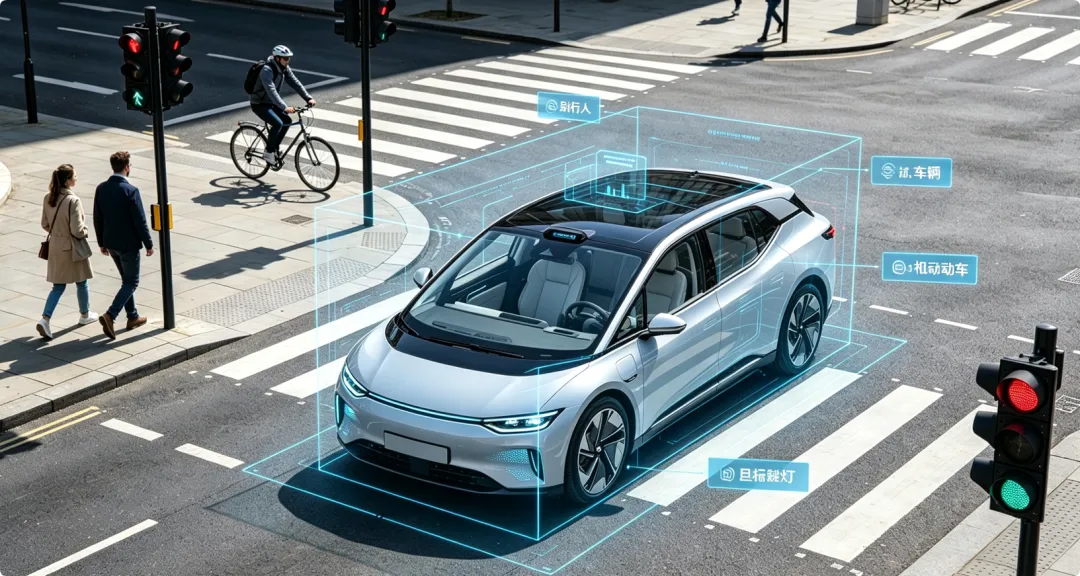
(自动驾驶运用场景) 行业内多以国际自动机工程师学会(SAE)发布的《道路机动车驾驶自动化系统术语、分类与定义》作为是全球自动驾驶行业通用的分级标准,现行版本为J3016‑202104,国内国标也参考该标准制定。 下面来简要了解一下汽车自动驾驶系统的分级及其核心部件构成: 一、自动驾驶通用分级 核心区别:谁负责驾驶任务、驾驶员是否需要接管、运行条件是否受限。
1. 当前量产乘用车多以 L2 + (增强型 L2)的ADAS高阶辅助驾驶为主,需要注意的是,辅助驾驶不等于自动驾驶,驾驶员不可分心脱手; 2. 少数合规 L3 车型限定高速场景商用;L4 多用于封闭 / 限定区域运营,L5 目前还没有商业化落地。 二、自动驾驶系统四大核心模块 1. 环境感知模块: 获取车内外信息,相当于车辆的 “眼睛耳朵”。 1)摄像头:识别车道线、红绿灯、行人、车牌;受光照雨雪影响; 2)毫米波雷达:测速测距,抗雨雪雾,但无法识别物体类别; 3) 激光雷达:三维点云建模,测距精度高;成本较高; 4)超声波雷达:近距离,用于泊车; 5)车路协同V2X:和红绿灯、其他车辆通信,获取感知之外信息。 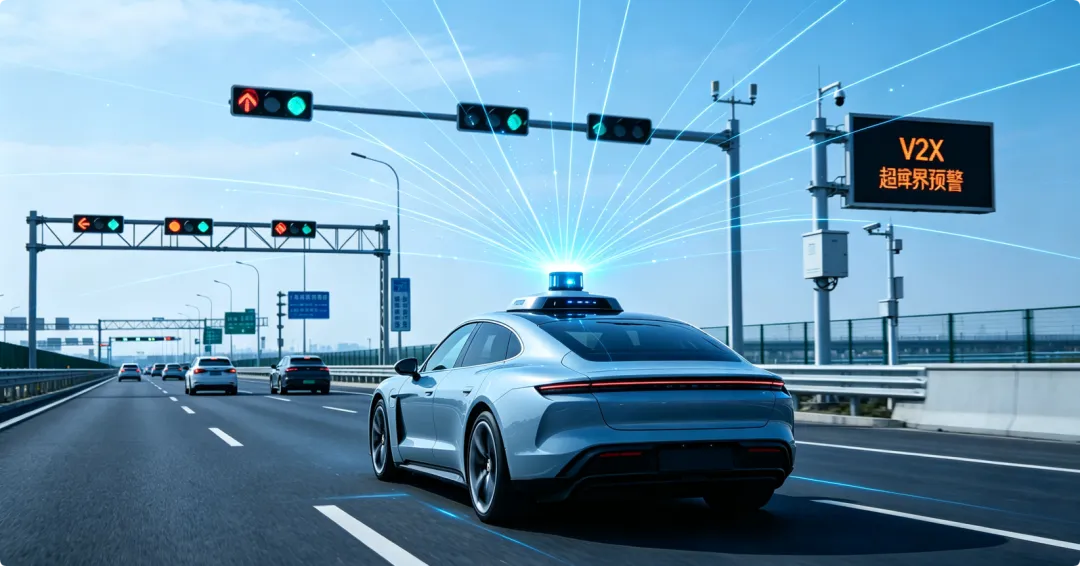
(高速 V2X 车路协同场景) 2. 定位模块 感知车辆位置信息。 1)卫星定位:GPS / 北斗+IMU 惯性导航; 2)高精地图匹配:把传感器信息和预存地图比对,实现厘米级定位; 3. 决策规划模块 AI 算法处理感知信息,输出行驶策略,相当于人类大脑。 1)行为决策:处理跟车、变道、避让行人、绕行障碍物、路口通行; 2)轨迹规划:生成一条安全平滑的行驶路径依赖:大模型、深度学习、规则逻辑、安全冗余策略。 4. 车辆控制执行模块 执行决策指令,完成车辆动作。 1)电驱 / 制动系统:线控制动、线控油门; 2)转向系统:线控转向; 自动驾驶必须线控底盘,机械结构无法接收电子指令。 三、目前急待完善的挑战 1)应对极端工况的能力:暴雨大雾强光、鬼探头、异形障碍物,长尾场景很难全部覆盖; 2)高精地图的及时更新:地图更新成本高,道路变更会影响可靠性; 3) 法规责任的明确:发生事故,责任归驾驶员、车企还是系统,各国法规仍在完善; 4)安全冗余的设置:传感器、控制器失效的备份方案; 5)成本的控制:激光雷达、芯片拉高整车成本; 6)人机共驾的划分:L2/L2 + 下,容易出现驾驶员过度信任系统,注意力涣散,引发事故; 
(传感器 / 激光雷达结构示意) 特别说明: 1. ADAS高级驾驶辅助系统,是利用传感器感知环境,对驾驶员进行预警、辅助操控的一套车载系统,对应 SAE L0‑L2(L2+)级别; 2. "L2.5/L2.9"不是标准等级:是车企营销词,法律与安全逻辑仍归 L2,驾驶员全责。 3. ODD(设计运行范围)比等级更关键:L4 在武汉三环内能开,出了围栏就失效;脱离 ODD 谈"L4 能力"没意义。4. 国标与 SAE 的差异:国标 L0 叫"应急辅助"(要求有目标探测,AEB 算进来,定速巡航不算);L2 改名"组合驾驶辅助"防误导;L3 额外要求系统监测驾驶员接管能力并执行风险减缓(如自动靠边)。 往期推荐: 氢内燃机(H₂-ICE)简介及其与氢燃料电池(FCEV)的对比 汽车悬架系统 - 独立悬架 vs 非独立悬架 氢燃料电池汽车(FCEV)的车载储氢模块-高压储氢瓶 还有多少人真正喜欢手动档汽车 氢燃料电池汽车(FCEV)国内现状与发展趋势梳理
分级简要说明:
- 1. L0‑L2:为ADAS 高级驾驶辅助,系统仅做预警与辅助操作,驾驶员全程承担驾驶责任;
- 2. L3-L5: 为自动驾驶,系统有条件接管或全盘接管车辆。
现实现状:
本文来自网友投稿或网络内容,如有侵犯您的权益请联系我们删除,联系邮箱:596563534@qq.com 。
随机文章
-
 10个月宝宝每天需要喝多少奶粉?
- 奥迪Q9实车亮相,旗舰大型SUV气场拉满
- 自动驾驶强制性国标正式发布
- 英伟达放开自动驾驶大招,Alpamayo 2 Super开放商用,360°感知加高级决策太卷了
- 自动驾驶竞速背后的“数据工程”:高精度标注如何把准确率做到98%
- 自动驾驶监管"双轨"成型:一条今天已生效,一条明年才落地
- 涉人工智能医疗器械、自动驾驶系统等 一批重要国家标准发布
- 小马智行全球自动驾驶里程突破 1 亿公里
- 新大众Taos都市SUV:全面焕新,紧凑型SUV市场的德系实力派
- 8-9月新车预警:5台国产方盒子SUV来袭,每台都不一样!
- 岚图泰山X8:37.99万的国产SUV,真敢把电池烧了再开?