特斯拉全自动驾驶(FSD)工作原理9️⃣如何精准判断道路限速
- 2026-10-16 06:27:07
特斯拉全自动驾驶(FSD)工作原理9️⃣如何精准判断道路限速特斯拉如何确定当前道路的限速,是许多车主既好奇又困惑的问题。你的爱车究竟是如何知道它正行驶在多快的路上? 最显而易见的答案是:车辆会读取途经的道路限速标志。这说得对,但并非全貌。实际情况要复杂得多,它涉及到车辆如何权衡地图数据与真实所见的路牌信息。 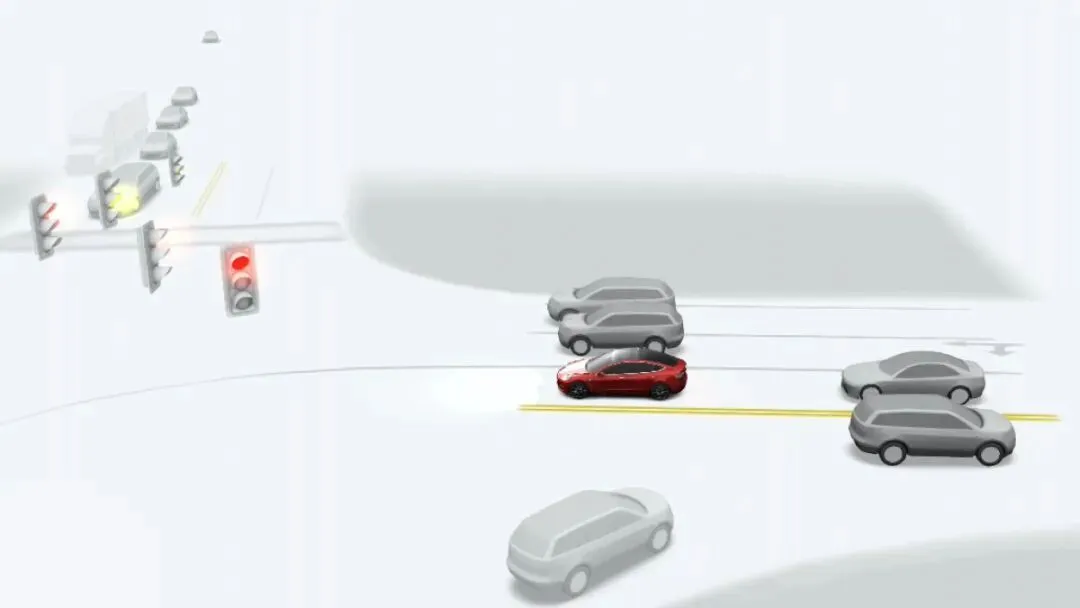
你的特斯拉会持续将其摄像头看到的真实世界,与来自特斯拉的地图数据进行交叉比对。理解这两套系统如何交互与协作,是弄懂这一看似简单功能如何运作的关键。 01 视觉的力量与局限 特斯拉的核心,是依靠一系列强大的神经网络来驱动其完全自动驾驶(FSD)和整个特斯拉视觉系统。其中一个神经网络专门用于光学字符识别(OCR),这使特斯拉能在你经过时实时读取限速标志。这种基于视觉的系统对于适应静态地图无法涵盖的路况至关重要。 例如,车辆可以利用摄像头识别并遵守施工区域的临时限速——这正是视觉系统优于地图的明证。然而,仅依赖视觉也有其局限性,该系统并非完美无缺。 许多驾驶员都经历过因能见度差,导致FSD错过标志的情况;有时即便在晴朗的白天,标志也可能因阳光眩光、树枝遮挡或被其他车辆阻挡而难以识别。如果限速牌离路边太远,车辆同样无法读取。 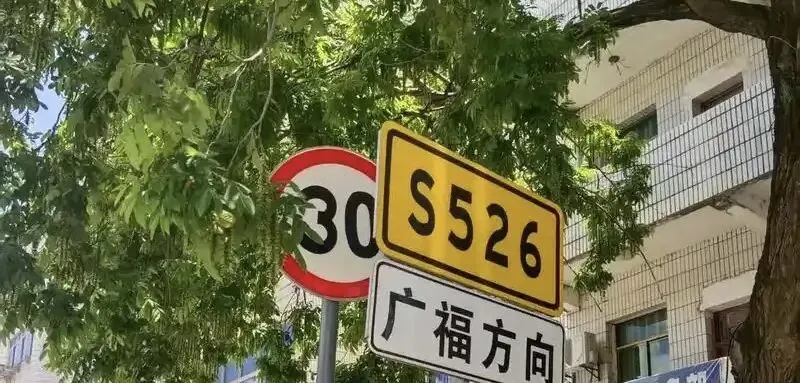
此外,误读标志的情况也时有发生。其中抱怨最多的是将限速“80”误读为“60”。这种将高速限速误判为低速的情况屡见不鲜,但总体而言,标志识别的准确率还是相当高的。 02 可靠后援:地图数据 为了构建一个更健壮的系统,以应对不完美的标志和路况,特斯拉会不断用第二个“真相来源”——地图数据——来校验视觉读取的结果。该数据包含关键道路属性,包括特定路段的限速信息。 地图数据的主要优势在于其可靠性和持久性。它不受天气、过往卡车、标志损坏或位置不当的影响,为正常情况下的限速提供了基准依据。 当然,其主要弱点在于地图更新相对滞后。如果某个城市降低了某路段的限速,特斯拉可能需要一段时间才能在下一次地图更新中发布新的限速数据。这可能导致地图数据指示的限速高于路上实际的新标志。 03 双剑合璧:协同工作机制 特斯拉系统的精妙之处,在于它如何融合这两类数据源。你的车辆会在“所见”与“所知”之间持续进行合理性校验。 当视觉系统置信度较低时(例如无法清晰读取标志,或两数据源直接冲突),车辆通常会回退到已知的地图数据。在情况不明时,这通常是更安全的选择。 
然而,如果视觉系统高度确信它看到了一个标志(尤其是施工区等临时标志),它将优先采用视觉结果,覆盖地图数据。这正是系统适应现实世界的关键。 例如,如果你的车在高速公路上无故突然试图减速,往往是因为该GPS路段的地图数据有误(可能保留了旧的、更低的限速),并暂时覆盖了车辆的视觉判断。 04 一个现实案例 一个真实案例最能说明其工作原理。有一条本地道路,FSD经常将一个“最低时速50公里/小时”的区域误判为限速区域,而实际限速是80公里/小时。 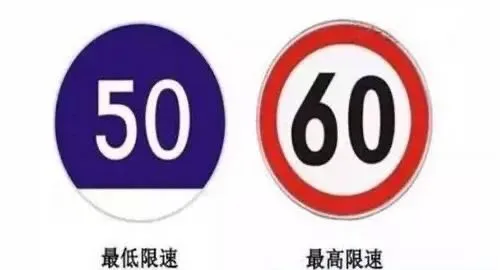
此时,FSD不会立即大幅减速,而是会根据车流适当放缓,同时继续保持先前较高的速度限制。随后,在没有任何新标志出现的情况下,车辆显示屏上的限速值便会切换回正确的80公里/小时。 总而言之,确定正确的限速是一个复杂的平衡过程。特斯拉需要更多时间和迭代来完善这一机制,但目前的运作方式已相当有效。除了在车流稀少的路线上偶有误读外,整体表现良好。 特斯拉全自动驾驶(FSD)工作原理1️⃣FSD数据处理与分析的工作原理 特斯拉全自动驾驶(FSD)工作原理2️⃣FSD训练的新专利
特斯拉全自动驾驶(FSD)工作原理3️⃣为AI构建一个“通用翻译器”
特斯拉全自动驾驶(FSD)工作原理4️⃣如何在专用硬件上高效运行复杂AI模型
特斯拉全自动驾驶(FSD)工作原理5️⃣FSD数据标注的自动化
特斯拉全自动驾驶(FSD)工作原理6️⃣搭建高保真度的世界3D重建
特斯拉全自动驾驶(FSD)工作原理7️⃣影子模式的工作原理及其如何助力FSD进化? 特斯拉全自动驾驶(FSD)工作原理8️⃣用“推理”与“蒸馏”教会汽车思考 Euro-NCAP2023中68款车“速度辅助”得分排名 (EU)2021/1958 智能速度辅助系统ISA法规解读及认证测试要求
E-NCAP2026对速度辅助的要求V1.0
GB/T 44433-2024对智能限速系统ISA的要求
本文来自网友投稿或网络内容,如有侵犯您的权益请联系我们删除,联系邮箱:596563534@qq.com 。
