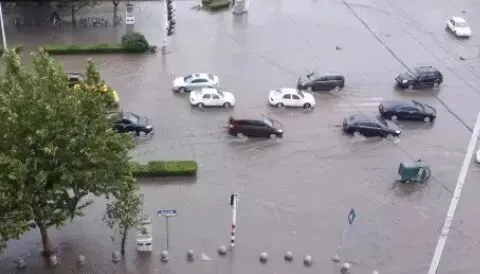
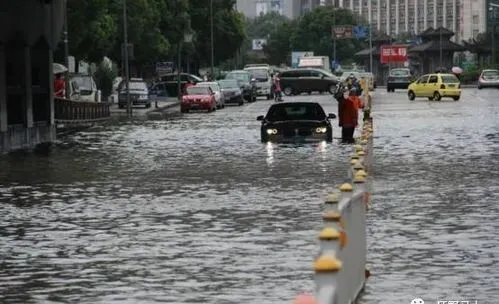
暴雨天气下的积水路面,一直是自动驾驶系统的典型复杂场景,不仅考验车辆感知能力,更联动决策逻辑与底盘控制。本文结合当前量产落地技术、安全评测体系与行业法规,全方位科普自动驾驶车辆如何安全通过积水路段。积水路面,对自动驾驶的三重致命干扰
路面积水并非单纯湿滑,其带来的影响贯穿自动驾驶感知、决策、执行全链路,也是系统易失效的核心原因。感知层失效
摄像头易被雨水覆盖形成眩光与水膜,水面倒影易被识别为虚假障碍物;激光雷达受雨滴散射影响,探测距离大幅衰减,水面镜面反射还会形成感知盲区;毫米波雷达虽抗雨雾,但雨滴杂波会降低静止障碍物识别精度。决策规划偏差
常规算法基于干燥路面附着系数建模,积水会让路面摩擦力骤降,预设轨迹与车辆实际行驶轨迹出现严重偏差,易引发规划错误。执行控制失控
积水易引发轮胎滑水现象,车辆转向与制动效能锐减,传统底盘控制系统响应延迟,易出现侧滑、甩尾等危险状况。结合行业通用标准,积水深度 15cm 为常规通行阈值,超过 30cm 即属于高风险涉水场景。现有量产技术:感知到执行的全方位应对方案
当前 L2 至 L4 级自动驾驶系统,已形成成熟的积水应对技术方案,不同级别侧重各有不同。感知优化:多传感器融合破除雨幕盲区
- 算法专项优化:通过语义分割算法区分水面与真实路面,过滤倒影干扰;BEV 占用网络构建三维环境模型,精准识别水坑位置与范围。
- 车路协同补充:路侧传感器实时监测路面积水,通过 V2X 将预警信息提前下发车辆,弥补单车感知距离限制。
决策调控:分级应对风险场景
系统会根据积水深度、车速、路面附着系数划分运行模式:轻度积水下保持常规行驶,中度积水主动降速、拉大跟车距离;深度积水则执行靠边停车、请求远程接管的最小风险策略。底盘协同:精准控制杜绝打滑
依托底盘域控制器实现协同控制,线控制动缩短响应时间,TCS 牵引力控制系统提前调节扭矩,抑制车轮打滑;配备空气悬架的车型可主动升高底盘,提升涉水通过性。严苛验证:保障积水场景安全的测试体系
仿真测试:依托 RainSense 等专项数据集,模拟不同雨强、积水深度场景,低成本完成海量极端工况验证。封闭场地测试:在专业试验场搭建可控积水路面,测试车辆轨迹保持、紧急制动等核心性能。
开放道路测试:在城市试点区域实测,验证真实复杂路况下的系统鲁棒性。
同时 IVISTA、Euro NCAP 等机构,制定了暴雨积水场景的评测指标,约束车辆安全性能。法规与标准:划定自动驾驶涉水边界
全球已形成完善的监管框架,为积水场景下的自动驾驶应用划定红线。国内明确将涉水环境纳入自动驾驶测试场景,规定 L3 系统在积水超过限定深度时需强制退出,L4 车辆超阈值积水需启动避险策略,同时明晰事故责任归属;欧盟 UN R157 法规要求 L3 系统通过暴雨场景认证;美国则要求车企提交积水场景安全案例报告。现存局限与未来发展方向
目前技术仍存在短板:极端暴雨下传感器性能依旧衰减,乡村不规则积水场景算法泛化能力不足,部分底盘系统响应存在延迟。未来将朝着车路云一体化方向发展,更高性能的抗干扰传感器、可解释端到端算法、更敏捷的线控底盘,将逐步攻克全天候积水通行难题。结语
从 L2 级辅助提醒到 L4 级自主避险,自动驾驶应对积水路面的技术已实现阶段性突破。在感知融合、智能决策与底盘控制的协同作用下,车辆应对雨天积水的安全性持续提升,而不断完善的测试标准与法规,也为全天候自动驾驶的落地筑牢了安全底线。
 10个月宝宝每天需要喝多少奶粉?