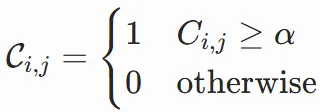
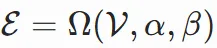
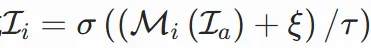
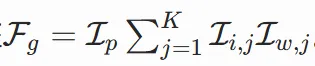
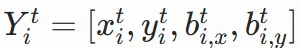

当前位置:首页>自动驾驶>科研速递 | NEST:面向自动驾驶的神经调节小世界超图轨迹预测模型

科研速递 | NEST:面向自动驾驶的神经调节小世界超图轨迹预测模型

  • 2026-10-22 22:28:02
科研速递 | NEST:面向自动驾驶的神经调节小世界超图轨迹预测模型

 关注我们

点击上方蓝字

01

推文内容简介

这是一篇AAAI 2025收录的有关NEST模型的文献,为自动驾驶轨迹预测带来全新突破。它融合小世界网络、超图与神经调节机制,高效捕捉车辆局部与长程交互,适配动态复杂交通场景。在nuScenes、MoCAD、HighD等真实数据集上,NEST实现预测精度与推理速度双优,显著优于现有方法,为自动驾驶安全高效运行提供强支撑,是复杂路况轨迹预测的优质方案。

原文链接:https://ojs.aaai.org/index.php/AAAI/article/view/32064

文献介绍:

本文聚焦自动驾驶轨迹预测难题,提出神经调节小世界超图模型NEST。传统模型难处理实时性、交通非线性与密集交互等问题,NEST整合小世界网络与超图,兼顾局部与远程车辆关联,搭配神经调节器适配动态路况。模型输入历史轨迹与高清地图,输出多模态概率轨迹,经多真实数据集验证,泛化性与实用性突出,助力自动驾驶系统更可靠。

02

NEST: A Neuromodulated Small-world Hypergraph Trajectory Prediction Model for Autonomous Driving

2.1 提出神经调节小世界超图交互建模架构

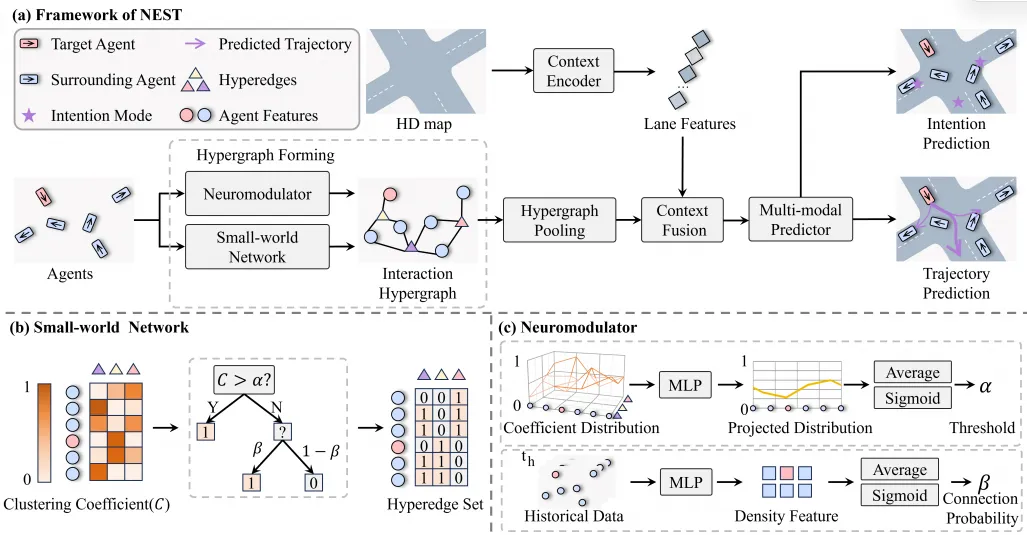
传统轨迹预测模型仅使用普通图结构,只能建模一对一交互,难以捕捉交通中远程车辆的链式影响与群体行为。NEST首次将小世界网络与超图结合,利用超边高效表示多智能体群组关系,并通过潜在连接捕获长程交互,从结构上突破传统图模型的表达局限,让交通交互建模更全面、更高效。

2.2 设计仿生神经调节动态适配机制

现有模型的交互结构固定,无法适应拥堵、稀疏、突发等动态交通变化。NEST 受生物神经调节机制启发,构建可学习的神经调节器,从历史轨迹与交通密度中自动生成阈值 α 与连接概率 β,实时动态调整超图连接关系,使模型在复杂多变路况下保持强鲁棒性与预测稳定性。

2.3 提出多模态意图与不确定性联合预测范式

传统方法难以同时建模驾驶意图多样性与运动随机性。NEST 设计专用超图神经网络提取交互特征,融合高清地图车道上下文,并通过多模态预测头与拉普拉斯分布,同时输出多意图轨迹与概率,精准刻画驾驶行为的不确定性,显著提升复杂场景下的预测可靠性。

03

文献方法分析

3.1 小世界超图构建与神经调节参数生成

该方法以Newman–Watts小世界模型为核心,首先对交通场景中的所有智能体进行特征编码,将智能体表示为超图顶点,并计算顶点与超边之间的聚类系数矩阵,以此刻画智能体之间的聚集程度,进而完成初始超边关联判定,区分确定连接与潜在连接。依据公式如下:

随后启动神经调节模块,基于历史轨迹与密度特征,通过两层MLP映射与Sigmoid激活,动态生成阈值α和连接概率β。最后筛选最终超边,形成超边集合:

构建出同时包含局部强交互与远程潜在连接的小世界超图,实现交通流中复杂交互关系的高效建模。

3.2超图池化与交互特征深度提取

本步骤采用顶点到超边、超边到顶点的双向迭代池化策略,实现交互特征的深度提取。在顶点到超边阶段,先对同一超边连接的所有智能体特征进行加权聚合,得到聚合特征Ia,再分别通过个性编码器、意图编码器与意愿编码器提取关键信息。其中意图特征按以下公式进行计算:

最终融合得到群组特征:

在超边到顶点阶段,将群组信息回传给对应智能体,更新顶点特征。经过多轮迭代更新后,对所有顶点特征取平均得到全局交互特征,完整捕捉交通场景中群体交互、时序变化与意图关联。

3.3上下文融合与多模态轨迹预测

该步骤先对高清地图信息进行编码,使用车道编码器提取道路拓扑、车道约束等关键环境特征,得到车道特征Fi。随后通过注意力机制将交互特征Fi与车道特征Fi进行加权融合,得到包含交互语义与环境信息的上下文特征Fc。在多模态预测阶段,以上下文特征Fc与原始智能体特征Fa作为输入,使用K个独立生成器对应K种驾驶意图模式,输出多组未来轨迹。每个时刻的轨迹按照拉普拉斯分布表示为:

同时输出对应意图概率Pi,最终得到完整的多模态预测轨迹集合Y=[Y1,Y2,...,YK],实现驾驶意图多样性与运动不确定性的联合建模,提升复杂路况下轨迹预测的可靠性与覆盖度。

04

实验结果分析

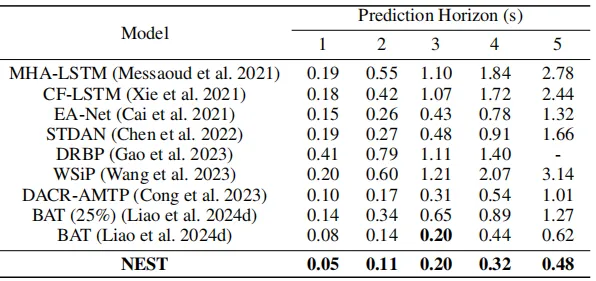
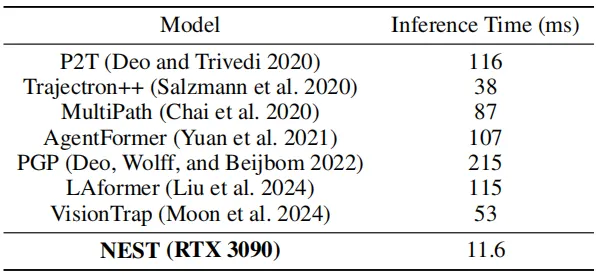
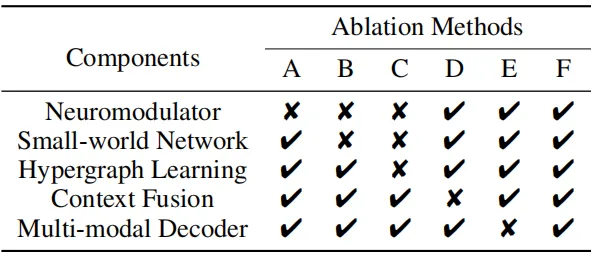
NEST模型在nuScenes、MoCAD、HighD三大主流真实交通数据集开展全面实验,覆盖城市道路、混合交通、高速公路等多场景,采用minADE、minFDE、RMSE等权威指标评估,同时验证推理效率与模块有效性。在 nuScenes数据集中,NEST的minADE5、minADE1、minFDE1分别达到1.18、2.97、6.87,均为最优,较此前最佳模型SeFlow提升14.5%,精准捕捉车辆真实意图。MoCAD数据集侧重混合交通,NEST在1-5秒预测时长RMSE全面领先,5秒长时预测较最优BAT模型提升16%,仅2秒预测小幅落后0.01米,长时预测优势显著。HighD数据集面向高速场景,NEST各时长RMSE大幅降低,4秒、5秒预测较BAT模型分别提升27.3%、22.6%,适配高速车流交互特性。推理效率上,RTX3090下单次预测仅11.6ms,远快于Trajectron++、MultiPath等主流模型,满足自动驾驶实时部署需求。消融实验证实,移除神经调节、小世界网络、超图学习任一模块,模型指标均明显下降,上下文融合与多模态解码器也对性能提升关键,各组件协同作用,验证了NEST结构设计的合理性与必要性。整体实验结果表明,NEST在精度、效率、泛化性上全面超越现有方法,适用于各类复杂交通场景,具备极强的实际应用价值。

05

总结

NEST模型通过小世界超图与神经调节的创新融合,有效解决自动驾驶轨迹预测的交互建模、动态适配与效率瓶颈问题。多数据集实验表明,其预测精度、推理速度与泛化能力均领先现有方法,能适配城市、高速等复杂交通场景。该研究为自动驾驶交互建模提供新思路,可提升系统安全性与效率,是自动驾驶轨迹预测领域极具价值的前沿成果。

扫一扫

更多精彩在等你

赶快扫码关注吧

图文编辑:杨思懿

初审:潘雨辰 李隆 王皓楠

终审:宋翔宇 胡欣 赵杰

最新文章

随机文章