在绝大多数人的固有印象里,自动驾驶乘用车才是智能驾驶技术的天花板。大家普遍认为,城市道路路况繁杂、行人众多,乘用车智驾难度遥遥领先,而自动驾驶重卡只是行驶在空旷高速上的“简单版本”。但业内真正的共识恰恰相反:自动驾驶重卡的技术要求、控制难度、工况复杂度,都要远远高于自动驾驶乘用车。只是因为重卡远离大众日常生活,才一直被外界所低估。今天我们就从四大核心维度,深度解析为何重卡自动驾驶才是智能驾驶领域真正的硬核王者。
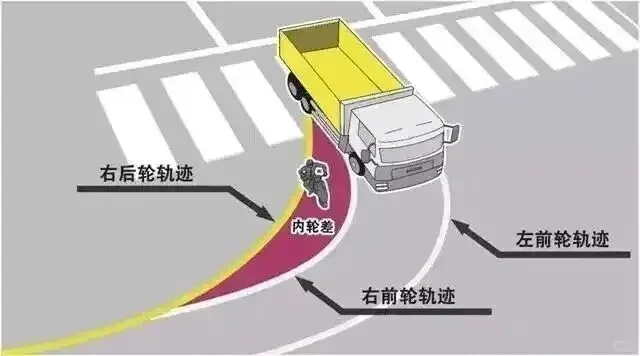
车身结构复杂:车辆控制难度大于乘用车
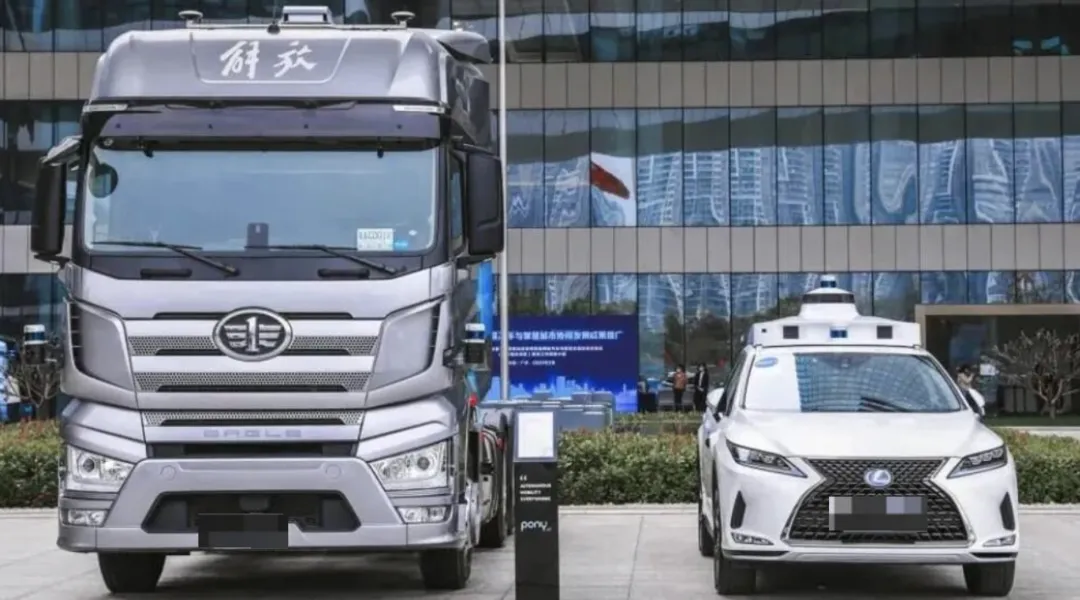
仅在车身运动控制这一核心维度上,自动驾驶重卡的算法研发与落地难度,就已远超乘用车。
行驶工况恶劣:对算法要求更高
自动驾驶的算法性能,与行驶工况的复杂程度、恶劣程度直接相关,相较于乘用车,重卡的行驶工况更为严苛,这也对其智驾算法提出了远超乘用车的要求。
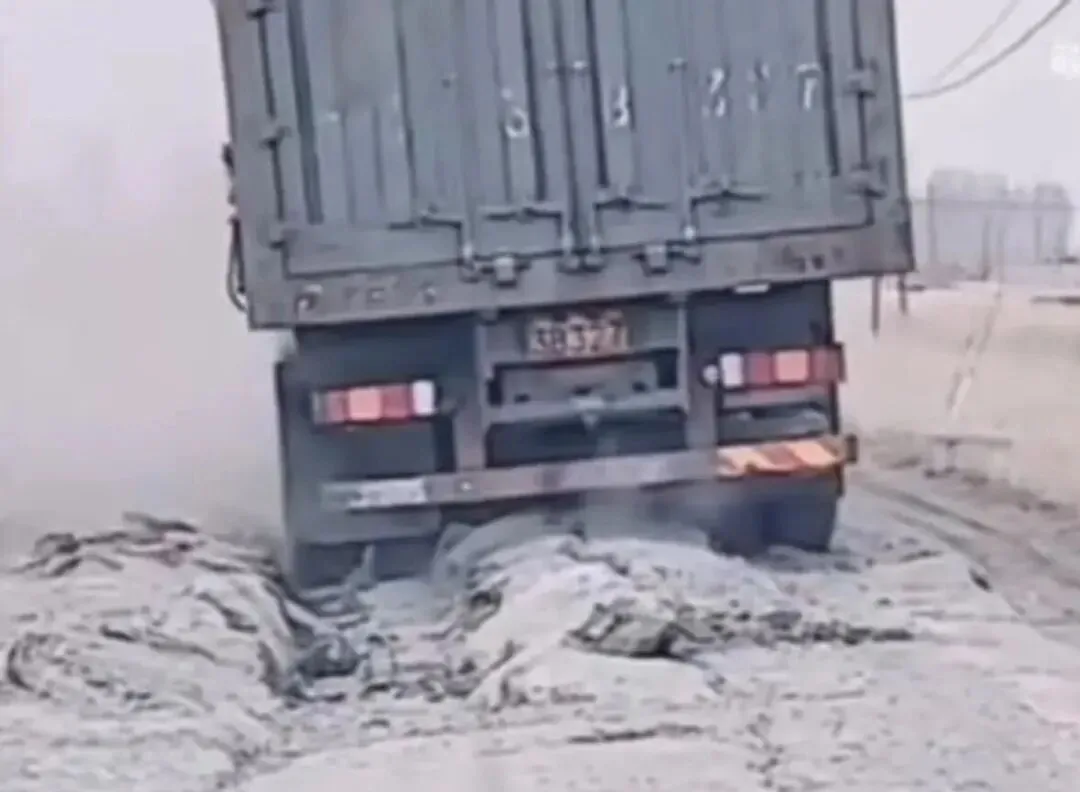
乘用车的日常行驶场景相对友好,大多穿梭在铺装完善、交通标识清晰的城市道路与高速公路上,路况相对稳定可控。而重卡作为干线物流的核心运输载体,行驶场景则更为复杂多样且恶劣,常年奔走在国道、乡道、偏远货运专线等区域,部分路段缺乏有效养护,路面状况极差。车辙密布、坑洼颠簸、碎石散落、路面沉降是常态,遇到雨雪天气时,还会面临泥泞打滑、积水漫路、路面结冰等复杂路况;同时,偏远路段往往沙尘漫天,灰尘、浮尘会长期附着在车辆感知设备表面,进一步加剧行驶环境的恶劣性。
长期高强度的颠簸、沙尘侵蚀以及复杂路况的反复冲击,不仅会损耗车辆硬件,更会对智驾系统的感知精度、行为决策与运动控制能力带来极大考验。加之干线物流需实现24小时昼夜不间断运输,感知设备必须在黑夜、强光、雨雾、沙尘等极端环境下持续保持高精度工作。相比之下,乘用车的行驶场景无需面对如此严苛的感知与决策标准。
与Robotaxi相比,差异十分显著:Robotaxi仅需应对常规城市路况,而Robotruck则高频在上述恶劣环境中运行,其智驾算法必须突破多重乘用车与常规自动驾驶车辆无需面对的技术壁垒,具体体现在三个核心方面:
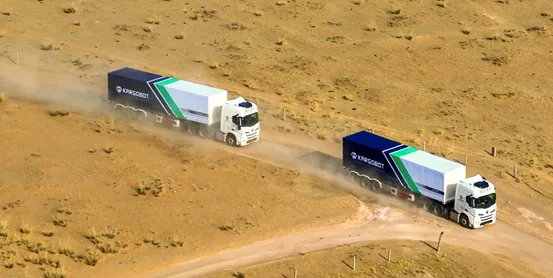
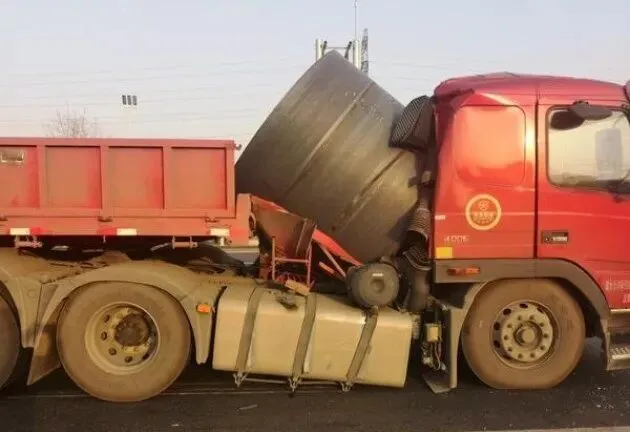
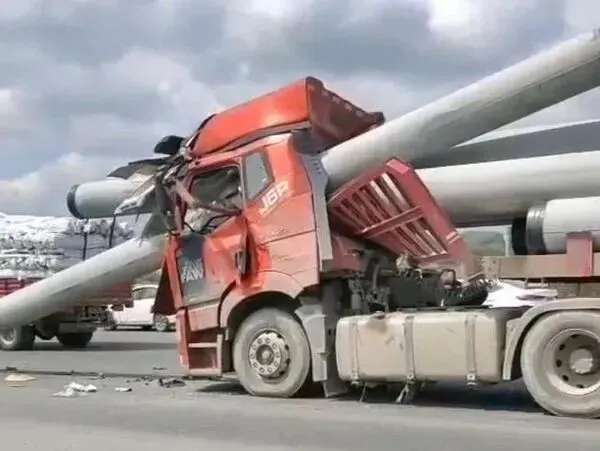
不少人对重卡自动驾驶存在一个认知误区:认为重卡仅在高速公路行驶,交互场景会更加简单。产生这种错觉的原因,在于大众仅关注到港口、矿区等封闭场景下的重卡应用,却忽视了干线物流的真实行驶环境——其交互复杂度远超想象,对重卡智驾算法的综合能力提出了极高挑战。
这些突发场景要求智驾算法必须具备更强的环境自适应能力和应急决策能力,能够快速识别、响应各类异常情况,在复杂多变的恶劣工况中始终维持行驶的安全性与稳定性。相较于乘用车仅需应对相对规范的城市或高速场景,这些额外的交互挑战,进一步提升了重卡智驾算法的研发难度。
乘用车本质只是代步工具,自动驾驶的核心目的只是替代人工驾驶,提升出行舒适度,功能单一且纯粹。但自动驾驶重卡是纯粹的生产运输工具,它的工作从来不止是在路上行驶。从园区调度、场站停靠、货物查验、门禁检查,再到配合货场完成自动装卸,整套流程高度契合当下火热的具身智能概念。重卡的智能大脑不仅要会开车,还要统筹整个货运链路的工作调度,相当于一套移动的工业智能系统。简单来说,乘用车只需要解决“出行问题”,而重卡需要解决“生产问题”。综上所述,我们一直都误解了重卡智能驾驶。乘用车自动驾驶重在服务体验,而重卡自动驾驶考验的是工业级的稳定性、可靠性与控制精度。之所以大众总觉得乘用车智驾更难,只是因为它离我们的生活更近。事实上,重卡才是隐藏在幕后的智驾技术高地,也是未来最先实现全无人商业化落地的核心赛道。只有坚持持续的技术打磨与迭代升级,自动驾驶重卡这只钢铁巨兽,才能让广大民众安心,让监管机构放心,早日驰骋纵横在国内的千里大道之上。