🚀 SLAM:机器人如何认识世界?一文看懂自动驾驶与机器人核心技术
当机器人第一次进入陌生环境,它是如何知道自己在哪里?又是如何绘制周围地图的?
这一切的背后,都离不开SLAM技术。
前言
近年来,随着自动驾驶、无人配送、人形机器人和智能制造的快速发展,一个专业术语频繁出现在大众视野中:
SLAM(Simultaneous Localization and Mapping)
中文名称:
即时定位与地图构建
简单来说:
SLAM解决的是机器人领域最基础的问题:
“我是谁?我在哪?我要往哪去?”
从扫地机器人到自动驾驶汽车,从仓储AGV到人形机器人,几乎所有具备自主移动能力的机器人都离不开SLAM。
今天我们就用最通俗的方式,带大家彻底了解SLAM。
一、什么是SLAM?
假设你被蒙上眼睛,带到一个陌生房间。
你需要完成两件事:
判断自己所在的位置
绘制整个房间地图
这实际上就是SLAM要解决的问题。
SLAM包含两个核心任务:
Localization(定位)
机器人需要实时知道:
例如:
x = 2.3my = 1.8myaw = 90°
Mapping(建图)
机器人需要不断感知环境:
并绘制地图。
二、为什么SLAM如此重要?
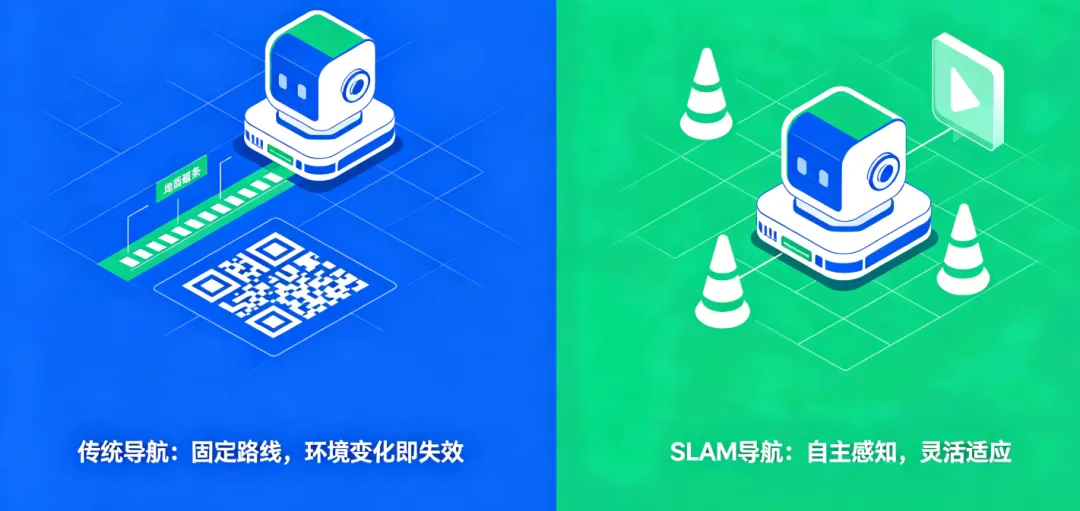
如果没有SLAM:
机器人只能依赖预设路线。
例如:
一旦环境变化:
机器人就会迷路。
而有了SLAM:
机器人可以:
✅ 自主定位
✅ 自主建图
✅ 自主导航
✅ 自主避障
✅ 自主决策
这使机器人真正拥有“感知世界”的能力。
三、SLAM系统组成
一个完整SLAM系统通常由以下部分组成。
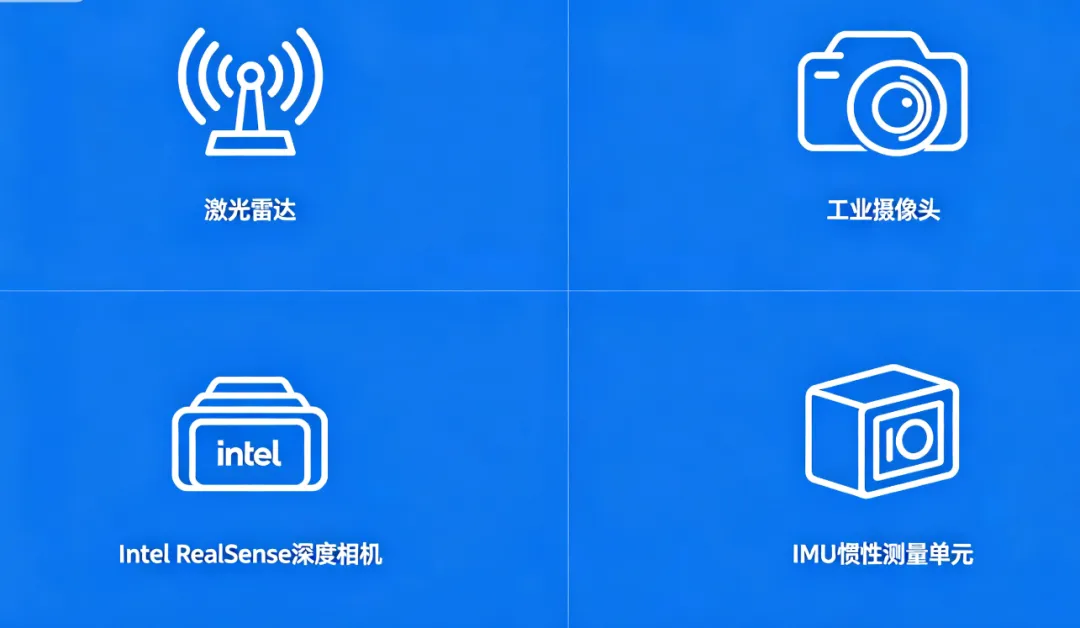
1. 传感器
负责感知环境。
激光雷达
优点:
应用:
摄像头
优点:
应用:
RGBD相机
可同时获取:
典型设备:
IMU
惯性测量单元。
提供:
用于运动估计。
四、SLAM核心流程
数据采集
机器人不断获取:
特征提取
从传感器数据中提取特征。
例如:
位姿估计
计算机器人当前位置。
输出:
(x, y, z)(roll, pitch, yaw)
地图更新
将环境信息加入地图。
形成完整空间模型。
闭环检测
机器人重新回到曾经经过的位置时:
识别该区域。
修正累计误差。
这一步决定地图精度。
五、SLAM分类
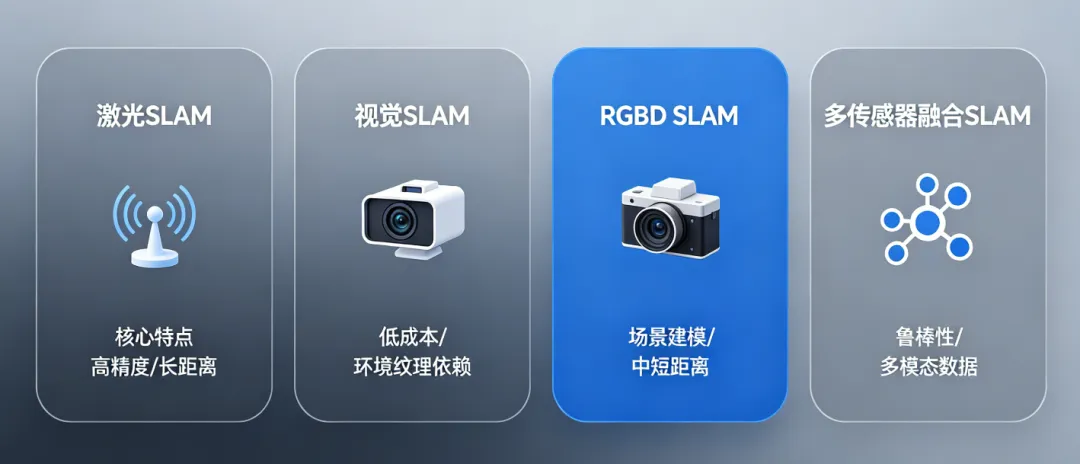
根据传感器不同,SLAM主要分为以下几类。
激光SLAM
使用激光雷达。
代表方案:
Gmapping
Hector SLAM
Cartographer
FAST-LIO
特点:
视觉SLAM
使用摄像头。
代表方案:
ORB-SLAM2
ORB-SLAM3
VINS-Mono
特点:
缺点:
RGBD SLAM
结合深度信息。
代表方案:
适合:
多传感器融合SLAM
融合:
特点:
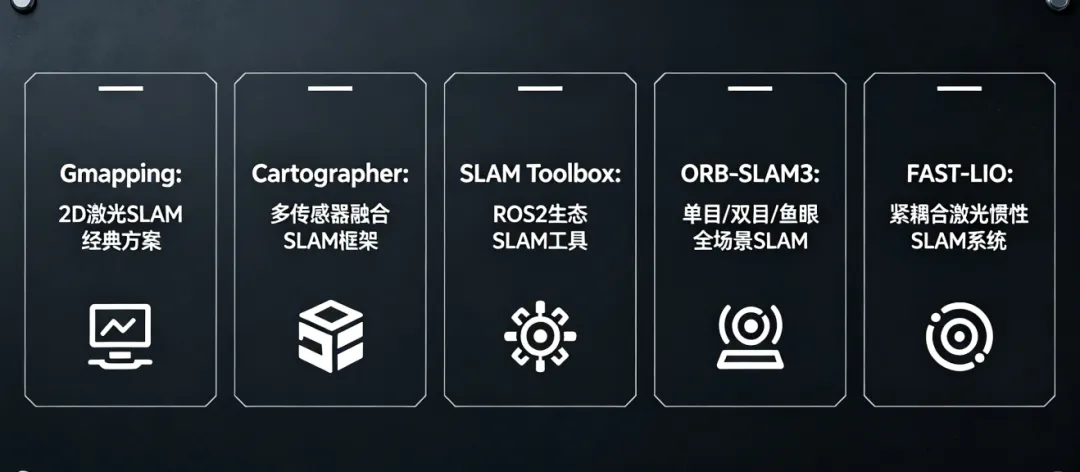
六、主流SLAM算法盘点
Gmapping
经典二维SLAM。
特点:
适合教学。
Cartographer
Google开源项目。
支持:
曾经是ROS生态中的明星项目。
SLAM Toolbox
ROS2中广泛使用。
优势:
ORB-SLAM3
视觉SLAM领域代表作。
支持:
被大量科研论文引用。
FAST-LIO
近年来最热门激光SLAM方案之一。
特点:
广泛应用于自动驾驶和机器人领域。
七、SLAM与ROS2
在机器人开发中:
ROS2 + SLAM已经成为主流方案。
常见组合:
ROS2 ↓SLAM Toolbox ↓Nav2 ↓机器人导航
工作流程:
建图
保存地图
定位
路径规划
自动导航
八、SLAM应用场景
扫地机器人
自动识别房间结构。
构建家庭地图。
仓储机器人
自主完成:
自动驾驶
实时感知周围环境。
实现安全驾驶。
巡检机器人
在工厂、变电站等环境中自主巡逻。
人形机器人
构建三维空间认知能力。
实现自主移动。
九、SLAM未来发展趋势
未来SLAM正在向以下方向发展:
语义SLAM
不仅知道障碍物存在。
还能识别:
AI+SLAM
结合深度学习。
提升:
3D高精地图
面向:
多机器人协同SLAM
多个机器人共同构建地图。
实现大规模环境探索。
十、SLAM学习路线
第一阶段
数学基础
第二阶段
机器人基础
第三阶段
ROS2开发
第四阶段
经典SLAM算法
Gmapping
Cartographer
ORB-SLAM3
第五阶段
项目实战
总结
SLAM被誉为:
机器人自主导航的基石。
没有SLAM,就没有真正意义上的自主机器人。
从扫地机器人到自动驾驶,从仓储物流到人形机器人,SLAM正在让机器逐渐具备理解和探索世界的能力。
未来随着AI与机器人技术的发展,SLAM也将成为每一位机器人开发者必须掌握的核心技能。
推荐阅读
👉 ROS2与SLAM开发实战
👉 ORB-SLAM3源码解析
👉 FAST-LIO原理详解
👉 Nav2导航框架教程
👉 自动驾驶定位技术解析
如果觉得文章有帮助,欢迎点赞、收藏、转发。
下一期:
《ORB-SLAM3详解:视觉SLAM领域的王者算法》
 10个月宝宝每天需要喝多少奶粉?