自动驾驶面临的核心瓶颈并非单一传感器或单一通信的能力不足,而是感知与通信的割裂所带来的系统性低效。通感一体化(Integrated Sensing and Communication, ISAC)或许正是针对这一结构性矛盾提出的解决方案。一、ISAC能解决什么核心问题?
1. 突破单车感知的物理极限
单辆自动驾驶车辆的传感器(摄像头、激光雷达、毫米波雷达)受限于视距遮挡、恶劣天气和探测距离,存在不可避免的感知盲区。传统方案中,多车协同需要先感知、再传输、再融合,链路时延大且数据冗余严重。ISAC的根本价值在于:用同一套毫米波硬件和频谱资源同时完成环境探测和数据传输,从而在物理层面消除感知与通信的资源竞争。2. 解决频谱资源紧张
随着5G/6G向更高频段(毫米波、太赫兹)发展,通信信号本身具有了高时间/角度分辨率,天然适合雷达感知。ISAC利用这一特性,让通信基站"兼职"做雷达,无需额外部署专用传感器基础设施。3. 支撑协作感知与网联决策
蜂窝网络的天然覆盖优势为车辆提供了超视距、多视角的协作感知能力。多基站可以从不同方位联合探测同一目标,突破单站感知的距离和精度限制。这对高速场景下的目标跟踪和遮挡区域的态势感知至关重要。4. 降低系统复杂度与成本
传统方案中,车端堆叠多种传感器+独立通信模块带来高硬件成本和功耗。ISAC通过硬件共享和波形复用,可实现更紧凑、更低功耗的车载平台设计。二、研究进展的演进脉络
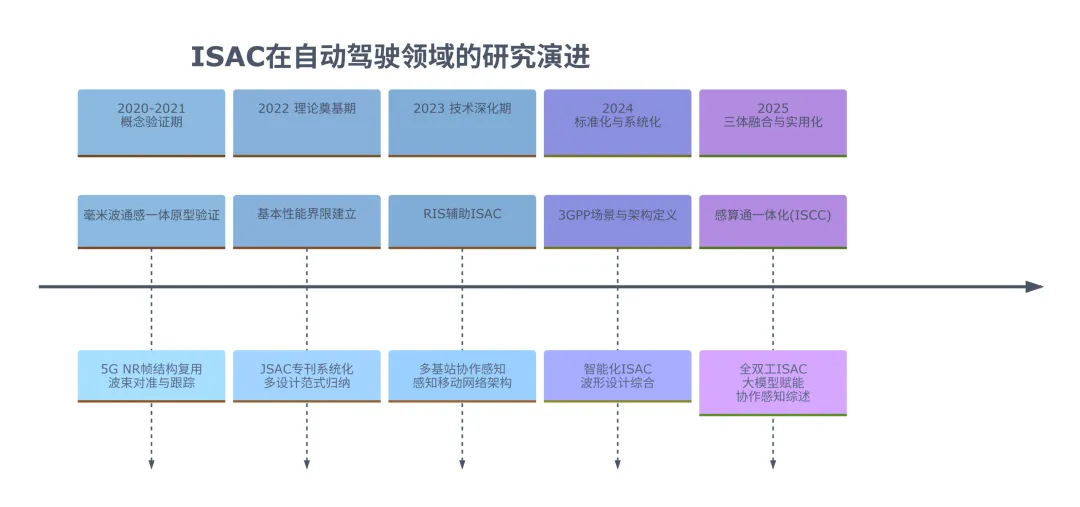
第一阶段:概念验证(2020-2021)
早期工作聚焦于验证"通信信号能否兼做感知"的可行性。学者基于5G NR帧结构,利用毫米波通信技术实现了车辆间的感知与通信集成系统,硬件测试平台实现了2.8 Gbps的稳定数据速率(原文链接:https://ieeexplore.ieee.org/document/9162963)。这一阶段确立了ISAC在车联网场景中的技术可行性。第二阶段:理论框架建立(2022)
2022年是ISAC理论体系成型的关键年份。IEEE JSAC推出专刊,将研究系统化为六大方向:基本性能界限与优化、时频信号处理、空间信号处理、网络与资源分配、ISAC与新兴通信技术结合、ISAC应用。第三阶段:关键使能技术突破(2023)
RIS辅助ISAC
Liu等人(引用51次)系统论证了可重构智能表面(RIS)在改善感知覆盖和优化通感性能折中方面的潜力,通过智能调控无线传播环境来弥补ISAC在复杂场景中的不足。多基站协作感知
Wei等人提出了多基站协作感知框架,引入统一的通感性能指标、信号设计优化和干扰管理等使能技术。互信息统一框架
Ouyang等人(引用25次)从互信息角度提出新框架,使感知和通信性能具有统一的物理意义和度量单位,便于理论分析和波形设计。第四阶段:标准化与智能化(2024)
ITU正式将ISAC确定为6G框架推荐中的重要应用场景。研究呈现两个显著趋势:标准化推进
Shang等人基于3GPP标准识别了21种车辆感知场景,提出6大架构(共29种细分架构)与5G/6G系统对齐。AI深度融合
Zhang等人的综述指出,传统ISAC方案高度依赖精确数学模型,在实际场景中面临复杂度高、性能退化等挑战,AI以其强学习能力和快速推理速度成为破解之道,推动设计范式从模型驱动转向数据驱动。干扰管理体系化
Niu等人的综述(引用26次)系统梳理了ISAC系统在网络架构、系统设计、信号处理和资源分配等层面的干扰管理技术。第五阶段:三体融合与实用化(2025)
2025年的研究呈现明显的系统集成化和落地导向特征:感知-通信-计算一体化(ISCC)
Li等人在IEEE COMST(IF=46.7)发表综述,指出单纯的感知-通信融合(ISAC)仍存在数据冗余和资源失衡,车联网需要将计算功能也纳入一体化设计。Ren等人进一步建立了面向自动驾驶的云-边-端协作ISCC系统,将检测、跟踪和定位等任务特性纳入感知模型。协作感知全面综述
Liu等人在IEEE COMST系统梳理了智能网联汽车的协作感知,涵盖传感器数据处理、协作机制和感知质量评估。全双工ISAC
Du等人的综述论证了全双工技术在消除TDD-ISAC的感知覆盖盲区和提升通信容量方面的优势。大模型赋能
Li等人提出用大型AI模型(LAMs)赋予基站感知-认知-执行能力,使其成为"智能基站代理",应用于车路协同感知等场景。新型波形方案
Li等人针对毫米波雷达缺乏通信功能的限制,提出了Chirp分域多址接入方案,使多对毫米波收发器可在无干扰条件下同时完成感知与通信。6G原生感知
Nabati等人的综述指出,当前研究与ISAC的实际标准化需求之间仍存在差距,物理层和网络层的协同设计、安全隐私问题亟待突破。
三、关键技术趋势判断
趋势方向 | 证据强度 | 核心判断 |
|---|
ISAC→ISCC三体融合 | 强(多篇Q1综述明确) | 已成为公认的演进方向,纯通感融合不足以支撑车联网 |
AI/大模型深度嵌入 | 中-强(2024-2025多篇) | 从辅助优化到架构层面的范式变革 |
多基站/多节点协作 | 强 | 单站ISAC已被证明不够,网络化感知是必然选择 |
3GPP标准化 | 中(框架已定,细节待定) | 6G标准将ISAC作为原生能力纳入 |
全双工ISAC | 中 | 理论优势明确,工程落地仍面临自干扰消除挑战 |
四、创业创新机会分析
结合技术进展和产业动态,ISAC在自动驾驶领域的创业机会可从以下维度审视:🔵 基础设施层
路侧ISAC基站/RSU
随着车路协同从"车端堆料"转向"基础设施赋能",具备通感一体能力的路侧单元将成为新基建的核心组件。3GPP已定义29种架构,意味着标准化窗口正在打开。RIS智能反射面产品
作为低成本扩展ISAC覆盖的方案,RIS面板的设计、制造和部署具有硬件创业空间。🔵 芯片与模组层
通感一体化毫米波芯片
当前车载雷达芯片和通信芯片是独立的生态,融合型SoC具有显著的成本和集成度优势。2025年Li等人提出的Chirp-DMA方案表明波形层面的创新仍在活跃。全双工自干扰消除模组
全双工ISAC的瓶颈在于自干扰消除,高性能SIC方案的芯片化是关键赛道。🔵 算法与软件层
AI驱动的通感联合优化平台
传统模型驱动方案在动态环境中表现不佳,面向ISAC的AI推理引擎(波束管理、资源调度、目标跟踪联合优化)具有SaaS化潜力。协作感知中间件
多车多基站协作感知需要高效的数据融合与任务分配平台,类似于自动驾驶领域的"感知操作系统"。大模型赋能的智能基站
将大模型能力注入基站实现环境认知,这一方向与当前AI Agent的产业热潮高度契合。🔵 应用场景层
Robotaxi感知增强服务
当前Robotaxi正快速商业化(Momenta已于2026年7月8日港股上市,福瑞泰克获得滴滴L4级Robotaxi项目定点),通感一体可为Robotaxi提供超视距感知服务,降低对车端昂贵传感器的依赖。物流自动驾驶
中国外运与小马智行合资成立物流科技公司,物流场景对成本敏感,ISAC的低成本感知优势更容易变现。车路协同运营服务
北京亦庄等区域的无人驾驶已成常态,中国正深度参与全球自动驾驶标准制定,基于通感一体的车路协同感知运营服务具有政策窗口。🔵 时机判断
当前处于技术方案收敛、标准化加速、应用场景爆发的交汇窗口:学术侧:2025年出现大量综述性文章(COMST连续发表多篇ISAC/ISCC综述),标志着技术方案已基本成熟;标准侧:ITU和3GPP已将ISAC纳入6G框架;
五、主要挑战与不确定性
通信与感知的固有干扰
高速目标跟踪
安全与隐私
研究到标准的鸿沟
——当前学术研究与实际ISAC标准化需求之间仍存在差距;L3级落地减速
——2026年初奔驰宣布暂缓L3自动驾驶,提醒我们高级别自动驾驶的落地节奏可能慢于技术乐观预期。
总结:通感一体化在自动驾驶中的定位已从"前沿概念"演进为"6G原生能力",其核心价值在于打破感知-通信-计算的系统性分离,为网联自动驾驶提供低成本、广覆盖的协作感知底座。创业窗口主要在芯片/模组、AI算法平台和运营服务三个层面,其中与Robotaxi/物流自动驾驶的商业化浪潮结合的应用层机会最为近期可触及。
 10个月宝宝每天需要喝多少奶粉?