自动驾驶与具身智能:同一套“大脑”,两种不同的“身体”
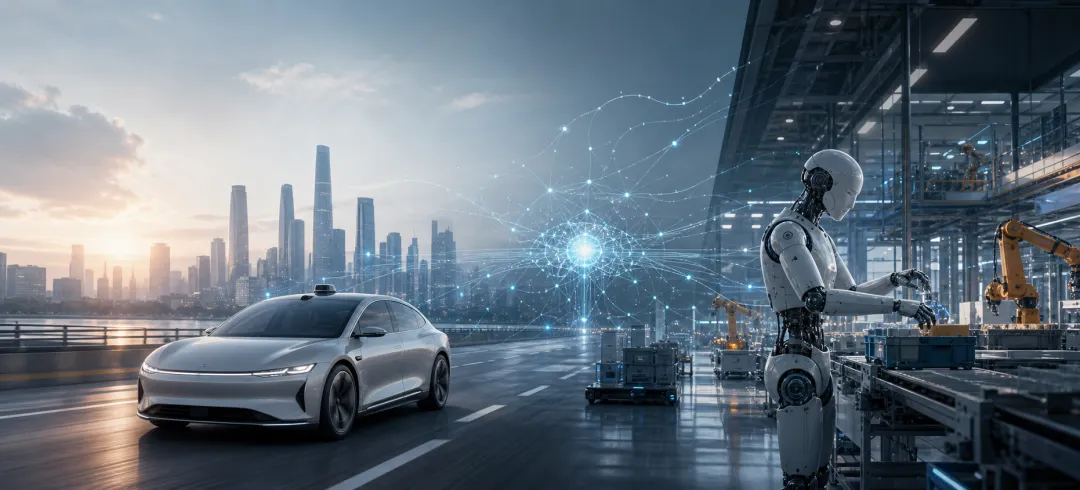
当人工智能走出屏幕,汽车和机器人,正在成为它进入物理世界的两大载体。
过去几年,生成式人工智能、人形机器人和具身智能持续升温。再往前看,自动驾驶也曾是科技行业最受关注的方向之一。
它们看似属于不同赛道,却都在回答同一个问题:
人工智能如何感知真实世界、理解环境,并完成安全有效的行动?
从这个角度看,自动驾驶不是具身智能的“局外人”,而是最早落地、任务边界相对清晰的一类具身智能。
01 什么是具身智能?
具身智能并不等于人形机器人。
简单来说,它是让人工智能拥有可以影响物理世界的“身体”,并形成一个持续闭环:
感知环境 → 理解任务 → 规划行动 → 控制身体 → 接收反馈。
这个身体可以是一台人形机器人、一只机械臂、一架无人机,也可以是一辆汽车。
普通大模型主要在数字世界里回答问题;具身智能则必须把答案变成动作。它不仅要“知道杯子是什么”,还要判断杯子在哪里、怎样抓取,以及多大的力度不会把它打翻。
Google DeepMind 的 RT-2 将视觉、语言和机器人动作统一到视觉—语言—动作模型中,正是人工智能由“理解”走向“执行”的代表性探索。参考:Google DeepMind RT-2
02 自动驾驶,本身就是一种具身智能
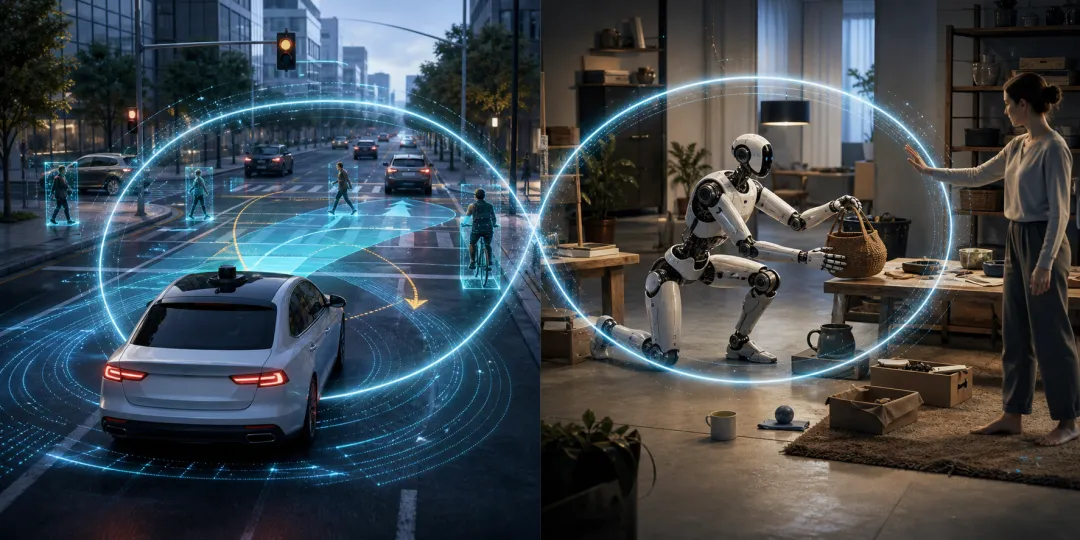
一辆自动驾驶汽车,同样拥有具身智能的完整要素:
它需要识别车辆、行人和信号灯,预测其他交通参与者的行为,规划安全轨迹,再控制车辆完成转向、加速和制动。
Waymo 对其自动驾驶系统的介绍,也将核心过程概括为感知、预测和规划。参考:Waymo Driver
因此,更准确的说法是:
自动驾驶,是限定在道路交通场景中的专用具身智能。
03 两者有什么联系?
第一,都依赖“感知—决策—行动”闭环
无论是避让行人的汽车,还是把零件放到指定位置的机器人,都必须根据环境变化实时调整动作。只会识别物体而不会行动,不算完整的具身智能。
第二,都需要理解物理规律
刹车距离、道路摩擦、机械臂惯性、物体重量和抓取力度,都是现实世界的约束。模型输出不能停留在“看起来合理”,还必须在物理上可执行。
第三,都高度依赖真实数据与仿真训练
现实数据昂贵、危险场景难以重复,因此自动驾驶和机器人都会利用仿真环境生成训练样本、测试极端情况,再回到真实世界验证。
第四,都在从模块化走向更统一的模型
过去,感知、预测、规划和控制通常由多个模块分别完成。如今,端到端模型、世界模型和视觉—语言—动作模型正在尝试减少模块间的信息损失,让系统具备更强的理解和泛化能力。
04 两者又有什么不同?
最大的差别,是任务空间的开放程度。
汽车虽然面对复杂交通,但身体结构和目标相对稳定;人形机器人则可能下一分钟搬箱子、拧螺丝,随后又要听懂人的临时指令。它面对的物体、动作和任务组合几乎没有上限。
这也是为什么自动驾驶通常比通用人形机器人更早走向规模化:道路场景更标准,任务更单一,车辆产业链也更成熟。
05 人工智能如何应用于具身智能?
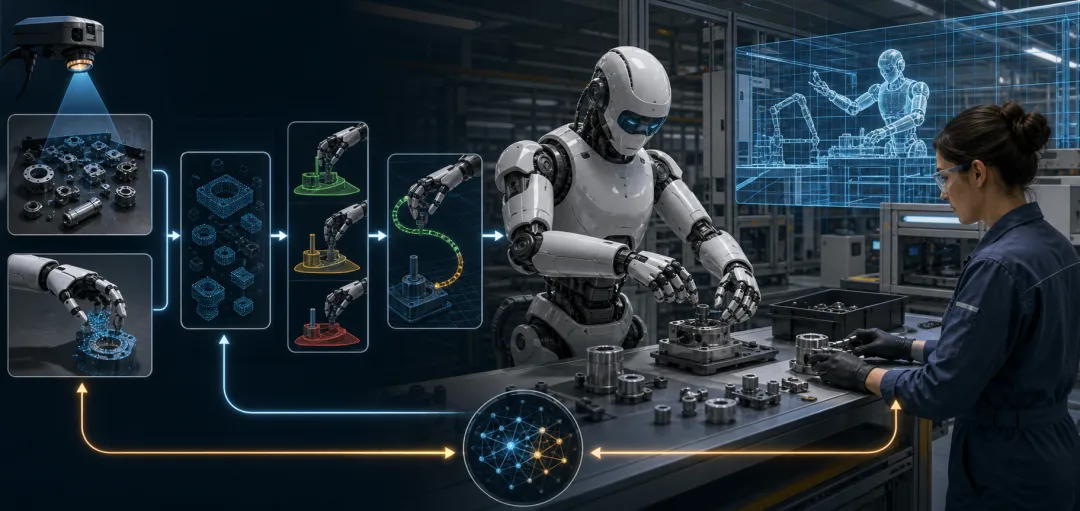
人工智能正在具身系统的五个关键环节发挥作用:
1. 多模态感知
融合视觉、语音、深度、触觉和关节状态,让机器不只“看见”,还知道物体的位置、材质和可操作方式。
2. 世界模型
在行动前预测结果:如果向前走一步会不会碰撞?如果这样抓取,物体会不会滑落?机器由此获得类似“先在脑中演练”的能力。
3. 任务理解与规划
大模型把“把桌面整理干净”这样的自然语言指令,拆解为识别物体、分类、抓取、移动和放置等连续步骤。
4. 动作生成与控制
视觉—语言—动作模型把环境和指令直接转换为机器人动作。NVIDIA 的 Isaac GR00T 等平台,正在探索面向人形机器人的通用推理与技能模型。参考:NVIDIA Isaac GR00T
5. 仿真与持续学习
机器人可以先在数字世界反复练习,再把能力迁移到真实设备;执行结果又会形成新数据,继续改进模型。
06 汽车和机器人,会成为 AI 的两大载体吗?
大概率会,但它们承担的角色不同。
汽车拥有成熟供应链、持续供电和较强算力,是人工智能进入物理世界最快的规模化载体之一;机器人则能进入工厂、仓库、家庭和服务场景,是人工智能扩展行动边界的重要载体。
汽车解决的是“如何在道路上安全移动”,通用机器人解决的是“如何在更广阔的现实世界中完成任务”。
二者并不是相互替代,而是从专用智能走向通用智能的两条路径。
写在最后
人工智能的上一阶段,是让机器会看、会听、会说;下一阶段,是让机器真正能够行动。
自动驾驶已经证明,人工智能可以在严格约束下控制复杂机器。具身智能要做的,是把这种能力从道路进一步扩展到工厂、家庭和整个现实世界。
未来真正重要的,不只是模型有多聪明,而是它能否通过一个安全、可靠的身体,把智能转化为现实价值。
#具身智能
#自动驾驶
#人工智能
#世界模型
#机器人
互动话题:你认为人工智能会先通过汽车进入千家万户,还是先通过机器人进入家庭?