当前位置:首页>自动驾驶>自动驾驶之地图篇

自动驾驶之地图篇

  • 2026-11-12 13:15:18
自动驾驶之地图篇
前言:自动驾驶的汽车上用的是什么地图,目前市面上有哪些主流的方案,以及终局是怎样的呢?欢迎大家一起探讨~
一、地图分类
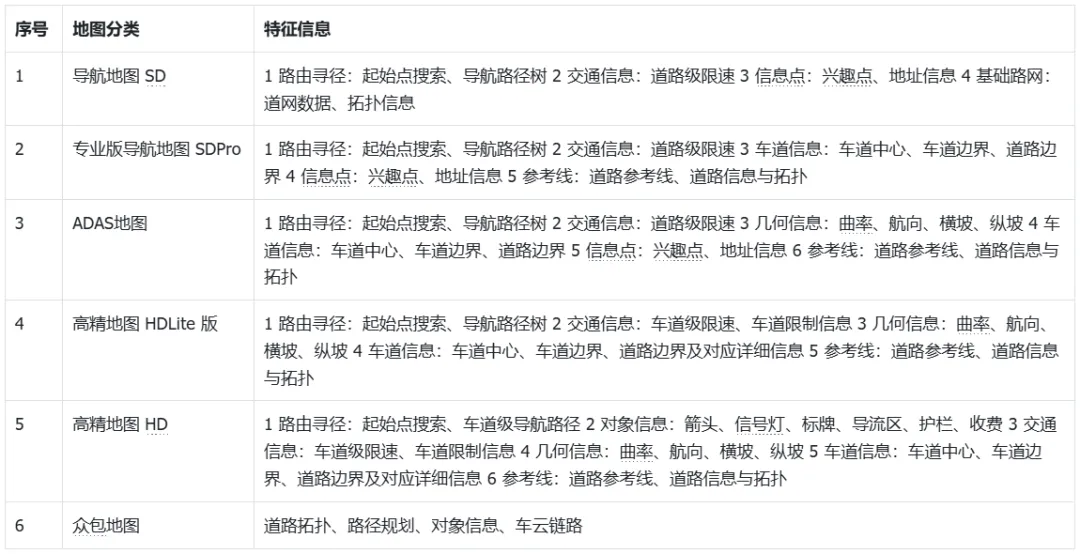
地图分类主要包括:导航地图 SD、专业版导航地图 SDPro、ADAS 地图、高精地图HDLite 版、高精地图 HD、众包地图。以上几种地图拥有其各自不同的特性,在实际融合定位和地理信息识别中起到了不同的作用。
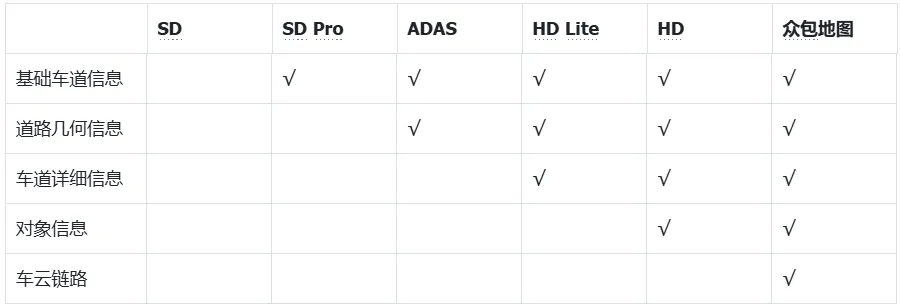
如上表所示,与 SD 相比,SDPro 地图增加了基础车道信息,可支持抬头显示功能开发; 而 ADAS 地图又增加了曲率、坡度、航向道路几何信息;HDLite 相对于 ADAS 信息来说,要素种类相当,但是其精度略高于 ADAS 地图。HD 地图在 ADAS 地图基础上又增加了详细的对象信息,丰富了交通限制信息,信息精确至车道级。同时,在 HDLite 基础上增加了对象信息。考虑到地图新鲜度和更新速度,众包地图又通过单车智能感知、逻辑运算等,利用强大的车云、云云、车车链路,实时生成、更新、共享在线地图。
二、建图过程
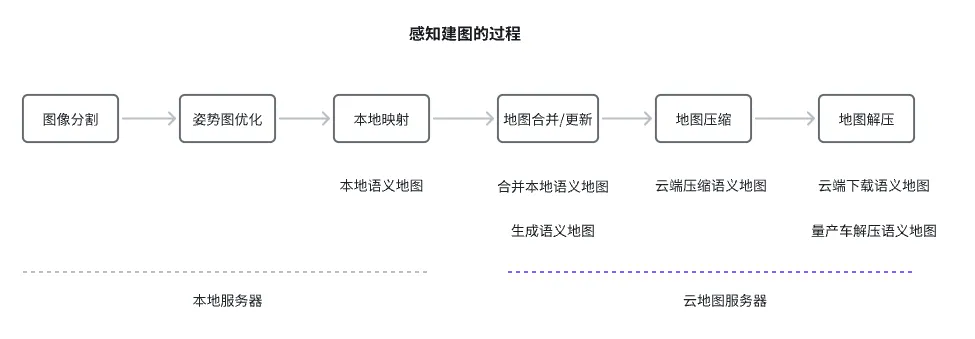
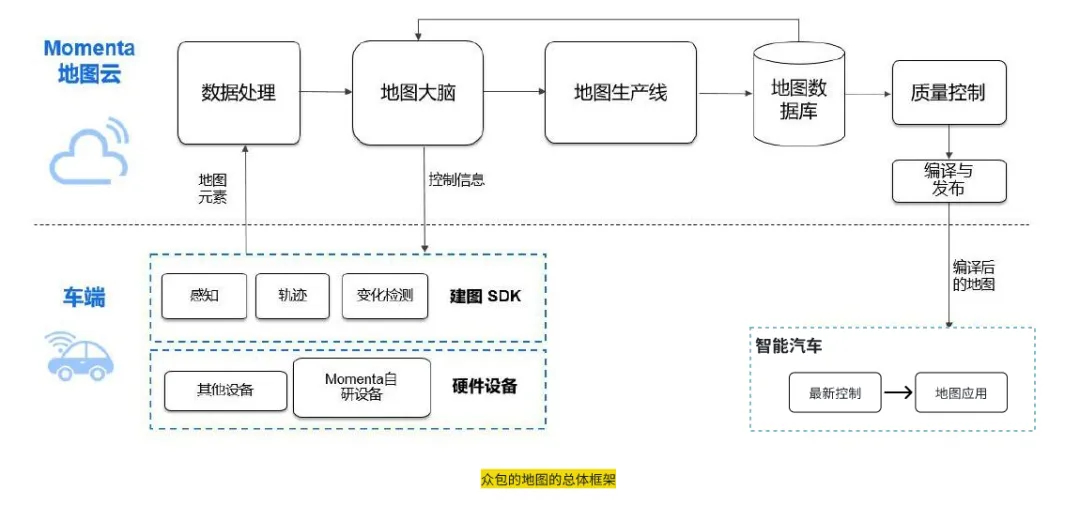
第一阶段:通过车辆上的各类传感器采集数据,然后在本地进行处理,构成本地语义地图。
第二阶段:通过对本地语义地图进行整合,然后再压缩上传至云端。
第三阶段:用户通过OTA下载语义地图,再进行本地解压使用。
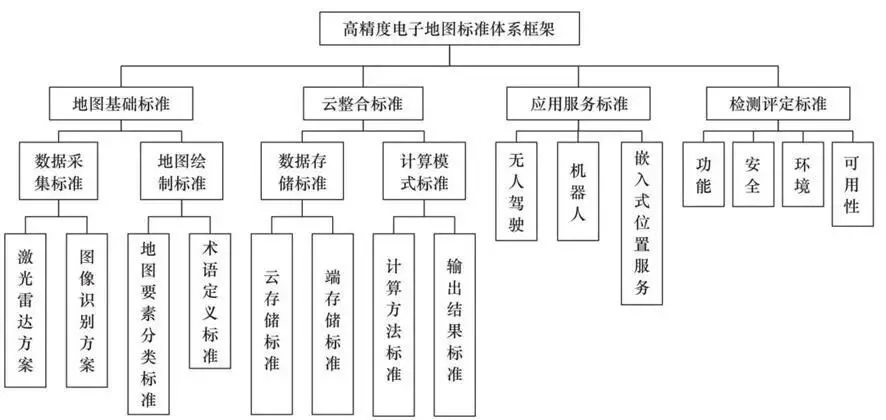
三、高精地图标准
标准
起草者
时间
备注
NDS
汽车OEM、图商
/
瓦片格式,支持增量更新;超重文档,信息全面
OpenDrive
德国自动化及测量系统标准协会(ASAM)
/
XML文件
ADASIS
欧洲智能交通协会下属ADASIS Forum
/
定义了地图在ADAS和自动驾驶应用程序中的数据模型和传输方式,是针对地图与车载应用之间的标准接口。
《智能驾驶电子地图数据模型与交换格式》
四维图新主编
2019.05
此类标准都是推荐性国标或行业标准。多数标准仅有一两个文档,建设不健全。
《道路高精度电子导航地图数据规范》
自然资源部、武汉大学主导
2019.12
《电子公路地理要素高精度表达规范》
交通运输部主导协作:国汽智联、易图通等
2020.07
《自动驾驶地图采集要素模型与交换格式》
中国汽车工程学会、易图通主编
2021.05
测绘地理信息标准网:https://www.csms.org.cn/csms/mh/page/pageview.aspx?id=d511cc39-8287-4d49-ad3c-58a2b542ddab

四、高精地图构建

构建高精地图的一般流程可拆分为:数据采集(外业)、数据处理(中业)、人工验证(内业)、最终的地图发布、以及后续的地图更新。

具体过程
备注
外业采集
使用地图采集车辆,利用各种传感器(激光雷达,相机,组合导航等)采集道路信息,并回传
此过程需要规划路线,派人采集,耗费人力物力极大
中业预处理
数据解算:对采集到的点云数据、组合导航数据进行后解算
软件:IE(Novatel),POSPAC(Applanix)
底图构建:利用点云配准算法,结合组合导航数据,对激光点云进行拼接配准,生成底图。
该初始底图模板无任何语义信息。
要素分类与识别:基于深度学习方法,对3D点云与2D图像中的目标(如路牌、车道线、护栏等)进行分类、识别,提取道路各要素的语义信息。
可对点云、图像融合进行要素的识别提取
矢量化:将识别出的各道路要素抽象化为带有语义信息的点、线、面,并建立要素间的关联信息。
内业校正
人工编辑:对预处理中误识别、漏识别的要素进行检查,并进行人工补全;
该过程一般基于专门的“内业操作平台”,可保证自动地图创建正确、完备;
质检:对生成高精地图进行人工验证;
数据发布
经过数据编译之后,输出标准格式地图
OpenDrive,NDS,或自主定义的格式;
地图更新
检测道路情况发生变化的路段,以一定周期更新和维护高精地图,保证地图的新鲜度
该过程难度较大,后面会详述;

核心的传感器都是:激光雷达、相机、IMU、GNSS-RTK、毫米波雷达等

硬件
作用
激光雷达
采集反射点云,提供道路结构化数据;多采用精度最高,点云最为稠密的机械式激光雷达,成本在几万到百万不等;一般会有单线和多线,平装和斜装的区分。
相机
采集图像数据,提供道路语义数据。成本在万元到数十万不等。一般有:前视相机,或者环视相机系统的区分。
GNSS
提供全局的定位信息,一般搭配RTK使用,在开阔地带定位精度可达毫米级,但在山区、城市内的定位精度急剧下降,隧道内更是完全无法使用。
IMU(高精度)
由陀螺仪、加速度计、磁力计组成,测量局部位姿,高精地图采集车一般采用战术级的惯性传感器(IMU),价格在数十万到百万RMB,其GNSS离线1min后的定位精度一般在0.5m以内。
轮速计
根据轮速,提供位置信息冗余;
工控机
控制硬件采集,临时存储数据。
毫米波雷达
一般为自动驾驶决策提供辅助信息,对高精地图采集无作用

五、众包地图

Mobileye REM是最早的纯视觉众包建图概念的起源,利用搭载摄像头的、众多行驶在道路上的车辆构建高精地图的方案。

方案
专业采集车路线
众包路线
优点
1. 硬件完善,精度高,单次作业可采集到完整道路信息;2. 作业精度高,配合定位基站,单次作业即可满足精度需求;3. 专业人员采集,通过作业前规划与作业后检查,可满足道路完备性要求;
1. 硬件成本低,可在民用、商用车辆实现海量部署;2. 可利用车端算力,完成结构化数据处理,快速发现变化,并将其回传;3. 单条道路多次采集后,通过大数据即可建立起统计学模型,保障采集地图的准确性;4. 设备覆盖率达到一定程度,用户既是高精地图的使用者,亦是高精地图的生产者,形成服务闭环。
缺点
1. 硬件成本极高,使用门槛较高,无法规模化;2. 采集数据难以在车端进行处理,需要专门的内业生产;3. 对于发生变化的道路,无法做到及时的更新;4. 需要后解算保障精度,地图采集、预处理、编译、审核、发布周期较长,无法实时更新。
1. 没有人力纠正,对算法要求极高,工程化链条更长;2. 单条道路必须有足够的采集次数,现实中许多地区的覆盖次数可能不达标;3. 涉及敏感信息的采集和传输等法律问题(目前的大问题);4. 海量信息的传输需要的流量通道,对云端存储、算力亦是不小的挑战。

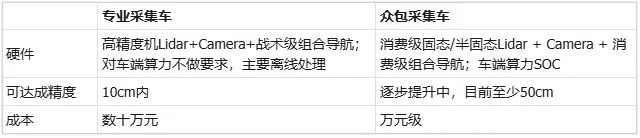
众包车辆采用的传感器种类基本与专业采集车一致,仍然是GNSS+IMU+LiDAR+Camera等,其采用的多是低成本的传感器,采集数据的精度也会低一些。

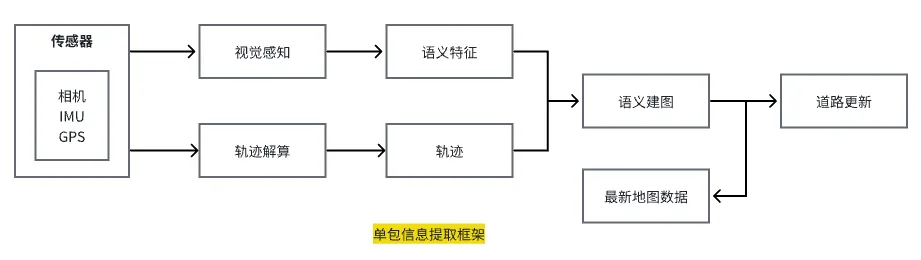
车端生产的众包数据以“包”为最小单位,其中包含了感知结果、语义检测结果、轨迹数据,而后通过4G/5G网络传输到云端平台。

https://zhuanlan.zhihu.com/p/605953999

https://zhuanlan.zhihu.com/p/605846823

https://zhuanlan.zhihu.com/p/645691917

来源知乎

谢谢观看,如果觉得文章对您有帮助,感谢点个在看,转发分享!

预祝大家:马蹄踏雪辞旧岁,春风送暖迎新辰!

最新文章

随机文章