春节假期长途出行,高速公路上“尾部蓝灯亮着”的车辆,往往意味着车辆正处于L2+或L3级辅助/自动驾驶状态(不同厂商定义略有差异)。随着智能驾驶技术普及,这类车辆已经成为高速路网中的“新型交通参与者”。从交通工程、功能安全与人机交互的专业角度来看,它们既带来效率与安全收益,也引入新的系统性风险。
本文将从三个维度系统分析:1)自动驾驶车辆对周围车辆的利弊2)其他驾驶员应注意的事项3)自动驾驶车辆可能带来的具体风险场景
一、自动驾驶车辆对周围车辆的“利”与“弊”
(一)利:交通系统层面的积极影响
1. 行为更稳定,减少“情绪化驾驶”
自动驾驶系统基于算法决策,具有以下特征:
加速/减速更线性
车道保持更稳定
跟车距离更均匀
这在宏观上可降低“幽灵拥堵”(phantom traffic jam)概率,提高车流稳定性。
对周围车辆的好处:
前车制动更平顺,追尾风险降低
不会突然加塞或报复性驾驶
长时间巡航稳定,利于后车判断车流节奏
2. 反应速度更快(在感知有效前提下)
自动驾驶系统感知频率远高于人类(通常10–30Hz),理论上能更快识别前方减速或危险。
正面影响:
可提前减速,形成“安全缓冲区”
在突发拥堵时更早进入制动状态
3. 严格遵守交通规则
自动驾驶车辆通常严格执行限速、车道保持与安全距离策略。
系统级收益:
减少超速车辆扰动
降低高速路段危险变道行为频率
(二)弊:算法理性与人类驾驶习惯的冲突
1. 跟车距离偏大,引发“插队诱因”
自动驾驶系统通常保持比人类更保守的安全距离,这会导致:
旁车更容易加塞
车流出现“波动放大”效应
从交通流理论看,这属于“理性驾驶与博弈行为冲突”。
2. 决策过于谨慎,影响车流效率
自动驾驶在以下场景表现较“保守”:
汇入口并线
大车旁边变道
施工路段通过
周围驾驶员可能感觉“犹豫”“慢半拍”,从而产生误判或急躁操作。
二、其他车辆看到自动驾驶车辆,应注意什么?
当你看到尾部蓝灯(或类似自动驾驶状态提示),建议将其视为一种“行为可预测但策略保守”的车辆类型。
(一)不要刻意加塞
自动驾驶系统会基于安全优先原则减速让行,频繁加塞会导致:
后方车流急刹
系统触发防御性制动
这反而增加整体事故概率。
(二)避免长时间并排行驶
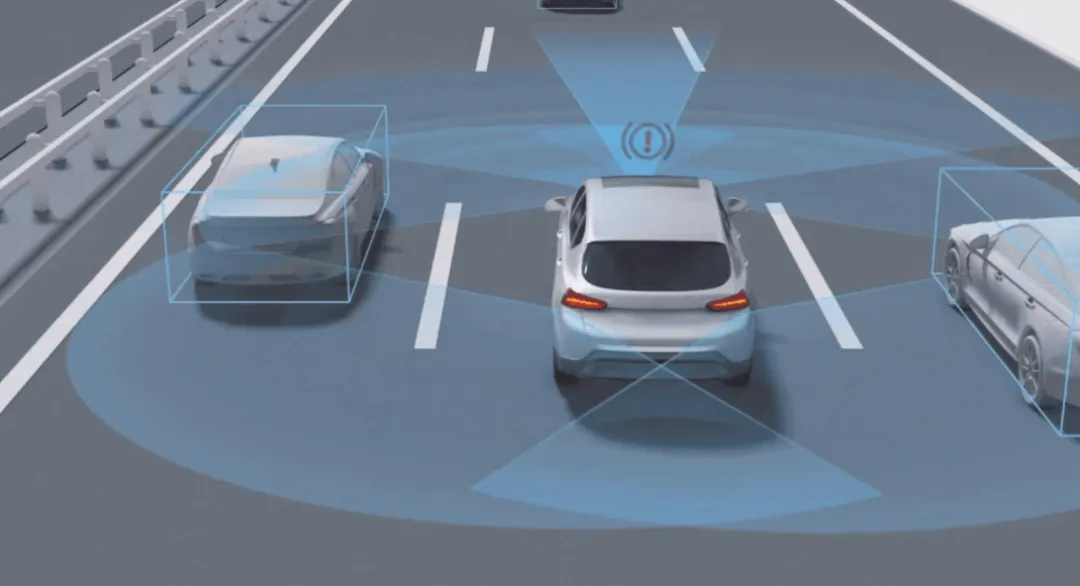
自动驾驶系统对侧向车辆高度敏感,长时间并排可能触发:
系统降速
退出自动驾驶模式
从功能安全角度,这属于“感知不确定性触发保护策略”。
(三)注意其“提前减速”特性
自动驾驶车辆往往会提前识别:
远端拥堵
弯道风险
限速变化
后车若按“人类驾驶预期”跟车,可能误判为“无故减速”。
建议:
与自动驾驶车辆保持更大安全距离,避免被其“提前制动策略”影响。
三、自动驾驶车辆可能带来的具体风险
风险一:系统感知边界问题
自动驾驶依赖摄像头、毫米波雷达、激光雷达(部分车型),存在典型边界:
典型风险场景
强逆光(春节返程傍晚高发)
大雨/大雾
高速施工锥桶区域
颜色与背景接近的障碍物
可能后果:系统延迟识别或误识别,导致制动滞后。
风险二:人机交接失效(最关键)
多数高速自动驾驶仍属于“需要驾驶员随时接管”的模式。
典型问题:
驾驶员过度依赖系统
注意力下降
接管延迟(>2秒即为危险区间)
在紧急场景中:系统提示接管 → 驾驶员反应迟缓 → 风险放大
这属于ISO 26262与SOTIF标准中典型的“功能不足风险”。
风险三:算法“合理”但不符合人类预期
自动驾驶系统决策逻辑是“最安全解”,但未必符合人类驾驶习惯。
例如:
前方有缓慢车辆,系统选择持续跟车而不变道
施工区域识别不确定,系统突然降速
对后车而言:“它为什么突然慢了?” → 误判 → 追尾风险
风险四:退出自动驾驶的瞬间风险
自动驾驶系统在以下情况会退出:
车道线丢失
传感器被遮挡
系统判断复杂场景超出能力范围
退出瞬间若驾驶员未及时接管,车辆可能出现:
速度波动
车道保持不稳定
这是当前高速自动驾驶最现实的工程风险之一。
四、总结:自动驾驶车辆是“高规则驾驶者”,但非“万能驾驶者”
从专业角度看,高速公路上的自动驾驶车辆具备三大特征:1)稳定但保守2)理性但缺乏博弈能力3)安全优先但存在感知边界
对周围驾驶员的专业建议:
不刻意加塞或逼近
保持更大跟车距离
不与其长时间并行
预判其“提前减速”行为
在复杂路段(施工/大车密集区)提高警惕
一句话结论
自动驾驶车辆不是“更危险的车”,而是“行为逻辑不同的车”。
未来很长一段时间,高速公路将处于“人类驾驶+自动驾驶混行阶段”,真正的安全,不仅取决于算法能力,也取决于人类驾驶员对这类车辆的理解与适应。
