——再从“遵守率”看自动驾驶车辆的上路资格与安全底线
2026年3月31日晚,近百台萝卜快跑在武汉二环、三环、杨泗港大桥同步停摆,停在行车道中央纹丝不动,部分乘客被困高架近两小时。官方定性“系统故障”,但故障背后,暴露的是自动驾驶安全底线的集体失守。
1868年,英国伦敦议会大厦前马车撞人事故频发,工程师安装了世界第一盏交通信号灯。但信号灯真正大规模普及,是在汽车取代马车之后。1914年美国克利夫兰安装电气信号灯,1917年盐湖城出现联动式信号系统,1922年底特律引入三色信号灯——现代信号灯体系,并为提升遵守率,逐步发展出了遍布街头的监控执法系统,本质上是为回应汽车普及带来的交通冲突而发明的“赋能规则”。
(免责声明:由相关网络信息获得资讯,如有异议通知作者删除,下同)本文将从三个维度剖析事件根源,并指出:自动驾驶车辆的上路资格,不能只靠封闭场地测试,而应像人类驾驶员一样,通过以“遵守率”为核心的“驾照”考试。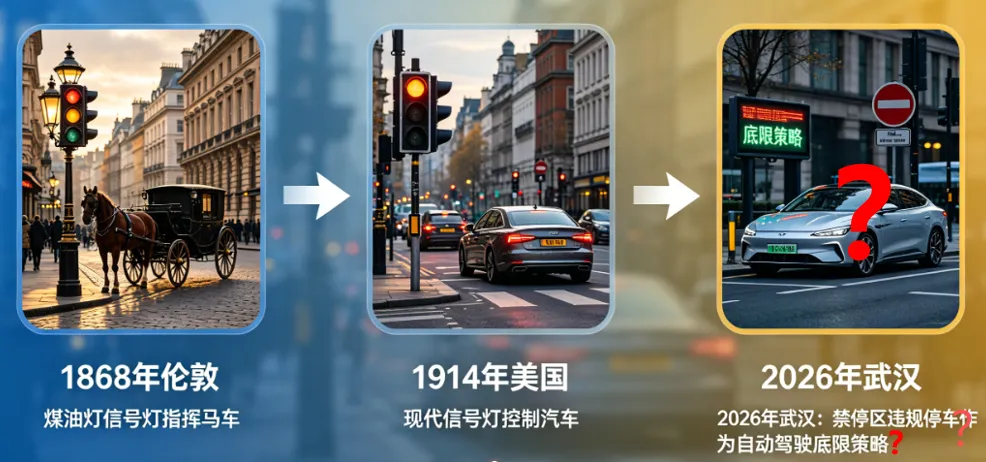
一、自动驾驶车辆,有“驾驶资格”吗?
人类驾驶员上路前,必须通过科目一(法规知识)、科目二(场地技能)、科目三(道路驾驶)、科目四(安全文明)。四科全部合格,才能拿到驾照。此后定期审验、违法记分、严重违法吊销——这套体系的核心逻辑是:驾驶资格是被严格授权、持续监管的特权,不是天然权利。
对比之下,自动驾驶车辆的“上路资格”存在巨大真空:
问题的本质:一个连“科目一”都没考过的“驾驶员”,却在大规模载客运营。人类驾驶员开车时不依赖与交管中心的实时通信——手机没信号、GPS失灵,人依然能靠路牌、记忆和判断安全驾驶。萝卜快跑却把决策权锁在云端,一旦断网,车辆连“靠边停车”都做不到。
同济大学在自动驾驶交通安全理论方面的研究表明,自动驾驶车辆与人类驾驶员的根本差异,不在于谁更快,而在于谁能自主应对极端场景。 没有这种能力,技术再先进也不构成合法上路的理由。
二、车路协同:从“赋能”异化为“依赖”
1868年,英国伦敦议会大厦前马车撞人事故频发,工程师安装了世界第一盏交通信号灯。但信号灯真正大规模普及,是在汽车取代马车之后。1914年美国克利夫兰安装电气信号灯,1917年盐湖城出现联动式信号系统,1922年底特律引入三色信号灯——现代信号灯体系,并为提升遵守率,逐步发展出了遍布街头的监控执法系统,本质上是为回应汽车普及带来的交通冲突而发明的“赋能规则”。
信号灯没有把每辆车连接到控制中心,也没有让车辆依赖云端指令。恰恰相反,信号灯的价值在于让每个出行者都有规则可依、能够自主判断、安全通行。它不是一种“依赖关系”,而是一种“协同关系”。
萝卜快跑采用的却是“强云端依赖”架构:车辆虽有激光雷达和高算力,但决策权被锁在云端。一旦云端故障或网络中断,车端缺乏离线决策能力,无法自主完成“变道-靠边-停车”的基本安全动作。
协同应该是充分不必要条件,绝不能成为必要条件。 当一辆车失去云端就彻底瘫痪,它根本不应具备上路运营资格。
三、底线应急:四条防线全部失守
第一条:SOS紧急呼叫系统失效
据公开信息,多名乘客反映,拨打后座屏幕上的SOS按钮和客服电话,要么无人接听,要么接通后迅速挂断。有网友回忆,事发时车辆直接在高架路中间停住,两边全是大货车呼啸而过,“车上的SOS根本没有任何用处”。
第二条:无“一键重置”或手动接管机制
反观传统汽车,即使机械故障也能手动操作;而本次故障中,乘客只能被动等待云端修复或人工救援,如同面对死机的电脑却没有“重启键”。有驾照的乘客无法手动接管,无驾照的乘客无法一键紧急避险——这是设计哲学的根本缺陷。
第三条:L4级最小风险策略(MRM)完全失效
《智能网联汽车自动驾驶系统安全要求》"征求意见稿(2026年2月发布)”,明确规定:L4级系统应能将车辆“移至不妨碍交通的地方静止”。萝卜快跑“不符合最小风险策略规范”,停在行车道中央,显然问题严重。第四条:交警没有“上帝权限”
当近百台车同时瘫痪时,交管部门无法远程接管故障车辆,只能看着它们成为城市路障。这暴露了一个深层制度空白——缺少一种最高优先级的公共安全远程干预机制。
四、一个建议:用“遵守率”重塑自动驾驶的安全底线
在弘目睿行安途的交通安全实践中,我们发现标志标线遵守率是比事故数据、违法数据更灵敏、更前置、更可干预的核心指标。
为什么“遵守率”比事故数据、违法数据更懂道路安全隐患?
为什么遵守率是“元指标”?
对自动驾驶的启示
自动驾驶车辆的上路资格,应该通过以“遵守率”为核心的专项“驾照”考试来认定:
科目一(法规知识):考核系统对交通标志标线的识别准确率与理解能力
科目二(场地技能):考核场地内标志标线遵守率
科目三(道路驾驶):考核防御式驾驶预判和开放道路真实场景遵守率
科目四(安全文明):考核极端天气/夜间/施工、事故拥堵等事件条件下的遵守率
考核指标:交通冲突率、交通规则遵守率(信控,交规,停车让行、限速、导向箭头等)。用比人类驾驶员(18岁,具备完全行为能力和智商,而自动驾驶车辆难以确认这个基础)更严格的全场景高频数据评判“驾驶资格”,而非仅凭部分试点和封闭场地测试。
三条底线必须划清
建立自动驾驶“驾照”体系:以遵守率为核心,将科目一至科目四改造为专项考核。
强制车端独立避险能力:断网时车辆必须能自主靠边停车、呼叫救援;车内须有机械开门、一键紧急避险按钮。
赋予交警远程接管权限:交管部门应具备最高优先级的遥控能力,将故障车辆移至安全区域。
五、结语
技术进步必须与底线发明同步进行。
真正的“信号灯时刻”,不是让车依赖中心指挥,而是让在所有交通路况的所有出行者有规则可依、能够自主判断、安全通行并达到高遵守率即形成共识。
您怎么看待“萝卜趴窝和安全底线”这个自动驾驶、车路协同行业的里程碑事件?欢迎讨论,共促智慧交通安全行业发展!
免责说明:本文所引用的萝卜快跑事件信息来源于公开网络报道(澎湃新闻、36氪等),事件最终原因以官方调查结论为准。本文仅作行业技术探讨,不代表任何官方立场。
参考依据:
我们专注于:
终端/硬件:可用于哨兵智能化升级或摄像机接入分析的iBox智慧交通边缘计算盒子,iGate主支路/弯道等各种智慧哨兵,iLed车路协同匝道汇入大屏,iCross行人闯红灯信号灯,iPTIC便携式交通信息采集设备等;
算法/平台:睿行安途多模态交通安全大模型(智能体)赋能的交通信息采集/违法抓拍/交通冲突检测算法包,交通安全画像和风险研判/交通隐患分析/数字化交通调查等平台软件和SAAS服务。
业务咨询:13732224118(时先生)
扫码持续关注我们公众号:
技术交流业务合作微信留言: