多线激光雷达:自动驾驶汽车顶上那个"风火轮"
- 2026-10-15 17:58:24
【带你认识机器人传感器②】多线激光雷达:自动驾驶汽车顶上那个"风火轮"
传感器系列 · 第二期 · 阅读时长:约10分钟
场景引入:特斯拉的竞争对手顶着个"电风扇"上路
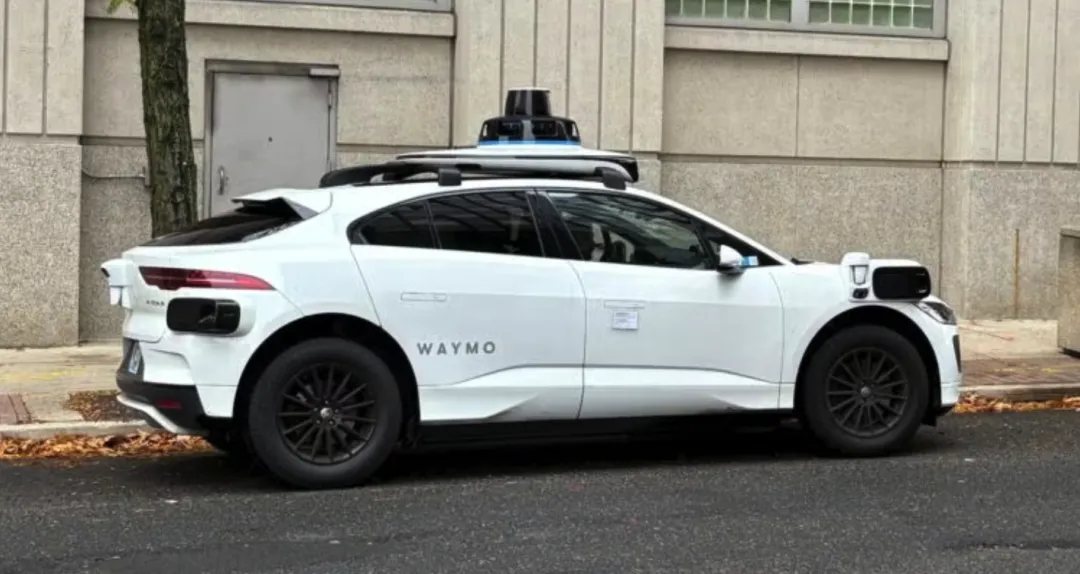
2016年前后,如果你在硅谷街头看到一辆汽车顶部旋转着一个奇怪的黑色圆柱体——大概率那是一辆自动驾驶测试车。
那个"转圈圈的东西",就是多线激光雷达(Multi-Line LiDAR),也叫机械旋转式多线激光雷达。
当时 Waymo、Uber ATG、百度等公司的测试车上,那个每秒旋转10圈的"风火轮"就是整辆车最贵的零件——早期 Velodyne 64线激光雷达的售价高达 75万元人民币。
为什么这么贵?因为它"看"到的世界,和单线激光雷达完全不是一个维度的。
工作原理:把"一条线"变成"多条线"
从2D到3D的跨越
上一期我们说到,单线激光雷达只有一个发射器,扫出来是一个平面(2D)。
多线激光雷达的思路就是:垂直叠加多个发射器。
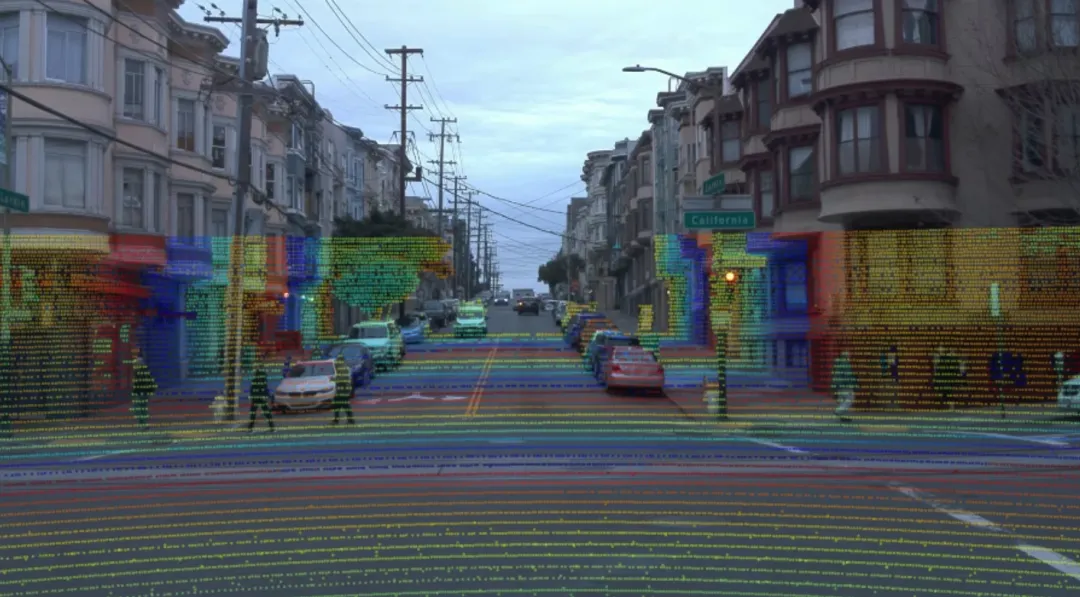
以16线激光雷达为例,它有16对激光发射/接收单元,在垂直方向上以一定角度间隔排列(比如上下共 ±15°,共30°范围,分成16层)。
这16束激光同时向外发射,同时旋转,每旋转一圈,就扫出了16个水平平面叠加而成的3D点云。
常见规格对比
线数越多,点云越"稠密",看到的世界越精细,但成本和计算量也随之增加。
测距原理
与单线激光雷达相同,仍然采用飞行时间(ToF)或相位差法测距:
• ToF(脉冲式):直接测激光往返时间,适合远距离测量(可达100m+) • 相位差法(连续波式):发射连续调制激光,通过收发信号相位差计算距离,精度更高但测程较短
深度解读
脉冲ToF vs. 相位差法:工程权衡
两种测距方式的核心对比如下:
| 测距原理 | ||
| 最大测程 | ||
| 精度 | ||
| 抗多路径 | ||
| 同时测速 |
FMCW(调频连续波)激光雷达是目前的研究热点,华为旗舰激光雷达和部分Waymo产品已采用此方案,可同时获得距离和速度,显著提升动态目标感知能力。
点云密度与角分辨率计算
以 Velodyne HDL-64E(64线)为例:
• 水平角分辨率:0.09°(10Hz转速时) • 垂直角分辨率:约 0.4°(垂直FOV ±2°~+26.9°,共64线) • 每秒输出点数:约 1,300,000点/秒
在 50m 处,相邻点间距约为:
这意味着 50m 外的行人(宽约0.5m)只能被约 6个点 描述,目标检测算法需要应对稀疏点云下的识别挑战。
点云处理关键算法
从原始点云到感知结果,需要经过以下处理流程:
原始点云 ↓① 地面分割(RANSAC / 法向量滤波)— 去除地面点,保留目标 ↓② 聚类(DBSCAN / Euclidean Clustering)— 将点云分成独立目标 ↓③ 目标检测(PointNet++ / VoxelNet / CenterPoint)— 识别类别和3D框 ↓④ 目标跟踪(Kalman滤波 / SORT / ByteTrack)— 多帧关联,估计速度 ↓⑤ 输出:目标类别 + 3D位置 + 速度 + 预测轨迹标定:多传感器融合的前提
多线激光雷达单独使用价值有限,实际系统中需要与摄像头、GPS/IMU进行外参标定:
• 雷达-相机联合标定:将3D点云投影到2D图像,实现点云着色和目标融合(如棋盘格+激光反射强度联合标定) • 雷达-IMU时间同步:补偿旋转运动引起的点云"扭曲"(Motion Distortion Correction),对高速场景至关重要
在机器人上的应用
1. 自动驾驶汽车 —— 最核心的"眼睛"
多线激光雷达是目前大多数L4级自动驾驶方案的核心传感器。它能:
• 实时生成车辆周围 100m 范围内的3D环境模型 • 精确检测行人、车辆、障碍物的位置、形状、速度 • 与高精地图匹配,实现车辆精确定位(误差<10cm)
代表企业:Waymo(自研激光雷达)、文远知行、小马智行、Momenta。
2. 移动机器人 —— 工业场景的主力传感器
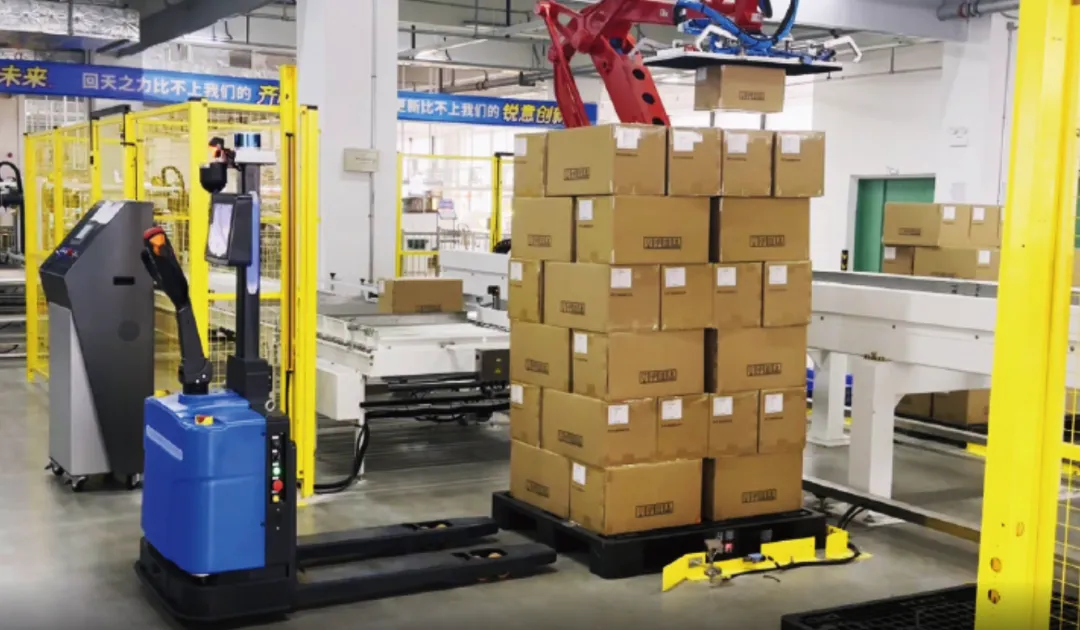
工业移动机器人(智能叉车)在工厂、仓库广泛使用16线激光雷达进行三维环境感知,相比单线激光雷达,可以感知货架上的突出物体,避免碰撞。
工业智能叉车机器人
▲ 工业叉车机器人搭载多线激光雷达在工厂内自主移动3. 无人机 —— 低空环境感知
大疆农业无人机、测绘无人机上的激光雷达(如 Livox 系列),可以在飞行中采集地面三维数据,用于农业精准作业和地形测绘。
4. 人形机器人 —— 新兴应用方向
以特斯拉 Optimus、宇树 H1 为代表的人形机器人,部分方案中采用了小型化多线激光雷达作为全身感知的补充,帮助机器人在复杂地形中导航。
优缺点分析
优点
| 真3D感知 | |
| 远距离测量 | |
| 高精度 | |
| 全天候工作 | |
| 360°视野 |
缺点
| 成本高 | |
| 体积大、重量重 | |
| 旋转机械结构 | |
| 点云稀疏 | |
| 雨雾干扰 | |
| 玻璃透射问题 |
总结
多线激光雷达是单线激光雷达的"立体升级版"——通过叠加多条激光束,它把感知维度从平面扩展到了三维空间,让机器人真正能"看懂"复杂的立体环境。
这也是为什么它成为自动驾驶汽车的标配。但它的机械结构、高成本和大体积,也让研究者们开始思考:有没有不用旋转的激光雷达?
有的——那就是我们下期要介绍的固态雷达。
如果感觉对你有帮助,欢迎转发给对机器人感兴趣的朋友,后续带你认识机器人传感器系列持续更新中,关注公众号获取后续文章推送。
END
往期推荐
1.机器人坐标转换全解析:左乘、右乘、点变换一文搞定2.看懂相机背后的数学:四大坐标系全解析3.轮式移动机器人运动学—9种底盘全景解析4.深入理解C++设计模式全景解析5.机器人如何认识世界:导航地图的种类、构建与实际应用6.从A到B:路径规划算法可视化全解析——从 DFS 到 Hybrid A*,9 种经典算法导览
随机文章
-
 10个月宝宝每天需要喝多少奶粉?
- SUV有必要装脚踏板吗?
- 大厂自动驾驶|数据挖掘负责人|带10人团队|北京|急招】
- 轿车加632元油后逃单,合肥警方通报
- 案例|司法部入库案例:涉嫌交通事故小型轿车行车记录仪存储卡数据恢复电子数据鉴定案//司法鉴定科学研究院
- 案例|司法部入库案例:涉嫌交通事故小型轿车与行人案发进入路口时交通信号灯指示状态交通事故痕迹物证鉴定案//司法鉴定科学研究院
- 预算来到35万以上,新能源轿车先把这5款看明白
- 雷诺进口轿车这么能打,为什么在国内几乎没人认识它?
- 10万内插混轿车别只看油耗,这5台值得重点看
- 2026年最新!柳州至通辽轿车托运价格大揭秘,揭秘价格多少?
- 从轿车换到SUV,才明白的6件事!