当前位置:首页>自动驾驶>【场景标注】SAM-ES:面向自动驾驶关键类别平衡的道路数据集分割增强 !

【场景标注】SAM-ES:面向自动驾驶关键类别平衡的道路数据集分割增强 !

  • 2026-10-18 03:11:04
【场景标注】SAM-ES:面向自动驾驶关键类别平衡的道路数据集分割增强 !

🛑 SAM-Enhanced Segmentation:面向自动驾驶关键类别平衡的道路数据集分割增强

导读

直击自动驾驶稠密语义分割四大核心缺陷——ZOD数据集仅提供2D bounding box无像素级标注、驾驶场景存在极端类别失衡(行人/骑行者/交通标识占比<1%)、激光雷达稀疏标注与密集预测不匹配、恶劣天气/夜间分割性能大幅下滑:传统方案依赖人工稠密标注成本极高,SAM零样本分割存在幻觉与边界误差,标准损失函数无法聚焦安全关键稀有类,多模态融合未适配稀疏激光雷达特性。为此塔尔图理工大学、查尔姆斯理工大学等提出SAM增强的自动驾驶道路分割框架,构建自动化标注流水线将ZOD边界框转为稠密语义掩码,人工精筛2300帧建立基准,基于CLFT与DeepLabV3+实现相机-激光雷达融合分割,提出类别专业化模型与集成策略,结合双向迁移学习提升跨域泛化。在ZOD数据集mIoU最高达**48.1%,Iseauto实车平台达77.5%**,稀有安全类别IoU显著提升,补齐ZOD数据集分割标注空白。

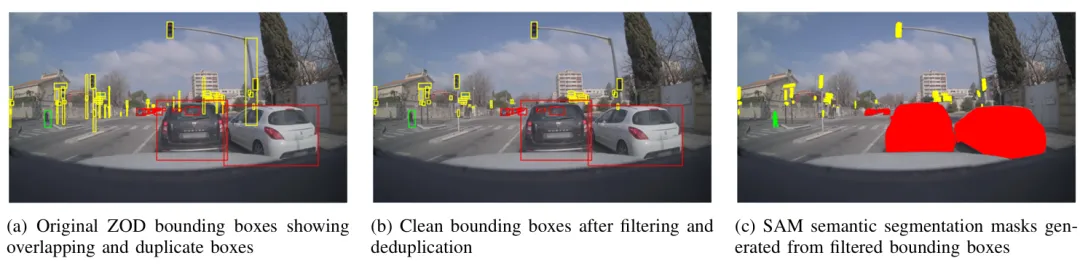
图1:基于SAM的预处理流程可视化,展示从原始ZOD边界框到密集语义分割掩码的转换过程。(a) ZOD数据集原始边界框;(b) 经过筛选、去重及尺寸约束处理后的结果;(c) 由SAM结合优先级分辨率生成的最终像素级分割掩码。

推荐理由

  1. 数据集空白填补:首次为无像素标注的ZOD多模态数据集生成SAM稠密掩码,构建2300帧人工精筛分割基准。
  2. 标注高效可靠:自动化处理10万+帧,36%人工通过率,兼顾标注效率与掩码质量,降低分割标注成本。
  3. 类别失衡根治:类别专业化模型+集成策略,让交通标识、行人等稀有类IoU大幅提升,突破安全关键类分割瓶颈。
  4. 多模态深度适配:生成相机/激光雷达双规格标注,融合分割在恶劣天气更鲁棒,适配自动驾驶传感器特性。
  5. 跨域泛化增强:双向迁移学习加速收敛,特征可跨数据集迁移,适配不同场景与传感器配置。

1 业务背景与技术背景

1.0 业务背景:自动驾驶多模态分割刚需

稠密语义分割是自动驾驶感知核心,支撑精细场景理解与安全决策,但落地存在致命短板:

  • ZOD等大规模多模态驾驶数据集仅提供边界框标注,无像素级标签,无法支撑监督分割训练;
  • 人工像素标注成本极高、周期长,难以覆盖北欧雨雪、夜间等复杂天气场景;
  • 驾驶场景类别极端失衡,行人、交通标识等安全关键类像素占比不足1%,标准模型分割失效;
  • 激光雷达稀疏点云与相机密集图像标注不匹配,多模态融合分割性能难以发挥。

亟需低成本自动化标注、适配类别失衡、多模态鲁棒、跨域可迁移的自动驾驶分割方案。

1.1 技术背景:现有工作局限与本文突破

现有工作类型
核心局限
本文突破
人工稠密标注
成本高、效率低、难以规模化
SAM自动化标注+人工精筛,低成本生成高质量掩码
SAM零样本分割
小目标/遮挡幻觉、边界误差、无类别优先级
边界框过滤去重+优先级掩码融合,修正SAM输出误差
传统分割模型
无法处理极端类别失衡,稀有类性能差
类别专业化模型+集成,聚焦安全关键稀有类
多模态融合分割
激光雷达稀疏标注与密集预测不匹配
相机/激光雷达双标注生成,适配传感器稀疏特性
单数据集训练
跨域泛化差,收敛速度慢
双向迁移学习,跨数据集加速收敛

2 核心概念:关键定义与技术体系

术语/分类
技术细节
适用场景
SAM自动化标注流水线
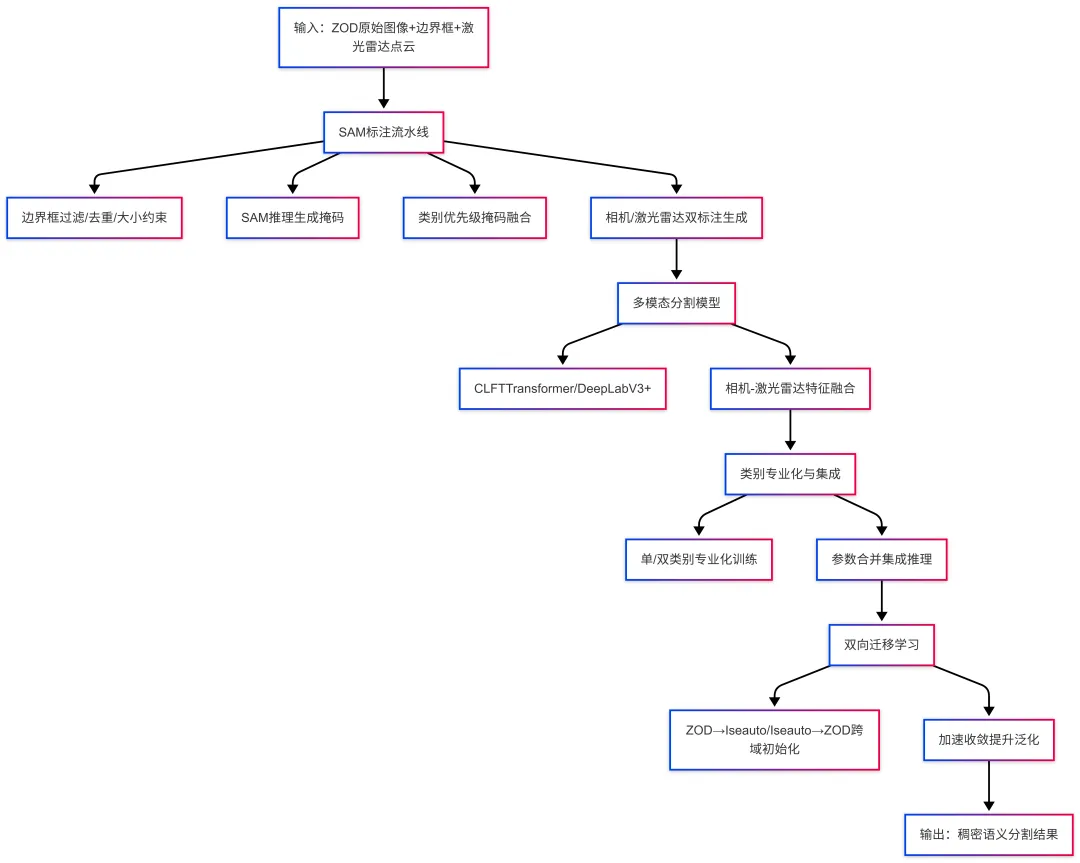
边界框过滤去重→SAM推理→优先级掩码融合→双模态标注生成
无像素标注驾驶数据集自动标注、低成本分割标签生产
类别专业化模型
针对车辆/行人/标识单类别或组合训练,缩小优化范围
自动驾驶极端类别失衡、安全关键稀有类分割
CLFT融合Transformer
相机-激光雷达双编码器+跨模态注意力,多尺度特征融合
多模态自动驾驶语义分割、恶劣天气鲁棒分割
优先级掩码融合
行人>骑行者>标识>车辆优先级,解决掩码重叠冲突
拥挤交通场景、多目标重叠分割、安全类优先保留
双向迁移学习
ZOD↔Iseauto跨域初始化,加速收敛提升泛化
跨数据集分割、小样本场景快速适配

3 核心内容:框架架构与关键技术

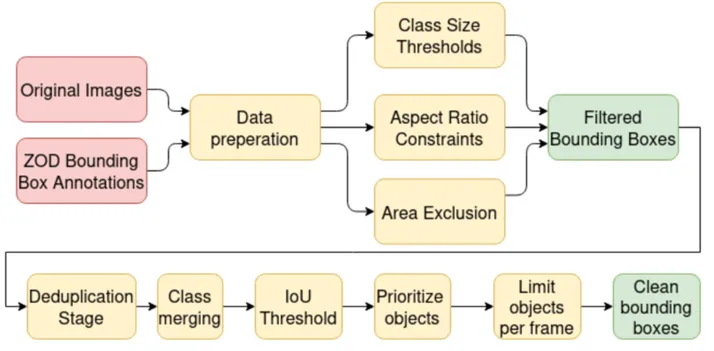
图2:将ZOD边界框转换为密集分割掩码的数据预处理流程。该流程包含三步:一是依据各类别专属的尺寸阈值、长宽比约束及区域排除规则对输入数据进行筛选;二是采用交并比阈值0.3进行同类目标合并以完成去重,合并过程中优先保留尺寸更大的目标;三是将单帧目标数量限制为75个,以此提升处理效率与标注质量。
3.1 整体技术框架

采用SAM自动化标注→多模态融合分割→类别专业化均衡→跨域迁移增强四级架构,全链路解决自动驾驶分割痛点:

3.2 核心模块技术细节

3.2.1 SAM自动化标注流水线

将ZOD稀疏边界框转为稠密可靠像素标注,解决数据集无分割标签问题:

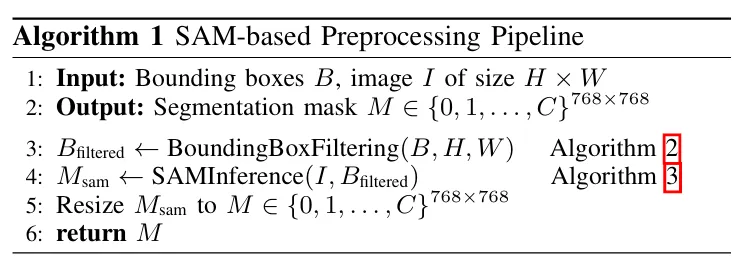
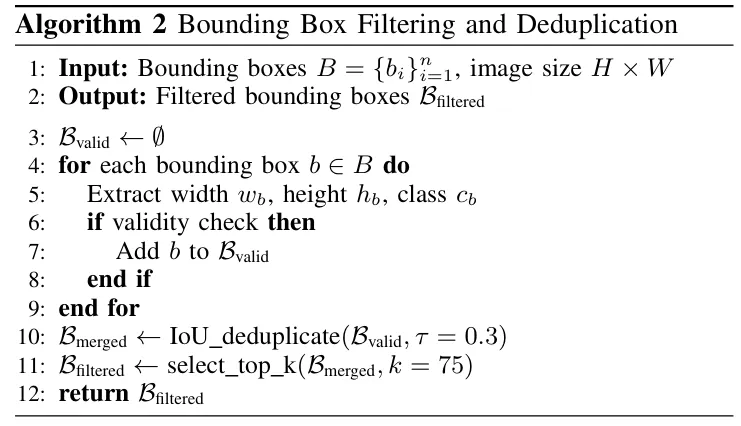
  1. 边界框预处理
    • 类别尺寸过滤:车辆>30px,行人/骑行者/标识>15px,剔除极小无效框;
    • 长宽比约束<8:1,剔除超长伪影框,面积>40%图像的框直接移除;
    • IoU=0.3去重合并,每帧保留最大75个目标,平衡效率与质量。
  2. SAM推理与优先级融合
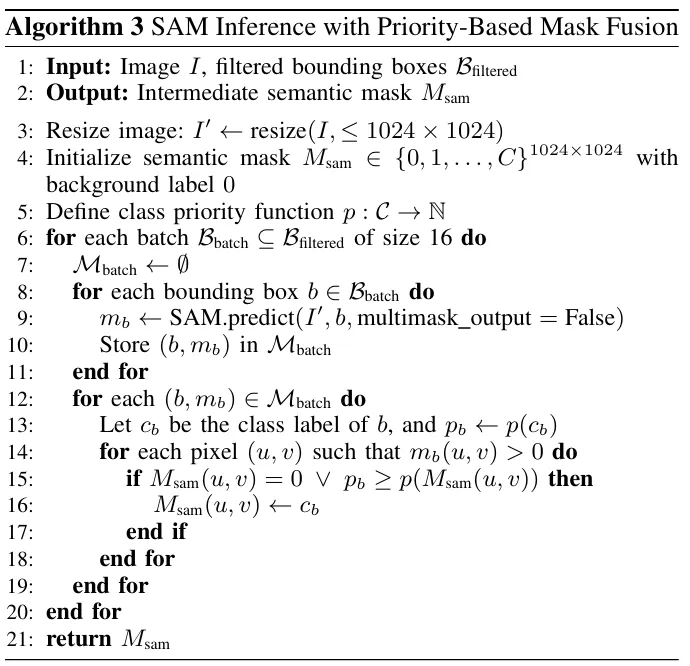
    • 图像缩放至1024px,边界框为prompt批量输入SAM生成掩码;
    • 优先级规则:行人/骑行者最高→标识→车辆,重叠像素按优先级赋值,保障安全类不被覆盖。
  3. 双模态标注生成
    • 相机标注:仅剔除边缘1%区域与<25像素噪声块,保留全视野监督信号;
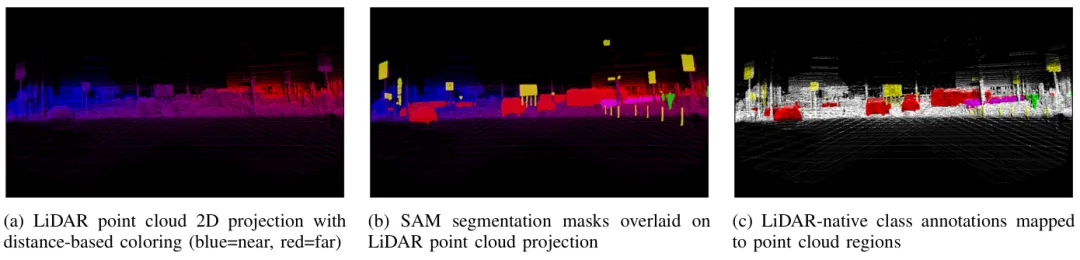
    • 激光雷达标注:掩码投影至有效点云区域,距离<90m过滤,严格几何对齐,保留传感器稀疏特性。

      图3:激光雷达标注生成流程,展示借助SAM模型生成原生激光雷达分割掩码的过程。(a) 基于深度着色的原始激光雷达点云投影图;(b) 将SAM分割掩码叠加至激光雷达数据上,以此确定目标位置;(c) 最终的原生激光雷达标注结果,仅在激光雷达覆盖区域应用对应类别的着色。

  4. Iseauto标注精修
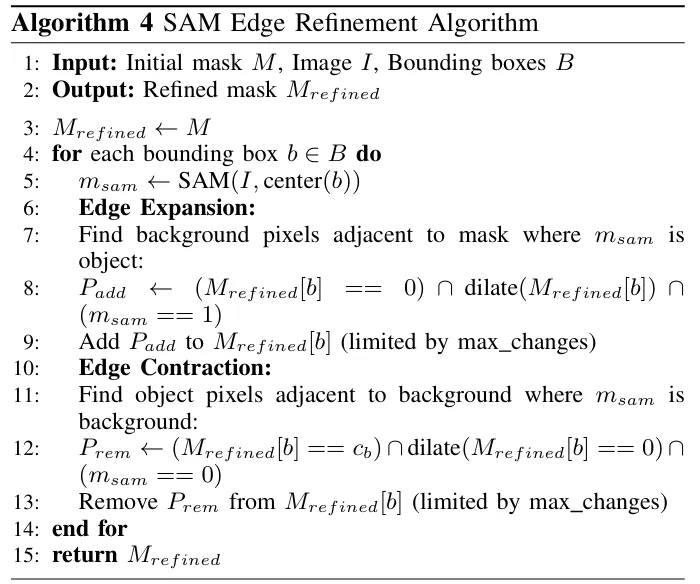
    • SAM中心prompt生成掩码,边缘扩张填充缺口+边缘收缩修正过分割,最大变化量约束避免语义漂移。

3.2.2 多模态融合分割模型

对比两种架构,适配自动驾驶多模态输入:

  1. CLFT(Camera-LiDAR Fusion Transformer)
    • 三阶段编解码,相机/激光雷达独立编码,跨模态多头自注意力融合,全局上下文建模更强;
    • 含Base/Large/Hybrid三变体,Hybrid平衡精度与效率。
  2. DeepLabV3+
    • ResNet101主干+空洞空间金字塔池化,解码器拼接激光雷达深度特征,CNN经典分割基线。

3.2.3 类别专业化与集成策略

解决极端类别失衡,稀有安全类性能突破:

  1. 专业化训练:单类别(车辆/行人/标识)或双类别组合训练,缩小损失优化范围,模型容量聚焦目标类;
  2. 参数合并集成:融合专业化模型参数,聚合各模型优势,进一步提升稀有类精度。

3.2.4 双向迁移学习

提升跨数据集泛化,加速训练收敛:

  • ZOD与Iseauto双向权重初始化,小学习率微调,20-30epoch即可达到较高精度,远快于从头训练;
  • 跨域迁移保留通用几何与语义特征,适配不同场景、传感器配置。

3.3 关键技术创新点

  1. SAM驱动自动化标注:首次为ZOD生成稠密分割标签,低成本规模化,人工精筛保障质量;
  2. 优先级掩码冲突解决:安全关键类优先,避免拥挤场景下行人/标识被车辆掩码覆盖;
  3. 类别专业化破失衡:针对稀有类专项优化,突破传统模型对小目标、低占比类的分割瓶颈;
  4. 双模态标注适配:相机密集/激光雷达稀疏双标注,贴合自动驾驶传感器真实特性;
  5. 跨域迁移泛化:双向迁移加速收敛,特征可跨数据集、跨传感器配置迁移。

4 实验验证

4.1 实验设置

  • 数据集:ZOD(10万+帧处理,2300帧精筛,多天气)、Iseauto(2400帧,实车平台);
  • 评测指标:mIoU(平均交并比)、FW IoU(频率加权交并比)、单类别IoU;
  • 模型:CLFT(Base/Large/Hybrid)、DeepLabV3+;
  • 训练配置:NVIDIA A100,batch=8,Adam优化器,加权交叉熵损失,数据增强。

4.2 核心性能结果

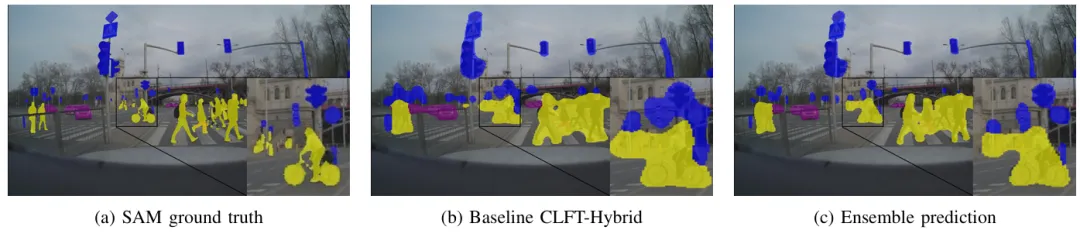
图4:ZOD数据集第000404帧分割结果的定性对比。(a) 真实标注分割图,附带放大局部细节。(b) 基准模型预测结果,放大区域内目标轮廓精度较低。(c) 集成模型预测结果,针对行人、骑行者、交通标志这类小型安全关键目标,其放大区域内的轮廓精度得到明显提升。

4.2.1 主实验(精度SOTA)

  • ZOD数据集:CLFT-Hybrid融合模型日间晴天mIoU**48.1%**,全天气性能稳定,优于DeepLabV3+;
  • Iseauto实车平台:CLFT-Hybrid融合mIoU达**77.5%**,显著高于ZOD,适配规整城市场景。

4.2.2 类别专业化增益

  • 标识类IoU:基线29.7%→专业化43.5%,**提升13.8%**;
  • 行人类IoU:基线33.6%→专业化38.0%,**提升4.4%**;
  • 集成模型:mIoU达51.3%,全面超越多类别基线。

4.2.3 多模态标注对比

  • 密集相机标注远优于稀疏激光雷达标注,融合模态性能最优,解决稀疏标注与密集预测不匹配问题。

4.2.4 双向迁移学习

  • 跨域初始化20epoch:ZOD→Iseauto mIoU从45.7%→57.6%,Iseauto→ZOD从18.6%→23.6%,收敛速度大幅提升。

4.2.5 SAM边缘精修

  • 恶劣天气行人类IoU平均+3.2%,夜间雨天最高+5.3%,显著提升低可见度场景安全类分割。

5 挑战与未来方向

5.1 核心挑战

  1. SAM小目标误差:远处、遮挡、微小目标仍存在幻觉与边界漂移;
  2. 实时性不足:CLFT与集成模型推理速度慢,难以满足车载实时需求;
  3. 极端天气鲁棒性:大雪、浓雾、强夜间光照干扰下性能仍有下滑;
  4. 标注规模化:当前仅2300帧精筛数据,全量数据集标注需进一步自动化。

5.2 未来方向

  1. SAM进阶优化:结合SAM 2时序分割,提升视频连续帧掩码一致性;
  2. 轻量化专业化:蒸馏专业化模型知识,打造车载实时轻量化模型;
  3. 多模态深度融合:融合高精地图、雷达信号,提升全天气鲁棒性;
  4. 全自动标注闭环:引入伪标签与自监督,减少人工精筛依赖,实现全量标注;
  5. 长尾场景专项:针对极端天气、长尾交通事件优化稀有类分割。

6❓ 核心QA

Q1 为什么要给ZOD做SAM稠密标注?

A ZOD是北欧多天气多模态标杆数据集,但仅含检测框,本文首次补齐像素级分割标签,填补该数据集分割研究空白。

Q2 类别专属模型如何解决不平衡?

A 拆分多类别任务为单/双类别专属优化,让模型集中容量学习小目标特征,避免被背景、车辆主导。

Q3 激光雷达标注为何精度更低?

A 激光点云稀疏,仅采样物体局部,与相机稠密掩码预测存在天然监督不匹配。

Q4 SAM标注的局限是什么?

A 小/远/遮挡目标易出错,必须人工校验;复杂场景边界模糊,仍存在伪影与漂移。

7 总结

核心价值

  1. 数据集补全:首次为ZOD构建稠密分割标注,填补北欧多模态驾驶数据集分割研究空白;
  2. 标注范式革新:SAM自动化+人工精筛,低成本高效生产分割标签,适配工业级数据集;
  3. 类别失衡突破:专业化模型+集成,彻底解决自动驾驶安全关键稀有类分割难题;
  4. 工程实用:多模态适配、跨域迁移、实车验证,可直接落地自动驾驶感知系统。

总结金句

👉 本框架以SAM自动化标注为核心,用优先级融合修正掩码误差、用类别专业化破解类别失衡、用多模态融合适配车载传感器、用跨域迁移提升泛化能力,全方位补齐自动驾驶稠密分割的标注与精度短板,成为多模态驾驶场景感知的高效解决方案。

8 原论文信息

  • 论文题目:SAM-Enhanced Segmentation on Road Datasets: Balancing Critical Classes in Autonomous Driving
  • 作者团队:Toomas Tahves、Mauro Bellone、Junyi Gu、Raivo Sell
  • 发表单位:塔尔图理工大学、查尔姆斯理工大学、Mercatorum大学
  • 发表信息:arXiv:2605.28136v1(2026年5月)
  • 核心创新:SAM驱动ZOD数据集稠密标注、类别专业化分割、相机-激光雷达融合、双向迁移学习
  • 关键性能:ZOD mIoU 48.1%,Iseauto mIoU 77.5%,标识类IoU+13.8%,跨域收敛加速
  • 技术特性:自动化标注、类别均衡、多模态融合、跨域泛化、实车平台验证

最新文章

随机文章