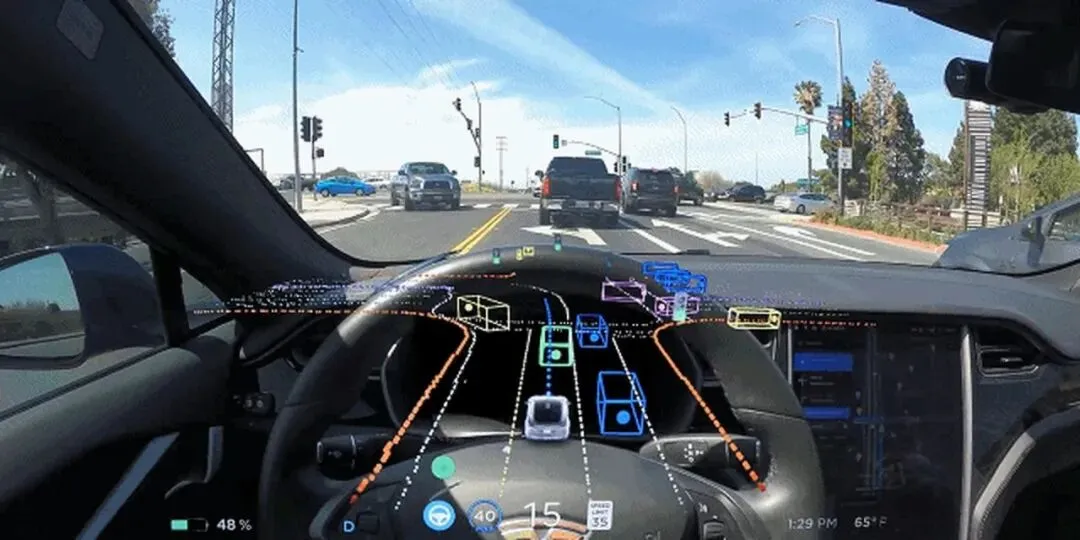
纯视觉自动驾驶驶入代际拐点:从第一代模块化架构全面转向端到端大模型、数据增强驱动的新一代技术路线
- 2026-08-12 05:10:48
引言
2026年,被视为“城市领航辅助驾驶(NOA)元年”。
我国首部针对L3级有条件自动驾驶和 L4级高度自动驾驶系统的强制性国家标准完成报批公示,特斯拉监督版全自动驾驶辅助系统(FSD)正式进入中国市场。
——两条消息看似独立,实则指向同一个核心命题:自动驾驶正在从“功能比拼”转向“安全能力较量”。
其中,纯视觉感知技术的专利布局,正成为决定话语权的关键变量。
笔者通过全景梳理全球技术专利布局、代际迭代趋势发现了专利出海短板、标准滞后、极端场景技术瓶颈等问题。
我们的目标是为产业高质量发展、国产汽车出海、高阶自动驾驶国标落地提供参考。
(参考阅读请点击:
《首部自动驾驶强制国标刚刚公示,纯视觉方案又被歪曲解读?》)
代际迭代分水岭显现
自动驾驶纯视觉感知技术正完成历史性代际跨越,从第一代模块化架构全面转向端到端大模型、数据增强驱动的新一代技术路线,全球创新格局同步重塑,形成中美引领、日欧守成的产业分层格局。
从专利申请走势看,2021年成为行业关键拐点:传统模块化感知技术专利申请量见顶回落,端到端大模型、数据增强相关专利迎来爆发式增长。
第一代模块化技术领域,日本企业布局起步最早,我国企业2015年起集中开展跟随式研发,至2021年专利总量达到峰值,整体专利数量规模领先,但在异常动态目标检测、特殊车道识别等关键细分领域存在明显技术空白。
在新一代端到端技术赛道,我国实现与全球同步起步,和美国共同领跑全球创新。
端到端架构分为两阶段过渡方案与One-Model单一神经网络长远路线,世界模型(WM)、视觉语言动作模型(VLA)融合成为行业前沿方向,依托底层世界模型理解物理环境、上层VLA模型强化逻辑推理,可大幅提升雨雪、逆光等极端复杂场景适配能力。
数据增强领域,GAN与扩散模型融合形成 DIFF-GAN新技术,能够批量生成稀缺极端场景仿真数据,补齐纯视觉方案真实场景样本不足的短板,国内清华大学、吉林大学等高校沉淀大量前沿专利,产学研协同创新优势凸显。
创新主体层面,我国产业多元生态优势充分释放。
全球前20名核心专利申请人中,国内企业占据半数席位,形成智驾方案商、整车厂、高校科研院所协同研发格局:
百度深耕环境感知与视觉 SLAM,持续迭代深度学习模型适配感知决策;
华为、腾讯主攻模型轻量化剪枝、蒸馏、神经架构搜索技术;
高校聚焦生成式仿真、底层模型架构基础研究。
夯实专利布局基础
当前我国纯视觉自动驾驶产业虽跻身全球第一梯队,但技术迭代、市场拓展、行业规范三重矛盾相互交织,制约产业长期健康发展,核心痛点集中在知识产权、技术安全、标准体系三大维度。
首要难题是本土专利强、海外布局相对较弱。
我国车企出口覆盖墨西哥、俄罗斯、巴西、英国等全球增量市场,但绝大多数企业未同步完成对应区域专利布局,海外市场关键技术领域专利覆盖存在大片空白。
反观美日车企,经过数十年布局,在全球主要汽车消费市场搭建了完整的专利防护网。
其次是极端场景感知能力存在短板,纯视觉方案安全边界受限。
纯视觉完全依托摄像头采集图像数据,在暴雨、浓雾、强光逆光、无照明隧道等场景下感知精度大幅下降,真实道路中异形障碍物、突发非机动车闯入等长尾场景样本稀缺,仅依靠实车采集数据成本极高、覆盖不全。
当前行业依赖生成式数据增强技术补齐短板,但 DIFF-GAN等融合技术尚未大规模量产落地,模型泛化能力仍有提升空间;
同时,企业研发侧重常规城市、高速道路,对复杂乡村道路、施工路段等小众场景适配不足,距离L3自动驾驶强制安全要求仍有差距。
更深层次的矛盾是行业标准制定滞后于技术迭代。
目前,我国首部针对 L3级有条件自动驾驶和 L4级高度自动驾驶系统的强制性国家标准完成报批公示,预计明年7月实施。
反观奔驰、宝马等海外车企,已形成成熟标准适配逻辑:奔驰严格控制落地场景,应用范围小于自身专利覆盖边界;宝马同步推进技术研发与场景落地,两条路径协同推进。
笔者通过“标准-场景-专利”分层映射模型梳理显示,全球12家头部企业共有262件高质量涉标专利,其中国内企业112件,技术储备完全具备支撑国标制定的基础。
笔者通过拆解 ISO 34503国际 ODD运行范围标准,将自动驾驶场景划分为天气、道路、场景、静态目标四大维度,搭建专利、场景、标准一一对应的映射模型,精准摸排适配 L3级自动驾驶的核心专利,证明国内企业在各类复杂场景均具备不输海外的技术储备,各企业技术路线各有所长,为加快强制国标落地、打通专利标准化通道提供了完整的可行路径。
加强产业生态共建
立足纯视觉自动驾驶产业现存短板,笔者认为,应从政策、产业、企业三个层面提出系统性对策,构建政策托底、产业协同、企业创新的三位一体发展体系,推动我国纯视觉感知技术从规模领先迈向质量领跑,打通技术研发、标准制定、全球出海全链条通道。
政策方面,强化顶层设计,发挥知识产权支撑作用。
一是有序放开L3车型上路试点,加速高阶智驾产业化落地;
二是修订《中华人民共和国道路交通安全法》,重新定义自动驾驶激活状态下的驾驶人权责,厘清事故责任划分法律边界;
三是依托“场景-专利-标准”映射模型,将国内高质量自研专利转化为标准技术条款,提升国际规则话语权。
产业联盟牵头构建协同生态,搭建专利池化解出海知识产权风险。
行业协会牵头整合整车、算法、高校资源,组建纯视觉感知专项产业联盟,打通企业技术交流通道,减少重复研发投入;
对标 ISO国际自动驾驶系列标准,依托专利分层分析法筛选高价值核心专利,搭建行业共享专利池,推行交叉许可、一站式授权机制,抱团应对海外专利壁垒;
深化产学研长效合作,推动实验室技术快速量产落地,打造覆盖算法、硬件、仿真测试等的完整国产产业链生态。
市场主体立足长远统筹技术攻关与全球专利布局。
企业聚焦 One-Model端到端架构、WM+VLA融合路线持续攻坚,加大 DIFF-GAN极端场景生成技术投入,通过神经架构搜索优化模型轻量化水平;
专利布局层面,制定差异化海外布局策略,欧美成熟市场实现全技术均衡布局,南美、东南亚增量市场优先布局核心优势技术,补齐墨西哥、俄罗斯、英国等重点出口市场专利空白。
当前,我国手握数量充足、质量过硬的自主专利储备,拥有完整多元的产学研创新生态,同时也必须正视海外专利布局薄弱、标准体系不完善、极端场景技术待突破等现实挑战。
唯有政策、产业、企业同向发力,统筹技术创新、知识产权、标准建设、全球布局四大核心任务,才能持续夯实纯视觉自动驾驶产业竞争底座。
来源:新浪财经 作者:国家知识产权局专利分析普及推广项目自动驾驶纯视觉感知关键技术课题组
备注:本文略有编辑,标题有修改

期待您的关注、点赞、在看、转发
