播客 | 一文读懂端到端自动驾驶!CARLA 仿真如何撑起技术革命?
为丰富阅读形式,更好地适应读者阅读习惯,《浙江大学学报理学版》特别推出AI播客!用听觉传递科研价值,契合碎片化阅读需求,诚邀聆听~
告别传统自动驾驶的 “分工协作”,端到端技术成为行业新宠!而CARLA 仿真平台,正是这场革命的核心训练场。本期播客深度解读《浙江大学学报(理学版)》硬核综述,从算法演进、多模态融合到场景合成,带您解锁自动驾驶 “仿真训练→现实落地” 的全链路密码,看清技术突破与未来方向~
答:传统自动驾驶是 “分工协作” 模式,需经过感知、定位、规划、控制等多个独立模块层层处理;而端到端自动驾驶用一个神经网络直接将摄像头图像等传感器输入,映射成转向、油门、刹车等车辆控制指令,省去了复杂的模块分工环节。
答:CARLA 的优势十分突出:作为开源、高保真的城市驾驶模拟器,它基于游戏引擎构建,能提供逼真视觉环境和多传感器模拟;内置 “特权模型” 和 “传感 - 运动模型” 两种模式,还搭载 LeaderBoard 标准化基准测试平台,让研究人员能在统一、可复现且灵活定制的场景中训练和对比算法,极大推动了学术研究进展。
答:这是仿真场景构建的革命性突破!传统方案靠手工建模,效率低还难覆盖复杂场景;而 NeRF、3D 高斯能从真实世界数据中自动重建高保真、可编辑的驾驶场景,不仅提升了场景构建效率和丰富度,还能生成更多富含语义信息的训练数据,帮模型更好地应对真实道路中的各类情况。
引用本文:
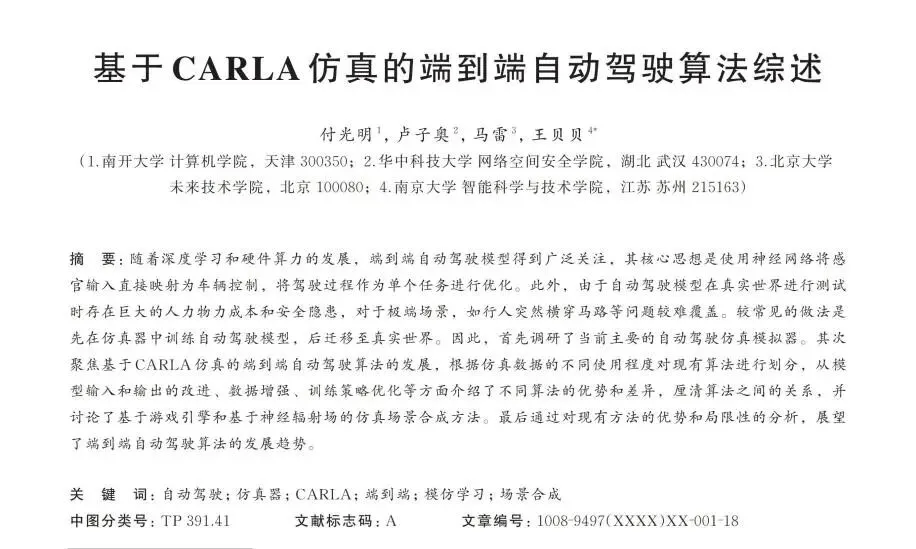
[1]付光明,卢子奥,马雷,等.基于CARLA仿真的端到端自动驾驶算法综述[J/OL].浙江大学学报(理学版),1-18[2026-01-22].https://link.cnki.net/urlid/33.1246.n.20250916.1940.008.
扫描下方二维码,可获取该论文的完整原文,搭配播客收听,理解更透彻!
听完本期播客,你对 CARLA 仿真赋能端到端自动驾驶还有哪些技术疑问?
🔍 欢迎关注“浙大学报理学版”公众号!在评论区留下你的问题或建议~