当自动驾驶行业开始认真应待“擦镜头”这件小事儿|先锋速递NO.4
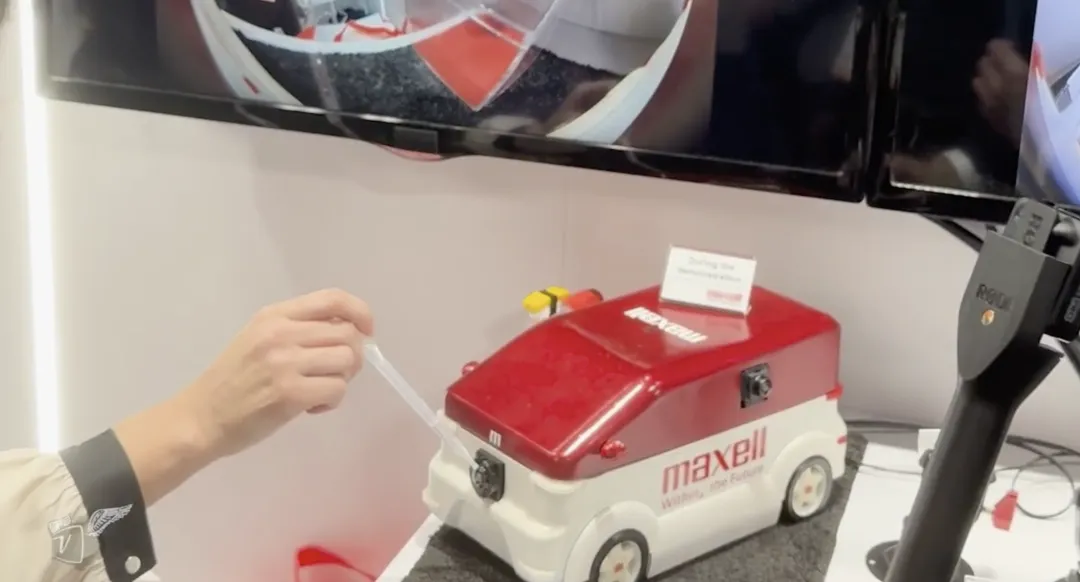
一边是多传感器融合派,他们相信,摄像头、激光雷达、毫米波雷达缺一不可,感知就是安全发展。Waymo、Zoox 的态度很明确:机器要“比人更清晰”,那就不能只依靠“电子眼”。另一边是 纯视觉源 。 逻辑同样自洽:高精度摄像头+海量数据+强力算力,既接近人类部署方式,又具备成本和规模优势。特斯拉、Wayve押注的,就是这条“摄像头优先”的路线。这两派已经过了很多年,双方在不断讨论未来的认知上限。但最近,一个看起来不太起眼的小东西,却把问题逐渐拉回下限。纯视觉路线长期面临一个非常朴素、却难以回避的质疑:摄像头,必须能看到东西。这听起来像是废话,但在真实世界里,它并不代表成立。雨滴、雪、冰霜、泥点、道路扬尘——这些都不是极端场景,而是 每天都在发生的高频事件 。它们不需要复杂的交通博弈,也不需要考验模型推理能力,只需要几个泥点子,就能让摄像头“失明”。于是,自动驾驶系统里出现了一类很现实、但不太体面的工程问题:你会发现,很多关于自动驾驶失败的瞬间,并不是因为世界太复杂,而是因为 镜头太脏 。雨滴、雪、冰和道路污垢都能在几秒钟内使摄像头失明。这就需要不断清洁,而这一挑战也催生了一个新兴的子行业。像Marelli这样的公司已将清洁喷嘴集成到其传感器套件中,而Murata也详细介绍了其创新的集成式摄像头清洁解决方案。Maxell推出了一款紧凑型超声波清洗镜头装置 (UCLU) ,这款产品可以利用超声波在雨滴撞击镜头表面的瞬间将其雾化,防止雨滴粘附并造成图像失真。更重要的是,该设备无需传统加热器即可应对冬季严寒天气。它通过改变超声波振动的频率范围来产生热能,利用相同的原理融化冰雪。虽然该产品目前仍处于“研发中”状态,但Maxell的新闻稿表明,其量产目标时间为2026年底。或许最令人印象深刻的是,该设备体积小巧,功耗极低——即使在融雪模式下,功耗也低于5瓦。随着汽车行业竞相迈向 L4 和 L5 级自动驾驶,这种“设置好就不用管了”的硬件可能是确保自动驾驶汽车视野始终清晰、随时准备感知前方道路的关键所在。如果你把这个东西放回“纯视觉 vs 传感器融合”的大讨论中,会发现它的位置很微妙。它并没有说明“纯视觉一定更优”,但它明确指出了有一件事:如果你选择了纯视觉路线,那你必须把视觉摄像头做到工业级可靠。某种程度上,这是对纯路线最现实、也是最诚实的一次“补丁”。算法可以不断进化,模型可以不断迭代,但在雨雪泥水面前, 物理世界不会给你时间跑推理 。但真正无人走向化之后,你会发现系统最害怕的,不是复杂,而是长期运行:能不能连续跑几个月?能在一年四季都稳定吗?能否在没有人类维护的情况下,保持“可捕捞状态”?在这个阶段,“需要人定期擦镜头”的制度,本身还没有建立。因此,像Maxell这种“设置好就不用管”的硬件,就不再是配件,而是 系统成立的前提条件之一 。在自动驾驶的发展叙述中,我们习惯崇拜算法、模型和算力。但现实世界提醒我们:像Maxell这样的“小玩意儿”,或许不会改变技术路线之争,但却在悄悄补齐一个被长期忽视的基础条件。自动驾驶比最终拼的,可能不是谁更聪明,而是谁 更聪明如何在真实的世界里活下去 。
 10个月宝宝每天需要喝多少奶粉?