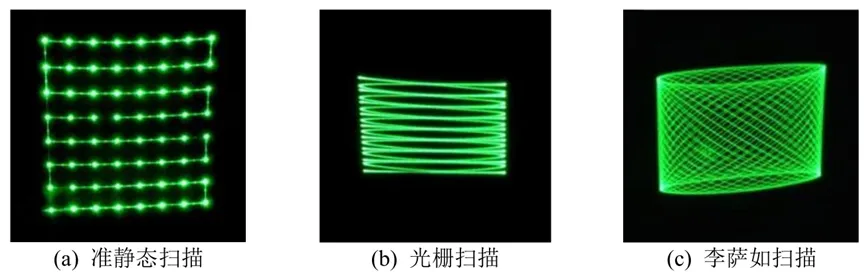
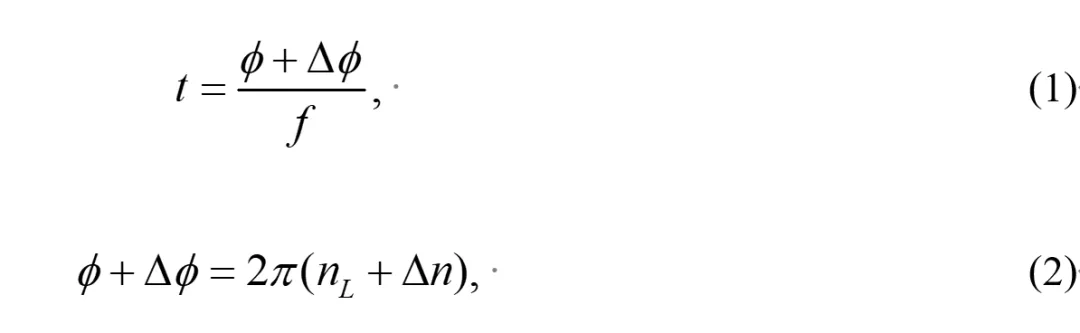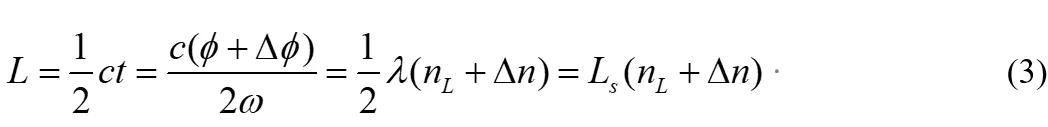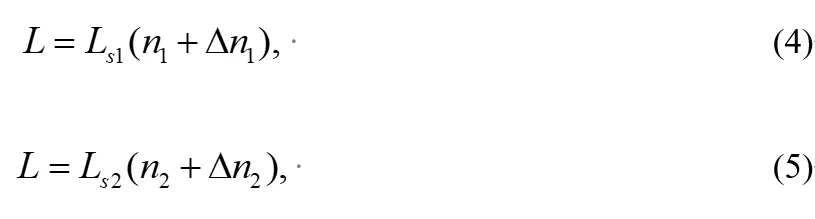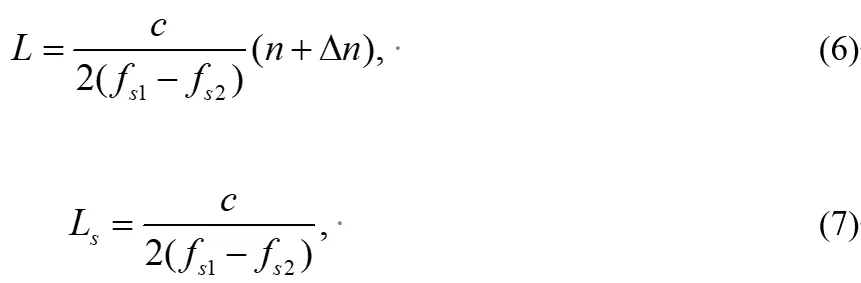激光雷达的成像本质是通过测量每个激光点到目标的距离来实现的。在扫描过程中,系统高速获取成千上万个点的距离信息,形成密集的三维点云。这些点云勾勒出物体的外形与结构,再通过数据处理与识别算法,进一步判断目标是平面还是立体、是行人、车辆或是其他障碍物,最终完成对周围环境的三维重建与智能感知。
计算距离的一种常见方法是相位测量法,通过测量并记录光信号在往返激光雷达之间的时间,从时间信号反推成像系统到目标的距离信息。具体流程如下:经过驱动的激光器发出重复频率为f的脉冲激光,该信号在飞行距离L上往返一次的过程中产生相位延迟φ,则该信号在此过程中所用的时间如下:
其中nL为激光往返L所经历的整数个波长,Δn为不足一个2π的分量,那么待测距离L即可表示为:
其中,Ls为光尺。在一次测量中,对于任何一种测量光信号相位的方法,都无法确定相位的周期nL,仅能测出相对相位延时,这对应于相位包裹,即利用光学相位做测试的时候2π*n+Δφ所呈现出来的信号一样,那么我们不知道这个信号到底是Δφ还是2π*n+Δφ。通俗来讲,若我们假设一个2π周期代表的绝对距离是1m,Δφ表示0.1m,那么我们就无法区分返回的信号代表0.1m?还是1.1m?亦或是2.1m?上述的论述宏观的理解为,对于相位测量,我们只能获取一把光尺范围内(即一个2π周期)的一个数值(即上面的0.1m),若我们想在一个周期下测量更大的范围,从公式来看只能减小频率,增大光波长,但是波长越长的光,越容易在空间传播过程中损耗,因此一味的缩小频率并不是最好的方法。
为了解决这个问题,在实际测量中一般采用两把光尺对同一距离进行测量,通过差频信号,获取精确光尺的周期数,进而测量绝对距离。两把光尺实际上就是两个不同频率的激光器对同样的距离进行测试:
通过将公式(4)(5)整理成公式(3)所呈现的等效形式,可得:
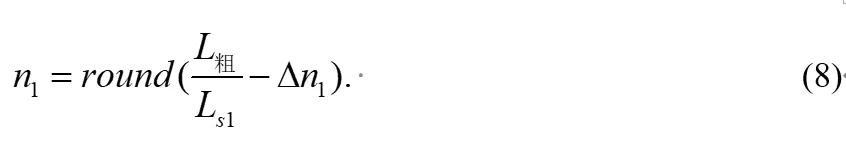
通过上文的说明可知,光尺长度与频率成反比,那我们采用两个频率相近的光尺,结合公式(7)即可获得极大的测量范围,从而实现在一个2π内完成测量。但是值得注意的是,光尺具有尺子的通病,即当测量范围扩大时,测量精度往往较低,因此双频法常常用于确定这个相位落在那一个2π周期内,然后结合单频法测量的相对数值,共同确定真实距离。整个测量过程如下:1、利用单频测量法测量出相对相位,Δφ;2、利用双频构造无限长的光尺,假设距离落在对应无限长光尺的一个周期内,因此n=0,再次情况下计算出包含误差的绝对距离粗值L粗;3、利用L粗代入公式(8)计算精确短尺的整周期数n1,将整周期数n1以及相对相位Δφ代入公式(3)即可计算出精确的距离L精。
以上便是激光雷达相位测距的核心理论推演。其精髓在于将距离测量转化为对激光往返相位差的精密测量。单个调制频率对应一把“光尺”,虽然能通过相位小数获得毫米级精度,却无法确定整周期数,存在测距模糊。而通过发射两个频率接近的激光,并利用其测量结果之差,可以构造出一把全新的“虚拟长尺”。这把尺子虽精度稍逊,但量程极大,能首先给出一个无模糊的粗略距离。以此结果为引导,便可反推并锁定高精度短尺的整周期数,从而一举攻克了“高精度”与“大范围”不可兼得的核心矛盾,最终计算出目标的精确距离。
在实际的激光雷达系统设计中,激光器的波段与频率选择并非随意,而需在精度、能量损耗、成本及人眼安全等多重因素间取得平衡。一般而言,频率越高、波长越短的光,虽然能实现更高的测量精度,但其在空气中的衰减也越快,直接探测距离相对较短;反之,波长较长的光则能传播得更远,但精度往往有所妥协。因此,不同的应用场景——无论是自动驾驶的近距离精细感知,还是地理测绘的远距离大范围扫描——都对应着不同的光频与系统设计。