基于人工智能的自动驾驶与城市可持续发展:以南京市主城区为例
发表时间:2025/09
发表期刊:Ecological Indicators
人工智能技术快速发展下,自动驾驶正深刻重塑城市交通模式与空间结构,为城市可持续发展带来新机遇与挑战。本文以南京中心城区为案例,构建交通可达性–容积率关联模型,结合多情景模拟与机器学习,定量解析自动驾驶对城市空间结构的影响机制,验证了自动驾驶在减少单位碳排放和缓解空间不平等方面的可持续潜力。
关键词:自动驾驶技术;城市空间结构;交通可达性;人工智能;机器学习;可持续发展
随着人工智能技术,尤其是自动驾驶融入城市治理,城市面临前所未有的空间形态和土地利用重组压力。许多城市仍面临结构性问题,如容积率(FAR)分布不均、土地利用效率低下以及功能性分区无序。这些问题加剧了交通拥堵、环境污染和社会资源的错配,从而提高了生活成本,并从根本上限制了高质量和可持续城市发展的路径。
自动驾驶如何影响南京市中心的交通可达性和空间结构?
如何量化人工智能驱动的交通技术对城市空间结构的影响,并用以预测未来的空间趋势?
如何通过自动驾驶技术对容积率的影响,定量评估其对城市核心可持续发展目标的潜在贡献?
将可达性作为核心分析对象,系统地分析了可达性与城市空间结构之间的相关性,并识别了其在推动土地开发强度变化中的作用。
通过将多源数据与机器学习技术整合,提出从空间特征提取到复杂相关分析及未来预测的全面方法论——显著提升模型解读非线性高维数据和预测空间响应的能力。
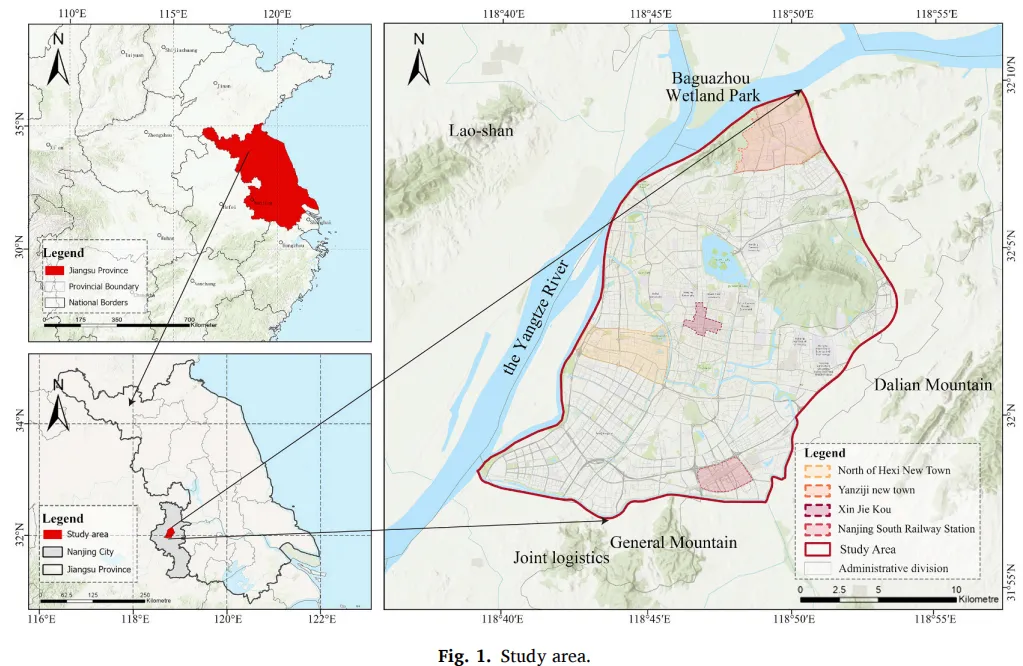
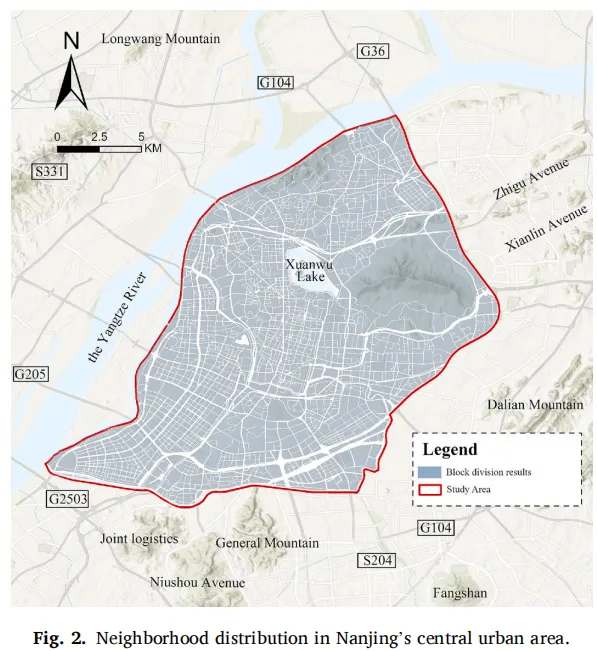
研究聚焦于南京市主城区。南京是长三角城市群的核心城市,也是全球六大都市圈之一。
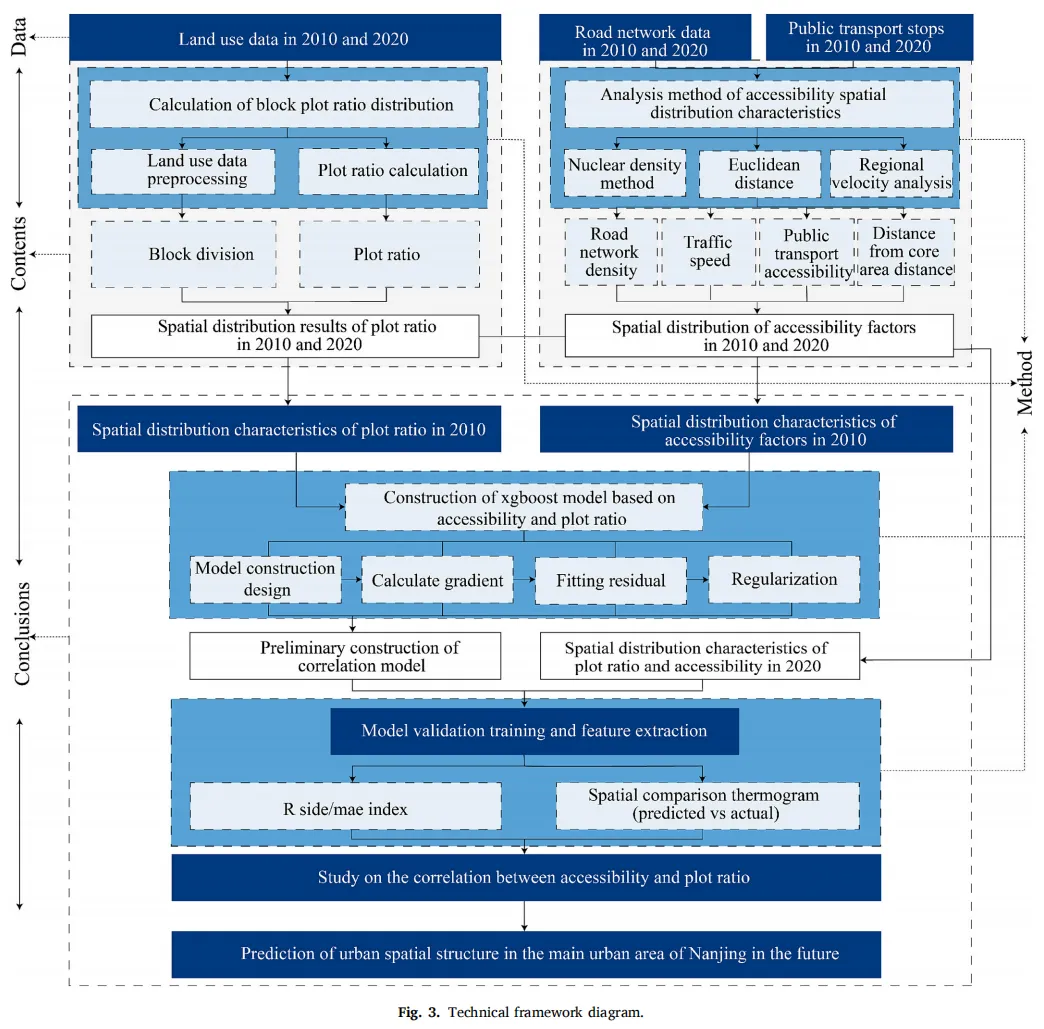
道路网络数据:来自OpenStreetMap平台,经过预处理(去除冗余图层、修正缺失或重复道路要素、验证数据完整性和准确性)。
公共交通站点信息:整合自南京市政府官方网站。
社区容积比、交通路网密度、交通速度、公共交通可达性、到市中心距离。
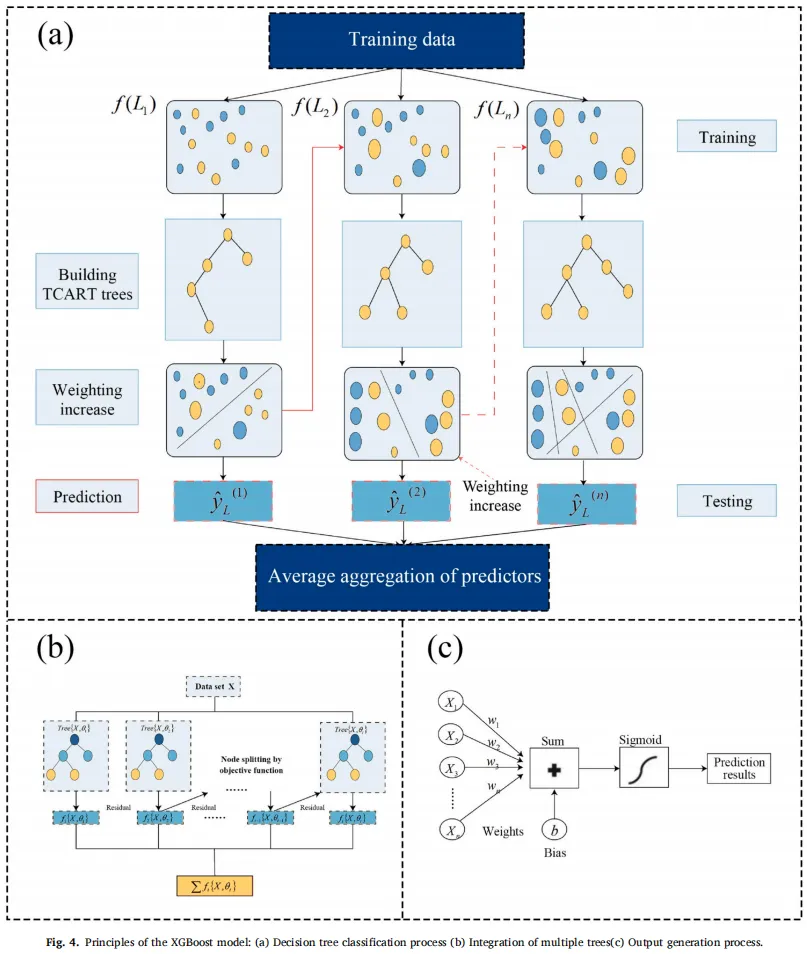
本研究以交通可达性为核心因素,评估人工智能驱动的交通技术对城市空间结构的空间影响。基于XGBoost算法开发了“可及性-FAR”关联模型,并以2010年南京主城区为案例进行了实证分析。实验设计包含一组关键变量,以表示交通可达性和城市发展强度。自变量包括交通网络密度、平均出行速度、公共交通可达性以及距离市中心。因变量是容积率,作为空间发展强度的代理指标。
本研究采用XGBoost模型预测社区可达性与城市结构之间的关系。基于现有研究,XGBoost模型在捕捉时空动力学和进行相关分析方面展现出显著优势,使其成为本研究的理想选择。
图4. XGBoost模型的原则:(a)决策树分类过程 (b)多棵树的集成(c)输出生成过程。
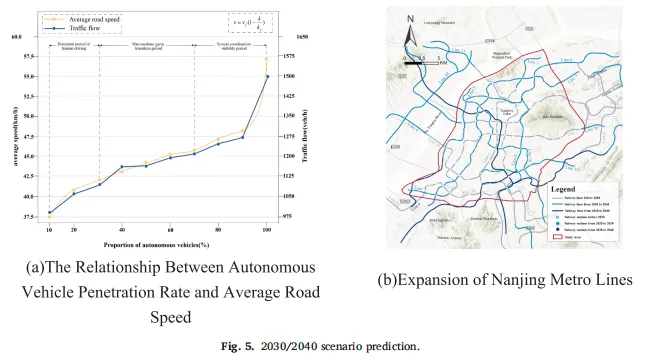
为准确评估南京交通系统未来表现和发展趋势,本研究选择了两个关键发展阶段——2030年和2040年作为预测重点。为量化南京交通系统在这两个发展阶段的性能变化,本研究基于自动驾驶的普及程度、铁路交通和公路网络的扩展进行了情景分析。
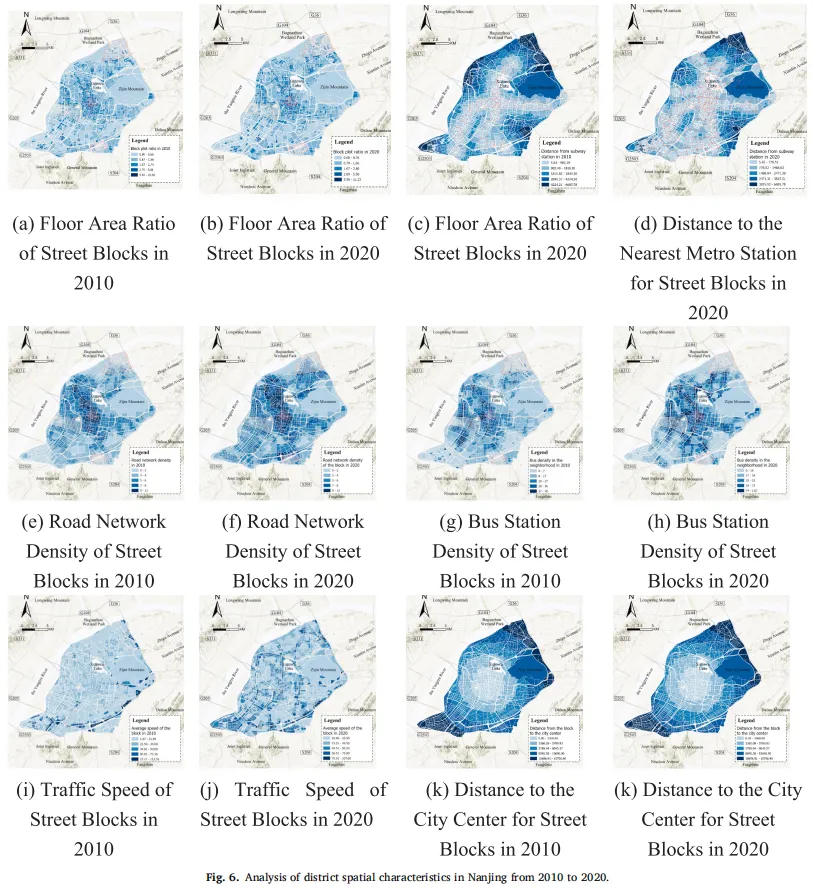
新街口核心区保持容积率范围为3.5-4.2,同期非核心区域平均容积率仅 0.1-1,呈现出0.3/km²的梯度递减,揭示了新街口区域的刚性空间结构和单中心优势。
在公共交通可及性方面,研究强调了公共交通可及性对空间差异的影响。地铁网络的扩展使中央城市区40.5%(805个社区)的车站可达性提升至800米以内,较2010年仅23.6%(470个社区)有所提升。
在道路网络密度方面,研究显示其增长表现出显著的极化,主要体现在关键发展区与非重点区之间的明显差异。
在交通速度方面,研究显示其改善显著推动了城市土地使用的强度。
图6.2010年至2020年南京市各区空间特征分析
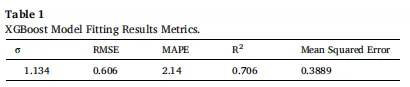
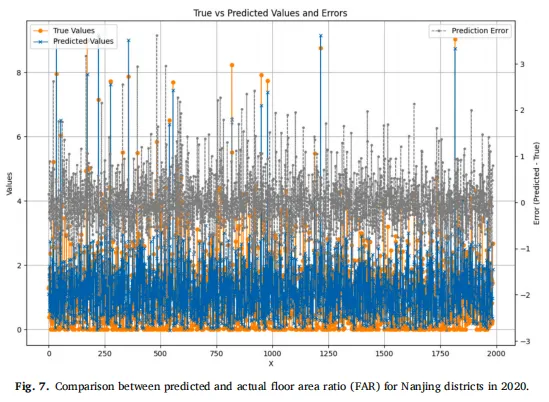
本研究基于XGBoost算法构建了容积率预测模型,系统地验证其解释性可达性因素对容积率的影响力。
图7.2020年南京各区预测容积率与实际容积率(FAR)的比较
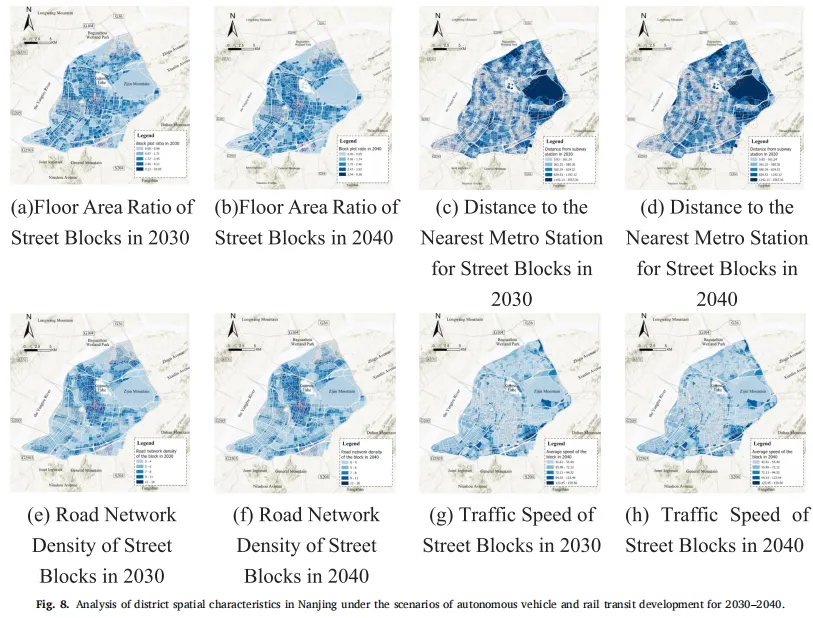
以容积率为例,研究揭示了空间分化和结构转化特征,预测数据显示南京城市空间结构呈现显著的离心式发展趋势。
在公共交通可及性方面,研究揭示了铁路交通网络的平衡效应,地铁网络的扩展显著改善了空间服务覆盖。
在交通网络密度方面,研究揭示了道路网络发展所产生的的边际效应减弱。
在交通速度方面,研究显示自动驾驶技术显著提升了效率水平,并表现出明显的轴向驱动效应。
图8.2030-2040年自动驾驶汽车和铁路交通发展情景下南京市城区空间特征分析。
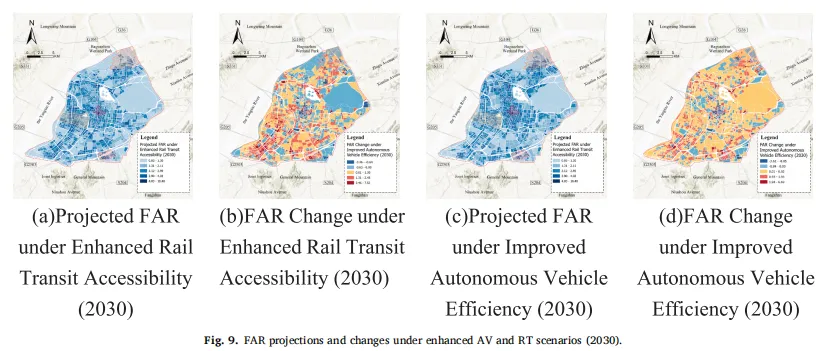
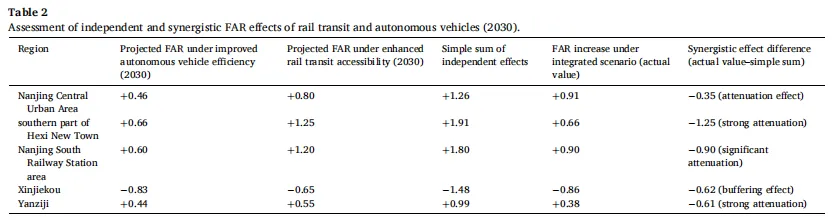
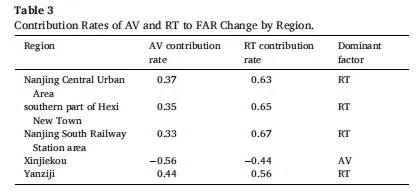
为了进一步探讨铁路交通和自动驾驶对容积率增长的相对贡献,本研究基于现有情景模拟框架进行了变量分解分析。定义了两类控制场景:第一种假设增强的铁路交通可达性情景;第二组假设为提高自动驾驶车辆效率情景,同时铁路交通系统的空间配置保持不变。这两种模拟分别反映了铁路交通和自动驾驶汽车在促进开发强度方面的独立影响,并与之前提出的2030年模型的综合模拟结果进行了比较。
图9.在强化自动驾驶车辆和铁路交通情景下(2030年)的容积率预测及变化
表2.铁路交通与自动驾驶车辆独立及协同作用下容积率的影响评估(2030年)
表3.各地区自动驾驶车辆和铁路交通对容积率变化的贡献率
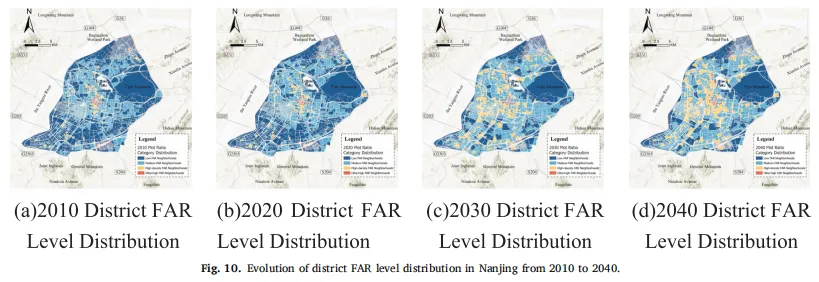
本研究进一步分析了南京不同容积率社区的自动驾驶技术和铁路交通发展的影响机制,并探讨了它们在塑造城市空间结构中的作用。研究显示,尽管南京整体保持“核心稳定-外围增长”的发展模式,不同容积率水平社区的空间调整路径呈现出独特特征,并受到自动驾驶和铁路交通协同效应的影响。
图10.2010年至2040年南京市各区容积率分布的变化
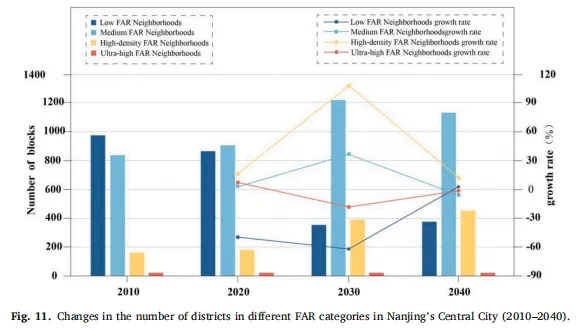
2010年至2040年间不同容积率社区数量的演变表现出显著的不对称特征。
图11.南京市主城区不同容积率类别区域数量变化(2010-2040年)
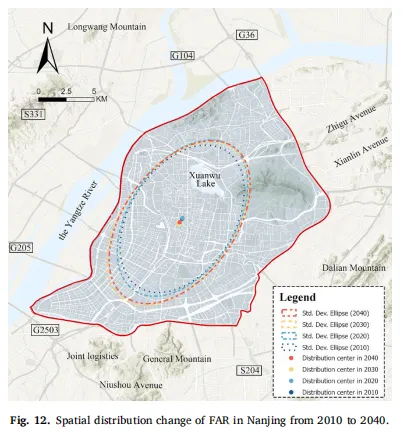
本研究采用标准差椭圆(SDE)空间分析方法,探讨了南京市中心城区容积率空间分布的动态变化。南京市中心城区的容积率分布格局以新街口为中心,主要向西南方向扩展,而东北方向的变化相对较小。
图12.2010年至2040年南京市容积率的空间分布变化
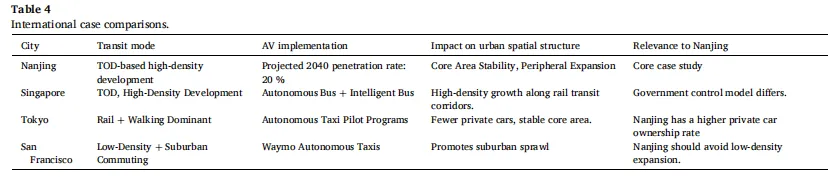
在自动驾驶与城市空间结构的结合中,多个城市已启动了多样的探索实践。
本研究确立的“技术变量-交通可达性-土地利用结构”响应框架和预测方法,不仅系统性揭示了自动驾驶重塑城市空间结构的机制,更为评估其可持续潜力及相关风险提供了定量工具。
本研究弥合了人工智能驱动的技术转型与空间规划理论之间的沟壑,赋能城市从单中心扩张模式向低碳运营、生态韧性和适应性多中心增长模式转型。
图文来源|
Xinyu Hu,Chunyu Zhou,Zhen Xu,Dian Shao,Jiayu Li & Weike Zheng.AI-enabled autonomous driving for urban sustainability: a Nanjing central area case study.Ecological Indicators,178,114053-114053.
编辑|张梦婕
责编|詹乐雯 张若彤
一审|蔡文静
终审|曹加杰
 10个月宝宝每天需要喝多少奶粉?