当前位置:首页>自动驾驶>论文推荐丨东北大学唐传茵等:自动驾驶背后的"火眼金睛"

论文推荐丨东北大学唐传茵等:自动驾驶背后的"火眼金睛"

  • 2026-09-03 00:03:19
论文推荐丨东北大学唐传茵等:自动驾驶背后的"火眼金睛"

《自动驾驶背后的"火眼金睛":恶劣天气目标检测技术大揭秘》

从日常通勤的智能汽车到高速上的自动驾驶测试车,自动驾驶正走进我们的生活。它们怎么"看清路况"?传统方法靠单相机或单激光雷达感知,雨雾雪天容易漏检误判;现在通过多传感器融合,能取长补短还原清晰路况。怎么"精准识别"?相机能提供细腻的图像纹理,激光雷达可精准测距定位,两者结合让目标识别更稳定可靠。技术还在进化:既要在恶劣天气下看得清,又要高速行驶时不延迟,还要能提前预判潜在风险。未来每辆汽车,都能拥有一双无惧风雨的"全天候眼睛"。

引用格式

唐传茵,吴龙杰,於涛,付博. 不利天气条件下目标检测的传感器融合方法[J].东北大学学报(自然科学版),2026,47(2):58-65.

(Tang Chuan-yin,Wu Long-jie,Yu Tao,Fu Bo. Target detection sensor fusion method under adverse weather conditions[J]. Journal of Northeastern University (Natural Science), 2026, 47(2): 58-65.)

DOI: 10. 12068/j. issn. 1005-3026. 2026. 20240170

识别二维码,阅读全文

研究背景

智能驾驶汽车使用多种传感器感知环境。相机提供丰富的图像信息,但在低光照环境和识别某些反光物体时效果不佳。与相机相比,激光雷达是一种能够提供距离和三维信息的传感器。然而,激光雷达存在成本高、对天气环境敏感以及对某些表面的反射率较低等问题。2D激光雷达更少的数据量以及更低的价格,使其优势更为突出。利用多个传感器之间的互补性,可以进一步提高自动驾驶系统对于各种复杂场景的适应能力[1-2]。

Bijelic 等[3]提出了一种适应性深度多模态融合网络,实现了在复杂天气条件下实时、准确的目标检测。Mendez 等[4]提出了一种面向网络边缘的目标检测模型,在保持高精度的同时降低了内存消耗。Song 等[5]提出了快速反应的YOLO模型(MS-YOLO),有效提高了在光线不足条件下的检测率和远距离小目标的检测准确性。

上述工作,主要针对传感器融合方法进行研究,但并未充分利用不同传感器的优势来增强算法在不利环境下的感知能力。为了解决不利天气下单一传感器固有的缺点,本文提出了基于模糊理论的动态权重融合方案,通过不同的天气和光照度动态分配融合权重,实现最佳的检测效果。设计4种场景的实验,提出模糊动态权重融合方法,以期降低不利天气下自动驾驶车辆环境感知的漏检数量,提高感知能力。

文章亮点

针对相机和2D激光雷达传感器在低光照、雨、雪天气等恶劣环境下感知困难、目标检测精度低且存在漏检等问题,本文采用图像和2D激光雷达点云融合的目标检测方案,提出一种基于模糊理论的动态权重传感器融合方法。该方法通过识别不同的天气和光照条件,动态分配融合权重以实现最佳的检测效果,有效弥补了单一传感器在不利天气下的性能缺陷。

本文结合动态区域Transformer图像筛选算法改进,利用智能小车平台采集数据制作3567张自建图像数据集微调算法模型,提升不同天气下目标检测性能,最终改进的BiFormer-YOLO算法精度达0.921。通过4种典型不利天气场景实验验证,融合方法相较于单一图像算法精度提升0.028,有效降低了漏检数量,显著提高了自动驾驶车辆在复杂环境下的环境感知能力。

图文解析

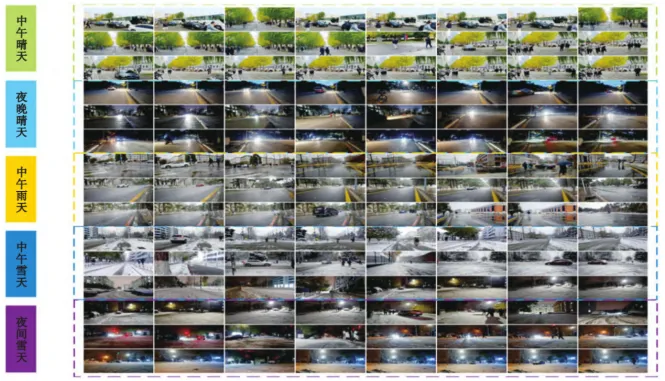
图1为自建数据集的部分图像,涵盖了4种典型场景:中午晴天、夜晚晴天、中午雨天、中午雪天。该数据集共包含3567张图像,涵盖不同光照度、不同天气、不同人群密度等复杂环境,包含行人、车辆、自行车等各类目标,以及不同尺寸和遮挡程度的目标,用于微调算法模型,解决数据不均衡问题,确保实验结果的可靠性和通用性。

图1 自建数据集部分图像

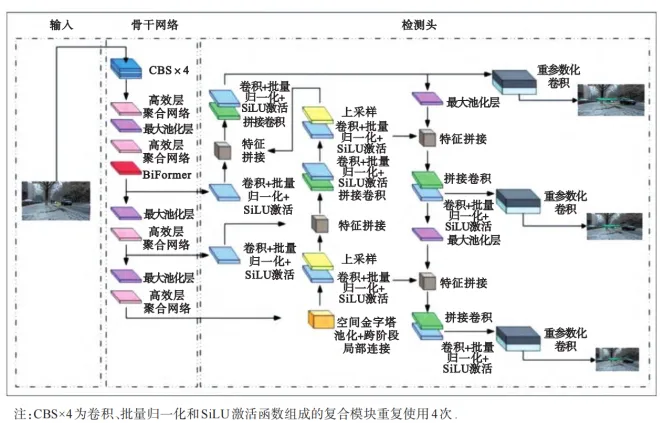
图2为BiFormer-YOLO算法的结构示意图,清晰呈现了该算法的完整流程:从输入图像开始,经过骨干网络进行特征提取,通过聚合网络、高效层、BiFormer模块等完成特征处理,再经过上采样、特征拼接、卷积等操作,最终通过检测头输出目标检测结果。其中,CBS×4为卷积、批量归一化和SiLU激活函数组成的复合模块,重复使用4次,是算法特征提取的核心组件之一,BiFormer模块则负责实现感兴趣区域的精准提取和自注意力特征计算。

图2 BiFormer-YOLO算法结构示意图

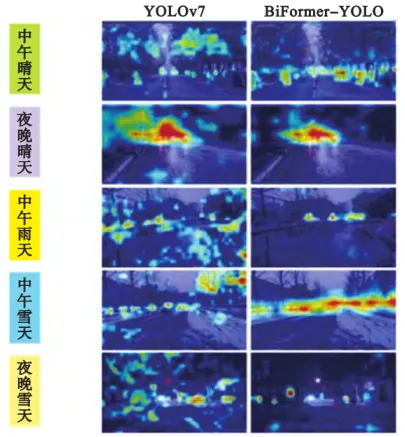
图3为YOLOv7与BiFormer-YOLO两种算法在5种不同场景下的区域提取对比,分别展示了中午晴天、夜晚晴天、中午雨天、中午雪天、夜间雪天的检测效果。通过对比可见,YOLOv7算法在不利天气(雨天、雪天)和低光照(夜晚)场景下,区域提取精度较低,易受环境干扰;而BiFormer-YOLO算法在各类场景下,均能更精准地提取目标区域,有效减少环境因素对检测效果的影响,体现了改进算法的优越性。

图3 YOLOv7与BiFormer-YOLO区域提取对比

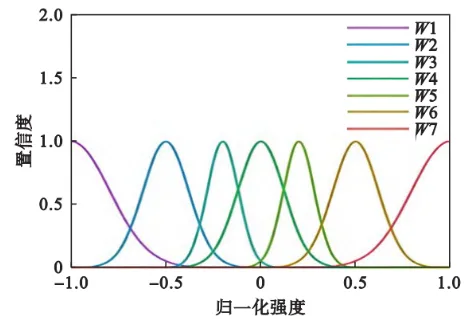
图4为天气条件隶属度函数,横坐标为天气强度归一化值,纵坐标为信度相关指标,用于量化不同天气条件与模糊集的关联程度。其中,归一化值对应不同天气强度,小雨、中雨、大雨的强度值分别为-0.2,-0.5,-1.0;晴天对应的强度值为0;小雪、中雪、大雪的强度值对应为 0.2,0.5,1.0,通过该函数可精准判断当前天气状态,为动态权重分配提供天气维度的支撑。

图4 天气条件隶属度函数

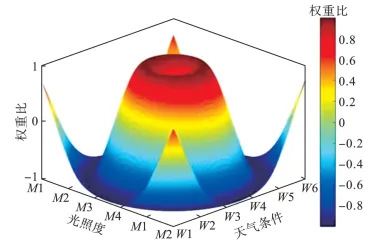
图5为模糊规则下的权重空间,展示了不同光照度(M1~M4)和不同天气条件(W1~W7)对应的融合权重比(,其中α为相机融合权重,β为2D激光雷达融合权重)。该图清晰呈现了光照度和天气条件对融合权重的影响规律,可根据当前场景的光照和天气状态,通过权重空间确定最优的融合权重分配方案。

图5 模糊规则下的权重空间

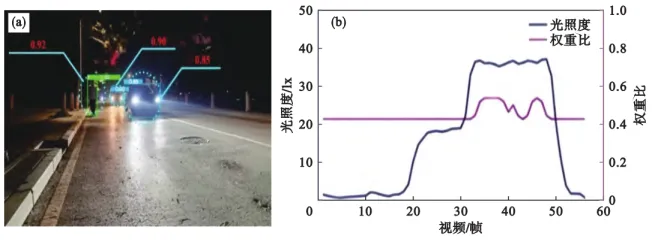
图6为夜晚晴天对向来车场景检测结果,图6a为融合算法检测结果,清晰标注了检测到的行人、车辆等目标及对应检测精度;图6b为权重比与光照度变化曲线。该场景下光照度为0~40 lx,伴随对向来车强光,从曲线可见,权重比随光照度变化及时调整,确保了检测精度,其中行人检测精度0.92、黑色车辆检测精度为0.85,远处车辆检测精度为0.90。

图6 夜晚晴天对向来车场景检测结果

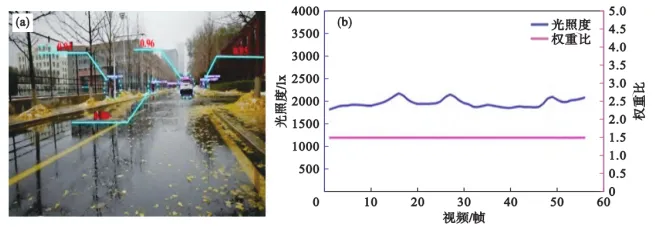
图7为雨天阴暗场景检测结果,图7a为融合算法检测结果,标注了不同目标的检测精度,包括左侧路灯和树木遮挡的行人(0.93)、前方白色车辆(0.96)、远处行人(0.90和0.85);图7b为权重比与光照度变化曲线,该场景下光照度为1。

图7 雨天阴暗场景检测结果
结论

1)改进的 BiFormer-YOLO 算法性能优异,基于自建 3567 张图像数据集微调后,精度达 0.921,相较于 YOLOv3、YOLOv5 等传统算法,在精度、召回率和帧率上均有明显优势,能有效减少不利天气和低光照环境对目标检测的干扰。

2)提出的基于模糊理论的动态权重传感器融合方法可行有效,可通过识别天气和光照条件,动态分配 2D 激光雷达与相机的融合权重,实现两种传感器优势互补,弥补单一传感器在不利天气下的感知缺陷。

3)4 种典型不利天气场景(夜晚晴天对向来车、雨天阴暗、雪天阴暗、夜晚雪天十字路口)实验验证,融合方法相较于单一图像算法精度提升 0.028,能有效降低漏检数量,显著提高自动驾驶车辆在复杂环境下的环境感知能力,可满足实时目标检测需求。

参考文献

[1] Xiang C, Feng C, Xie X P, et al. Multi-sensor fusion and cooperative perception for autonomous driving: a review [J]. IEEE Intelligent Transportation Systems Magazine, 2023,15(5):36-58. 

[2] Liu Z, Cai Y F, Wang H, et al. Robust target recognition and tracking of self-driving cars with radar and camera information fusion under severe weather conditions[J]. IEEE Transactions on Intelligent Transportation Systems,2022,23(7):6640-6653. 

[3] Bijelic M, Gruber T, Mannan F, et al. Seeing through fog without seeing fog: deep multimodal sensor fusion in unseen adverse weather[C]//2020 IEEE/CVF Conference on Computer Vision and Pattern Recognition (CVPR). Seattle,2020:11679-11689. 

[4] Mendez J, Molina M, Rodriguez N, et al. Camera-LiDAR multi-level sensor fusion for target detection at the network edge[J]. Sensors,2021,21(12):3992. 

[5] Song Y Y, Xie Z Y, Wang X W, et al. MS-YOLO: object detection based on YOLOv5 optimized fusion millimeter-wave radar and machine vision[J]. IEEE Sensors Journal, 2022,22(15):15435-15447. 

期刊网址:

https://natural.neu.edu.cn

联系方式:

东北大学学报(自然科学版)编辑部

电  话:024-83687378 

E - Mail  : editor@mail.neu.edu.cn

期刊官网

微信公众号

最新文章

随机文章