当前位置:首页>自动驾驶>一套成熟的自动驾驶系统,背后藏着研发工程师多少努力?

一套成熟的自动驾驶系统,背后藏着研发工程师多少努力?

  • 2026-11-11 14:09:26
一套成熟的自动驾驶系统,背后藏着研发工程师多少努力?

- 自动驾驶仿真联盟 -

聚焦自动驾驶仿真

筑牢车路安全基石

重塑 | 赋能 |智构 |迭进

Advancing with sustained momentum

随着车载感知硬件迭代、大模型端侧部署、车路协同体系规模化落地,2026年智能驾驶已完成从辅助驾驶功能堆砌到全链路自主可控系统的技术跃迁。当前高阶智能驾驶已全面渗透乘用车全域场景及干线物流、城市配送等商用场景,十余万级量产车型普遍标配L2++级全场景辅助驾驶,高阶L4自动驾驶进入定点规模化商用阶段。

对于研发从业者而言,智能驾驶的核心价值并非表层的驾乘体验优化,而是感知、决策、控制、数据闭环四大技术链路的系统性革新,彻底重构了车辆运动控制逻辑与道路交通运行体系。

SIMULATION ALLIANCE

智能驾驶系统底层技术架构

智能驾驶系统是一套基于车端硬件、车载操作系统、AI算法、车联网云端平台构建的闭环式车载智能控制系统,核心遵循「感知输入-融合决策-执行控制-数据迭代」的全链路运行逻辑,是多学科交叉融合的核心车载技术载体。整套系统可划分为三大核心层级,为全场景自动驾驶功能提供底层支撑:

1. 多源感知层:全维度环境信息采集底座

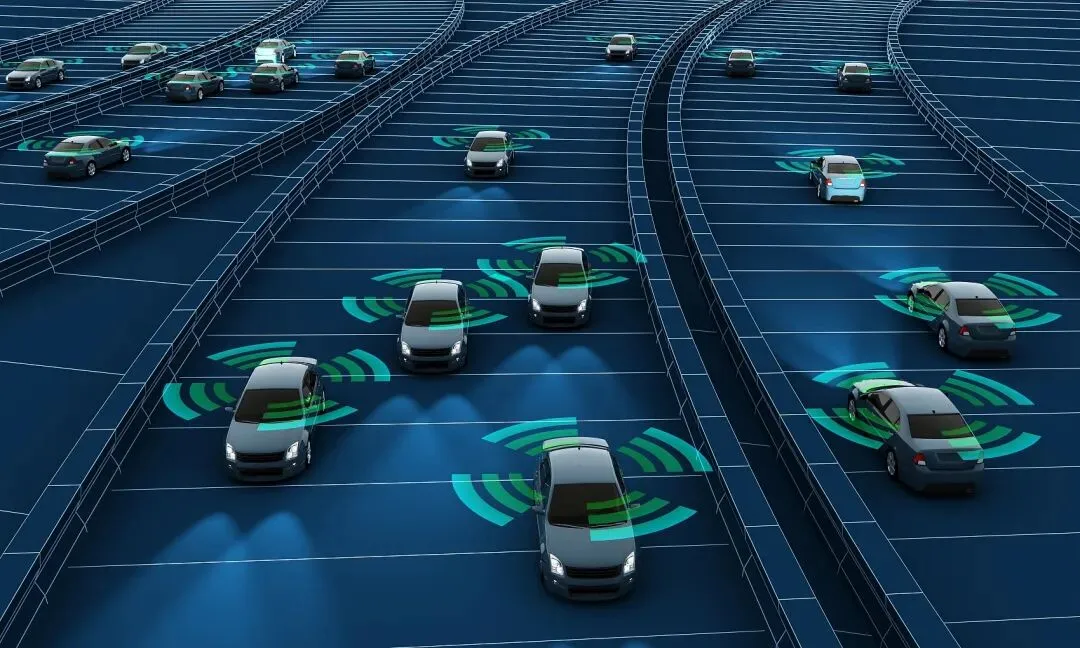
感知层是智能驾驶的信息输入入口,打破了人类驾驶的视觉、感知局限,依托激光雷达、高清摄像头、毫米波雷达、超声波雷达、IMU惯性测量单元多传感器融合方案,构建360°无盲区、全天候的环境感知体系。

相较于单一传感器方案,2026年主流量产感知架构已全面升级为多传感器冗余融合策略:摄像头负责视觉语义识别、交通标识分类;激光雷达提供高精度三维点云数据,实现测距、障碍物建模;毫米波雷达适配雨、雪、雾等恶劣天气,保障动态目标测速跟踪;IMU实时采集车辆姿态、角速度、加速度数据,弥补外部感知延迟缺陷,实现毫秒级环境状态更新。

2. 智能决策层:车载AI核心算力中枢

决策层是智能驾驶系统的大脑,基于车载高性能算力平台,搭载场景大模型、规控算法、预测网络、路径规划算法,完成环境数据的实时解算与决策输出。

系统通过深度学习模型对感知数据进行语义分割、目标检测、轨迹预测,精准识别动态障碍物、交通参与者、道路拓扑结构、交通规则语义;结合高精地图数据、车辆实时状态、云端交通流数据,通过全局路径规划与局部动态轨迹优化算法,预判未来3-5秒路况变化,输出最优行车策略,解决传统人工驾驶预判滞后、决策偏差的核心痛点。

3. 车辆控制层:高精度执行闭环终端

控制层作为系统执行终端,对接车辆线控底盘、动力系统、制动系统、转向系统,是算法决策落地的硬件载体。

依托电子化线控架构,系统可实现转向角、制动力、动力输出的毫秒级精准闭环控制,相较于人工驾驶的操作滞后、力度偏差,可实现匀速跟车、平稳变道、精准泊车、极限避障等标准化、高精度车辆运动控制,保障决策指令的1:1精准落地,构建算法与硬件的高效执行闭环。

从技术迭代维度来看,行业已从早期L1-L2级驾驶员主导、系统辅助的半自动驾驶,迭代至L3-L4级系统主导、人机冗余、特定场景无人化的高阶自动驾驶,三层底层技术架构的持续优化,是高阶智驾商业化落地的核心根基。

SIMULATION ALLIANCE

智能驾驶四大核心技术革新

区别于大众认知的浅层体验升级,智能驾驶的核心变革体现在安全冗余、通行效率、能耗控制、驾乘稳定性四大技术维度的底层突破,是对传统驾驶体系的技术性重构。

1. 安全升级:从人为经验预判到机器量化风控

传统道路交通安全隐患,本质源于人类感知阈值有限、反应延迟、注意力阈值、操作精度不足等生理局限。

智能驾驶通过全时感知监测、毫秒级响应机制、多维度风险建模、硬件算法双重冗余。当前,量产高阶智驾系统均搭载感知硬件冗余、算力冗余、算法冗余架构,单一传感器故障可通过多源数据融合补全,从技术底层规避单点失效风险,将交通事故的人为诱因概率降至最低,实现行车安全的标准化、量化管控。

2. 效率革新:单机智能到车路协同全局优化

传统道路交通拥堵,核心痛点是人工驾驶行为随机性强、车辆交互无序、路况预判滞后,无法实现路网通行效率最优。

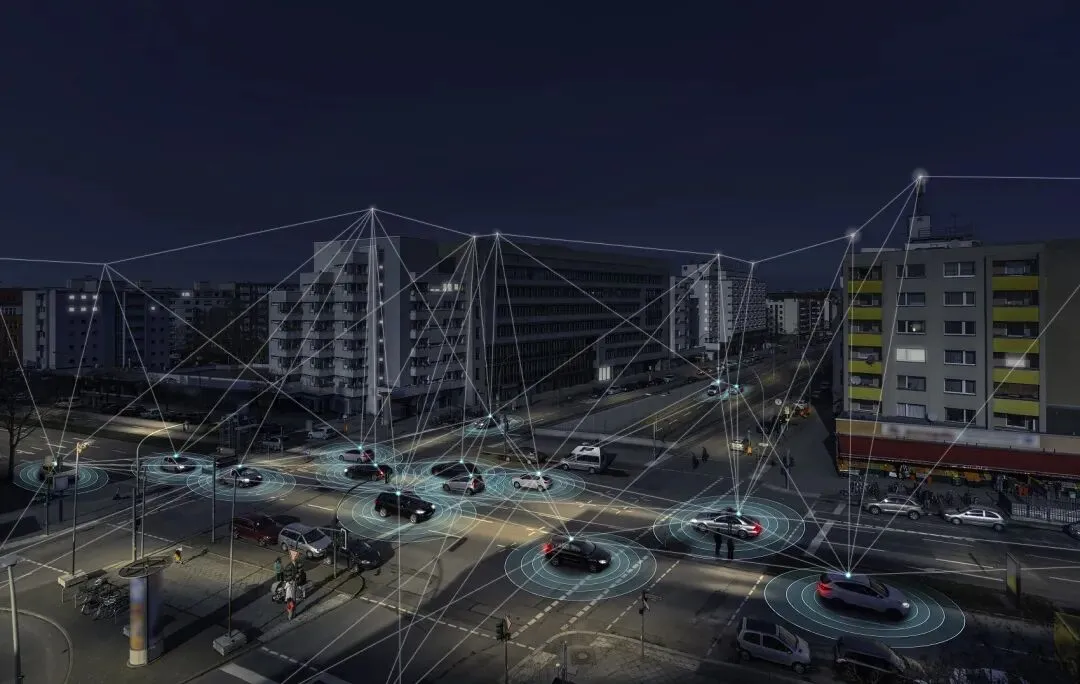
配合V2X车路协同技术,车辆可实时获取路口红绿灯时序、全局交通流数据,提前完成车速适配与路径预判,彻底解决「幽灵堵车」等行业痛点,实现路网通行效率的全局最优调度。

3. 能耗管控:算法驱动的标准化节能控制

传统人工驾驶的急加速、急制动、怠速空转、低速高负荷行驶等不规范操作,是车辆能耗偏高、碳排放超标的核心技术痛点,人工无法实现动力输出的精准最优控制。

智能驾驶系统依托车辆动力学模型+实时能耗优化算法,实现全工况能耗精细化管控:算法可根据车辆载重、路况坡度、行驶速度、电池/发动机工作效率区间,动态优化动力输出策略,匹配最优传动比与行驶姿态,规避低效行驶工况。

4. 行驶品质迭代:高精度线控的动态稳定性优化

车辆驾乘舒适性的核心,取决于车辆运动控制的平顺性与稳定性,传统人工驾驶无法消除操作顿挫、转向偏差、制动突兀等问题。

智能驾驶基于27自由度车辆动力学建模、动态轨迹平滑算法、线控底盘精准调校,可实时补偿路面颠簸、车身侧倾、车速波动带来的行驶偏差:在加速、制动、转向、过弯全场景下,实现动力线性输出、转向角度精准控制、车身姿态动态平衡,彻底消除人工驾驶的操作顿挫与行驶抖动。
SIMULATION ALLIANCE

2026智能驾驶行业技术落地现状

2026年智能驾驶已告别「概念化研发、小范围测试」阶段,进入技术成熟、成本下探、全域落地、数据闭环迭代的产业化成熟期,技术落地呈现两大核心趋势:

1、技术普惠化。

依托感知硬件国产化替代、端侧大模型轻量化部署、算力芯片成本下探,高阶辅助驾驶不再局限于高端车型,10-20万级家用乘用车已全面标配城市NOA、高速NOA、全自动泊车等核心功能,L2++级智驾成为车型标配,行业技术标准化、量产化体系基本成型。

2、场景全域化。

乘用车端实现高速、城市道路、泊车全场景辅助驾驶落地;商用端干线物流L4级自动驾驶编队、园区无人接驳、城市无人配送已实现定点常态化运营,车路协同、云端调度、数据闭环体系持续完善。

对于研发团队而言,当前智驾技术攻坚核心已从「功能有无」转向「场景泛化能力、极端工况鲁棒性、算法轻量化、量产稳定性、OTA持续迭代能力」,如何通过多传感器融合优化、大模型端侧落地、规控算法迭代,解决复杂城市路况、极端天气、突发非标场景的适配问题,成为高阶智驾技术突破的核心方向。

【自动驾驶仿真联盟】

深耕自动驾驶仿真领域

同步行业前沿动态、技术干货

搭建专业交流平台

汇聚全产业链从业者

交流学习、共同探讨

欢迎各位行业同仁关注加入

扫码关注我们

自动驾驶仿真联盟

分享行业前沿动态、技术干货

欢迎您的关注和加入!

最新文章

随机文章