
当前位置:首页>自动驾驶>端到端自动驾驶 :大模型时代的演进路与未来挑战

端到端自动驾驶 :大模型时代的演进路与未来挑战

  • 2026-10-19 23:08:15
端到端自动驾驶 :大模型时代的演进路与未来挑战

      端到端自动驾驶:

          大模型时代的演进路与未来挑战

随着深度学习和大模型技术的爆发,自动驾驶正经历着从传统“模块化”向“端到端”架构的深刻变革。通过联合优化感知、预测、决策、规划与控制等核心任务,端到端架构正逐步解决传统模块化独立优化带来的信息损失与系统协同难题。本文系统梳理端到端自动驾驶的技术演进脉络,探讨大模型在其中的应用潜力,并全面剖析该技术在走向大规模落地时面临的未来挑战.

一、从分而治之到全局协同:技术演进的三大阶段

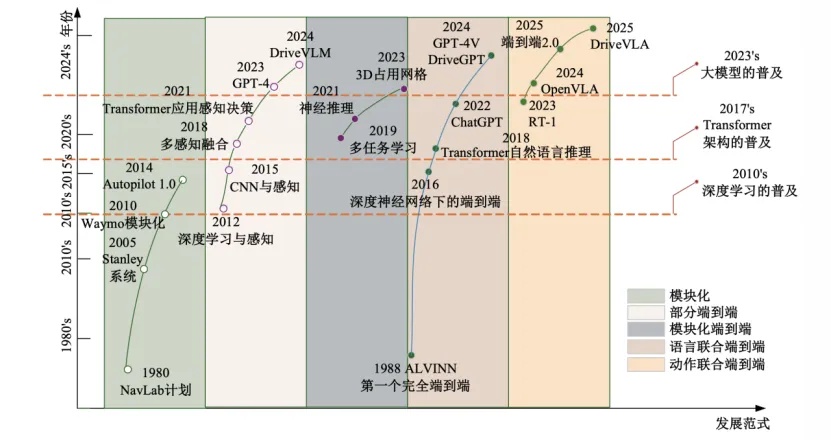
早期的自动驾驶系统多采用模块化设计,但随着复杂场景的增加,端到端技术逐渐成为破局的关键。这一演化主要经历了以下三个核心阶段:

第一阶段—传统模块化架构:系统被明确拆分为感知、预测、规划与控制等独立模块,并对每个模块进行单独优化。其优势在于可开发性和可维护性强,但劣势也十分明显:模块间的信息传递容易产生损耗与不一致,导致系统全局协同与优化变得尤为困难。

第二阶段—模块化端到端:这一阶段结合了模块化系统的可解释性与端到端优化的高效性。通过引入统一的损失函数和跨模块的梯度传递机制,实现了感知、决策与规划模块的协同优化。例如UniAD模型,通过统一的Transformer架构实现了感知、跟踪、占用图预测和运动预测的联合优化。

第三阶段—完全端到端:利用单一深度神经网络直接将传感器数据映射为驾驶控制信号,彻底取消了传统架构中的中间表示和模块接口。在这一阶段,大模型等新型建模范式的引入,使得智能车的语义理解能力显著提升。

图1 自动驾驶发展趋势示意图

二、大模型赋能:端到端自动驾驶“最强大脑”

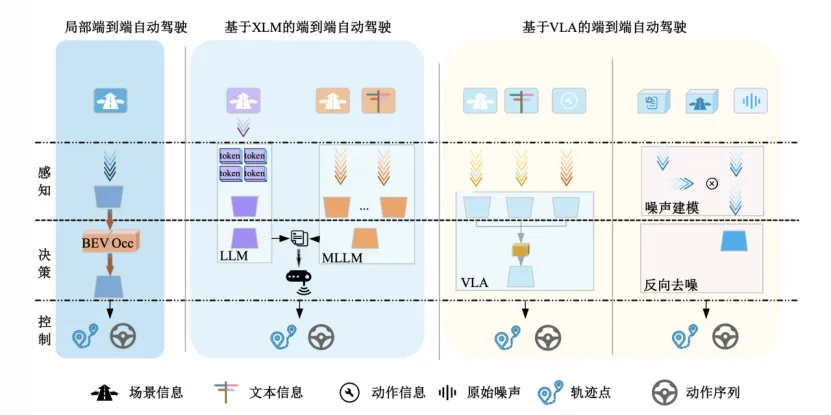
大语言模型(LLM)的迅速发展,为自动驾驶技术提供了新的突破方向,使其具备了强大的开放式推理能力和泛化能力。目前,大模型在自动驾驶中的应用主要分为三大技术路线:

1.基于XLM的端到端自动驾驶

该模型能跨模态语言模型(XLM)能够将视觉图像、点云等传感器数据转化为结构化文本描述,并输入大语言模型中进行逻辑推理,最终输出驾驶决策链。具备强大的跨模态语义理解能力,擅长处理复杂的静态场景和语义解析(如多语言交通标志识别)。但其在直接生成连续动作决策方面也有其明显局限性。

2.基于VLA的端到端控制

视觉语言动作模型(VLA)标志着系统从“感知-预测-控制”向“看-想-做”一体化体系的转变。它能够同时接受视觉输入和语言指令,并直接输出连续的控制信号。它生成的控制指令既符合动力学约束,又保持了物理合理性,有效缓解了大模型常见的“幻觉”问题。此外,结合扩散模型(Diffusion Models)进行前向扩散和反向去噪的轨迹采样,也展现了极大的应用潜力 。但该方法对模型精度和计算资源要求较高。

3.基于世界模型(World Models)的预测

世界模型旨在通过构建潜在空间动力学模型,模拟环境的动态演化过程来理解环境。它基于当前观测和历史状态,预测未来的场景分布。这样不仅能够有效生成高保真的仿真场景,还支持复杂环境中的风险评估与策略规划优化。不过,它难以直接生成动作,通常需要依赖额外的策略模型来完成最终决策。

图2 隐式端到端自动驾驶技术对比

图二

三、工业界争锋:谁在领跑端到端落地?

学术界的研究正快速转化为工业界的商业化落地实践。当前,头部车企与自动驾驶公司正基于不同的技术路线展开系统性探索:

首先是完全端到端架构先锋的模式,以特斯拉为例,特斯拉的FSD v12采用了纯视觉方案,创新性地融合了占用网络(Occupancy networks)与大规模神经网络模型,实现了感知-决策-控制的全流程一体化,并依托百万量级车队构建了数据闭环体系。Waymo则整合了自研激光雷达与高性能计算单元,构建了完整的感知-控制闭环,支撑其L4级Robotaxi的运营。

其次是模块化与端到端融合架构,例如小鹏汽车的XPILOT系统采用了XNet感知、XPlanner规划和XBrain语言推理的协同组合,成功应用于高速和城市NOA场景。华为基于MDC计算平台构建了系统,其决策模块采用概率驾驶策略(PDP)模型,在复杂交互场景下表现优异。此外,理想汽车和百度Apollo等也在此架构上实现了显著的技术突破。

四、前路漫漫:端到端自动驾驶的六大未来挑战

1.高质量海量训练数据稀缺:自动驾驶性能严重依赖数据规模。目前涵盖极端工况的边缘场景数据稀缺,且人工标注成本极高。未来需借助生成式AI(如扩散模型、3D高斯溅射)和世界模型生成高保真虚拟场景来扩充数据样本。

2.大模型的安全性与幻觉问题:模型的“黑箱”特性使得其内部决策逻辑难以被直观理解,在处理恶劣天气或无标识路口时极易产生“幻觉”并导致危险驾驶行为。提升系统的透明度与可解释性是当务之急。

3.因果混淆:在模仿学习范式下,模型可能仅仅学到了训练数据中的表面关联(例如将道路标线宽度与减速错误关联),而非真实的驾驶物理因果规律,严重限制了泛化能力。

4.鲁棒性与泛化性不足:面对极端天气、高动态障碍物交互或多传感器失效等长尾分布场景,现有模型的性能往往会出现显著退化。

5.灾难性遗忘:深度神经网络在学习新任务和动态变化的环境时,容易覆盖并遗忘原有的关键知识,制约了模型的终身学习性能。

6.基础模型与协同驾驶瓶颈:单车智能不可避免存在感知盲区。车联网(V2X)技术能够实现多智能体协同,但目前缺乏统一的通信协议与合作数据集,亟需研发分布式协同算法。

END

  山东科技大学国家     发展规划研究中心

关注发展态势
谋远健行 惟真求新

文稿|赵沫涵

编辑|庞怡丹

审核|周英佳

最新文章

随机文章