nuScenes 是由 Motional 发布的自动驾驶多传感器数据集,非商业使用遵循 CC BY-NC-SA 4.0,并受官方附加条款约束;商业研发必须另行取得商业许可,官方开发工具采用 Apache-2.0 协议。数据同时覆盖相机、激光雷达、毫米波雷达、GPS、IMU、三维标注和地图,可用于感知、跟踪、预测与场景理解研究。
一、数据集基础信息
- 使用协议: 数据默认采用 CC BY-NC-SA 4.0 加官方附加条款,仅供非商业用途;商业用途需联系 Motional 获得授权。
nuscenes-devkit 代码采用 Apache-2.0。 - 数据集数量: 完整版含 1,000 个、每个约 20 秒的场景,约 140 万张相机图像、39 万次激光雷达扫描、140 万次雷达扫描和 140 万个三维边界框。
- 传感器组成: 采集车配有 6 个相机、1 个激光雷达、5 个毫米波雷达,以及 GPS 和 IMU,覆盖波士顿与新加坡道路。
- 文件组成:
samples 保存关键帧传感器数据,sweeps 保存中间帧,maps 保存栅格 PNG 与矢量 JSON 地图,v1.0-* 保存不同数据划分的元数据和标注表。 - 数据集格式: 相机数据为图像,雷达和激光雷达使用点云文件,地图包含 PNG 与 JSON;标注、传感器标定、位姿、场景和样本关系以 JSON 表组织。
- 扩展标注: 官方另提供 lidarseg、panoptic、CAN bus 和地图扩展,其中约 4 万个关键帧具有激光点语义或全景标签。
json
{"token":"...","sample_token":"...","instance_token":"...", "translation":[x,y,z],"size":[width,length,height], "rotation":[w,x,y,z],"category_name":"vehicle.car"}
二、主要特性
- 同步提供相机、激光雷达、毫米波雷达、定位和惯性测量数据。
- 场景同时包含左侧与右侧通行环境,采集地点为波士顿和新加坡。
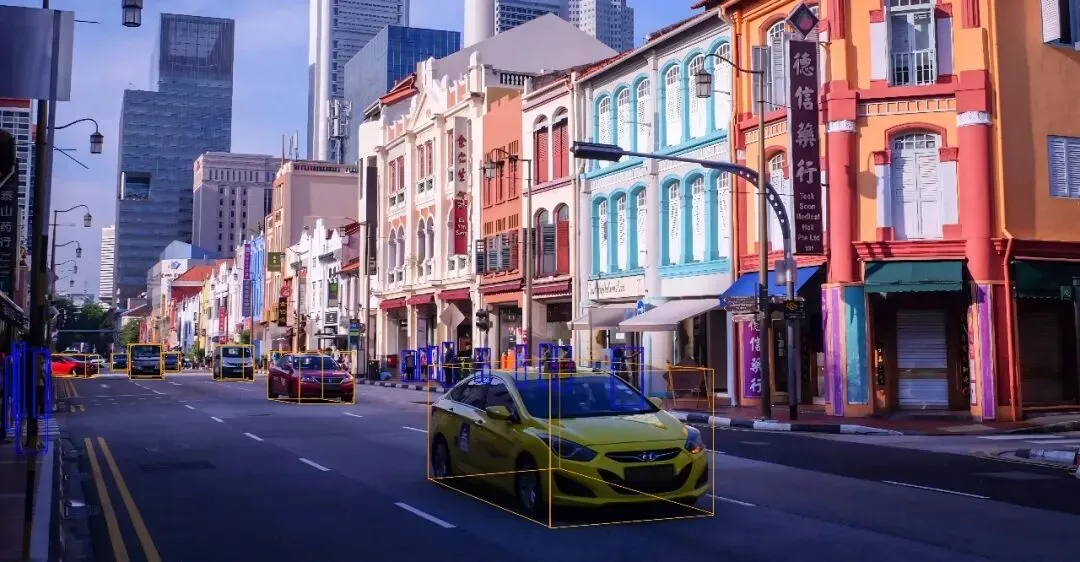
- 三维边界框包含类别、可见度、活动状态、姿态和速度等信息。
- 官方支持三维目标检测、目标跟踪、预测、激光点语义分割与全景分割任务。
- 地图扩展包含车道、人行横道、停车线、交通灯等语义图层。
- CAN bus 扩展包含路线、车辆姿态、转向、制动、挡位、轮速和里程等低层数据。
- 官方 Python Devkit 可读取表结构、查询关联记录、渲染图像和点云并运行评测。
- 提供 trainval、test 与 mini 等划分,mini 版本便于验证代码和学习数据结构。
- 官方排行榜与评测代码统一定义检测、跟踪和分割任务的提交格式与指标。
三、快速使用
先注册并下载 v1.0-mini,解压到 /data/sets/nuscenes,再安装 Devkit:
bash
pip install nuscenes-devkit
python
from nuscenes.nuscenes import NuScenes nusc = NuScenes( version="v1.0-mini", dataroot="/data/sets/nuscenes", verbose=True, ) nusc.list_scenes()
四、面向用户
开发者: 可验证多传感器读取、坐标转换、可视化和自动驾驶感知评测流程。
科研人员: 可开展三维检测、跟踪、轨迹预测、点云分割和传感器融合实验。
企业研发人员: 仅可在符合非商业条款的条件下试验;任何预期产生收入的活动都应先取得商业许可。
学生: 可使用 mini 划分学习自动驾驶数据结构、标定关系、点云渲染与基础评测。
五、更多内容
- GitHub:https://github.com/nutonomy/nuscenes-devkit
- 官方网站:https://www.nuscenes.org
- 官方文档:https://www.nuscenes.org/public/tutorials/nuscenes_tutorial.html
- PyPI:https://pypi.org/project/nuscenes-devkit
- Demo:https://www.nuscenes.org/nuscenes