
当前位置:首页>自动驾驶>自动驾驶算法有哪些?

自动驾驶算法有哪些?

  • 2026-10-28 08:08:18
自动驾驶算法有哪些?

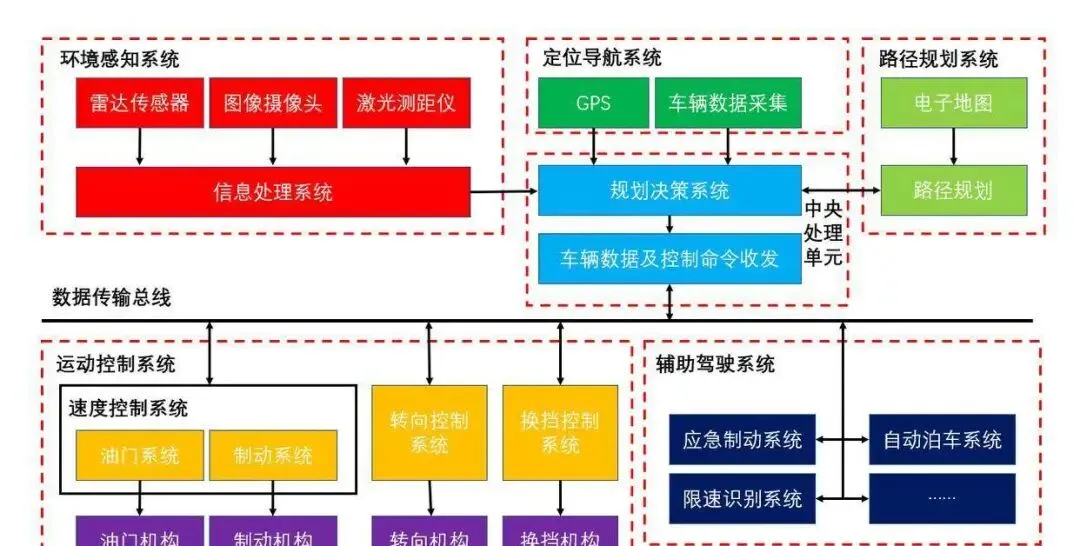
自动驾驶算法是一个庞大的技术体系,主要分为感知、预测、决策规划和车辆控制四大模块。不同模块协同工作,让车辆能够“看清”环境、“思考”决策并“执行”动作。

| 环境感知算法

这是自动驾驶系统的“眼睛”,负责识别和理解车辆周围的环境。

  • 传统视觉算法:早期使用基于规则的方法,如Hough变换来检测车道线。现在大多作为深度学习的补充。

  • 深度学习算法:是当前绝对的主流。

    • 对于激光雷达产生的密集点云,常用PointNet/PointNet++ 等专用神经网络进行3D目标检测和分割。

    • 对于毫米波雷达的点云,则常使用传统的聚类算法(如DBSCAN)进行目标跟踪。

    • 卷积神经网络(CNN):广泛用于从摄像头图像中检测和分类车辆、行人、交通标志等目标。

    • Transformer和BEV(鸟瞰图)感知:这是最前沿的技术。通过多个摄像头输入,模型可以在一个统一的鸟瞰图视角下重构3D世界,极大提升了空间理解的准确性和规划效率。

    • 点云处理算法:主要处理激光雷达和毫米波雷达数据。

|  行为预测算法

这部分是系统的“读心术”,负责预判其他交通参与者(如车辆、行人)的未来行为。

  • 基于物理模型的预测:例如卡尔曼滤波,假设目标按简单的物理规律(如匀速)运动,适用于短期、简单的轨迹预测。

  • 基于深度学习的预测:这是处理复杂交互的主流方法。

    • 模型(如基于Transformer的MTR模型)能学习行人和车辆之间的社会交互规则,并预测出多种可能的未来轨迹。

    • 最新的扩散模型也被引入,以生成更丰富、更符合现实不确定性的预测结果。

| 决策与路径规划算法

这是系统的“大脑”,基于感知和预测信息,决定“去哪里”以及“怎么去”。

  • 路径搜索算法:如A* 算法和RRT* 算法,用于在静态地图或局部障碍物地图中搜索一条从起点到目标点的可行路径。

  • 轨迹优化算法:这是当前决策规划的核心。将规划问题转化为一个带约束的数学优化问题。

    • 模型预测控制(MPC) 是最具代表性的方法,它能在满足车辆动力学、舒适度和安全性的多重约束下,滚动优化出未来一段时间内的最优行驶轨迹。

  • 数据驱动算法:代表了前沿方向。

    • 强化学习(RL):让智能体通过“试错”与环境交互,自主学习驾驶策略,使其能处理非常复杂的交互场景。

    • 端到端模仿学习:通过直接学习人类驾驶员的驾驶数据(摄像头输入到控制指令),让模型像人一样开车。

|  车辆控制算法

这是系统的“手脚”,负责精确执行规划出的速度和转向指令。

  • 传统控制算法:如经典的PID控制,因其简单可靠,仍广泛应用于纵向(油门、刹车)和横向(转向)控制中。

  • 先进控制算法:用于处理更高性能或更复杂的任务。

    • 模型预测控制(MPC) 在这里再次出现,它可以同时优化转向和油门刹车,实现更平顺、更精准的轨迹跟踪。

    • 模糊控制则擅长处理那些难以用精确数学模型描述的系统。

|  从模块化到端到端

当前,整个技术栈正经历一个根本性变革:从传统的、各自独立的“模块化”设计,向统一的“端到端”自动驾驶演进。

  • 模块化系统:感知、预测、规划、控制等模块像流水线一样串联工作。优点是每个环节清晰、可解释,但信息在模块间传递时会有损失和延迟。

  • 端到端系统:用一个统一的巨型深度学习模型,直接输入传感器数据(图像),输出方向盘转角和油门刹车指令。它模仿了人类“看到即行动”的直觉,能更好地处理海量“长尾场景”。特斯拉的FSD V12是这一技术的先锋,但其“黑箱”特性带来的安全验证难题是最大挑战。

|  主要挑战与未来方向

自动驾驶算法仍需克服极端场景下的安全性验证、复杂动态交互的决策以及高昂的计算成本等关键挑战。未来的发展将聚焦于车路协同(V2X) 来增强感知能力,以及构建能保证“端到端”系统安全性的新型验证框架。

最新文章

随机文章