当前位置:首页>自动驾驶>自动驾驶*多模态最新选题!顶会顶刊最爱收的方向,美国TOP院校博后直招1名课题组成员!

自动驾驶*多模态最新选题!顶会顶刊最爱收的方向,美国TOP院校博后直招1名课题组成员!

  • 2026-10-19 12:24:32
自动驾驶*多模态最新选题!顶会顶刊最爱收的方向,美国TOP院校博后直招1名课题组成员!

欢迎加入本课题组,在深度的科研探索中一起摸索前路。参与到实际项目研究中,你有机会积累高质量的研究成果,形成用于深造申请的支撑材料,并在这个过程中切实提升专业能力和研究素养。

这段经历将为你后续无论是继续攻读博士,还是探索更广阔的职业领域,打开更多可能。期待与你一同在研究中找到答案!

选题背景

本课题旨在利用世界模型技术,解决自动驾驶在长尾分布场景中的安全验证难题。当前系统在常见路况表现良好,但面对极端天气、前车掉落物等罕见“角落场景”时易失效。

研究将构建具备环境动力学理解与预测能力的潜在空间世界模型,并引入因果与反事实推理机制,通过对潜在状态进行干预,自动生成符合物理逻辑的高风险测试样本。最终形成一套从“被动测试”转向“主动风险挖掘”的闭环自动驾驶鲁棒性评估系统。

选题热度

  • 产业应用热度很高:世界模型技术正被高德等企业用于产品研发,其在解决自动驾驶等领域的角落场景问题方面展现出明确应用潜力。

  • 学术研究持续聚焦:该方向是SCI期刊及CVPR等顶会的热点,相关论文数量增长明显,并设有专门研讨会深入探讨其技术挑战。

  • 技术价值驱动关注:角落场景是自动驾驶等系统的关键长尾难题,世界模型能生成大量合规且多样的困难样本,对于提升AI模型鲁棒性至关重要。

课题名称

《基于世界模型的角落场景识别与生成》

论文目标:CCF- A/B类会议或SCI 1-2区期刊论文

署名规则:学生一作

学习周期:5个月

数据集推荐:DrivingDojo、Matrix-Pano、InteriorNet / InteriorGS、Places, SUN Database, ADE20K等。

对标刊物:《IEEE Transactions on Pattern Analysis and Machine Intelligence》、《International Journal of Computer Vision》、CVPR / ICCV / ECCV等。
申请者要求

  • 掌握深度学习基础:熟练使用PyTorch等框架,理解CNN、Transformer等核心模型。

  • 熟悉世界模型框架:了解DreamerV3等世界模型的核心思想与实现,具备相关实践更佳。

  • 具备自动驾驶感知知识:对自动驾驶的感知模块如多传感器融合有一定了解,并掌握概率论与生成模型基础。

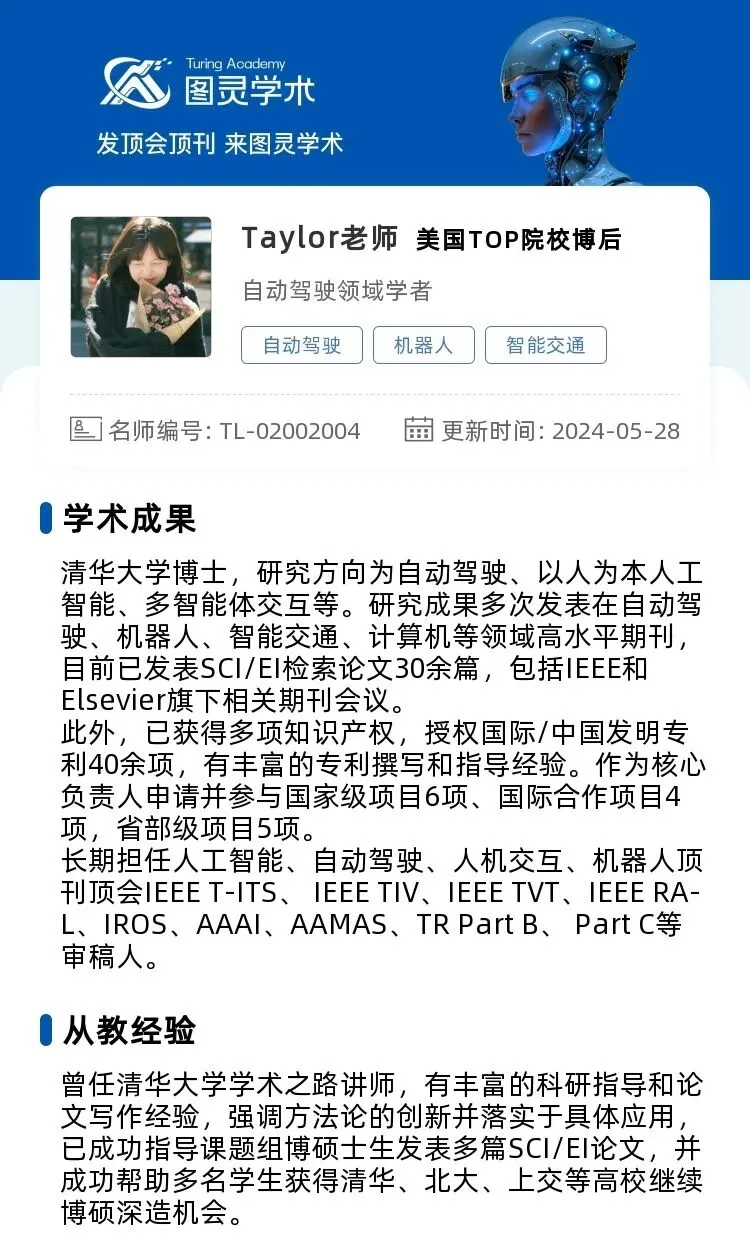
导师介绍

独家优势

  1. 注重创新思维培养:导师善于激发学生的创新潜力,鼓励从研究及生活中寻找灵感,支持探索独特的研究思路,帮助学生形成自己的学术见解。

  2. 强调研究过程的引导:导师重视通过启发式提问和定期讨论引导学生自主发现研究创新点,而非直接给出答案,以此锻炼学生独立思考与解决问题的能力。

  3. 全程精细化写作指导:导师对论文写作各环节耐心指导,从逻辑架构、图表绘制到措辞细节都给予细致反馈,帮助学生提升学术表达能力,确保研究成果扎实呈现。

全流程科研服务

阶段

导师组支持

(3V1模式)

交付成果

基础评估

研究背景匹配分析

个性化开题方案

选题设计

文献梳理+创新点定位

技术路线图

实验验证

代码调试

48小时响应

核心模块达标

投稿策略

审稿模拟

署名合规指导

提交确认文件

服务保障

  • 3V1保姆级支持:科研导师+专属班班+学术顾问

  • 24小时群内答疑:鼓励提问→提供具体可执行意见

  • 分阶段确认机制:每周进展同步·关键节点书面验收

  • 历史成果基准:VIP学员初稿周期≤2月

申请方式

扫码联系一辰学长,锁定老师meeting机会,仅有1位!先到先得!

还想知道什么方向的现成课题?

评论区留言告诉小图!!👇

听说点击“ ❤ ”的同学们已经拿到ACCEPT啦!⬇️

最新文章

随机文章