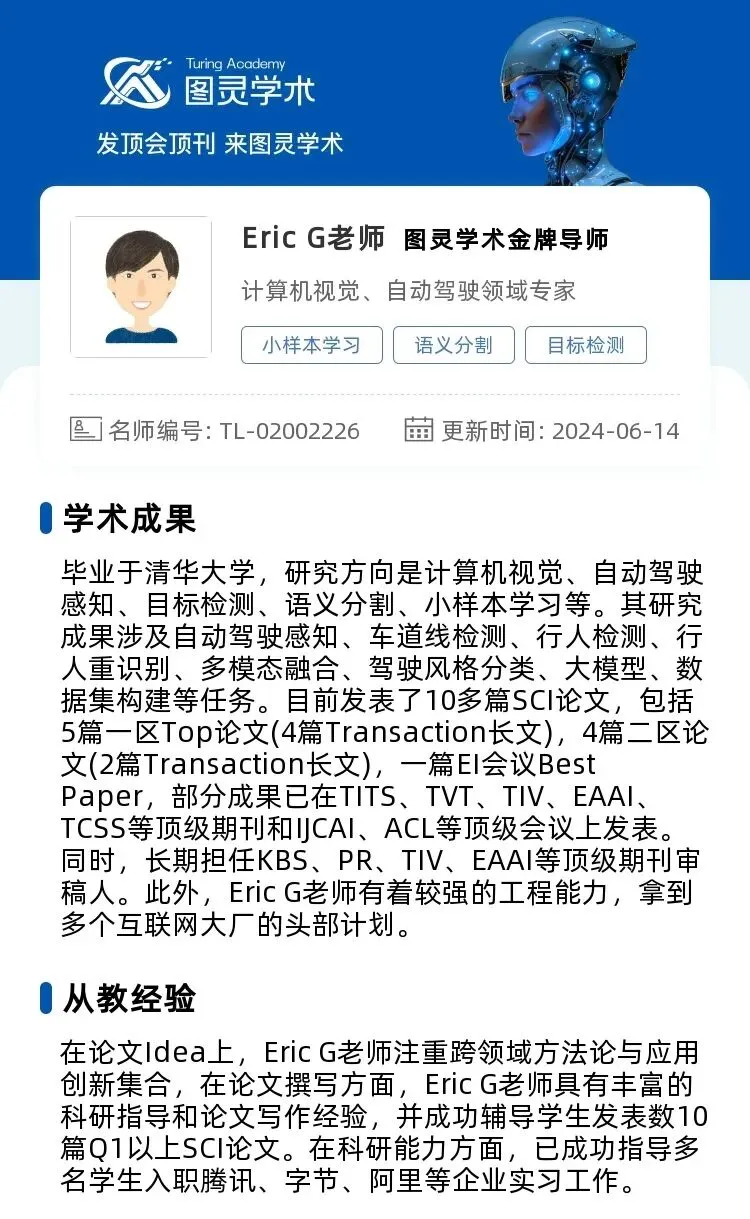
自动驾驶课题组急招1人!金牌导师带你冲击顶会顶刊,极速出成果!
欢迎加入本课题组,在深度的科研探索中一起摸索前路。参与到实际项目研究中,你有机会积累高质量的研究成果,形成用于深造申请的支撑材料,并在这个过程中切实提升专业能力和研究素养。
这段经历将为你后续无论是继续攻读博士,还是探索更广阔的职业领域,打开更多可能。期待与你一同在研究中找到答案!
随着自动驾驶系统向L4级以上发展,需同步处理摄像头、激光雷达、毫米波雷达等多源异构数据以实现全域环境感知。然而现有模型常因传感器差异大、数据时空异步性导致特征融合低效,难以在极端天气或复杂路况下保障决策可靠性。尤其是多源输入间的互补性与冲突性缺乏统一建模框架,限制了模型泛化能力。
通过构建面向复杂多源输入的自动驾驶大模型,可填补高维度动态特征联合优化空白,为安全自动驾驶提供底层支撑。
产业需求热度:该方向直接响应全场景自动驾驶对多源异构数据融合处理的迫切需求,是提升系统鲁棒性和泛化能力的关键路径,备受车企与科技公司关注。
顶会顶刊热度:相关成果密集涌现于CVPR、ICCV等顶会及IEEE T-ITS等SCI期刊,是端到端驾驶与多模态学习领域论文增长最快的方向之一。
技术演进热度:研究焦点从传统模块化架构转向基于Transformer、Diffusion等统一架构的多源信息协同理解与决策,推动技术范式变革。
论文目标:CCF会议/SCI期刊论文录用
署名规则:学生一作
学习周期:3-4个月
数据集推荐:湘江多源多模态数据集、DrivingDojo、超大规模多模态交通数据集(320TB+)、DriveMM整合数据集、nuScenes等。
对标刊物:《IEEE Transactions on Intelligent Transportation Systems》、《IEEE Internet of Things Journal》、CVPR/ICCV/ECCV等。
掌握多模态数据基础:熟悉图像、点云、文本等多源数据的特性与预处理方法。
具备深度学习核心知识:理解深度学习基本模型,并熟悉Transformer架构的原理与应用。
了解传感器时空同步:对相机、激光雷达等传感器的时空标定与数据同步有基本认识。
指导时间充足,注重研究过程把控:导师能定期安排讨论,及时跟进课题进展,有效帮助学生纠偏研究方法,确保研究方向清晰、推进有序。
研究方向平易,便于快速理解与入门:课题领域基础门槛适中,知识体系清晰,便于学生快速理解核心内容并开展研究,减少初期入门障碍。
强调创新启发,鼓励自主探索与跨域思考:善于引导学生发掘问题,支持跨领域视角的结合,通过启发式讨论培养学生独立提出创新思路的能力。
3V1保姆级支持:科研导师+专属班班+学术顾问
24小时群内答疑:鼓励提问→提供具体可执行意见
分阶段确认机制:每周进展同步·关键节点书面验收
历史成果基准:VIP学员初稿周期≤2月
扫码联系一辰学长,锁定老师meeting机会,仅有1位!先到先得!
还想知道什么方向的现成课题?
评论区留言告诉小图!!👇
听说点击“ ❤ ”的同学们已经拿到ACCEPT啦!⬇️