当前位置:首页>自动驾驶>SLAM 技术:自动驾驶自主导航的核心支撑与发展探析

SLAM 技术:自动驾驶自主导航的核心支撑与发展探析

  • 2026-09-07 14:21:15
SLAM 技术:自动驾驶自主导航的核心支撑与发展探析
FOCUS ON US
点击蓝字.关注我们
圆医疗学术座谈会

在自动驾驶技术的发展历程中,让车辆实现自主导航一直是最核心的挑战之一。想象一下,当人类驾驶员进入一个完全陌生的环境时,会本能地观察周围环境,同时在大脑中构建出空间地图,并随时确认自己的位置。SLAM技术正是赋予自动驾驶系统这种“人类本能"的关键所在。

SLAM(Simultaneous Localization and Mapping,同时定位与建图)技术通过实时构建环境地图并同步确定自身位置,使自动驾驶车辆能够在未知或信号受限的环境中实现自主导航。这项技术的重要性在于,它解决了“先有地图还是先有定位”的经典悖论,让车辆能够在没有先验信息的情况下开始探索世界。

01
SLAM的核心任务:定位与建图的辩证统一

SLAM技术包含两个相互依赖的核心任务:定位和建图。定位是指车辆通过传感器数据推断自身在环境中的位置和姿态,而建图则是根据传感器观测构建环境的几何或语义表示。这两个任务形成了一个闭环系统——精准的定位需要准确的地图作为参考,而高质量的地图构建又依赖于精确的定位信息。

这种相互依赖关系类似于绘图师在绘制地图时的思考过程:只有知道自己在何处,才能正确记录周围环境特征;而对这些特征的准确记录,又能帮助更好地确认自身位置。在自动驾驶系统中,这种辩证统一的关系通过数学算法得以实现,其中最典型的是基于滤波的方法和基于图优化的方法。

基于滤波的SLAM方法将定位和建图问题视为状态估计问题,使用卡尔曼滤波或其变种来递归地更新车辆位姿和环境特征的概率分布。这种方法计算效率较高,适合对实时性要求严格的场景。而基于图优化的SLAM方法则将问题建模为图结构,通过优化位姿节点和观测约束构成 的图来获得全局一致的地图,虽然计算量较大,但通常能获得更高的精度。

02
多传感器融合:SLAM的"感官系统"

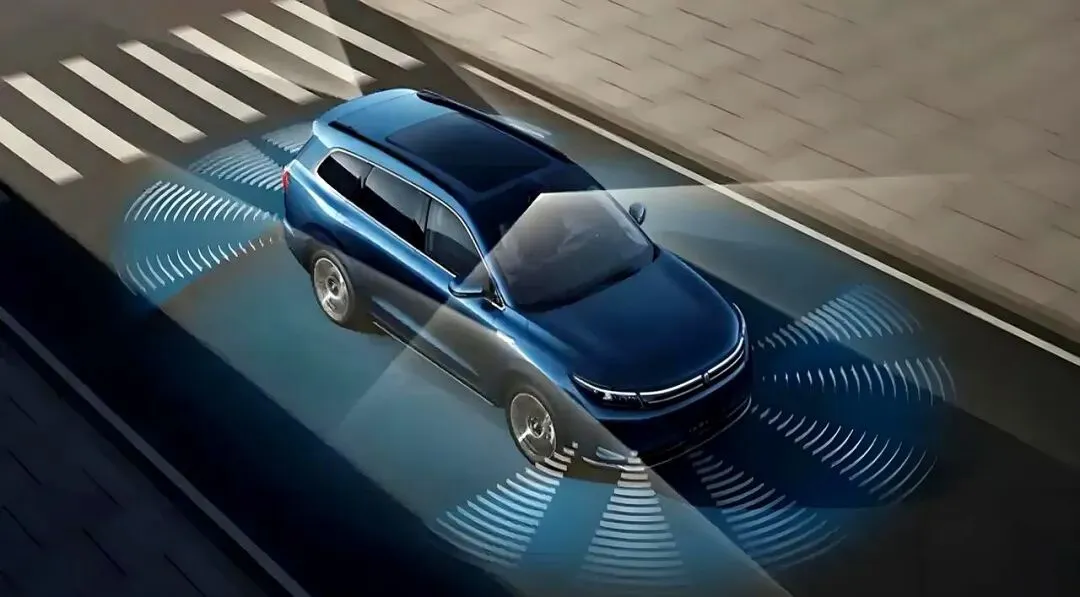
SLAM系统的性能很大程度上依赖于传感器的配置和数据质量。现代自动驾驶系统通常采用多传感器融合策略,结合视觉传感器、激光雷达、惯性测量单元和全球定位系统等不同模态的传感器数据。

视觉传感器像人类的双眼,能够提供丰富的纹理和颜色信息,而且成本相对较低。基于视觉的SLAM(VSLAM)通过提取和跟踪环境中的特征点来估计运动并构建地图,但在光照变化剧烈或纹理缺失的环境中容易失效。

激光雷达则如同精确的测距仪,通过发射激光束并测量其返回时间来获取高精度的距离信息。激光SLAM能够直接构建稠密或半稠密的环境地图,不受光照条件影响,但成本较高且在雨雾天气性能会下降。

多传感器融合技术通过互补不同传感器的优缺点,显著提升了SLAM系统的鲁棒性和精度。例如,视觉惯性里程计结合相机和IMU数据,能够在视觉特征跟踪失败时仍保持短时间的位姿估计能力;而加入GPS信息则可以帮助校正累积误差,防止SLAM系统发生尺度漂移。

03
实际应用场景与挑战

在高速公路场景中,SLAM系统面临相对简单的结构化环境,但需要处理高速运动带来的运动模糊和更大的观测范围需求。这时激光雷达与雷达传感器的组合往往能够提供稳定可靠的环境感知能力。

城市道路环境则更为复杂,SLAM系统需要应对动态物体(如行人、车辆)、频繁的遮挡以及复杂的交通规则理解。多传感器融合和语义SLAM技术在这里发挥关键作用,通过识别和跟踪动态物体,并将语义信息(如道路标志、车道线)融入地图构建过程,提升系统的场景理解能力。

在停车场等低速封闭场景中,GPS信号通常较弱或完全缺失,SLAM技术成为车辆导航的唯一依靠。这类场景对定位精度要求极高(通常需要达到厘米级),但运动速度较慢,允许使用更复杂的算法和更高精度的建图。

尽管SLAM技术已经取得了显著进展,但仍然面临诸多挑战。动态环境中的物体运动会导致错误的数据关联和地图污染;传感器在不同天气条件下的性能变化会影响系统的可靠性;计算资源的限制则要求算法在精度和效率之间找到平衡点。

04
未来发展方向

随着人工智能技术的发展,语义SLAM正成为研究热点。传统SLAM系统构建的是几何地图,而语义SLAM则尝试理解环境中物体的语义类别和功能,构建更具智能化的环境表示。这种技术能够让自动驾驶系统不仅知道“在哪里”,还能理解“周围是什么”,从而做出更符合人类预期的决策。

深度学习方法也被引入SLAM系统中,端到端的视觉里程计、基于学习的特征提取和匹配、以及深度估计网络等都展现了巨大潜力。这些方法能够减少对手工设计特征的依赖,提升系统在复杂环境中的泛化能力。

SLAM技术的成熟将直接决定自动驾驶系统能否在更广泛场景中实现安全可靠的自主运行。随着传感器技术的进步和计算资源的提升,SLAM正从实验室走向大规模商业应用,成为自动驾驶时代不可或 缺的基础技术。

从技术本质来看,SLAM解决的是智能体与未知环境交互的基本问题,这不仅适用于自动驾驶车辆,也为机器人、增强现实等众多领域提供了核心技术支撑。其发展历程体现了从理论算法到工程实践的完整创新链条,是多种学科交叉融合的典型范例。

随着5G通信和边缘计算技术的发展,协同SLAM成为新的研究方向。多车之间的地图共享和定位协作能够极大扩展单车的感知范围,形成“车群智能”,这可能是实现全自动驾驶的重要路径。

今天的文章到这里就结束了,大家觉得写的不错的,可以点波关注和在看~

我们的宗旨

我们专注于此,

并全身心的投入其中,

愿意汇“智”,更愿意“慧(惠)”众!

我们提供新能源汽车系统化理实结合的技术培训方案。

——感谢选择我们的汽修精英!

我们提供从教师执教到学生就业等的全过程教育方案。

——感谢选择我们的职业院校! 

我们提供工艺标准、保障完整、客户满意的解决方案。

——感谢选择我们的相关企业!

我们倡导品学兼优,创新发展,诚意汇智,真心慧众。

——感谢选择我们的合作伙伴!

我们与您携手营造中国新能源汽车技术第一品牌的愿景。

——感谢选择我们的各界朋友!

咨询电话:

18518951803(微信同号)

E-mail:

train@bjhzhz.com

bjhzhz@vip.163.com

来源:新机器视觉,如有侵权请联系删除!

扫码立即关注我们
免费获取更多
新能源汽车课程资源
点点点,赞和在看都在这儿!

最新文章

随机文章