当前位置:首页>自动驾驶>自主式自动驾驶算法在火星成功应用

自主式自动驾驶算法在火星成功应用

  • 2026-11-04 08:30:38
自主式自动驾驶算法在火星成功应用

点击蓝字,关注我们

自主式自动驾驶算法在火星成功应用

于   泉  北方工业大学   教授

全国智能交通控制行业产教融合共同体   秘书长

火星表面地形复杂、通信延迟极大且环境高度不确定,传统遥控驾驶模式已难以满足现代火星探测任务对机动性、效率和安全性的严苛要求。自主式自动驾驶算法的突破,成为火星探测任务的核心技术支撑。

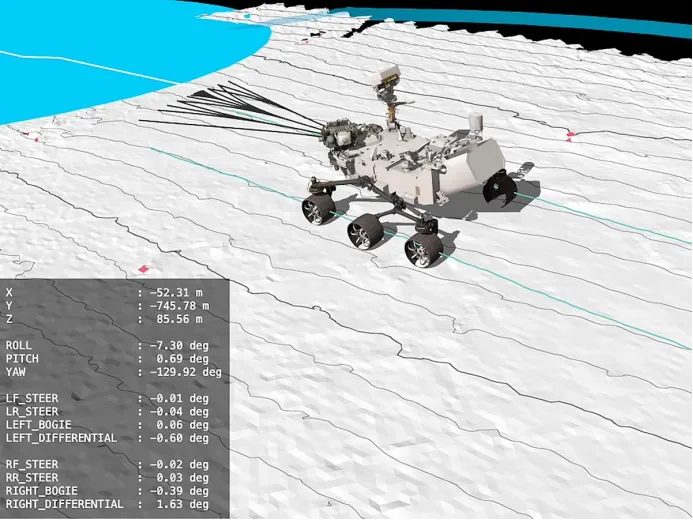
美国NASA 的 “毅力号”(Perseverance)火星车搭载的增强型自主驾驶算法,在火星探测中实现了前所未有的自主驾驶能力,为星际探测自主导航技术树立了新标杆。

本文将详细阐述自主式自动驾驶算法的技术架构、核心设计、应用成效及未来发展方向。

01

火星自主驾驶的技术挑战与需求

火星环境的特殊性为自主驾驶算法带来了多重技术挑战。

首先,地球与火星的单向通信延迟可达 4-24 分钟,实时遥控驾驶完全不可行,传统火星车依赖地面规划的指令驱动,单次驱动距离受限(通常 15-50 米),而毅力号的任务要求平均每日需自主移动 150 米,要求 “毅力号”必须具备独立完成地形感知、路径规划和危险规避的能力。

其次,火星表面遍布岩石、沙丘、陡坡等复杂地形,杰泽罗陨石坑(Jezero Crater)作为毅力号的着陆点,其岩石密度远高于此前好奇号(Curiosity)所在的盖尔陨石坑,累计岩石覆盖率最高可达20% 以上,对算法的地形适应性和障碍识别能力提出了更高要求。

再者,“毅力号”搭载的计算资源极其有限,“毅力号” 采用 133MHz 的单核 RAD750 处理器,同时需承担通信、科学探测等多重任务,留给自主算法的计算资源极为有限。此前好奇号的自主算法因计算耗时过长,平均时速仅 17.3 米,而毅力号需将自主导航时速提升至 90 米以上才能满足任务要求,需在算力约束下实现高效的路径规划与碰撞检测。

针对这些挑战,火星自主驾驶算法需满足三大核心需求:

一是安全性,确保“毅力号”在无人工干预的情况下避免碰撞、不超出机械运动极限;

二是效率性,需在复杂地形中规划最优路径,提升日均行驶距离;

三是鲁棒性,能够应对地形不确定性、车轮打滑等突发状况,保持导航稳定性。
02

核心算法

“毅力号” 的 ENav 算法是火星自主驾驶技术的典型代表,其融合了路径规划、地形感知、碰撞检测等多个核心模块,并通过硬件加速与 AI 优化实现了性能突破。

(一)分层路径规划系统

ENav 采用分层架构,平衡了路径最优性与计算效率。

全局规划器基于 Dijkstra 算法,在 100×100 米的低分辨率成本地图中计算从当前位置到目标点的全局成本(包括坡度、地形粗糙度、禁入区等约束),为局部规划提供目标导向。

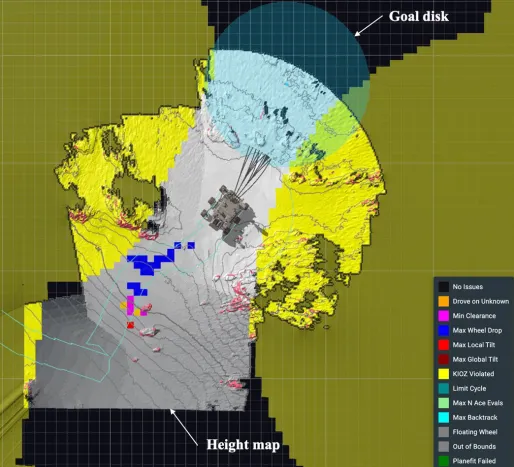
局部规划器则聚焦于 6 米范围内的高分辨率地形(30×30 米的高度图,分辨率 10 厘米),通过参数化树结构生成路径选项,评估最多四步前进的运动轨迹。

路径规划算法基于两阶段路径选择策略。

第一阶段对所有路径选项进行快速成本排序,成本函数涵盖驾驶时间、转向时间、地形惩罚等量化指标;

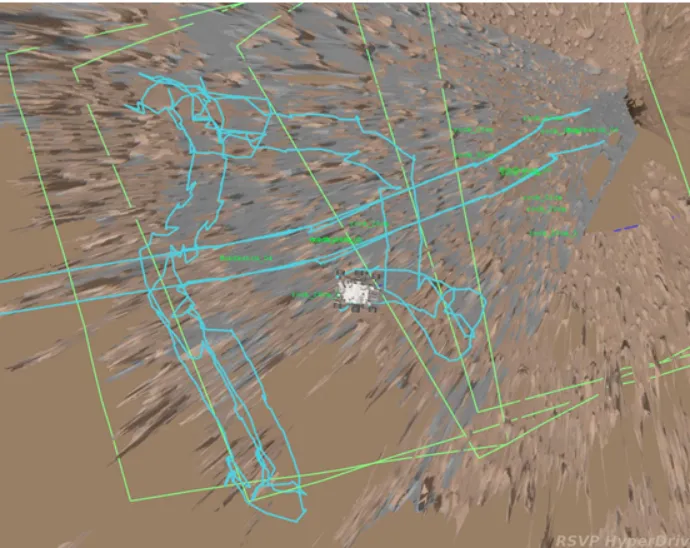
第二阶段仅对排名靠前的路径执行计算密集型的碰撞检测(ACE 算法),通过设定 ACE 运行次数阈值 M,确保在良性地形中实现连续驾驶,复杂地形中则优先保证找到可行路径。ACE 算法通过分析每个车轮的位置不确定性,构建车轮包围盒(wheel boxes),结合高度图计算最坏情况下的地面间隙、车轮落差、侧倾和俯仰角等关键指标。针对火星表面常见的车轮打滑问题,算法通过扩展车轮包围盒来包容预测的最大打滑幅度,确保在打滑场景下仍能维持安全边界。此外,ACE 算法通过障碍函数引入安全裕度偏好,避免路径过于接近安全阈值,进一步提升了行驶安全性。

这种策略在有限算力下实现了路径规划效率与安全性的平衡,使 “毅力号” 的平均行驶速度从 “好奇号” 的 17.3 米 / 小时提升至 92 米 / 小时。

(二)AI 增强与自适应能力优化

“毅力号”将机器学习技术融入自主驾驶决策过程。通过训练卷积神经网络(CNN)对火星地形图像进行语义分割,算法能够识别松散砂石、松散砾石等行驶路况,为路径规划提供更丰富的环境信息。机器学习辅助的路径排序策略,将 ACE 运行次数减少了 7 倍,显著提升了计算效率。

算法的自适应能力体现在多个方面:一是保留历史最优路径,减少转向次数和行驶时间;二是允许“毅力号”在遇到障碍时回溯至多 3 步,避免陷入局部最优;三是动态更新的打滑曲线参数,能够根据地形坡度调整打滑预测模型,在陡坡地形中仍能维持稳定行驶。

(三)多模式驱动与安全约束机制

算法支持四种路径选择模式,以适应不同探测场景需求:·  

●无防护模式(UNGUARDED):忽略地形约束,强制沿直线行驶,适用于已探明的平坦区域;

● 防护模式(GUARDED):对预设路径进行安全性校验,发现障碍即停止;

●避障模式(AVOID_KOZ):仅规避禁入区,不考虑地形细节;

●全避障模式(AVOID_ALL):综合规避地形障碍与禁入区,是最常用的自主导航模式。

安全约束机制贯穿算法运行全过程:通过设定禁入区(KOZs)和必入区(KIZs),并根据位置不确定性动态调整区域边界;路径重评估机制每 10 厘米采样一次位姿,实时校验行驶安全性;通信转向(TFC)功能确保“毅力号”在行驶结束后调整至最优通信姿态,保障数据传输链路畅通。

03

火星应用成效

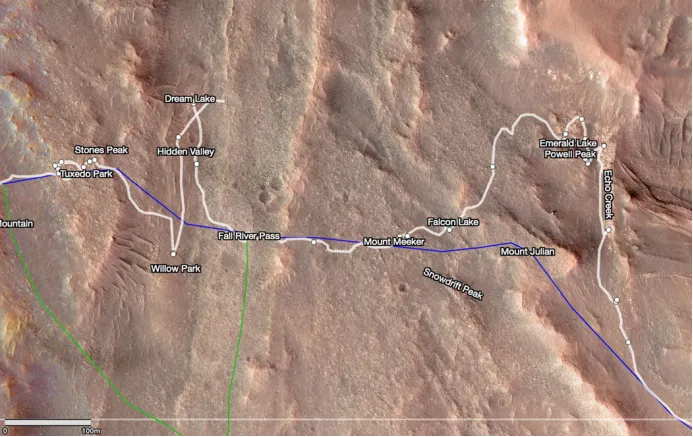
自 2021 年 2 月着陆火星以来,ENav 算法已在 “毅力号” 的 32.1 公里火星旅程中得到充分验证,展现出卓越的应用成效。截至第 1312 个火星日(2024 年 10 月 28 日),90% 的行驶距离采用自主驾驶模式,远超 “好奇号” 5% 的自主驾驶占比,实现了火星探测自主化程度的质的飞跃。

“毅力号” 创造了多项火星自主驾驶纪录:在第 753 个火星日实现单日 347.69 米的自主行驶距离,远超 “机遇号” 此前保持的 109 米纪录;在多火星日连续自主驾驶中,实现 699.85 米的持续行驶,展现了算法的长距离导航能力。在坡度 16°-23° 的蛇形急流(Serpentine Rapids)和萨默兰小径(Summerland Trail)等复杂地形中,算法成功规划安全路径,突破了传统自主导航的坡度限制。

算法的效率提升显著支撑了探测任务推进,“毅力号” 在快速穿越阶段实现日均 201 米的行驶距离,仅用 24 个火星日完成 5 公里路程,为样本采集和区域探索节省了大量时间。

04

技术优势分析

ENav自主驾驶算法在多个维度实现了突破。传统 “好奇号” 的 AutoNav 算法采用磁盘模型进行碰撞检测,过于保守导致路径选择受限,且需停止行驶才能完成图像采集与路径计算;而 “毅力号” 通过 ACE 算法的精准碰撞检测和 FPGA 加速的视觉处理,实现了 “边行驶边思考”的连续导航模式,大幅提升了行驶效率。

AI 技术融入进一步放大了 ENav 的优势。通过机器学习对地形数据进行预处理和特征提取,算法能够更精准地识别危险地形,减少不必要的路径迂回,同时降低计算资源消耗,使有限算力得到更高效利用。

05

结论

自主式自动驾驶算法的发展与应用,彻底改变了火星探测的作业模式,使火星探测车从 “遥控执行器” 转变为 “自主探索者”。

“毅力号” 的 ENav 算法通过分层路径规划、精准碰撞检测、AI 增强优化等技术创新,在有限算力约束下实现了安全性、效率性与鲁棒性的平衡,创造了多项火星自主驾驶纪录,为火星样本采集、区域探索等核心任务提供了关键支撑。

机器学习与自主导航的深度融合将是未来技术升级的关键。通过端到端的强化学习模型,算法有望自主优化路径规划策略,适应火星表面多样化的地形类型;多模态感知融合(结合视觉、雷达、惯性测量等数据)将提升地形感知的可靠性,降低单一传感器失效的风险。

此外,自主式自动驾驶算法的应用场景将进一步拓展。未来的火星探测任务可能采用多驾驶主体协同探测模式,自主算法需支持驾驶主体间的协调与任务分配;针对火星极区、峡谷等更极端地形的探测需求,算法需进一步提升对复杂地形的适应能力和危险预判精度。

当然对我们在地面的自动驾驶研究具有极具前景的理论价值和实际应用信心。

END

最新文章

随机文章