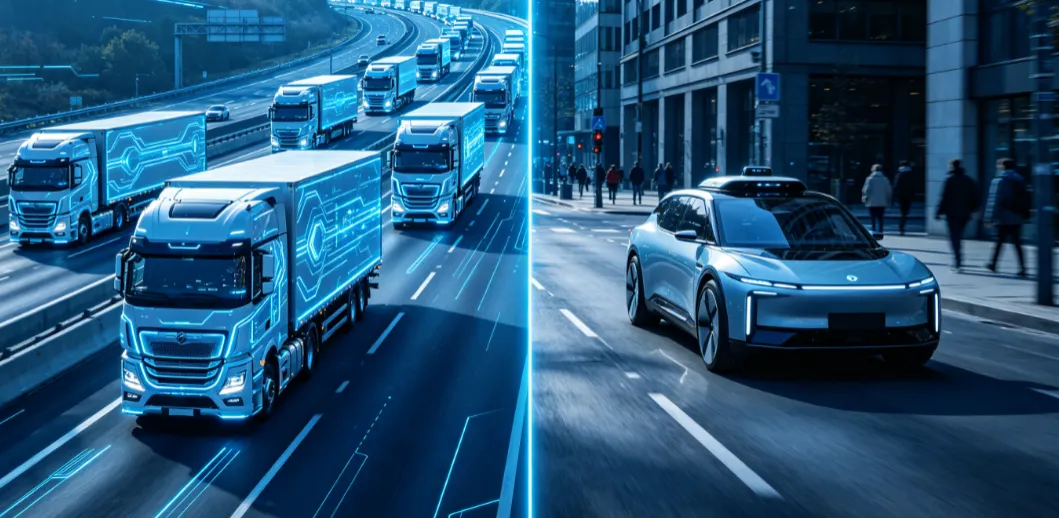
尽管卡车与乘用车自动驾驶共享“感知—决策—控制”的底层框架,但由于车辆尺度、动力学特性与使用场景差异巨大,两者在工程实现上实际上发展为两套不同体系。
核心区别可以概括为:
乘用车强调灵活与体验,卡车强调远距预判与系统级安全。
一、为什么卡车必须“看得更远”?
在高速工况下,制动距离决定了感知边界:
- 乘用车(约2吨,100km/h):制动距离约40–60米
- 满载卡车(可达49吨):制动距离可超过200–300米,湿滑路面更长
因此乘用车200米感知已足够,而卡车必须在500米甚至1公里外识别风险并开始决策。
这带来感知系统的本质升级:
- 1550nm长距激光雷达提升探测距离(300米以上)
更关键的是算法能力变化:
卡车不能“看见再反应”,而必须在极稀疏信息下提前推演轨迹,例如对一公里外施工占道提前规划减速或变道。
二、控制系统:从“即时响应”变为“前馈预测”
卡车与乘用车在动力学上的差异同样显著:
因此系统必须实时估计载荷变化,并动态调整制动与转向参数。
此外,卡车普遍采用气压制动系统,存在0.5–1秒延迟。如果不补偿,将导致制动滞后。因此必须引入:
本质上,控制逻辑从“发指令”升级为“预测执行结果”。
同时,卡车还需进行能量管理优化,例如长下坡提前发动机制动、减少刹车磨损并优化油耗,使系统具备“预见性驾驶能力”。
三、挂车系统:多体动力学带来的复杂性
卡车不同于单体车辆,而是由车头与挂车构成的多体系统。
主要挑战包括:
因此系统必须实时监控铰接角,并在路径规划中同时约束车头与挂车轨迹,确保拖挂空间安全。
在复杂场景如物流园区,系统不仅要避障,还要为挂车预留转弯空间,并通过微调车头姿态修正挂车轨迹。
此外,高重心货物还会增加侧翻风险,因此必须引入横向加速度与侧倾角约束,使横向控制策略更保守。
四、安全体系:从冗余功能到系统级容错
卡车自动驾驶的安全要求远高于乘用车,其核心不在“更聪明”,而在“更可靠”。
系统通常采用:
当主系统异常时,备份系统必须毫秒级接管,并执行减速靠边停车策略。
同时,系统持续监控轮胎压力、温度、载荷变化及货物稳定性,实现全车健康管理。
结论
卡车与乘用车自动驾驶的本质差异在于系统哲学不同:
因此卡车自动驾驶更像一个“移动工业系统”,而不仅仅是车辆控制问题,其核心是超远感知 + 动态建模 + 多体控制 + 系统级冗余安全的综合工程体系。
 10个月宝宝每天需要喝多少奶粉?