当前位置:首页>自动驾驶>论文推荐|解决自动驾驶中的边缘案例:一种基于世界模型、结合专家混合系统和大型语言模型的方法

论文推荐|解决自动驾驶中的边缘案例:一种基于世界模型、结合专家混合系统和大型语言模型的方法

  • 2026-10-19 23:54:04
论文推荐|解决自动驾驶中的边缘案例:一种基于世界模型、结合专家混合系统和大型语言模型的方法

本期阅读

文章信息

论文“Addressing corner cases in autonomous driving: A world model-based approach with mixture of experts and LLMs”于2025年11月发表《Transportation Research Part C》期刊第177卷,这篇文章由Haicheng Liao, Bonan Wang, Junxian Yang, Chengyue Wang,Zhengbing He, Guohui Zhang

, Chengzhong Xu, Zhenning Li共同完成。

DOI:

10.1016/j.trc.2025.105456

论文链接:

https://www.sciencedirect.com/science/article/abs/pii/S0968090X25004607

引用本文:

Haicheng Liao, Bonan Wang, Junxian Yang, Chengyue Wang,Zhengbing He, Guohui Zhang

, Chengzhong Xu, Zhenning Li(2026). Addressing corner cases in autonomous driving: A world model-based approach with mixture of experts and LLMs[J]. Transportation Research Part C:Emerging Techlogies,https://doi.org/10.1016/j.trc.2025.105456

文章阅读

✦

✦

✦

 Addressing corner cases in autonomous driving: A world model-based approach with mixture of experts and LLMs

Haicheng Liao, Bonan Wang, Junxian Yang, Chengyue Wang,Zhengbing He, Guohui Zhang, Chengzhong Xu, Zhenning Li

Abstract:

Accurate and reliable motion forecasting is essential for the safe deployment of autonomous vehicles (AVs), particularly in rare but safety-critical scenarios known as corner cases. Existing models often underperform in these situations due to an over-representation of common scenes in training data and limited generalization capabilities. To address this limitation, we present WM-MoE, the first world model-based motion forecasting framework that unifies perception, temporal memory, and decision making to address the challenges of high-risk corner-case scenarios. The model constructs a compact scene representation that explains current observations, anticipates future dynamics, and evaluates the outcomes of potential actions. To enhance long-horizon reasoning, we leverage large language models (LLMs) and introduce a lightweight temporal tokenizer that maps agent trajectories and contextual cues into the LLM’s feature space without additional training, enriching temporal context and commonsense priors. Furthermore, a mixture-of-experts (MoE) is introduced to decompose complex corner cases into subproblems and allocate capacity across scenario types, and a router assigns scenes to specialized experts that infer agent intent and perform counterfactual rollouts. In addition, we introduce nuScenes-corner, a new benchmark that comprises four real-world corner-case scenarios for rigorous evaluation. Extensive experiments on four benchmark datasets (nuScenes, NGSIM, HighD, and MoCAD) showcase that WM-MoE consistently outperforms state-of-the-art (SOTA) baselines and remains robust under corner-case and data-missing conditions, indicating the promise of world model-based architectures for robust and generalizable motion forecasting in fully AVs.

Keywords:

Autonomous driving, World models, Motion  forecasting, Large language models, Mixture of experts models

摘要

准确且可靠的运动预测对于自动驾驶车辆(AV)的安全部署至关重要,尤其是在罕见但安全至关重要的极端场景中,如“转机”。由于训练数据中常见场景的过度代表以及泛化能力有限,现有模型在这些情况下常常表现不佳。为解决这一局限,我们介绍了WM-MoE,这是全球首个基于模型的运动预测框架,统一感知、时间记忆和决策,以应对高风险的极端情况场景挑战。该模型构建了一个紧凑的场景表示,解释当前观测结果,预测未来动态,并评估潜在行动的结果。为了增强长期推理能力,我们利用大型语言模型(LLM),引入轻量级时间标记器,无需额外训练即可将代理轨迹和上下文线索映射到LLM特征空间,丰富了时间上下文和常识性先验。此外,引入了专家混合(MoE)技术,将复杂的角落案例分解为子问题,并在场景类型间分配容量,路由器将场景分配给专门专家,推断代理意图并执行反事实推广。此外,我们还引入了nuScenes-corner,这是一个新的基准测试,包含四个真实世界的角落情景,供严谨评估。在四个基准数据集(nuScenes、NGSIM、HighD和MoCAD)上的大量实验表明,WM-MoE始终优于最先进的(SOTA)基线,并在角落情况和数据缺失条件下保持稳健,表明基于全球模型的架构在全杀毒软件中实现稳健且可推广的运动预测前景。

关键词

自动驾驶 世界模型 运动预测 大型语言模型 专家混合模型
研究背景

      自动驾驶技术有望革新交通领域,在安全、效率与便利性上实现突破,而精准的运动预测是其安全部署的核心支撑,需准确预判车辆、行人等周边智能体的未来轨迹。然而,现有模型面临关键瓶颈:真实驾驶场景存在天然的数据不平衡,普通简单交通运动占比极高,而突发变道、急刹、路口复杂交互等 “极端场景”(corner cases)虽罕见(数据集占比仅 7.5%-14.4%),却因高不确定性、短碰撞时间(TTC<2s)成为安全事故高发场景。

       传统方法难以破解这一痛点:数据层面的过采样 / 欠采样会牺牲普通场景性能;算法层面的损失加权、对比学习存在计算开销大、可解释性差的问题;模仿学习与现有 LLM 融合方案则缺乏因果推理能力,在极端场景中易出现误差累积。人类驾驶的优势源于 “世界模型” 对物理规则与常识的内化,能灵活应对未知极端场景。为此,亟需构建融合结构化表征、专用场景分解与常识推理的创新架构,同时兼顾普通场景效率与极端场景安全性,填补现有技术空白。

研究内容

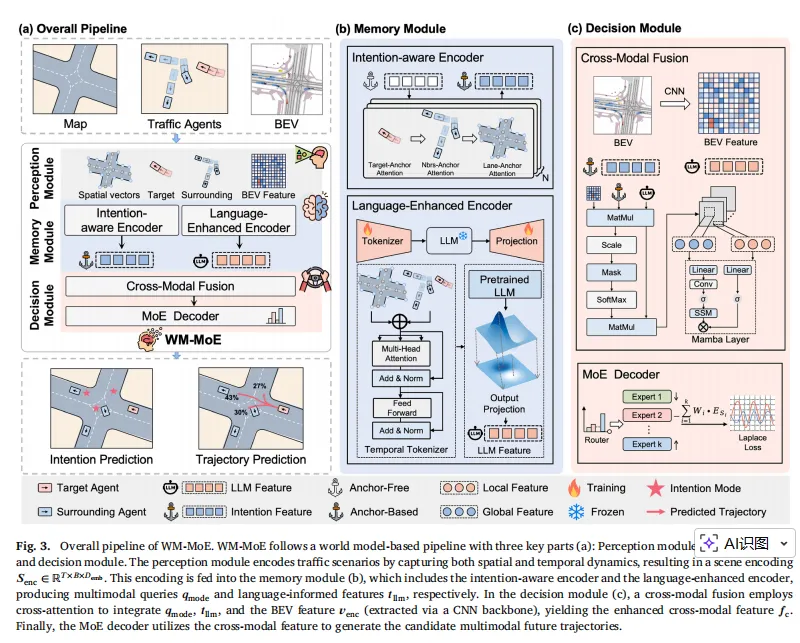
       本研究聚焦自动驾驶极端场景运动预测难题,提出 WM-MoE 框架 —— 首个融合世界模型、混合专家(MoE)网络与大语言模型(LLM)的创新架构。核心是通过类人认知逻辑,统一感知、时间记忆与决策模块,平衡普通场景效率与极端场景精度。

       感知模块整合 HD 地图、BEV 图像及智能体轨迹,经 MLP、GRU 与注意力机制生成紧凑场景表征;记忆模块含意图感知编码器(捕捉时空交互)与语言增强编码器(轻量时间 tokenizer + 冻结 GPT-2,无需额外训练即可注入常识);决策模块通过跨模态融合(TCN+Mamba 网络)整合多源特征,MoE 解码器由路由器分配场景至专用专家,实现极端场景子问题分解与反事实推理。

        同时,构建 nuScenes-corner 数据集,从 nuScenes 提取转弯、拥堵、急刹、加速四类极端场景(共 3392 个样本),填补专用评估空白。在 nuScenes、NGSIM 等四大数据集及数据缺失场景中开展实验,验证模型在极端场景预测、泛化能力与实时性上的优势。

研究结论

       本研究提出的 WM-MoE 框架,有效解决了自动驾驶极端场景运动预测的核心痛点,验证了世界模型、MoE 网络与 LLM 融合架构的可行性与优越性。实验表明,该模型在 nuScenes、NGSIM、HighD、MoCAD 四大真实数据集上,各项指标均超越现有 SOTA 基线,极端场景下 minADE 提升至少 5.7%,同时保持普通场景预测精度,实现了效率与安全性的平衡。

       WM-MoE 的类人认知架构(感知 - 记忆 - 决策)与反事实推理能力,使其在数据缺失(最高 60% 帧丢失)和高风险场景中仍保持稳健性,推理速度 64ms、仅 0.12M 可训练参数,满足车载实时部署需求。其中,MoE 网络的场景分解机制高效适配数据不平衡,LLM 与时间 tokenizer 的组合无需额外训练即可注入常识,大幅提升长时推理能力。

       新增的 nuScenes-corner 数据集,填补了极端场景专用评估基准的空白,为相关研究提供了标准化测试平台。研究局限在于 LLM 轻量化带来的推理妥协及非结构化环境适配不足,未来可通过扩展数据集、融合多传感器数据、引入在线自适应机制进一步优化,为全场景自动驾驶安全部署奠定基础。

研究创新与贡献

一. 方法架构创新

       1、首创 WM-MoE 框架:融合世界模型、MoE 网络与 LLM,统一感知 - 记忆 - 决策模块,实现极端场景的结构化表征与反事实推理,平衡普通场景效率与高风险场景精度。

       2、轻量时间 tokenizer 设计:无需额外训练即可将轨迹数据映射至 LLM 特征空间,注入常识与时间上下文,提升长时推理能力,兼顾效率与性能。

       3、MoE 场景分解机制:通过路由器动态分配场景至专用专家,精准建模极端场景子问题,避免传统方法的性能权衡。

二. 数据集贡献

    1、构建 nuScenes-corner 数据集:提取 3392 个极端场景样本(转弯、拥堵、急刹、加速),明确场景分类标准与评估指标,填补极端场景专用基准空白。

三. 性能与应用贡献

      1、多数据集验证 SOTA:在 nuScenes、NGSIM 等四大数据集上超越现有模型,极端场景 minADE 提升至少 5.7%,数据缺失场景仍保持稳健。

       2、满足实时部署需求:仅 0.12M 可训练参数,推理速度 64ms,适配车载硬件,为全场景自动驾驶提供实用化解决方案。

编辑 | 何   淼

校稿 | 唐庆涛

审核 | 方俞富

END

最新文章

随机文章