当前位置:首页>自动驾驶>自动驾驶仿真五件套(MIL/SIL/HIL/DIL/VIL)全链路技术解析

自动驾驶仿真五件套(MIL/SIL/HIL/DIL/VIL)全链路技术解析

  • 2026-11-05 07:44:14
自动驾驶仿真五件套(MIL/SIL/HIL/DIL/VIL)全链路技术解析

- 自动驾驶仿真联盟 -

聚焦自动驾驶仿真

筑牢车路安全基石

重塑 | 赋能 |智构 |迭进

Advancing with sustained momentum

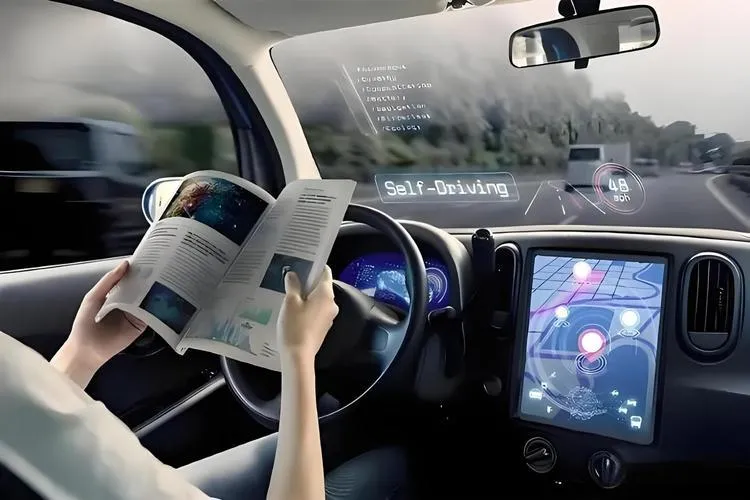
自动驾驶高阶智能化落地与量产交付,核心瓶颈不在于算法模型迭代,而在于海量、安全、全场景的性能验证。L4级自动驾驶车辆需要完成百亿公里级别的等效测试验证,仅依靠真实道路测试无法满足量产要求,存在成本高昂、测试风险不可控、边缘场景覆盖不全、工况无法复现等诸多缺陷。

基于虚实结合的仿真测试体系,是当前自动驾驶行业公认的核心验证方案。行业形成“仿真测试优先、场地测试补充、道路测试收尾”的标准化量产验证流程,而MIL、SIL、HIL、DIL、VIL五大在环测试体系,构成了自动驾驶从算法设计到整车量产的全链路验证核心,覆盖从虚拟模型到真实整车的完整开发流程。

FUTURE TECHNOLOGY

自动驾驶开发与五件套整体架构

自动驾驶遵循汽车行业标准模型开发流程,五大在环测试技术按照从虚到实、从软件到硬件、从单体到整车、从无人参与到有人参与的顺序层层递进,对应自动驾驶开发全生命周期的不同阶段,形成闭环验证体系。

五大测试技术阶段划分:

1. MIL模型在环:对应算法设计研发阶段

2. SIL软件在环:对应代码编译与功能实现阶段

3. HIL硬件在环:对应车载控制器、ECU硬件验证阶段

4. DIL驾驶员在环:对应人机交互与人机共驾验证阶段

5. VIL整车在环:对应整车系统集成终极验证阶段

整套体系层层校验、迭代优化,解决了传统路测的短板,实现自动驾驶功能、性能、安全性、可靠性的全方位验证。

FUTURE TECHNOLOGY

五大在环测试技术核心原理

1、MIL模型在环自动驾驶仿真测试

MIL(Model-in-the-Loop)是自动驾驶开发最早期的仿真测试手段,为全虚拟仿真环境,测试过程不涉及实体代码、硬件设备,仅针对算法数学模型、逻辑模型进行验证。

核心工作流程为:搭建自动驾驶感知、决策、规划、控制算法模型,接入虚拟仿真场景,通过场景迭代运行,验证算法逻辑的合理性、可行性与逻辑性,根据测试结果优化模型参数,最终输出标准化算法模型,为代码开发提供依据。

核心优势集中在研发前期,能够在设计阶段快速识别逻辑漏洞,极大降低后期代码开发、硬件调试的返工成本,适配多平台开发环境,是算法快速迭代的基础工具。其核心价值是验证算法模型逻辑可行性。

2、SIL软件在环自动驾驶仿真测试

SIL(Software-in-the-Loop)是算法模型落地代码后的专项验证手段,同样运行于纯虚拟计算机环境,无任何实体硬件参与。测试对象由MIL的虚拟模型,升级为编译完成的真实工程代码。

该环节核心作用是校验模型与代码的一致性,排查代码编译、逻辑移植、程序运行中产生的偏差与BUG,解决算法模型理想化、代码落地失真的行业痛点。同时支持大批量自动化回归测试,可接入CI/CD持续集成开发体系,适配高频次的版本迭代测试。

SIL是算法从理论模型走向实际运行的关键过渡环节,核心价值是保障代码逻辑与设计模型高度统一。

3、HIL硬件在环自动驾驶仿真测试

HIL(Hardware-in-the-Loop)是自动驾驶量产验证的核心标准环节,也是行业认可度最高的仿真测试方案,采用真实车载硬件+虚拟仿真场景的虚实融合架构。

测试对象涵盖自动驾驶域控制器、各类ECU、传感器硬件等量产级硬件设备,将实体硬件接入仿真测试台架,依托虚拟交通场景、路况环境、故障工况,全面测试软硬件协同能力、信号交互稳定性、系统实时性、故障容错能力。

HIL测试逼真度远高于MIL、SIL纯虚拟测试,测试数据可直接作为功能安全、合规认证的核心依据,是车企及零部件厂商自动驾驶量产的必备流程。该方案可覆盖真实路测无法实现的极端危险场景,测试零风险、场景可复用,但存在台架搭建难度大、硬件投入成本高、测试周期长的特点。其核心价值是完成量产硬件与软件的一体化可靠性验证。

4、DIL驾驶员在环自动驾驶仿真测试

DIL(Driver-in-the-Loop)在HIL硬件仿真的基础上,引入真人驾驶员变量,聚焦自动驾驶人机交互系统的专项验证,是人机共驾场景的核心测试手段。

整套系统由仿真驾驶舱、虚拟场景平台、车载交互系统组成,通过驾驶员实时操作、接管车辆、应对紧急工况,测试自动驾驶系统的预警逻辑、接管时机、HMI人机界面交互、驾乘舒适性、人机配合合理性。

该环节弥补了传统硬件测试忽略“人为因素”的缺陷,专门优化自动驾驶辅助驾驶、人机切换场景的体验与安全性,核心价值是验证人、机、系统三者的协同适配性。

5、VIL整车在环自动驾驶仿真测试

VIL(Vehicle-in-the-Loop)是自动驾驶仿真测试的最高阶形态,为完整真实整车+虚拟仿真环境的终极验证方案,是车辆量产前最后一道仿真测试关卡。

区别于HIL单硬件测试、DIL座舱仿真测试,VIL将完整整车置于仿真测试环境中,车辆全部真实传感器可感知虚拟路况、交通参与者、天气环境、道路标线,结合整车动力学模型、驾驶员操作、软硬件系统,实现全维度整车系统集成测试。

VIL仿真逼真度无限接近真实道路工况,可一次性验证整车感知、决策、控制、底盘联动、人机交互、极端工况响应等所有功能,排查整车级系统集成问题,是保障自动驾驶整车上路稳定性、安全性的核心测试手段。
FUTURE TECHNOLOGY

五件套测试体系核心差异对比

五大在环测试体系依据真实度、测试层级、应用场景形成明确的梯度差异,是一套层层递进、逐级保真的验证体系:

1. MIL:测试对象为算法模型,真实度最低,用于前期算法逻辑设计验证;

2. SIL:测试对象为工程代码,真实度中等,用于代码逻辑校验与回归测试;

3. HIL:测试对象为车载硬件+软件,真实度高,用于零部件量产级验证;

4. DIL:测试对象为驾驶员+车载系统,真实度极高,聚焦人机交互场景验证;

5. VIL:测试对象为完整整车系统,真实度最高,用于整车集成终极验证。

整体迭代逻辑:虚拟模型→实体代码→硬件单体→人机协同→整车系统,实现自动驾驶开发全流程无死角验证。

FUTURE TECHNOLOGY

仿真测试体系的行业核心价值

在自动驾驶产业化进程中,五件套仿真体系是行业不可或缺的底层基建,彻底弥补了实车路测的局限性,支撑高阶自动驾驶的商业化量产:

第一,降本增效。通过海量虚拟场景迭代测试,替代大量人力、车辆、场地路测工作,大幅降低研发与测试成本,缩短车型迭代周期。

第二,全域场景覆盖。可全天候、无限制复现雨雪雾恶劣天气、鬼探头、突发避让、极端路况等各类边缘场景,解决实车测试场景覆盖不全的问题。

第三,安全可控。所有高危极限工况均在虚拟环境中完成测试,规避真实道路测试的交通事故风险。

第四,标准化可落地。整套测试流程可量化、可复现、可追溯,符合汽车功能安全、自动驾驶量产合规的官方认证要求。

【自动驾驶仿真联盟】

深耕自动驾驶仿真领域

同步行业前沿动态、技术干货

搭建专业交流平台

汇聚全产业链从业者

交流学习、共同探讨

欢迎各位行业同仁关注加入

扫码关注我们

自动驾驶仿真联盟

分享行业前沿动态、技术干货

欢迎您的关注和加入!

最新文章

随机文章