这几年,自动驾驶的能力进步很快。
在高速、城市主干道、规则清晰的快速路上,不少系统已经能做到比较稳定的车道保持、跟车、变道,甚至在特定场景下表现得比新手司机还更平顺。但一旦进入施工路段,很多用户都会发现:系统会突然变得保守、犹豫,甚至直接退出。
这不是某一家车企的问题,而是整个自动驾驶行业普遍都还没彻底解决的难题。
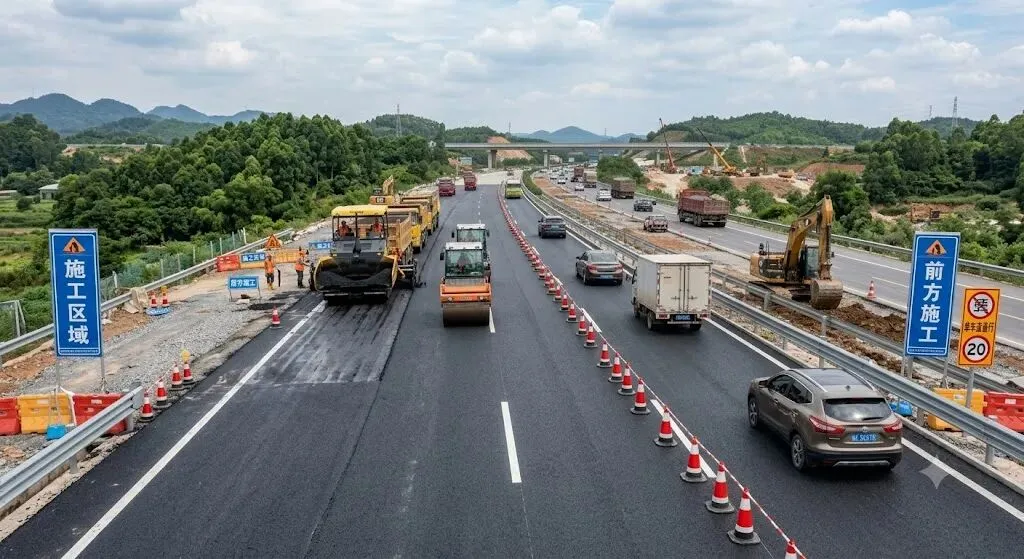
施工道路,恰恰是“正常道路规则失效”的地方。
对人类司机来说,看到锥桶、围挡、黄黑警示牌、临时改道标识,我们会下意识进入“特别处理模式”;但对自动驾驶模型来说,施工路段常常意味着感知、预测、决策三大模块同时承压。
今天就聊清楚一个问题:为什么自动驾驶模型对施工道路处理得普遍不够好?真正卡住它的,不只是识别能力,而是整个驾驶任务的复杂度突然跃迁了。
施工道路最难的,不是“看见”,而是“规则变了”
在标准道路环境中,自动驾驶系统依赖的是相对稳定的交通结构:
车道线基本连续
路沿、护栏、标志牌位置固定
车辆和行人的运动规律相对可预测
导航地图和真实道路大体一致
但施工路段会把这些前提条件一口气打破。
比如:
原本清晰的白色车道线被磨掉、遮住,甚至与临时黄色线并存
一条直行车道可能突然被锥桶挤没,只能借对向空间绕行
施工围挡会制造新的遮挡,行人、电动车、工程车可能突然出现
地图上显示这是一条双车道,但现场已经临时改成单车道通行
指挥交通的不再只是红绿灯,还有手势、临时指示牌、闪烁警示灯
自动驾驶最怕的,不是场景复杂,而是“训练时默认成立的规则,在现场突然不成立”。
从这个角度看,施工道路本质上属于一种“非标准道路环境”。模型不是简单地看不见,而是不知道“现在该相信谁”——是相信地图,还是相信摄像头;是跟着旧车道线走,还是跟着锥桶引导走;是按常规让行规则执行,还是服从人工临时指挥。
这类冲突一旦出现,系统就会明显变得保守。
感知层面的第一道坎:信息又乱、又碎、还经常互相打架
很多人会以为,施工道路的问题主要在识别精度不够。这个说法只对了一半。
施工路段的感知难点,不只是“有没有识别出来”,而是多种信息源同时变得不可靠。
1、临时设施的外观差异极大
正常交通标识是高度标准化的:尺寸、颜色、摆放位置都比较统一。而施工路段里的锥桶、围挡、反光牌、移动警示灯、施工车辆、临时导流牌,往往来自不同单位,摆放也不完全规范。
同样是“禁止通行”,可能有的是标准标牌,有的是手写提示板;同样是导流,有的是一排锥桶,有的是水马加围栏。对模型来说,这种长尾目标分布本来就更难学。
2、车道线语义混乱
施工路段经常会出现:
旧车道线还在
新导改线已经贴上
一部分线被泥土覆盖
夜间反光效果不一致
这时候系统看到的不是“一组清晰的车道边界”,而是几套彼此冲突的道路几何信息。对人来说,结合上下文还能判断“旧线已经废了”;但模型必须在几十毫秒内完成语义甄别,这难度非常高。
3、遮挡和突然出现的目标更多
施工路段常有大型工程车、围挡、物料堆放、临时停靠车辆,它们会形成新的视线盲区。行人、工人、电动车从盲区边缘突然钻出的概率,也远高于普通路段。
这意味着模型不只是要识别“已经看见的物体”,还要更强地推断“可能还没看见但即将出现的风险”。而这正是感知系统最吃力的部分之一。
比感知更难的是预测:施工现场的人和车都“不按常规出牌”
感知解决的是“谁在那儿”,预测解决的是“它下一步想干什么”。
而施工路段的最大问题,是交通参与者的行为模式会明显失真。
1、人类驾驶员动作更随机
进入施工路段后,很多司机会临时急刹、借道、压线、突然并线,甚至出现“你让我、我让你”的僵持状态。平时在规则道路中有效的轨迹预测模型,到了这里会因为行为样本分布变化而失灵。
2、非机动车和行人路径更难预测
一些施工场景会把人行道或非机动车道临时占用,迫使行人和电动车进入机动车空间。这种“被迫混行”会带来非常不稳定的运动轨迹。
3、施工人员本身就是特殊交通参与者
工人可能突然跨出围挡拿工具,指挥人员可能临时示意车辆停、走、绕行。对于自动驾驶系统来说,这类行为不像普通车辆那样有明确规则模板,很难通过常规的驾驶数据充分学习。
换句话说,施工路段不是让模型面对更多目标,而是让模型面对更多“行为不可预测的目标”。
决策规划层最头疼:到底该不该走、往哪儿走、按什么规则走
如果说感知和预测像是在“看题”,那规划决策就是“做题”。而施工路段往往会把题目本身改掉。
1、地图先验和真实道路经常不一致
高阶辅助驾驶和自动驾驶系统通常会结合高精地图、导航语义、历史道路结构来做决策。但施工路段是一个高度动态变化的临时环境,地图更新经常跟不上。
结果就是:
地图说前方可直行,实际已经封闭
地图显示双车道,现场只剩一条可通行通道
地图没有记录临时绕行结构
一旦地图先验失真,系统就不得不更多依赖实时感知重建可行驶区域,而这对算法鲁棒性要求极高。
2、规划目标从“效率最优”变成“安全优先”
常规道路上,系统会在安全前提下追求平顺、效率、舒适。但施工路段更像是半结构化环境,系统必须优先保守:
这也是为什么用户会觉得“系统怎么突然变笨了”。其实很多时候不是笨,而是**系统知道自己对场景理解不够确定,所以选择更保守的动作**。
3、规则冲突很难程序化表达
施工路段最典型的问题是“有法但不完全按法,有路但不完全按线”。
比如前方锥桶压缩车道,理论上应顺序交替通行;但现场实际又可能变成“谁有空位谁先挤过去”。这种介于规则和博弈之间的场景,非常依赖人类的社会经验和即时默契。
而当前多数自动驾驶系统,依然更擅长处理规则明确的结构化交通环境。
为什么大模型上车之后,这个问题也没立刻消失?
最近两年,行业里经常会讨论“端到端”“大模型驾驶”“世界模型”等新路线。很多人会自然地问:既然模型更大了、泛化更强了,为什么施工路段还是难?
原因很现实:模型规模变大,不等于长尾问题自动消失。
1、施工场景天然是低频长尾
一个司机日常通勤会反复遇到红绿灯、加塞、跟车,但不会每天都遇到复杂施工导改。对训练数据来说,这类场景天然样本少、变化多、标注难。
2、端到端模型也依赖高质量数据覆盖
端到端路线能减少模块割裂问题,提升整体协同能力,但它并不能绕过数据规律。若训练集中缺少足够丰富的施工场景,模型仍然容易在真实复杂工况下不稳定。
3、语言理解强,不代表空间博弈就足够强
很多人把“大模型”理解成“更聪明”。但驾驶并不是纯语言任务,它是一个实时、多主体、强约束、低容错的空间决策问题。施工路段又把这种复杂性放大了。
能说清楚“前方施工请减速慢行”,和真的在狭窄导改车道里稳定、安全地通过,是两件完全不同的事。
行业接下来怎么补这块短板?
要让自动驾驶更好处理施工道路,行业大致需要补三类能力。
1、更强的可行驶区域理解能力
不能只盯着车道线,而要更稳定地理解“哪里可以走、哪里不能走、边界在动态变化中如何延展”。
这意味着系统要从“线级理解”更进一步走向“空间级理解”。
2、更丰富的长尾数据与闭环训练
施工路段不是靠少量 Demo 就能解决的,必须依赖:
大规模真实采集
高质量难例回灌
仿真重建
夜间、雨雪、逆光等复杂条件覆盖
谁能更快建立这套数据闭环,谁在这类场景里的进步就会更明显。
3、更稳健的人机协同策略
短期内,用户也要接受一个现实:施工路段可能长期都是人机共驾的重点区域。
真正成熟的系统,不一定是“无论如何都自己冲过去”,而是能做到:
提前识别施工风险
提前提醒驾驶员接管准备
在可控范围内平稳降级
不制造新的危险动作
从产品体验看,这比“逞强通过”更重要。
施工道路,是自动驾驶迈向成熟前必须补上的一课
自动驾驶的发展,不能只看它在标准路况下有多丝滑,更要看它在非标准、临时、混乱场景里是否足够稳。
而施工道路,正是最能暴露系统真实能力边界的场景之一。
它考验的不是某个单点识别模型,而是整个系统对于不确定性的处理能力:
能不能识别临时变化
能不能理解规则重构
能不能预测异常行为
能不能在不确定时做出保守而合理的决策
所以,自动驾驶对施工道路处理不好,不代表技术没进步,而是说明行业正在从“会开”走向“会应对复杂现实”。
这中间还有路要走,而且这段路,恰恰最关键。
如果一定要用一句话总结,那就是:施工道路之所以难,不是因为模型不会开车,而是因为那里本来就不是一个“按正常规则开车”的地方。







 10个月宝宝每天需要喝多少奶粉?