
当前位置:首页>自动驾驶>时间同步:自动驾驶系统的“时间基石”

时间同步:自动驾驶系统的“时间基石”

  • 2026-08-18 03:05:43
时间同步:自动驾驶系统的“时间基石”
在智能网联和自动驾驶系统中,时间同步被称为整个系统的“时间基石”。它的核心目的,就是让车上成百上千个独立的传感器和计算单元,都在同一个“时空坐标系”下工作。
⏱️ 为什么需要时间同步?
自动驾驶系统是一个由多个“子系统”组成的超级系统,比如负责看路的“视觉子系统”(摄像头)、负责测距的“雷达子系统”(激光雷达/毫米波雷达)、以及负责定位的“导航子系统”(GNSS/IMU)。
这些“子系统”各自独立工作,更新频率也不同(比如摄像头每秒拍30-60帧,雷达每秒扫描10-20次)。如果它们的时间不统一,就会带来各种问题:
*   感知错乱: 假设车辆正在高速行驶,如果摄像头在“第1秒”拍到了前方有障碍物,而雷达在“第1.1秒”才探测到同一个障碍物,系统就无法准确判断这个障碍物的真实位置和速度。
时间差会导致数据融合出错,系统可能会“看”到幽灵障碍物,或者漏掉真实危险。
*  决策失误: 错误的感知数据会直接导致决策模块做出错误判断,比如不该刹车时急刹,或者该避让时没反应。
*  控制混乱:决策指令(如转向、刹车)需要各个执行器精准协同。如果时间不同步,车辆的动作就会变得不协调,严重影响行驶安全。
因此,时间同步的根本目的,就是确保所有传感器采集的数据都打上统一、精准的时间戳,让中央大脑在融合这些数据时,能准确还原出“同一时刻”的真实世界状态。
🛠️ 常见的解决方案有哪些?
为了实现高精度的时间同步,通常会采用“主时钟源 + 分发协议”的组合方案。
1. 寻找“绝对时间”:主时钟源
系统需要一个绝对权威的时间基准,通常来自以下三种方式:
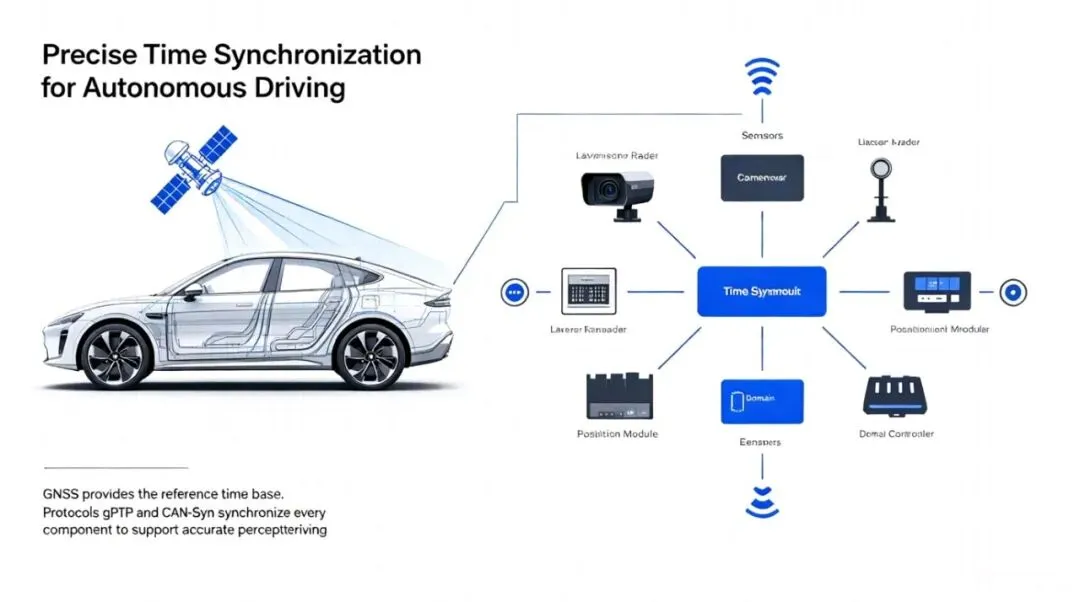
* 卫星授时(GNSS): 通过接收GNSS信号,获取纳秒级的绝对时间。这是最常用、最核心的时间源,为整个车辆提供统一的“世界标准时间”。
* 网络时间协议(NTP):  NTP也是获取绝对时间的一种主流方法。它的核心作用,就是让网络中的各种设备都能同步到同一个权威、准确的时间基准上。然而,NTP 获取绝对时间精度通常在毫秒级,难以满足车载场景里自动驾驶对时间同步的要求(μs甚至ns级)。
* 内部时钟(RTC): 作为备份,当车辆进入隧道、地库等卫星信号丢失的环境时,系统会依赖内部高精度时钟(如晶振)来维持时间,确保系统不会立刻瘫痪。
2. 分发“统一时间”:本质是相对时间的同步协议
有了上面说的主时钟源,还需要一套高效的协议将时间分发给车内的各个节点。
- 以太网时钟同步协议:
 gPTP (IEEE 802.1AS)是目前车载以太网中最主流的同步协议。它专为时间敏感网络(TSN)设计,能够在复杂的网络拓扑中实现微秒(μs)甚至纳秒(ns)级别的高精度同步,非常适合激光雷达、摄像头等高速数据流的同步需求。
目前主流使用的版本是 IEEE 802.1AS-2020版,时钟同步精度一般要求<1μs。
部分高端场景要求更高,将ECU、传感器等设备时间偏差控制在40ns以内。
- CAN总线同步: 成本优势
尽管以太网(如 gPTP)在时间同步上非常成熟,但车内仍有大量对实时性和可靠性要求极高的控制器(如 ABS、底盘、动力系统)在使用 CAN 总线,成本也比以太网低很多。
受限于 CAN 总线本身的字节数和硬件特性,无法直接照搬以太网的复杂同步方案。因此,AUTOSAR 联盟提出了一套简洁、轻量级的纯软件同步机制。
CanTSyn 采用的是类似 PTP(精确时间协议)的简化版“主从同步”模型,但整个流程完全通过软件报文交互来完成。CANCanTSyn 并不是一个孤立的协议,它被很好地集成在 AUTOSAR 经典平台(Classic Platform, CP)的架构中,通过简洁的报文交互和标准化的架构集成,实现了1~10ms的同步精度。
3. 软硬结合的同步手段: 劣势明显,逐步淘汰
*   硬件同步: 通过物理信号(如PPS秒脉冲)直接触发传感器在同一瞬间进行数据采集。这种方式精度极高,常用于对同步要求最苛刻的场景,比如让激光雷达和相机在完全相同的时刻“拍照”。
*   软件同步: 在数据融合阶段,利用算法(如插值法)对不同时间戳的数据进行校正和补偿。当硬件同步无法完全消除误差时,软件同步可以作为有效的补充。
PPS需要为每个设备布置独立的物理线束,在传感器众多的车辆里,这会增加线束复杂度、重量和成本。随着技术演进,其劣势在实际部署中越来越突出,将难逃被淘汰的命运。
🎯 总结
时间同步是确保自动驾驶系统“眼观六路、耳听八方”且判断准确的基础。通过卫星授时确立基准,再利用gPTP/CANTSyn等协议将时间精准分发到各个角落,才能让整个系统像一个高度协调的整体一样运作。

最新文章

随机文章