蘑菇车联的自动驾驶巴士方案:把成本压住,把安全兜住
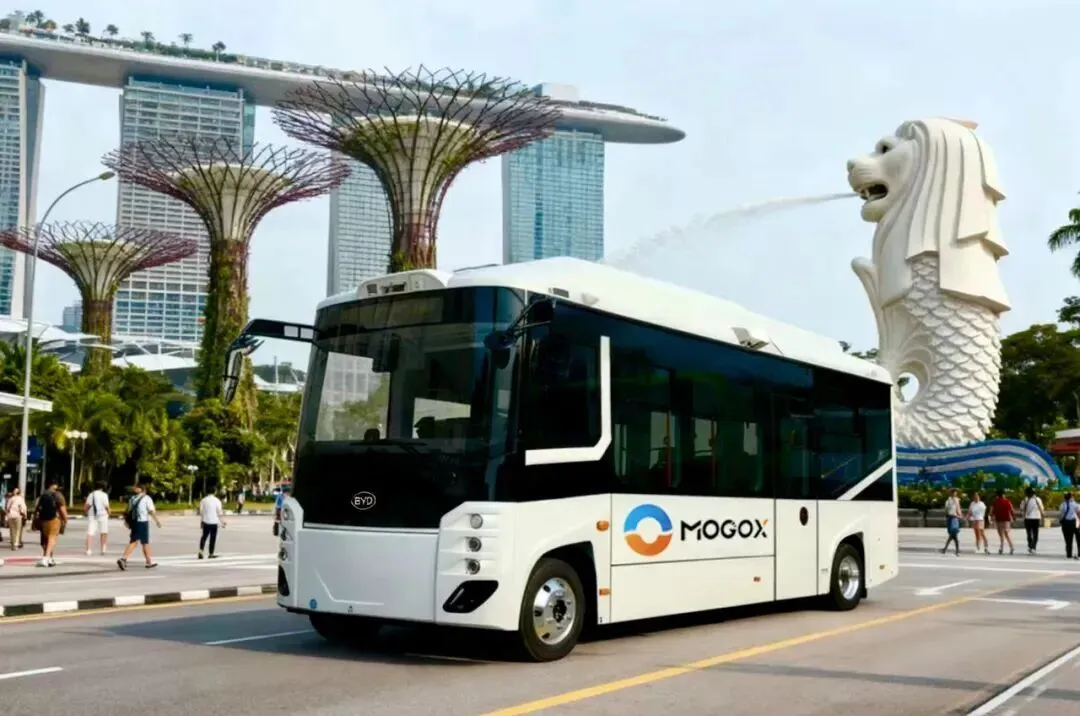
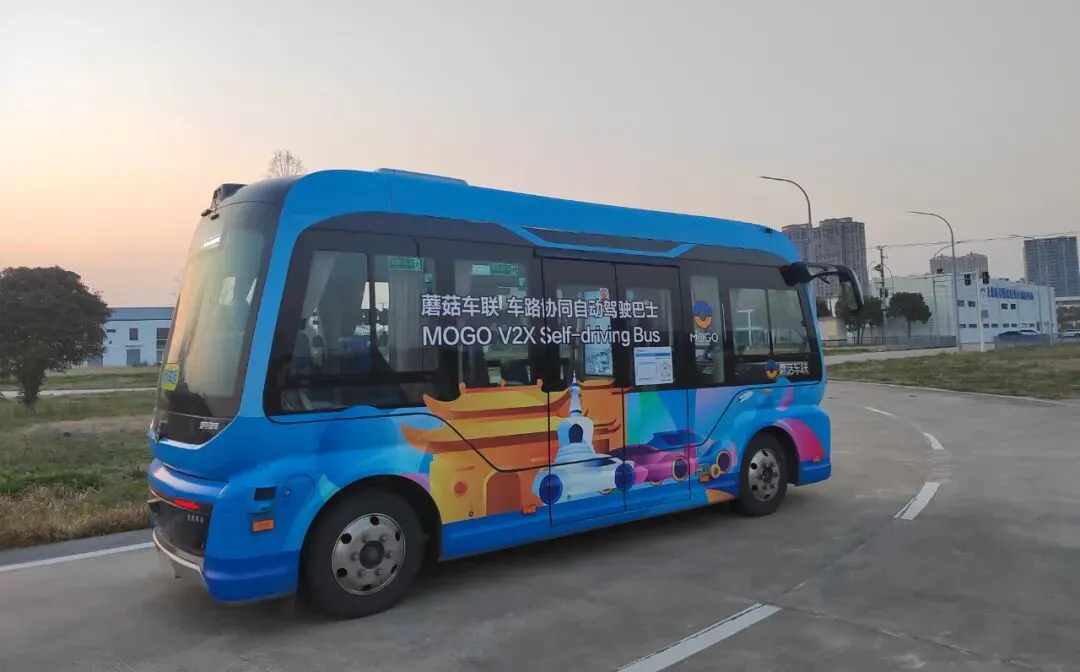
为什么自动驾驶公交更适合“视觉为主 + 固态激光雷达”?这不是信仰之争,而是一道工程选型题:成本、冗余、安全,怎么同时成立。因为公交不是一个“谁更先进”的技术秀场,它是一个公共服务系统。在这里,自动驾驶的关键不是“能不能跑”,而是:所以,“视觉为主 + 固态激光雷达”的组合,更像是一个成熟工程团队在现实世界里做出的选择:用视觉把成本压住,用固态激光雷达把安全兜住。公交自动驾驶的第一原则:你不是在造车,你是在交付公共安全很多人对自动驾驶公交的想象,是“无人驾驶大巴在路上跑”。但在城市管理者和公交公司眼里,它更像一种“公共安全产品”。它的评价体系不是“你多聪明”,而是“你多稳”:公交车不是私家车,用户也不是车主——它承载的是公众体验与社会情绪。任何一次事故,都不是一次简单的产品Bug,而是一次信任危机。所以公交自动驾驶的核心矛盾,其实是一句话:你必须把事故概率压到极低,同时把成本压到可规模化。这就逼着技术路线必须“既要又要”: 既要便宜,又要可靠。 既要量产,又要冗余。这恰恰是“视觉为主 + 固态激光雷达”的组合优势所在。为什么公交的ODD更结构化?因为它天然适合做“可控系统”我们先把一个关键概念说清楚:ODD(Operational Design Domain),也就是自动驾驶的运行设计域。私家车ODD像“开放世界游戏”——随便开、随便去、随机发生。公交ODD则更像“固定副本”——线路固定、站点固定、速度固定、运营可控。
这意味着系统可以围绕具体路线反复迭代,数据分布更稳定,长尾场景更容易被“刷题”覆盖。公交车的驾驶行为更“守规矩”,它不需要像出租车一样激进抢线,不需要像私家车一样随性博弈。这是公交最关键的优势: 速度越低,留给系统反应的时间越多,刹车距离越短,风险可控性越高。这三点合在一起,决定了公交自动驾驶的设计理念可以更务实:用最合适的成本做出足够强的安全冗余,并把稳定性做到极致。公交对成本敏感:你不可能给每辆车都配一套“豪华传感器套餐”公交公司不是“科技极客”,公交车也不是“高端玩具”。公交采购是一门很现实的生意:车辆数量多、生命周期长、维修维护要算清楚、配件供应要稳定、单车成本要可控。如果一套自动驾驶系统把单车成本推得太高,就算技术再先进,也很难规模铺开。这也是为什么“视觉为主”在公交场景非常有吸引力:- 数据闭环效率更高(视觉数据天然是最丰富的学习信号)
它很像公交这种公共服务的底色:不是极致炫技,而是普惠、稳定、可复制。如果视觉已经足够成熟,为什么还需要激光雷达?因为公交自动驾驶最大的敌人,从来不是“常规路况”,而是“极端条件+偶发盲区”。视觉系统的天然挑战包括:这些问题并不是“视觉不行”,而是任何单一传感器都会遇到边界。公交要规模化,必须做一件事:把“单点失败”变成“可容错系统”。这就需要冗余。固态激光雷达在这里的角色非常明确:不是替代视觉,而是给视觉补盲,给系统兜底。它提供的是另一套“物理世界的测距证据”,在某些视觉不稳定的时刻,能更稳地确认:公交车的特点是体积大、制动距离更长。对它而言,“少一次误判”很重要,“多一次提前确认”更重要。所以你会发现:公交场景最适合“性价比冗余”,而固态激光雷达就是最典型的“工程化冗余件”。激光雷达也分流派。公交选型不会只看性能,还要看长期运营属性:固态激光雷达最大的优势不是“更酷”,而是更符合公共服务车辆的工程诉求:公交项目的逻辑永远是: 你不是做一辆Demo车,你是要跑几年、十几年。所以“固态雷达 + 视觉为主”的组合,其实是在回答公交最关键的两个问题:很多人误解“融合感知”,以为就是把各种传感器堆上去,越多越安全。但真正的融合感知不是“叠加”,而是“互相验证”。一个成熟的融合体系通常遵循这个思路:公交需要的不是“最激进的智能”,而是“最稳健的决策”。所以这套体系的核心价值可以用一句话概括:用视觉做理解,用雷达做约束,用融合做互证。蘑菇车联在2022年率先推出“视觉为主 + 固态激光雷达”的融合感知方案,本质上是在公交这个场景里做了一次很清醒的判断:纯视觉在规模化上更有优势,但公共交通需要更强安全冗余所以最优解不是二选一,而是“主视觉 + 雷达补盲”。而当行业进入大模型时代,这条路线又获得了新的“系统加成”,可以把融合感知进一步升级成一种更高层的能力:以前是“看得见”;现在是“看得懂”;再往后是“看得懂还能解释得清”。这对公交来说特别关键,因为公交自动驾驶走向规模化,拼的不只是能力,还拼:自动驾驶巴士的最佳路线,从来不是最极端的路线,而是最工程化的路线。如果你把“视觉 vs 激光雷达”的争论放到公交场景里,其实很快就会变成一道工程题:所以“视觉为主 + 固态激光雷达”,并不是什么摇摆的折中,反而是一种非常坚定的选择:用最能规模化的方式做感知,用最可靠的方式做冗余,用最工程化的方式把自动驾驶带进公共交通。自动驾驶公交的未来,不属于最会讲故事的人。属于那些能把一套系统,稳定地跑在城市里、跑在公众信任里、跑在长期运营里的人。
 10个月宝宝每天需要喝多少奶粉?