
当前位置:首页>自动驾驶>最新综述文章 | 自动驾驶芯片

最新综述文章 | 自动驾驶芯片

  • 2026-08-25 18:17:25
最新综述文章 | 自动驾驶芯片
随着人工智能系统逐步接管驾驶功能,车辆正演变为在复杂环境中运行的智能体。4 级(L4)及以上的自动驾驶系统能够在没有人类干预的情况下独立安全运行,其将传感器作为感知环境的组件,将计算芯片作为处理海量数据的核心,并通过算法模拟人类认知过程来制定驾驶决策。当前领域的核心挑战在于如何确保系统在不可预测的极端工况(corner cases)中具备可扩展的安全性。
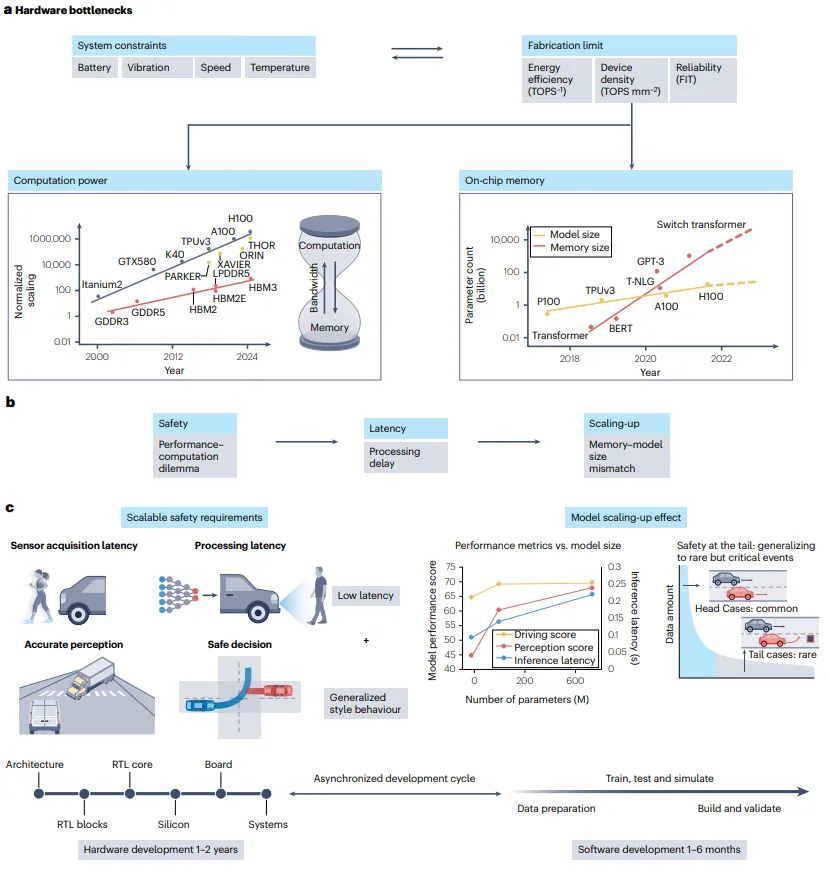
为了应对复杂的现实路况,开发人员不断增加深度学习模型的参数量以提升泛化能力。模型规模扩大会导致更高的数据处理延迟,使系统极难将端到端反应时间控制在绝对安全所需的 100 ms 以内。硬件层面同样面临严重瓶颈。L4 级自动驾驶系统至少需要 1,000 TOPS 的算力,而车载芯片的功耗预算通常被严格限制在 70 W 至 200 W 之间。车载计算平台受限于被动散热条件,极难达到数据中心级别的运算性能。同时,内存带宽的增长速度落后于算力增长,有限的片上缓存无法容纳庞大的模型数据,频繁的数据搬运推高了延迟与能耗。此外,芯片长达 1 到 2 年的制造周期与仅需 1 到 6 个月的软件迭代周期严重脱节,阻碍了前沿技术的验证与部署。
针对这一演进趋势,北京大学彭练矛、姜建峰团队联合清华大学封硕团队,领衔50余位自驾芯片领域专家,发表联合观点综述,深入探讨了自动驾驶芯片的发展路径。
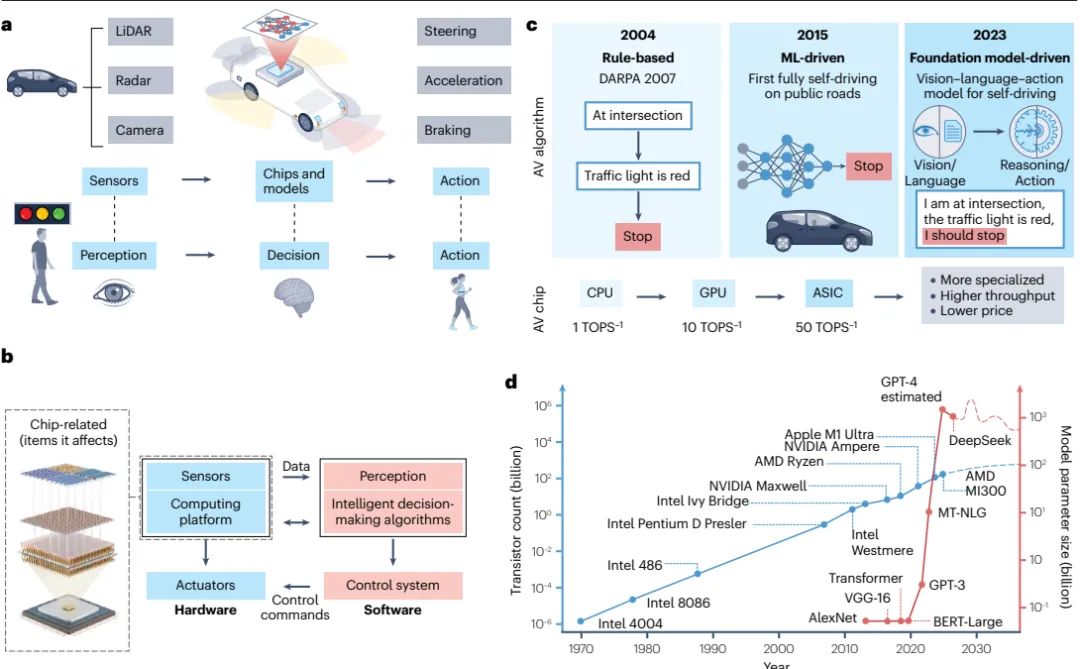
图1 | 自动驾驶系统概览与软硬件演进趋势
图2 | 自动驾驶系统面临的软硬件瓶颈
受限于当前的物理和架构约束,单纯提升硬件计算性能已经无法满足系统需求。研究人员提出,必须从孤立的硬件或软件创新,转向全面的软硬件协同设计范式。这种方法将算法层面的效率优化与先进的半导体技术相结合,重点聚焦于自动驾驶专用集成电路的开发与演进。
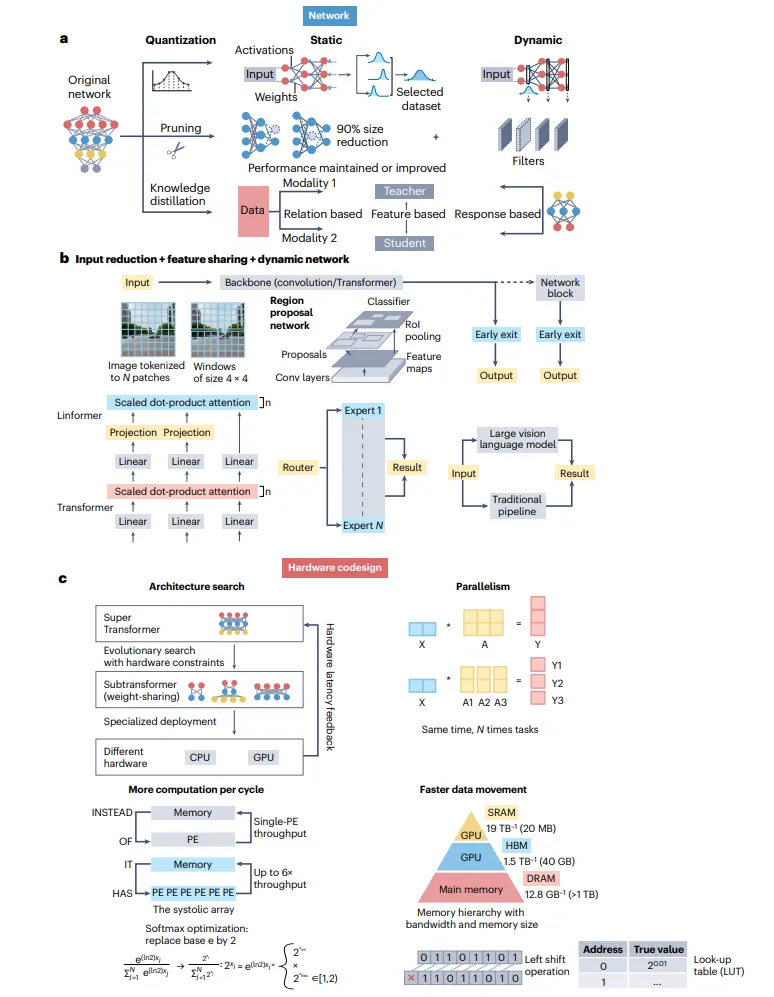
在算法优化方面,研究人员利用量化、剪枝和知识蒸馏等模型压缩技术有效降低了计算量、存储需求和数据搬运频率。开发人员还设计了更加高效的网络架构,例如早期退出(early-exit)网络允许基础模型根据输入数据的复杂度动态调整计算深度。模型能够完整处理复杂数据,并在遇到简单场景时提前输出结果,借此降低整体计算负担。硬件感知协同优化策略则充分利用底层硬件特性,例如借助脉动阵列(systolic arrays)在内部缓存和重用数据,减少冗余的内存访问,从而大幅提升系统能效。
图3 | 提升系统实时安全性的算法优化策略
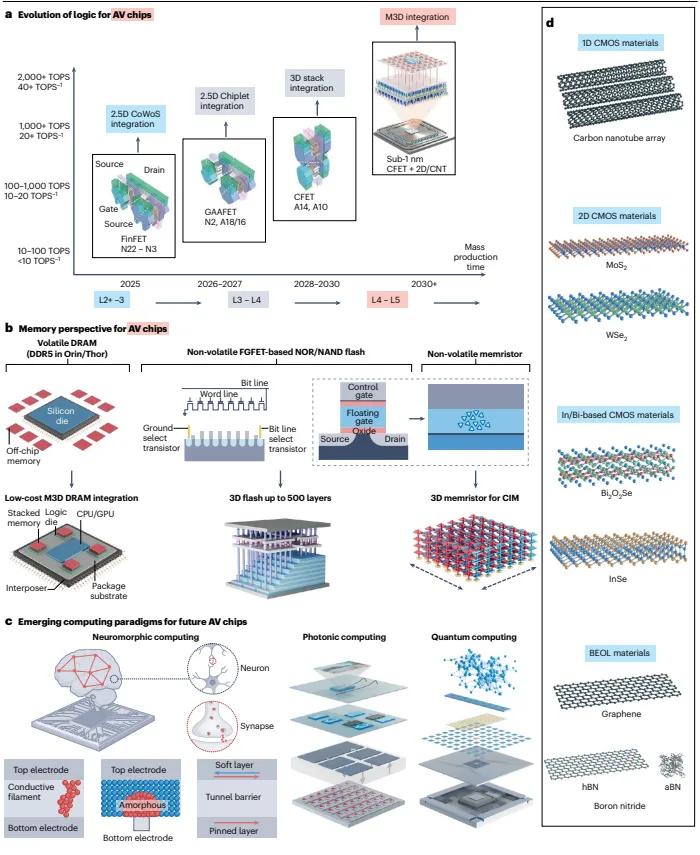
在芯片技术突破方面,新一代 ASIC 芯片将采用全环绕栅极场效应晶体管(Gate-all-around FET)和互补场效应晶体管(Complementary FET)以提升计算密度。碳纳米管(CNT)和二维过渡金属硫族化合物等低维材料能在亚纳米节点提供极强的栅极控制能力,有望突破传统硅基材料的物理极限。存储技术方面,高带宽内存技术显著降低了数据传输延迟。基于忆阻器等新型非易失性存储器的存内计算架构能够直接在存储单元内执行计算,有效避开了传统的冯·诺依曼瓶颈。
硬件架构也在经历深刻变革。单片三维(Monolithic 3D)集成技术能够在同一晶圆上逐层制造传感器阵列、存储单元和逻辑计算层。各层之间通过超高密度的层间过孔连接,大幅减少了片外数据传输负担。新兴计算范式同样展现出巨大潜力。神经形态计算采用事件驱动架构,能以极低功耗高效处理异步传感器数据。光子计算利用光进行矩阵运算,推理过程功耗接近于零,而量子计算则在未来有望极大加速模型训练和传感器数据处理。
图4 | 自动驾驶芯片的制造创新与半导体技术突破
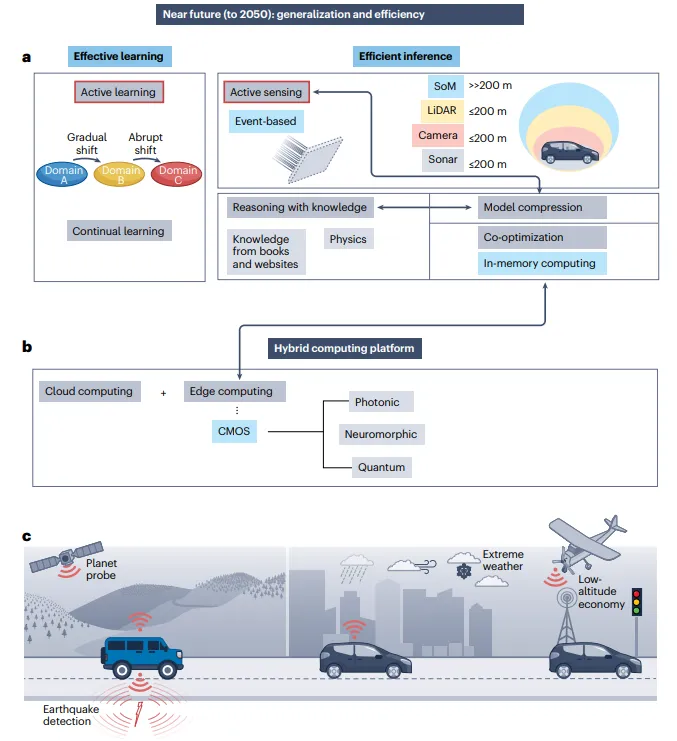
尽管软硬件技术取得了显著进展,应对开放环境下的未知场景依然是一大难题。单辆汽车在复杂环境中难以保障绝对安全,未来自动驾驶系统的规模化部署必须依赖云边协同以及车联网技术。云端的大型基础模型负责处理复杂的逻辑推理,而车载边缘节点的高效轻量化模型则专注提供低延迟的实时响应。
随着高带宽、高能效芯片的成熟,自动驾驶技术将跨越常规的城市道路限制。研究人员预期,这些高可靠性的智能系统未来将广泛部署于地震活动监测、深海勘探以及行星探测等极端物理环境中,并最终实现大规模的实时车队级协同自治。
图5 | 软硬件协同设计的混合计算平台与未来应用场景
引用信息:Lu, Q., Wu, S., Liu, Y. et al. Autonomous driving chips. Nat Rev Electr Eng (2026). https://doi.org/10.1038/s44287-026-00319-1
点击阅读原文导航至官网

最新文章

随机文章